Công cụ đổi tọa độ trụ sang Descartes là gì?
Công cụ này giúp bạn chuyển một điểm trong không gian 3D từ tọa độ trụ — gồm khoảng cách bán kính rho, góc phương vị theta và độ cao z — sang tọa độ Descartes (tọa độ vuông góc) tiêu chuẩn (x, y, z). Tọa độ trụ được dùng rất phổ biến trong vật lý và kỹ thuật cho những bài toán có tính đối xứng quay, chẳng hạn như ống dẫn, dây dẫn hay trường điện từ, trong khi tọa độ Descartes chính là hệ x-y-z quen thuộc hằng ngày.
Cách sử dụng
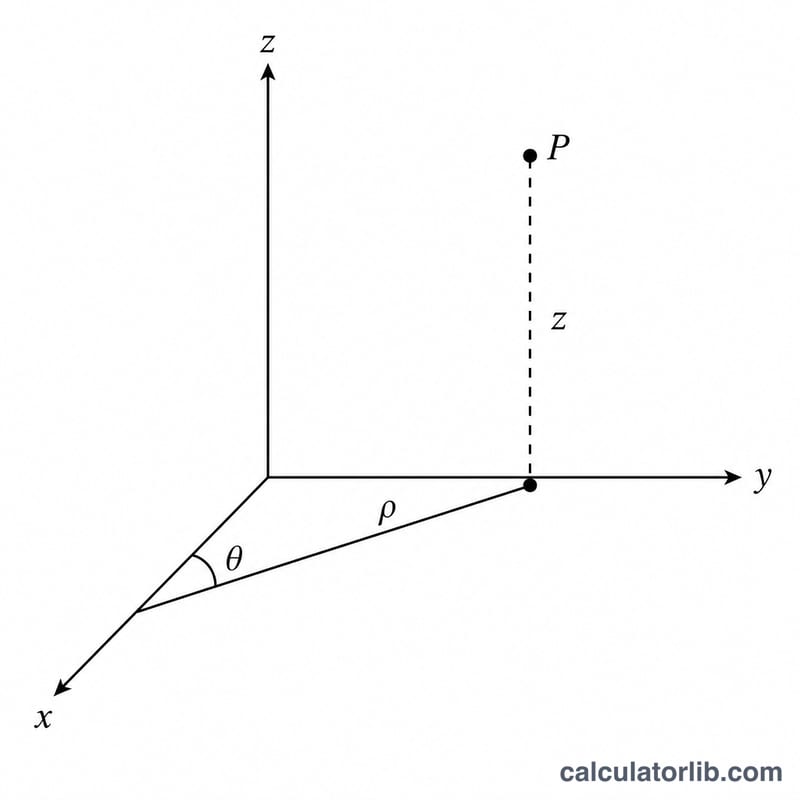
Nhập khoảng cách bán kính rho (khoảng cách từ trục z đến điểm của bạn), góc phương vị theta (đo trong mặt phẳng xy tính từ chiều dương của trục x) và độ cao z. Chọn đơn vị của theta là độ hay radian, rồi đọc kết quả (x, y, z) đã được chuyển đổi. Mọi ô nhập đều chấp nhận số thực bất kỳ, kể cả số âm và số 0.
Giải thích công thức
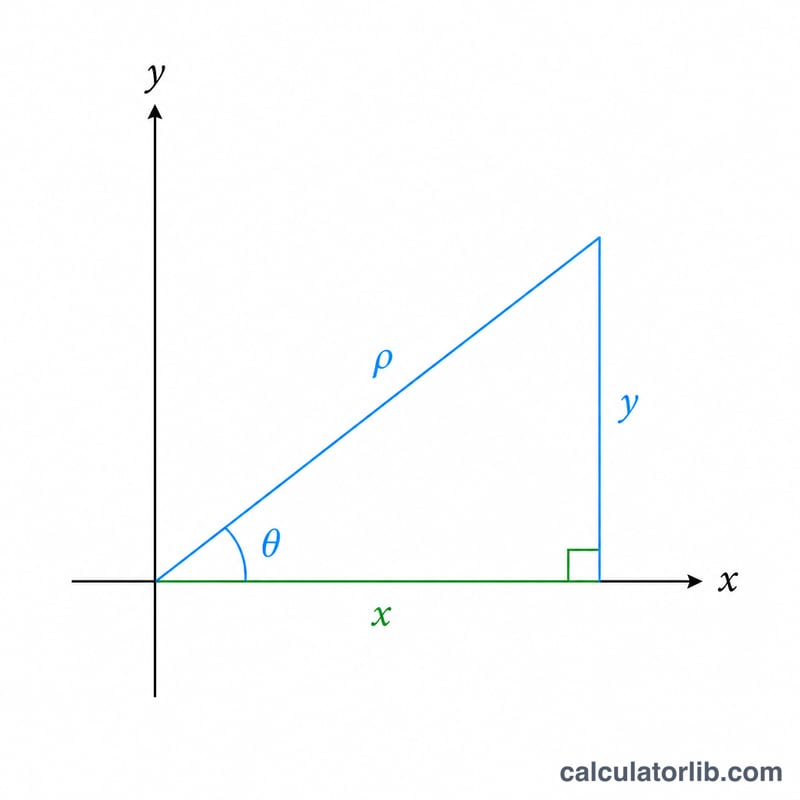
Phép chuyển đổi hoàn toàn dựa trên lượng giác. Trước hết góc được đổi sang radian: nếu chọn đơn vị độ, ta nhân theta với pi/180. Sau đó \(x = \rho\cos\theta\) và \(y = \rho\sin\theta\), tức là phân tích khoảng cách bán kính thành các thành phần nằm ngang. Độ cao z giữ nguyên: \(z = z\). Vì các công thức chỉ có phép nhân nên không bao giờ xảy ra lỗi chia cho 0; khi \(\rho = 0\) thì điểm nằm trên trục z và \(x = y = 0\).
$$\begin{gathered} x = \rho\cos\theta, \quad y = \rho\sin\theta, \quad z = \text{z} \\[1.5em] \text{where}\quad \left\{ \begin{aligned} \rho &= \text{Radius } \rho \\ \theta &= \text{Azimuth } \theta \text{ (deg)} \times \frac{\pi}{180} \end{aligned} \right. \end{gathered}$$Ví dụ minh họa
Lấy \(\rho = 3\), \(\theta = 60\) độ, \(z = 4\). Đổi góc: \(60 \cdot \pi/180 = 1{,}0472\) rad. Khi đó \(\cos(60\degree) = 0{,}5\) và \(\sin(60\degree) = 0{,}8660254\). Vậy \(x = 3 \cdot 0{,}5 = 1{,}5\), \(y = 3 \cdot 0{,}8660254 = 2{,}5980762\), còn z vẫn là 4. Điểm trong tọa độ Descartes là (1,5; 2,5980762; 4).
Các góc thường gặp: Bảng tra cứu cosin và sin
Trong tọa độ trụ, các giá trị Descartes là \(x = \rho\cos\theta\) và \(y = \rho\sin\theta\), với \(z\) không đổi. Với một góc cho trước, các tỉ số \(x/\rho\) và \(y/\rho\) chính xác bằng \(\cos\theta\) và \(\sin\theta\). Nhân chúng với \(\rho\) để có điểm. Các số thập phân được làm tròn đến 4 chữ số.
| θ (độ) | θ (radian) | cos θ (chính xác) | sin θ (chính xác) | x/ρ | y/ρ |
|---|---|---|---|---|---|
| 0° | \(0\) | \(1\) | \(0\) | 1 | 0 |
| 30° | \(\frac{\pi}{6}\) | \(\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | 0.8660 | 0.5 |
| 45° | \(\frac{\pi}{4}\) | \(\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | 0.7071 | 0.7071 |
| 60° | \(\frac{\pi}{3}\) | \(\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | 0.5 | 0.8660 |
| 90° | \(\frac{\pi}{2}\) | \(0\) | \(1\) | 0 | 1 |
| 120° | \(\frac{2\pi}{3}\) | \(-\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | -0.5 | 0.8660 |
| 135° | \(\frac{3\pi}{4}\) | \(-\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | -0.7071 | 0.7071 |
| 150° | \(\frac{5\pi}{6}\) | \(-\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | -0.8660 | 0.5 |
| 180° | \(\pi\) | \(-1\) | \(0\) | -1 | 0 |
| 270° | \(\frac{3\pi}{2}\) | \(0\) | \(-1\) | 0 | -1 |
| 360° | \(2\pi\) | \(1\) | \(0\) | 1 | 0 |
Để đổi độ sang radian, nhân với \(\frac{\pi}{180}\).
Ví dụ chuyển đổi qua các góc phần tư và trường hợp biên
| Trường hợp | ρ | θ | z | Kết quả (x, y, z) |
|---|---|---|---|---|
| Góc phần tư I | 4 | 30° | 2 | (4·0.8660, 4·0.5, 2) ≈ (3.464, 2, 2) |
| Góc phần tư II | 3 | 120° | -1 | (3·(-0.5), 3·0.8660, -1) = (-1.5, 2.598, -1) |
| Góc phần tư III | 5 | 210° | 0 | (5·(-0.8660), 5·(-0.5), 0) ≈ (-4.330, -2.5, 0) |
| Góc phần tư IV | 2 | 300° | 4 | (2·0.5, 2·(-0.8660), 4) ≈ (1, -1.732, 4) |
| Trên trục z (ρ = 0) | 0 | bất kỳ (ví dụ 77°) | 7 | (0, 0, 7), vì θ không có ảnh hưởng |
| ρ âm | -2 | 30° | 1 | (-2·0.8660, -2·0.5, 1) ≈ (-1.732, -1, 1) |
| Tương đương: ρ dương | 2 | 210° | 1 | (2·(-0.8660), 2·(-0.5), 1) ≈ (-1.732, -1, 1), cùng một điểm |
| θ vượt quá 360° | 3 | 450° | 0 | 450° = 90° + 360°, nên (3·0, 3·1, 0) = (0, 3, 0) |
Ghi chú về quy ước dấu
- θ được đo ngược chiều kim đồng hồ từ trục x dương trong mặt phẳng xy (quy ước toán học thông thường). Một số lĩnh vực đo theo cách khác, vì vậy hãy kiểm tra nguồn của bạn.
- ρ thường được định nghĩa là ≥ 0. ρ âm được cho phép trong công thức và tương đương với việc cộng thêm 180° vào θ: \((-\rho, \theta) \equiv (\rho, \theta + 180^\circ)\).
- Các góc chênh lệch nhau một bội số của 360° (hoặc \(2\pi\) radian) cho cùng một điểm.
- Dấu của x và y theo góc phần tư của θ: Q1 (+, +), Q2 (−, +), Q3 (−, −), Q4 (+, −). Chiều cao z là như nhau trong cả hai hệ.
- Hãy đảm bảo đơn vị góc (độ hoặc radian) khớp với giá trị bạn nhập; ví dụ, 90 đọc dưới dạng radian cho một điểm khác hẳn so với 90°.
Câu hỏi thường gặp
rho và z dùng đơn vị nào? Bất kỳ đơn vị độ dài nào bạn muốn, miễn là nhất quán — công cụ này không gắn với đơn vị cụ thể, nên x, y, z sẽ trả về cùng đơn vị với giá trị bạn nhập vào.
Góc có thể âm hoặc lớn hơn 360 độ không? Có. Các hàm lượng giác xử lý được mọi giá trị góc, nên những giá trị như -45° hay 720° vẫn cho kết quả chính xác.
Làm thế nào để chuyển ngược lại? Phép chuyển ngược (Descartes sang trụ) dùng \(\rho = \sqrt{x^2 + y^2}\), \(\theta = \operatorname{atan2}(y, x)\) và \(z = z\).