Qu'est-ce que le convertisseur cylindriques vers cartésiennes ?
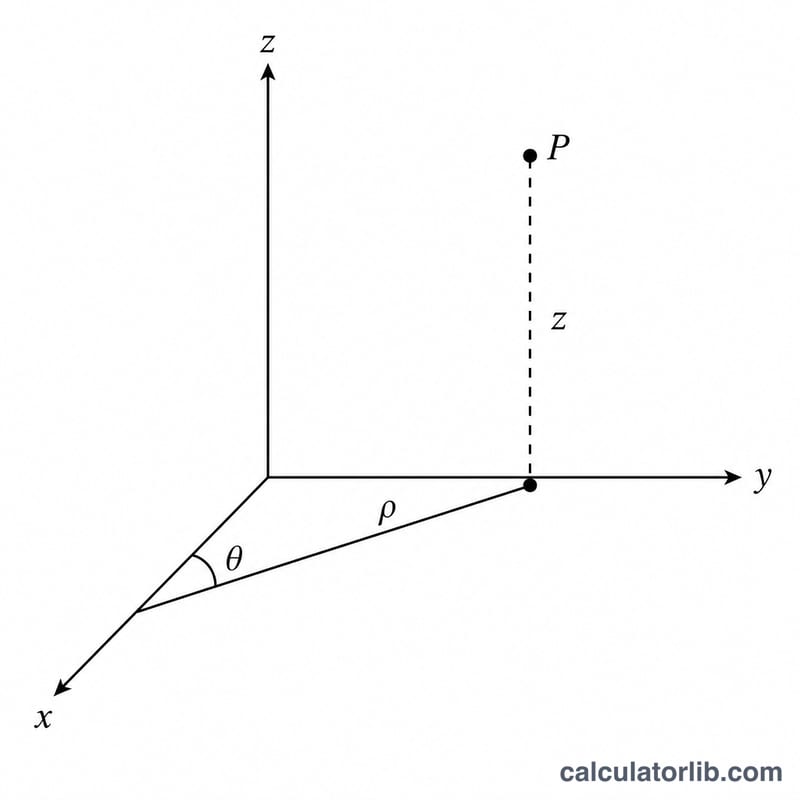
Cet outil transforme un point de l'espace 3D exprimé en coordonnées cylindriques — la distance radiale rho, l'angle azimutal thêta et la hauteur z — en coordonnées cartésiennes (rectangulaires) classiques (x, y, z). Les coordonnées cylindriques sont très répandues en physique et en ingénierie pour les problèmes à symétrie de révolution : tuyaux, câbles, champs électromagnétiques, etc. Les coordonnées cartésiennes, elles, correspondent au repère x-y-z du quotidien.
Comment l'utiliser
Saisissez la distance radiale rho (la distance entre l'axe z et votre point), l'angle azimutal thêta (mesuré dans le plan xy à partir de l'axe x positif) et la hauteur z. Indiquez si thêta est exprimé en degrés ou en radians, puis lisez directement les valeurs converties (x, y, z). Tous les champs acceptent n'importe quel nombre réel, y compris les valeurs négatives et zéro.
La formule expliquée
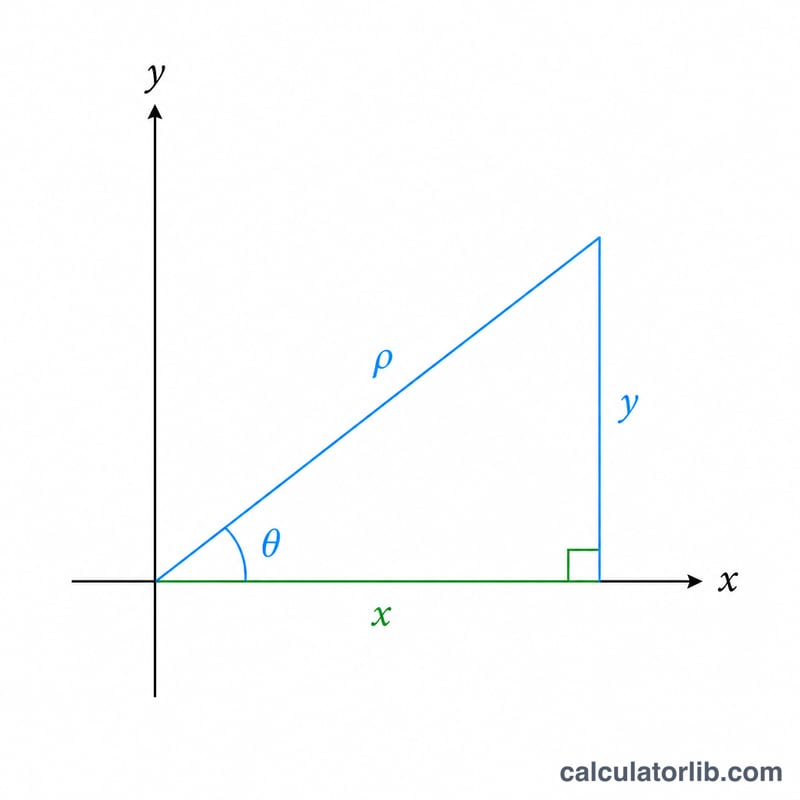
La conversion repose entièrement sur la trigonométrie. L'angle est d'abord converti en radians : si vous travaillez en degrés, multipliez thêta par pi/180. On calcule ensuite $$x = \rho\cos\theta, \quad y = \rho\sin\theta, \quad z = \text{z}$$ ce qui décompose la distance radiale en ses composantes horizontales. La hauteur \(z\) reste inchangée : \(z = z\). Comme les formules ne comportent que des multiplications, il n'y a jamais de risque de division par zéro ; lorsque \(\rho = 0\), le point se trouve sur l'axe z et \(x = y = 0\).
Exemple résolu
Prenons \(\rho = 3\), thêta = 60 degrés, \(z = 4\). On convertit d'abord l'angle : $$60 \cdot \frac{\pi}{180} = 1{,}0472 \text{ rad}$$ On a alors \(\cos(60°) = 0{,}5\) et \(\sin(60°) = 0{,}8660254\). D'où $$x = 3 \cdot 0{,}5 = 1{,}5, \quad y = 3 \cdot 0{,}8660254 = 2{,}5980762$$ et \(z\) reste égal à 4. Le point cartésien est donc (1,5 ; 2,5980762 ; 4).
Angles courants : table de valeurs du cosinus et du sinus
En coordonnées cylindriques, les valeurs cartésiennes sont \(x = \rho\cos\theta\) et \(y = \rho\sin\theta\), avec \(z\) inchangé. Pour un angle donné, les rapports \(x/\rho\) et \(y/\rho\) sont exactement \(\cos\theta\) et \(\sin\theta\). Multipliez-les par \(\rho\) pour obtenir le point. Les décimales sont arrondies à 4 chiffres.
| θ (degrés) | θ (radians) | cos θ (exact) | sin θ (exact) | x/ρ | y/ρ |
|---|---|---|---|---|---|
| 0° | \(0\) | \(1\) | \(0\) | 1 | 0 |
| 30° | \(\frac{\pi}{6}\) | \(\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | 0.8660 | 0.5 |
| 45° | \(\frac{\pi}{4}\) | \(\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | 0.7071 | 0.7071 |
| 60° | \(\frac{\pi}{3}\) | \(\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | 0.5 | 0.8660 |
| 90° | \(\frac{\pi}{2}\) | \(0\) | \(1\) | 0 | 1 |
| 120° | \(\frac{2\pi}{3}\) | \(-\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | -0.5 | 0.8660 |
| 135° | \(\frac{3\pi}{4}\) | \(-\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | -0.7071 | 0.7071 |
| 150° | \(\frac{5\pi}{6}\) | \(-\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | -0.8660 | 0.5 |
| 180° | \(\pi\) | \(-1\) | \(0\) | -1 | 0 |
| 270° | \(\frac{3\pi}{2}\) | \(0\) | \(-1\) | 0 | -1 |
| 360° | \(2\pi\) | \(1\) | \(0\) | 1 | 0 |
Pour convertir des degrés en radians, multipliez par \(\frac{\pi}{180}\).
Exemples de conversions par quadrants et cas limites
| Cas | ρ | θ | z | Résultat (x, y, z) |
|---|---|---|---|---|
| Quadrant I | 4 | 30° | 2 | (4·0,8660, 4·0,5, 2) ≈ (3,464, 2, 2) |
| Quadrant II | 3 | 120° | -1 | (3·(-0,5), 3·0,8660, -1) = (-1,5, 2,598, -1) |
| Quadrant III | 5 | 210° | 0 | (5·(-0,8660), 5·(-0,5), 0) ≈ (-4,330, -2,5, 0) |
| Quadrant IV | 2 | 300° | 4 | (2·0,5, 2·(-0,8660), 4) ≈ (1, -1,732, 4) |
| Sur l'axe z (ρ = 0) | 0 | quelconque (p. ex. 77°) | 7 | (0, 0, 7), car θ n'a aucun effet |
| ρ négatif | -2 | 30° | 1 | (-2·0,8660, -2·0,5, 1) ≈ (-1,732, -1, 1) |
| Équivalent : ρ positif | 2 | 210° | 1 | (2·(-0,8660), 2·(-0,5), 1) ≈ (-1,732, -1, 1), le même point |
| θ au-delà de 360° | 3 | 450° | 0 | 450° = 90° + 360°, donc (3·0, 3·1, 0) = (0, 3, 0) |
Remarque sur les conventions de signe
- θ est mesuré dans le sens antihoraire à partir de l'axe x positif, dans le plan xy (la convention mathématique habituelle). Certains domaines le mesurent différemment, vérifiez donc votre source.
- ρ est normalement défini comme ≥ 0. Un ρ négatif est admis dans la formule et équivaut à ajouter 180° à θ : \((-\rho, \theta) \equiv (\rho, \theta + 180^\circ)\).
- Des angles différant d'un multiple de 360° (ou de \(2\pi\) radians) donnent le même point.
- Les signes de x et y suivent le quadrant de θ : Q1 (+, +), Q2 (−, +), Q3 (−, −), Q4 (+, −). La hauteur z est la même dans les deux systèmes.
- Assurez-vous que l'unité d'angle (degrés ou radians) correspond à la valeur saisie ; par exemple, 90 lu en radians donne un point très différent de 90°.
FAQ
Quelles unités utilisent rho et z ? N'importe quelle unité de longueur, à condition de rester cohérent — le convertisseur est sans dimension, donc x, y et z ressortent dans la même unité que celle saisie.
L'angle peut-il être négatif ou supérieur à 360 degrés ? Oui. Les fonctions trigonométriques acceptent n'importe quel angle : des valeurs comme -45° ou 720° fonctionnent parfaitement.
Comment faire la conversion inverse ? L'opération inverse (cartésiennes vers cylindriques) utilise \(\rho = \sqrt{x^2 + y^2}\), \(\theta = \operatorname{atan2}(y, x)\) et \(z = z\).