什麼是圓柱座標轉直角座標轉換器?
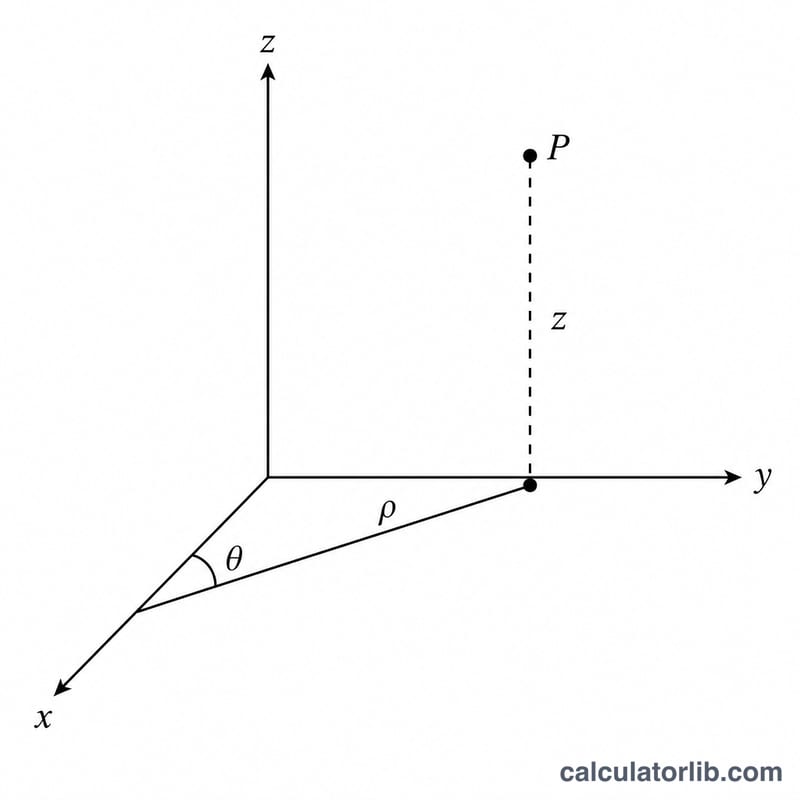
這個工具能把三維空間中以圓柱座標表示的點——徑向距離 \(\rho\)、方位角 \(\theta\) 與高度 \(z\)——換算成我們最常用的直角座標(也就是 x、y、z)。圓柱座標在物理與工程領域應用很廣,特別適合處理具有旋轉對稱性的問題,例如管路、導線與電磁場;而直角座標則是日常最熟悉的 x-y-z 系統。
使用方法
輸入徑向距離 \(\rho\)(也就是該點到 z 軸的距離)、方位角 \(\theta\)(在 xy 平面上、從正 x 軸量起的角度)以及高度 \(z\)。接著選擇 \(\theta\) 是以「角度」還是「弧度」表示,即可立即讀取換算後的 (x, y, z) 數值。所有欄位都接受任意實數,包括負數與零。
公式說明
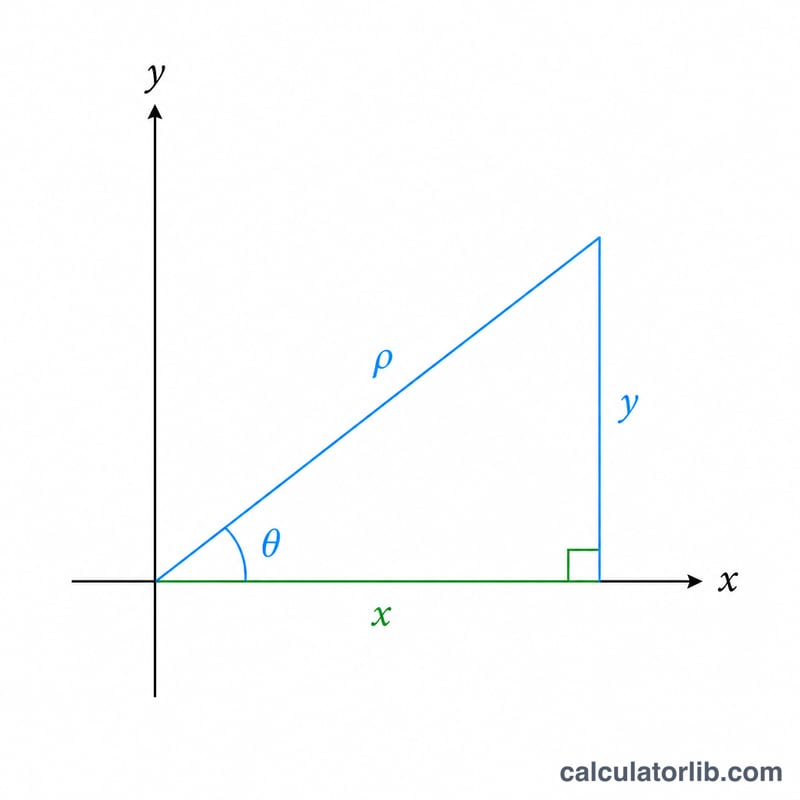
整個換算其實就是基本的三角函數運算。首先把角度轉成弧度:若選擇角度(degrees),就將 \(\theta\) 乘以 \(\pi/180\)。接著計算 \(x = \rho \cdot \cos\theta\) 與 \(y = \rho \cdot \sin\theta\),把徑向距離拆解成水平方向的兩個分量。高度 \(z\) 則維持不變:\(z = z\)。
$$ x = \rho\cos\theta, \quad y = \rho\sin\theta, \quad z = \text{z} $$由於公式中只有乘法,永遠不會出現除以零的問題;當 \(\rho = 0\) 時,這個點剛好落在 z 軸上,此時 \(x = y = 0\)。
實際範例
假設 \(\rho = 3\)、\(\theta = 60\) 度、\(z = 4\)。先換算角度:\(60 \cdot \pi/180 = 1.0472\) 弧度。再求出 \(\cos(60°) = 0.5\)、\(\sin(60°) = 0.8660254\)。於是 \(x = 3 \cdot 0.5 = 1.5\),\(y = 3 \cdot 0.8660254 = 2.5980762\),而 \(z\) 則維持 4。換算後的直角座標就是 (1.5, 2.5980762, 4)。
常見角度:餘弦與正弦查詢表
在圓柱座標中,直角座標值為 \(x = \rho\cos\theta\) 和 \(y = \rho\sin\theta\),而 \(z\) 保持不變。對於給定的角度,比值 \(x/\rho\) 和 \(y/\rho\) 恰好等於 \(\cos\theta\) 和 \(\sin\theta\)。將它們乘以 \(\rho\) 即可得到該點。小數四捨五入至 4 位。
| θ(度) | θ(弧度) | cos θ(精確值) | sin θ(精確值) | x/ρ | y/ρ |
|---|---|---|---|---|---|
| 0° | \(0\) | \(1\) | \(0\) | 1 | 0 |
| 30° | \(\frac{\pi}{6}\) | \(\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | 0.8660 | 0.5 |
| 45° | \(\frac{\pi}{4}\) | \(\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | 0.7071 | 0.7071 |
| 60° | \(\frac{\pi}{3}\) | \(\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | 0.5 | 0.8660 |
| 90° | \(\frac{\pi}{2}\) | \(0\) | \(1\) | 0 | 1 |
| 120° | \(\frac{2\pi}{3}\) | \(-\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | -0.5 | 0.8660 |
| 135° | \(\frac{3\pi}{4}\) | \(-\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | -0.7071 | 0.7071 |
| 150° | \(\frac{5\pi}{6}\) | \(-\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | -0.8660 | 0.5 |
| 180° | \(\pi\) | \(-1\) | \(0\) | -1 | 0 |
| 270° | \(\frac{3\pi}{2}\) | \(0\) | \(-1\) | 0 | -1 |
| 360° | \(2\pi\) | \(1\) | \(0\) | 1 | 0 |
要將度換算為弧度,請乘以 \(\frac{\pi}{180}\)。
各象限與邊界情況的換算範例
| 情況 | ρ | θ | z | 結果 (x, y, z) |
|---|---|---|---|---|
| 第一象限 | 4 | 30° | 2 | (4·0.8660, 4·0.5, 2) ≈ (3.464, 2, 2) |
| 第二象限 | 3 | 120° | -1 | (3·(-0.5), 3·0.8660, -1) = (-1.5, 2.598, -1) |
| 第三象限 | 5 | 210° | 0 | (5·(-0.8660), 5·(-0.5), 0) ≈ (-4.330, -2.5, 0) |
| 第四象限 | 2 | 300° | 4 | (2·0.5, 2·(-0.8660), 4) ≈ (1, -1.732, 4) |
| 位於 z 軸上(ρ = 0) | 0 | 任意(例如 77°) | 7 | (0, 0, 7),因為 θ 不產生任何影響 |
| 負的 ρ | -2 | 30° | 1 | (-2·0.8660, -2·0.5, 1) ≈ (-1.732, -1, 1) |
| 等效的正 ρ | 2 | 210° | 1 | (2·(-0.8660), 2·(-0.5), 1) ≈ (-1.732, -1, 1),為同一點 |
| θ 超過 360° | 3 | 450° | 0 | 450° = 90° + 360°,因此 (3·0, 3·1, 0) = (0, 3, 0) |
關於正負號慣例的說明
- θ 是在 xy 平面上從正 x 軸開始以逆時針方向量測(這是數學上的常見慣例)。某些領域的量測方式不同,因此請查核你的資料來源。
- ρ 通常定義為 ≥ 0。公式中允許負的 ρ,它等同於將 θ 加上 180°:\((-\rho, \theta) \equiv (\rho, \theta + 180^\circ)\)。
- 相差 360° 的整數倍(或 \(2\pi\) 弧度)的角度會得到同一點。
- x 與 y 的正負號取決於 θ 所在的象限:Q1 (+, +)、Q2 (−, +)、Q3 (−, −)、Q4 (+, −)。兩種座標系統中的高度 z 都相同。
- 請確認角度單位(度或弧度)與你輸入的數值一致;例如,將 90 當作弧度讀取,得到的點與 90° 完全不同。
常見問題
\(\rho\) 和 \(z\) 要用什麼單位?任何你習慣的長度單位都可以——這個轉換器不限定單位,所以輸入時用什麼單位,算出來的 x、y、z 就是同樣的單位。
角度可以是負數或超過 360 度嗎?可以。三角函數能處理任意角度,因此像 \(-45°\) 或 \(720°\) 這樣的數值都能正確計算。
那要怎麼反過來換算?反向換算(直角座標轉圓柱座標)的公式為:\(\rho = \sqrt{x^2 + y^2}\)、\(\theta = \operatorname{atan2}(y, x)\),而 \(z = z\)。