円柱座標から直交座標への変換とは
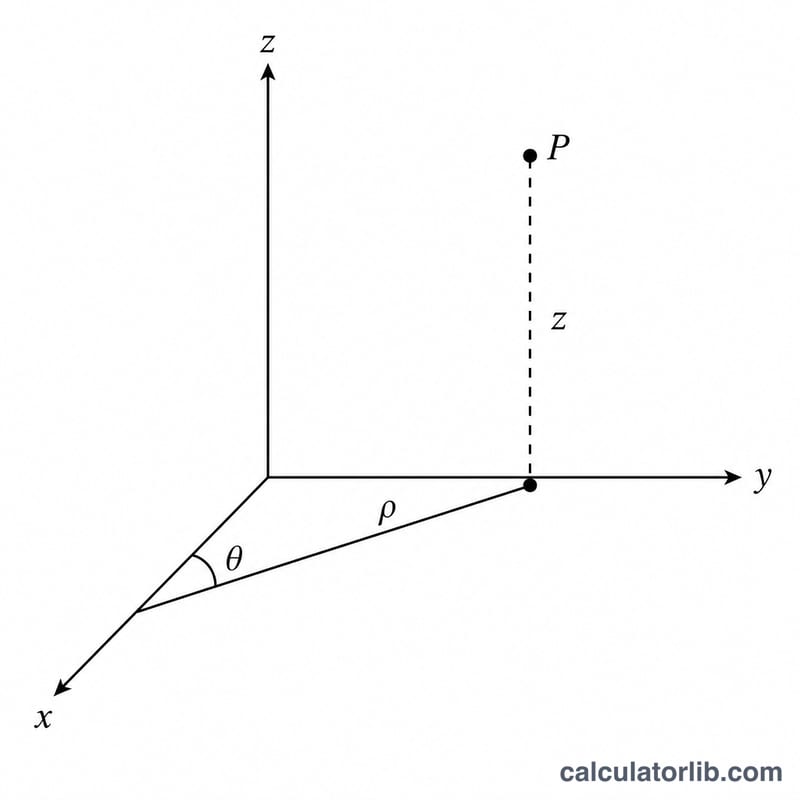
このツールは、3次元空間内の点を円柱座標 ― すなわち動径距離 ρ(ロー)、方位角 θ(シータ)、高さ z ― で与えたとき、これを標準的な直交座標(デカルト座標)(x, y, z)へ変換します。円柱座標は、配管・導線・電磁場など回転対称性をもつ問題を扱う物理学や工学の分野で広く用いられます。一方、直交座標は私たちが日常的に使う x-y-z の座標系です。
使い方
動径距離 ρ(z軸から点までの距離)、方位角 θ(xy平面内で正のx軸から測った角度)、高さ z を入力します。θ を度数法(度)で与えるか弧度法(ラジアン)で与えるかを選択すると、変換後の (x, y, z) の値が表示されます。すべての入力欄は、負の数やゼロを含む任意の実数を受け付けます。
計算式の解説
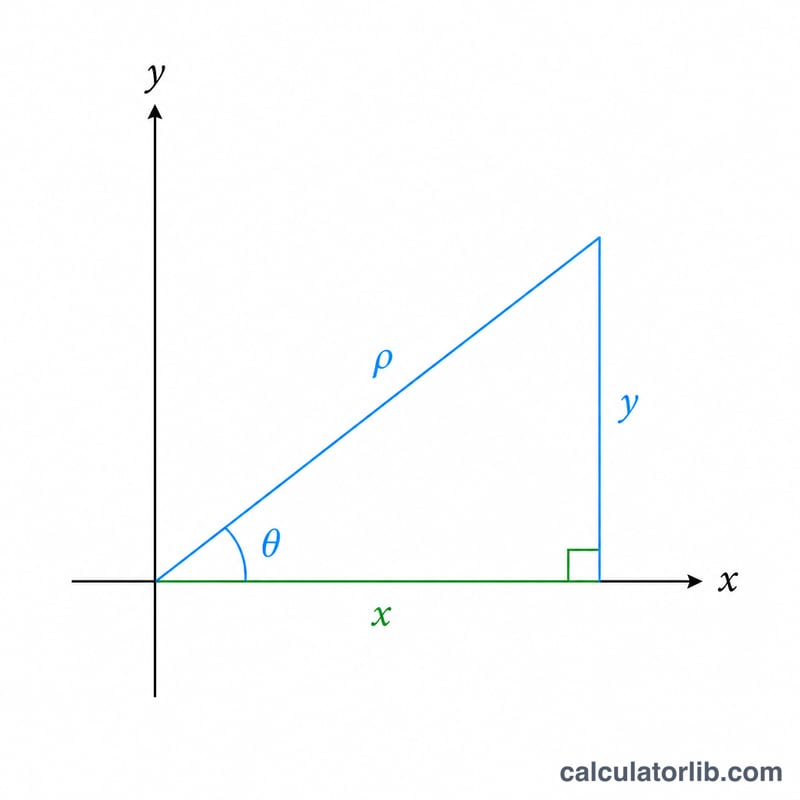
変換は純粋な三角関数の計算です。まず角度をラジアンに換算します。度数法を選んだ場合は \(\theta\) に \(\frac{\pi}{180}\) を掛けます。次に
$$x = \rho\cos\theta, \quad y = \rho\sin\theta, \quad z = z$$とし、動径距離を水平方向の成分に分解します。高さ \(z\) はそのまま変わりません(\(z = z\))。これらの式は掛け算のみで構成されているため、ゼロ除算の問題は一切起こりません。\(\rho = 0\) のときは点が z軸上に位置し、\(x = y = 0\) となります。
計算例
\(\rho = 3\)、\(\theta = 60\) 度、\(z = 4\) の場合を考えます。角度を換算すると \(60\cdot\frac{\pi}{180} = 1.0472\) ラジアンです。\(\cos(60°) = 0.5\)、\(\sin(60°) = 0.8660254\) なので、
$$x = 3\cdot 0.5 = 1.5, \quad y = 3\cdot 0.8660254 = 2.5980762$$となり、\(z\) は 4 のままです。よって直交座標の点は (1.5, 2.5980762, 4) になります。
よく使われる角度:余弦・正弦の早見表
円柱座標では、直交座標の値は \(x = \rho\cos\theta\) および \(y = \rho\sin\theta\) で、\(z\) はそのままです。ある角度について、比 \(x/\rho\) と \(y/\rho\) はちょうど \(\cos\theta\) と \(\sin\theta\) に等しくなります。これらに \(\rho\) を掛けると点の座標が得られます。小数は小数点以下4桁に四捨五入しています。
| θ(度) | θ(ラジアン) | cos θ(厳密値) | sin θ(厳密値) | x/ρ | y/ρ |
|---|---|---|---|---|---|
| 0° | \(0\) | \(1\) | \(0\) | 1 | 0 |
| 30° | \(\frac{\pi}{6}\) | \(\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | 0.8660 | 0.5 |
| 45° | \(\frac{\pi}{4}\) | \(\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | 0.7071 | 0.7071 |
| 60° | \(\frac{\pi}{3}\) | \(\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | 0.5 | 0.8660 |
| 90° | \(\frac{\pi}{2}\) | \(0\) | \(1\) | 0 | 1 |
| 120° | \(\frac{2\pi}{3}\) | \(-\frac{1}{2}\) | \(\frac{\sqrt{3}}{2}\) | -0.5 | 0.8660 |
| 135° | \(\frac{3\pi}{4}\) | \(-\frac{\sqrt{2}}{2}\) | \(\frac{\sqrt{2}}{2}\) | -0.7071 | 0.7071 |
| 150° | \(\frac{5\pi}{6}\) | \(-\frac{\sqrt{3}}{2}\) | \(\frac{1}{2}\) | -0.8660 | 0.5 |
| 180° | \(\pi\) | \(-1\) | \(0\) | -1 | 0 |
| 270° | \(\frac{3\pi}{2}\) | \(0\) | \(-1\) | 0 | -1 |
| 360° | \(2\pi\) | \(1\) | \(0\) | 1 | 0 |
度をラジアンに変換するには、\(\frac{\pi}{180}\) を掛けます。
象限と特殊ケースの変換例
| ケース | ρ | θ | z | 結果 (x, y, z) |
|---|---|---|---|---|
| 第I象限 | 4 | 30° | 2 | (4·0.8660, 4·0.5, 2) ≈ (3.464, 2, 2) |
| 第II象限 | 3 | 120° | -1 | (3·(-0.5), 3·0.8660, -1) = (-1.5, 2.598, -1) |
| 第III象限 | 5 | 210° | 0 | (5·(-0.8660), 5·(-0.5), 0) ≈ (-4.330, -2.5, 0) |
| 第IV象限 | 2 | 300° | 4 | (2·0.5, 2·(-0.8660), 4) ≈ (1, -1.732, 4) |
| z軸上(ρ = 0) | 0 | 任意(例:77°) | 7 | (0, 0, 7)、θは影響しない |
| 負のρ | -2 | 30° | 1 | (-2·0.8660, -2·0.5, 1) ≈ (-1.732, -1, 1) |
| 同等の正のρ | 2 | 210° | 1 | (2·(-0.8660), 2·(-0.5), 1) ≈ (-1.732, -1, 1)、同じ点 |
| 360°を超えるθ | 3 | 450° | 0 | 450° = 90° + 360°、よって (3·0, 3·1, 0) = (0, 3, 0) |
符号の規約に関する注記
- θは xy 平面で正の x 軸から反時計回りに測られます(数学で一般的な規約)。分野によって測り方が異なる場合があるため、出典を確認してください。
- ρ は通常 ≥ 0 と定義されます。負の ρ は式の上では許容され、θ に 180° を加えることと同じです:\((-\rho, \theta) \equiv (\rho, \theta + 180^\circ)\)。
- 360°(または \(2\pi\) ラジアン)の整数倍だけ異なる角度は、同じ点を表します。
- x と y の符号は θ の象限に従います:第I象限 (+, +)、第II象限 (−, +)、第III象限 (−, −)、第IV象限 (+, −)。高さ z は両方の座標系で同じです。
- 入力する角度の単位(度またはラジアン)が一致していることを確認してください。たとえば、90 をラジアンとして読むと、90° とはまったく異なる点になります。
よくある質問
ρ と z の単位は何ですか? お好きな長さの単位を一貫して使えます。このツールは無次元なので、入力した単位がそのまま x, y, z の単位として出力されます。
角度は負の値や360度を超える値でもよいですか? 問題ありません。三角関数は任意の角度を扱えるため、-45° や 720° といった値も正しく計算できます。
逆方向の変換はどうすればよいですか? 逆変換(直交座標→円柱座標)は \(\rho = \sqrt{x^2 + y^2}\)、\(\theta = \operatorname{atan2}(y, x)\)、\(z = z\) で求められます。