このツールでできること
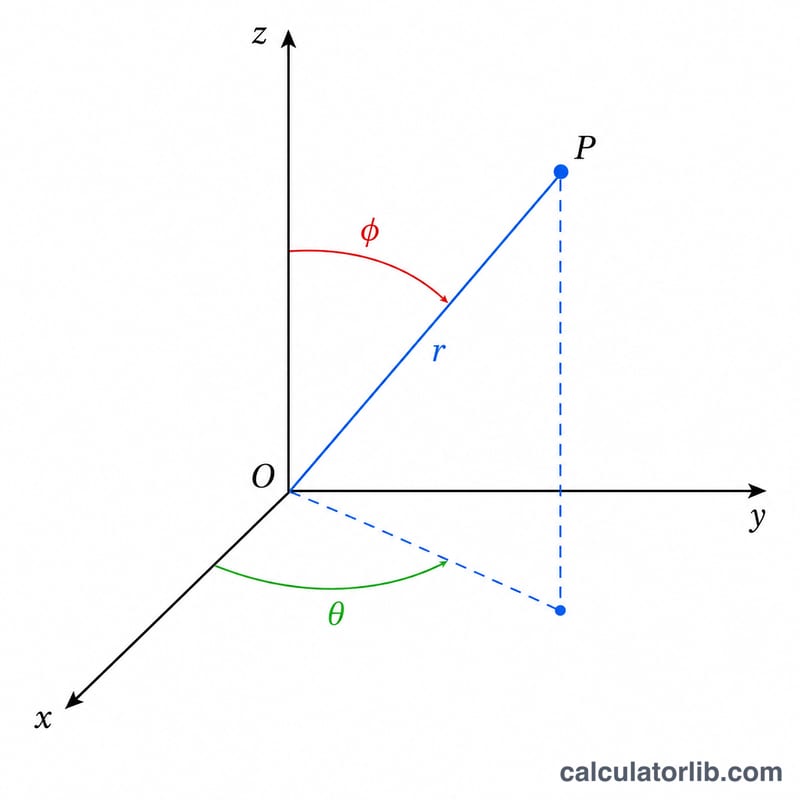
3次元の球座標で表された点を、標準的な直交座標(x, y, z)へ変換します。動径距離 \(r\)、x-y 平面内で測る方位角 \(\theta\)、正の z 軸からの傾きを表す極角 \(\phi\) を入力すると、対応する直交座標の位置が求められます。
採用している角度の定義
2つの角度の呼び方は教科書によって異なります。本計算では\(\theta\) を方位角(x-y 平面内の回転角)、\(\phi\) を極角(正の z 軸からの傾き)とする流儀を採用しています。お使いの資料で名前が逆になっている場合は、入力する値を入れ替えれば計算結果が一致します。
使い方
r・θ・φ を入力し、角度の単位を「度(初期設定)」または「ラジアン」から選んでください。本ツールは内部で角度をラジアンに換算してから(度の場合は \(\pi/180\) を掛けます)三角関数を適用し、x・y・z を約10桁の有効数字で表示します。
変換式の解説
点は半径 \(r\) の球面上にあります。極角 \(\phi\) は点が鉛直軸からどれだけ傾いているかを決め、\(z = r\cdot\cos\phi\) となります。水平面への射影の長さは \(r\cdot\sin\phi\) で、方位角 \(\theta\) がこの射影を x 軸方向と y 軸方向に振り分けるため、次のようになります。
$$x = r\,\sin\phi\,\cos\theta,\quad y = r\,\sin\phi\,\sin\theta,\quad z = r\,\cos\phi$$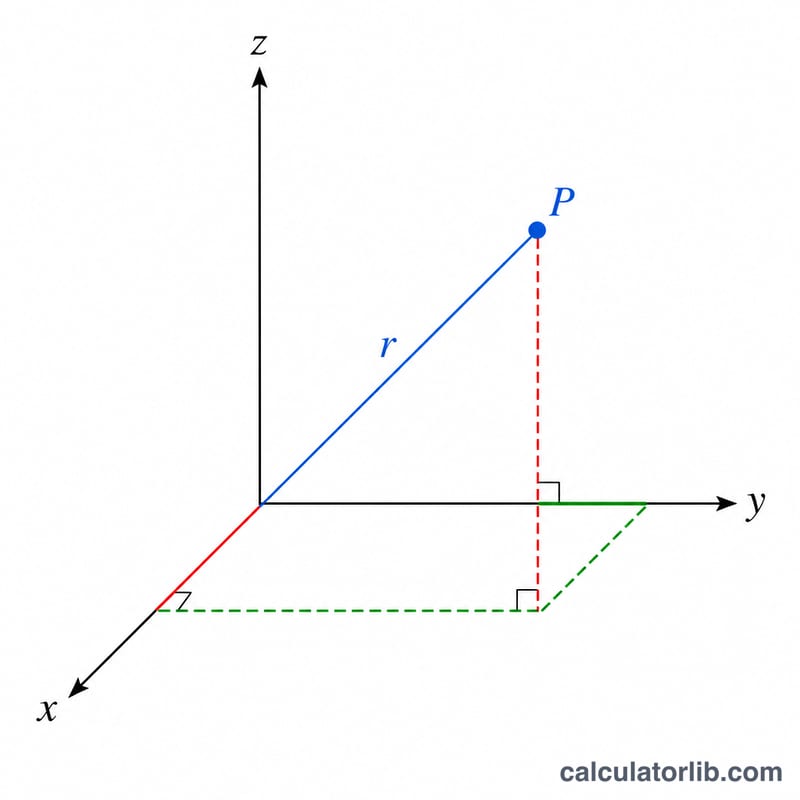
計算例
\(r = 5\)、\(\theta = 60\) 度、\(\phi = 30\) 度 とします。このとき \(\sin\phi = 0.5\)、\(\cos\phi = 0.8660254\)、\(\cos\theta = 0.5\)、\(\sin\theta = 0.8660254\) です。したがって
$$x = 5 \times 0.5 \times 0.5 = 1.25$$$$y = 5 \times 0.5 \times 0.8660254 = 2.16506351$$$$z = 5 \times 0.8660254 = 4.33012702$$となります。直交座標での点は \((1.25,\ 2.16506351,\ 4.33012702)\) です。
代表的な角度の基準値と対応する点
この計算機では、θ(θ)を方位角として使い、+x軸から x-y 平面内で測定します。φ(φ)は極角として、+z軸から下向きに測定します。公式は \(x = r\sin\phi\cos\theta\)、\(y = r\sin\phi\sin\theta\)、\(z = r\cos\phi\) です。下の表は r = 1 の場合を示しています。
| θ(方位角) | φ(極角) | (x, y, z) | 位置 |
|---|---|---|---|
| 任意(例: 0°) | 0° | (0, 0, 1) | +z軸(北極) |
| 0° | 90° | (1, 0, 0) | +x軸 |
| 90° | 90° | (0, 1, 0) | +y軸 |
| 180° | 90° | (-1, 0, 0) | -x軸 |
| 270° | 90° | (0, -1, 0) | -y軸 |
| 任意(例: 0°) | 180° | (0, 0, -1) | -z軸(南極) |
φ が 0° または 180° のとき、点は z軸上にあるため、θ は結果に影響しません。
30°、45°、60° の正弦と余弦
| 角度 | sin | cos |
|---|---|---|
| 30° | 1/2 = 0.5 | √3/2 ≈ 0.8660 |
| 45° | √2/2 ≈ 0.7071 | √2/2 ≈ 0.7071 |
| 60° | √3/2 ≈ 0.8660 | 1/2 = 0.5 |
r による拡大縮小: x、y、z はいずれも r に比例します。r を2倍にすると、すべての座標も2倍になるため、上の表の各値に r を掛ければ、任意の半径に対する点が得られます。例えば、r = 3、φ = 90°、θ = 0° の場合、点は (3, 0, 0) になります。
度とラジアンの換算表
換算規則:
- ラジアン = 度 × π/180
- 度 = ラジアン × 180/π
計算機をラジアンに設定したときは、この表を使ってください。一回転は 360° = 2π ラジアンで、1 ラジアン ≈ 57.2958° です。
| 度 | ラジアン(正確な値) | ラジアン(小数) |
|---|---|---|
| 0° | 0 | 0.0000 |
| 30° | π/6 | 0.5236 |
| 45° | π/4 | 0.7854 |
| 60° | π/3 | 1.0472 |
| 90° | π/2 | 1.5708 |
| 120° | 2π/3 | 2.0944 |
| 135° | 3π/4 | 2.3562 |
| 150° | 5π/6 | 2.6180 |
| 180° | π | 3.1416 |
| 270° | 3π/2 | 4.7124 |
| 360° | 2π | 6.2832 |
例: \(60^\circ \times \frac{\pi}{180} = \frac{\pi}{3} \approx 1.0472\) ラジアン。
角度の規約の違い(物理学と数学の比較)
教科書によって、どのギリシャ文字がどの角度を表すかは異なります。正しい数値を誤った欄に入力すると、異なる点が得られます。下の表は、この計算機で(θ = 方位角、φ = 極角)の両方の順で入力した、r = 5、角度 60° と 30° の比較です。
| 入力 | r | θ(方位角) | φ(極角) | x | y | z |
|---|---|---|---|---|---|---|
| A: θ = 60°、φ = 30° | 5 | 60° | 30° | 1.25 | 2.1651 | 4.3301 |
| B: 値を入れ替え、θ = 30°、φ = 60° | 5 | 30° | 60° | 3.75 | 2.1651 | 2.5 |
A の代入計算: \(x = 5\sin 30^\circ\cos 60^\circ = 5(0.5)(0.5) = 1.25\)、\(y = 5\sin 30^\circ\sin 60^\circ = 5(0.5)(0.8660) \approx 2.1651\)、\(z = 5\cos 30^\circ \approx 4.3301\)。
B の代入計算: \(x = 5\sin 60^\circ\cos 30^\circ = 5(0.75) = 3.75\)、\(y = 5\sin 60^\circ\sin 30^\circ = 5(0.8660)(0.5) \approx 2.1651\)、\(z = 5\cos 60^\circ = 2.5\)。
検算: 両方の点は原点から距離 5 にあります。実際、\(1.25^2 + 2.1651^2 + 4.3301^2 = 25\) および \(3.75^2 + 2.1651^2 + 2.5^2 = 25\) です。違うのは向きだけです。
注意すべき規約
- この計算機: θ = 方位角(x-y 平面内)、φ = +z軸からの極角。
- ISO 80000-2 / ほとんどの物理学の教科書: θ = +z軸からの極角、φ = 方位角。この規約で (r = 5、θ = 30°、φ = 60°) と与えられた点は、ここでは入力 A(方位角 60°、極角 30°)に対応します。入力する前に、2つの角度の値を入れ替えてください。
- 多くの数学の教科書はこの計算機と同じ規約を使いますが、物理学の規約を使うものもあるため、必ず出典での定義を確認してください。
- 地理的緯度: 緯度は極からではなく赤道から上向きに測定するため、極角は φ = 90° - 緯度 となります。これにより \(z = r\sin(\text{緯度})\)、\(x = r\cos(\text{緯度})\cos(\text{経度})\) となり、経度が θ の役割を果たします。
よくある質問
\(r = 0\) のときは? 角度の値にかかわらず、点は原点 \((0, 0, 0)\) になります。
角度に負の値や360を超える値を入れてもよい? 問題ありません。三角関数は周期的なので、どんな実数の角度でも正しく扱えます。
\(\phi = 0\) は何を意味する? 点は正の z 軸上にあり、\(x = y = 0\)、\(z = r\) となります。\(\phi = 180\) 度 なら負の z 軸上(\(z = -r\))に位置します。