この変換ツールでできること
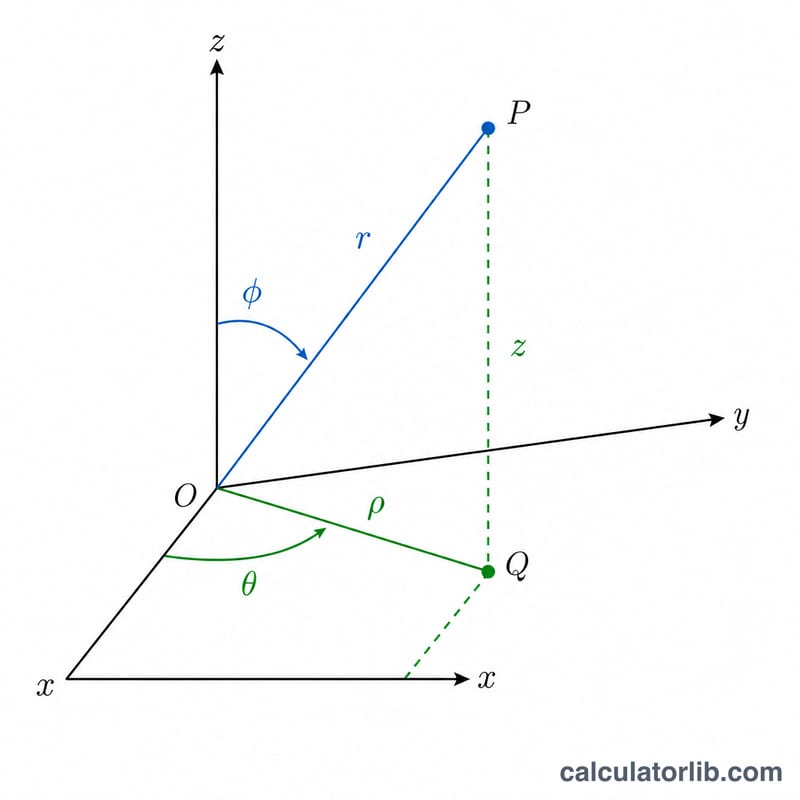
このツールは、3次元空間内の点を円柱座標(ρ, θ, z)から球座標(r, θ, φ)へ変換します。純粋な数学計算であり、地域や国による違いはなく、世界中どこでも同じように使えます。本ツールは物理学・ISOの慣例に従っており、θ は方位角(z軸まわりの回転角)、φ は +z 軸から測った極角(傾斜角)を表します。
採用している座標の定義
円柱座標:ρ は z軸からの動径距離(ρ ≥ 0)、θ は xy平面における方位角、z は高さです。球座標:r は原点からの距離、θ は同じ方位角(そのまま引き継がれます)、φ は +z 軸からの傾き角です。r と φ は ρ と z だけで決まるため、方位角 θ は2つの座標系の間で変化しません。
使い方
ρ、θ、z を入力し、角度の単位を度(°)かラジアンのどちらかから選び、表示する桁数を指定します。結果には r、変化しない θ、そして計算された φ が、選択した角度単位で表示されます。
変換公式の解説
動径距離は、z軸とその点を含む平面内で三平方の定理を用いて求めます: $$r = \sqrt{\rho^{2} + z^{2}}$$ 極角は $$\varphi = \operatorname{atan2}\!\left(\rho,\; z\right)$$ です。ここで \(\operatorname{atan}(\rho/z)\) ではなく atan2 を用いるのは、z = 0 のときにちょうど 90° となり、z < 0 では 90° より大きい角度が返り、結果が常に \([0, \pi]\) の範囲に収まるようにするためです。
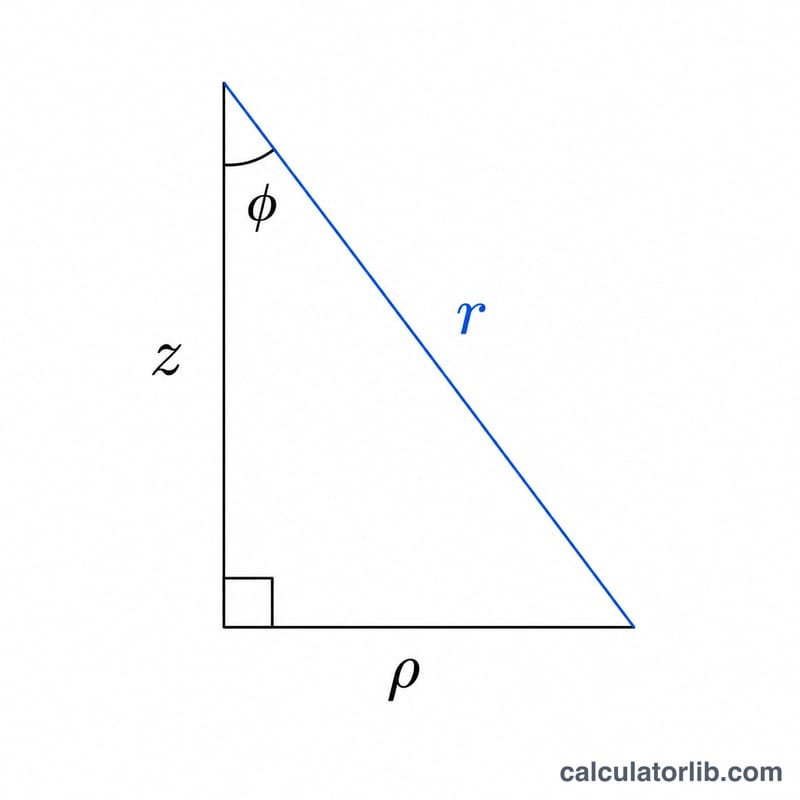
計算例
ρ = 3、θ = 60°、z = 4 の場合: $$r = \sqrt{9 + 16} = \sqrt{25} = 5$$ $$\varphi = \operatorname{atan2}(3, 4) = \operatorname{atan}(0.75) = 36.86989765°$$ θ は 60° のままです。したがって球座標は (5, 60°, 36.86989765°) となります。
その他の計算例
3つの例はすべて変換公式 \(r = \sqrt{\rho^{2} + z^{2}}\)、\(\varphi = \operatorname{atan2}(\rho, z)\)、\(\theta_{\text{sph}} = \theta_{\text{cyl}}\) を使用します。ここで \(\varphi\) は +z 軸から測った極角であり、方位角 \(\theta\) は変わらず引き継がれます。
例1: xy平面より下の点
\((\rho, \theta, z) = (1, \pi/4, -1)\) を変換します。
- 動径距離: \(r = \sqrt{1^{2} + (-1)^{2}} = \sqrt{2} \approx 1.4142\)。
- 極角: \(\varphi = \operatorname{atan2}(1, -1) = 3\pi/4 \approx 2.3562\) ラジアン。これは135°です。z が負であるため90°より大きく、この点は xy平面より下にあります。
- 方位角: \(\theta = \pi/4\)(45°)。変わりません。
結果: \((r, \theta, \varphi) = (\sqrt{2}, \pi/4, 3\pi/4)\)。
例2: +z軸上の点
\((\rho, \theta, z) = (0, \text{任意}, 5)\) を変換します。
- 動径距離: \(r = \sqrt{0^{2} + 5^{2}} = 5\)。
- 極角: \(\varphi = \operatorname{atan2}(0, 5) = 0\)(0°)。この点は +z軸上にあるためです。
- 方位角: 軸上では \(\theta\) は幾何学的な影響を持たないため、入力値をそのまま引き継ぎます。
結果: \((r, \varphi) = (5, 0)\)。
例3: xy平面上の点
\((\rho, \theta, z) = (2, 210^\circ, 0)\) を変換します。
- 動径距離: \(r = \sqrt{2^{2} + 0^{2}} = 2\)。
- 極角: \(\varphi = \operatorname{atan2}(2, 0) = \pi/2\) ラジアン = 90°。この点は xy平面上にあるためです。
- 方位角: \(\theta = 210^\circ = 7\pi/6 \approx 3.6652\) ラジアン。変わりません。
結果: \((r, \theta, \varphi) = (2, 210^\circ, 90^\circ)\)。
円柱座標から球座標への一般的な変換
この表は、対応する \(r\) と \(\varphi\) を持つ \((\rho, z)\) の代表的な組を示しています。方位角 \(\theta\) は両座標系で同じであるため表示していません。そのため、どの \(\theta\) もそのまま引き継がれます。
| ρ | z | r = √(ρ² + z²) | φ = atan2(ρ, z)(度) | φ(ラジアン) |
|---|---|---|---|---|
| 1 | 0 | 1 | 90° | π/2 ≈ 1.5708 |
| 1 | 1 | √2 ≈ 1.4142 | 45° | π/4 ≈ 0.7854 |
| 1 | -1 | √2 ≈ 1.4142 | 135° | 3π/4 ≈ 2.3562 |
| 0 | 1 | 1 | 0° | 0 |
| 0 | -1 | 1 | 180° | π ≈ 3.1416 |
| 3 | 4 | 5 | ≈ 36.87° | ≈ 0.6435 |
| 1 | √3 | 2 | 30° | π/6 ≈ 0.5236 |
よくある質問
なぜ θ は変化しないのですか?どちらの座標系も z軸まわりの方位角を同じ方法で測るため、そのまま引き継がれます。
z = 0 のときはどうなりますか?その点は xy平面上にあるため、\(\varphi = 90°\)(\(\pi/2\))になります。atan2 はゼロ除算を起こさずにこの場合を正しく処理します。
ρ = 0 かつ z = 0 のときは?その点は原点です。r = 0 となり、φ は数学的に未定義です(本ツールでは 0 を返します)。