この変換ツールについて
このツールは、3次元の直交座標(x, y, z)で与えられた点を球座標(r, θ, φ)に変換します。純粋な数学計算ツールであり、任意の実数値を入力できます。また、2つの角度を度(°)で表示するかラジアンで表示するかを選べます。
このページで採用している定義
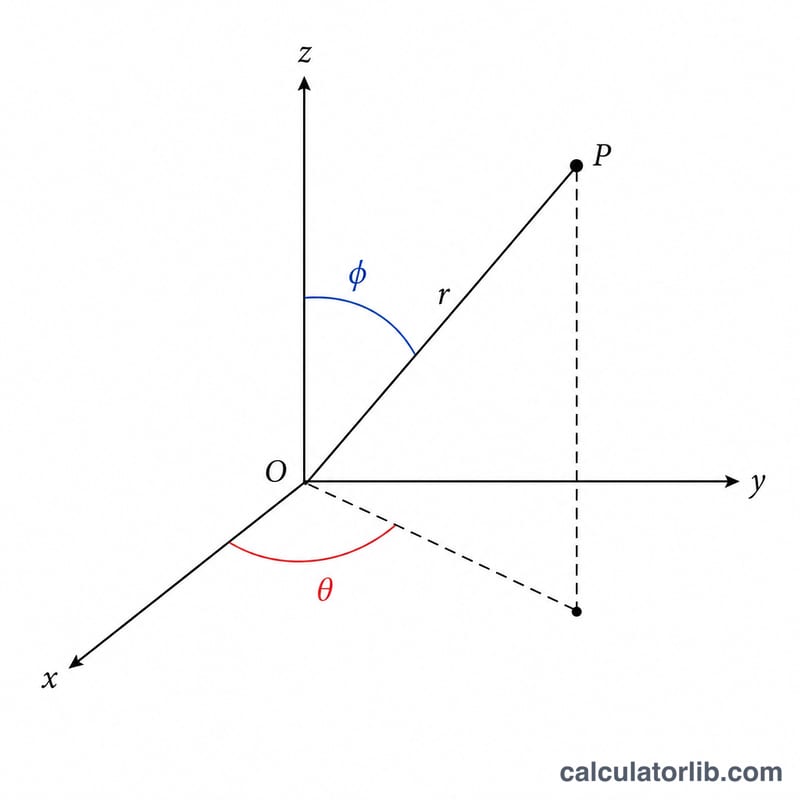
角度の定義は教科書によって異なる場合があるため、必ずこのページの定義に従ってください。ここでは r を原点からの動径距離、θ をx-y平面上でx軸正方向から測った方位角、φ をz軸正方向から下向きに測った天頂角(傾斜角)とします。
計算式
\(r = \sqrt{x^2 + y^2 + z^2}\) で求められます。角度は安定性を高めるため2引数の逆正接(atan2)を用います。\(\theta = \operatorname{atan2}(y,\, x)\)、\(\varphi = \operatorname{atan2}\!\left(\sqrt{x^2+y^2},\, z\right)\) です。単純な \(\operatorname{atan}(y/x)\) ではなく atan2 を使うことで、ゼロ除算を避けつつ正しい象限を保つことができます。三角関数の計算結果はラジアンで得られ、「度」を選択した場合は各角度に \(180/\pi\) を掛けて変換します。
$$ r = \sqrt{x^2 + y^2 + z^2} $$ $$ \theta = \operatorname{atan2}(y,\, x), \quad \varphi = \operatorname{atan2}\!\left(\sqrt{x^2+y^2},\, z\right) $$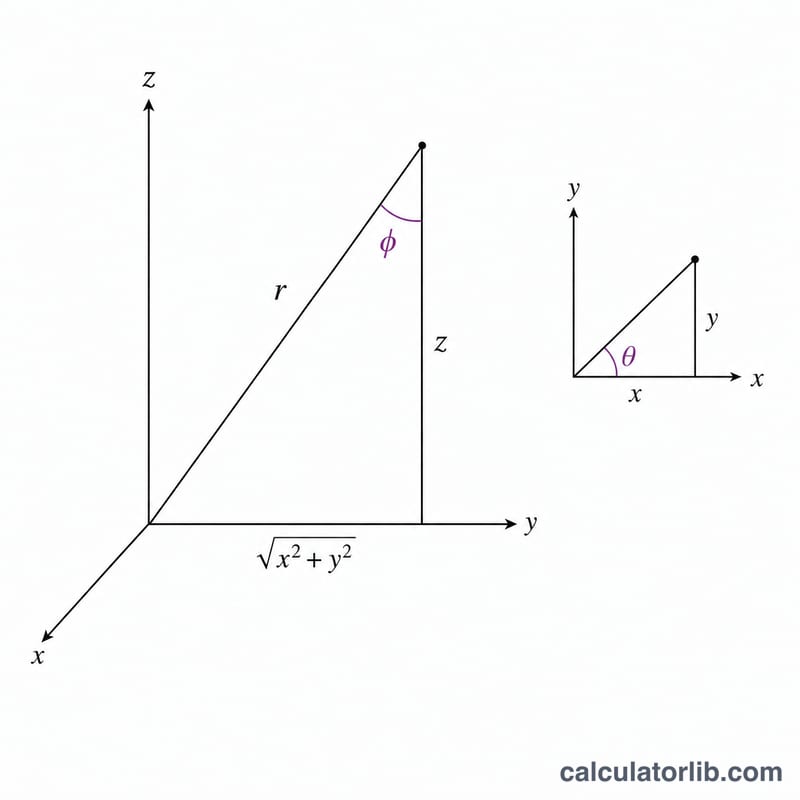
使い方
点のx、y、z成分を入力し、出力する角度の単位を選ぶと、r、θ、φが表示されます。rは選択した角度の単位に関係なく一定です。
計算例
x = 3、y = 4、z = 5 を度で出力する場合:\(r = \sqrt{9 + 16 + 25} = \sqrt{50} = 7.071068\)。\(\theta = \operatorname{atan2}(4, 3) = 0.927295\ \text{rad} = 53.130102°\)。\(\sqrt{x^2+y^2} = \sqrt{25} = 5\) なので、\(\varphi = \operatorname{atan2}(5, 5) = \operatorname{atan}(1) = 0.785398\ \text{rad} = 45°\) となります。
共通点とその球座標
このページでは \(r=\sqrt{x^2+y^2+z^2}\)、\(\theta=\operatorname{atan2}(y,x)\)(方位角。xy平面内で+x軸から測定)、\(\varphi=\operatorname{atan2}\left(\sqrt{x^2+y^2},\,z\right)\)(極角。+z軸から測定)を使用します。
| 直交座標 (x, y, z) | r | θ(度) | θ(ラジアン) | φ(度) | φ(ラジアン) |
|---|---|---|---|---|---|
| (1, 0, 0) | 1 | 0° | 0 | 90° | 1.5708 (π/2) |
| (0, 1, 0) | 1 | 90° | 1.5708 (π/2) | 90° | 1.5708 (π/2) |
| (−1, 0, 0) | 1 | 180° | 3.1416 (π) | 90° | 1.5708 (π/2) |
| (0, −1, 0) | 1 | −90° | −1.5708 (−π/2) | 90° | 1.5708 (π/2) |
| (0, 0, 1) | 1 | 0°(未定義、0として表示) | 0 | 0° | 0 |
| (0, 0, −1) | 1 | 0°(未定義、0として表示) | 0 | 180° | 3.1416 (π) |
| (1, 1, 0) | √2 ≈ 1.414214 | 45° | 0.7854 (π/4) | 90° | 1.5708 (π/2) |
| (1, 1, 1) | √3 ≈ 1.732051 | 45° | 0.7854 (π/4) | 54.7356° | 0.955317 |
| (0, 0, 0) | 0 | 0°(未定義、0として表示) | 0 | 0°(未定義、0として表示) | 0 |
atan2 の範囲: θ は (−180°, 180°](つまり (−π, π])、φ は [0°, 180°](つまり [0, π])にあります。
規約の比較と角度単位の換算
書籍やソフトウェアによって θ と φ の意味は異なるため、数値を比較する前に、その出典がどの角度を指しているかを必ず確認してください。
| 規約 | θ の意味 | φ の意味 | 備考 |
|---|---|---|---|
| このページ(数学の教科書で一般的) | 方位角。xy平面内で+x軸から、atan2(y, x) による | 極角。+z軸から、範囲は 0° から 180° | このツールで使用 |
| 一般的な物理の規約(ISO 80000-2) | 極角。+z軸から | 方位角。xy平面内で+x軸から | このページに対して θ と φ が入れ替わっている |
| 地理(緯度・経度) | 経度 = 方位角 | 緯度 = 90° − 極角 | 緯度の範囲は −90° から 90° |
逆変換の式(このページの記号)
$$x = r\sin\varphi\cos\theta,\qquad y = r\sin\varphi\sin\theta,\qquad z = r\cos\varphi$$
度とラジアン
| 度 | ラジアン(正確な値) | ラジアン(小数) |
|---|---|---|
| 30° | π/6 | 0.5236 |
| 45° | π/4 | 0.7854 |
| 60° | π/3 | 1.0472 |
| 90° | π/2 | 1.5708 |
| 180° | π | 3.1416 |
| 270° | 3π/2 | 4.7124 |
| 360° | 2π | 6.2832 |
換算式:\(\text{ラジアン} = \text{度}\times\pi/180\)。θ を [0°, 360°) の範囲で表したい場合は、負の θ に 360°(または 2π)を加えてください。
結果の解釈
- r は原点からの直線距離なので、常に ≥ 0 です。
- θ(方位角) は atan2(y, x) から求まり、(−180°, 180°] の範囲にあります。θ が負の場合は y < 0 を意味します。0°〜360° の範囲の値にするには 360° を加えてください。
- φ(極角) は [0°, 180°] の範囲にあります。φ < 90° なら z > 0(上半球)です。φ = 90° なら z = 0(点は xy平面上)です。φ > 90° なら z < 0(下半球)です。
- 未定義のケース: z軸上(x = 0 かつ y = 0)では θ は未定義で、原点ではどちらの角度も未定義です。計算機は atan2(0, 0) の規約により、未定義の角度を 0 として表示します。
象限と θ の範囲
| x, y の符号 | 位置 | θ(atan2 の範囲) | θ(0°〜360° の範囲) |
|---|---|---|---|
| x > 0, y > 0 | 第I象限 | 0° から 90° | 0° から 90° |
| x < 0, y > 0 | 第II象限 | 90° から 180° | 90° から 180° |
| x < 0, y < 0 | 第III象限 | −180° から −90° | 180° から 270° |
| x > 0, y < 0 | 第IV象限 | −90° から 0° | 270° から 360° |
軸上では、+x は 0°、+y は 90°、−x は 180°、−y は −90°(270°)となります。
よくある質問
x = 0 のときはどうなりますか? atan2 が適切に処理します。x = 0 で y > 0 のとき θ = 90°、y < 0 のとき θ = -90° になります。
z = 0 のときは? 点はx-y平面上にあるため、φ = 90°(π/2)になります。z < 0 の場合は正しく φ が90°より大きい値になります。
原点のときは? x = y = z = 0 のときは r = 0 となり、角度は数学的には定義されません。このツールでは atan2 の慣例に従い、どちらの角度も0として表示します。