이 변환기로 할 수 있는 일
이 도구는 3차원 직교좌표(x, y, z)로 주어진 점을 구면좌표(r, θ, φ)로 변환합니다. 모든 실수 입력값에 대해 작동하는 순수 수학 도구이며, 두 각도를 도(°) 단위로 표시할지 라디안 단위로 표시할지 직접 선택할 수 있습니다.
이 페이지에서 사용하는 표기 규약
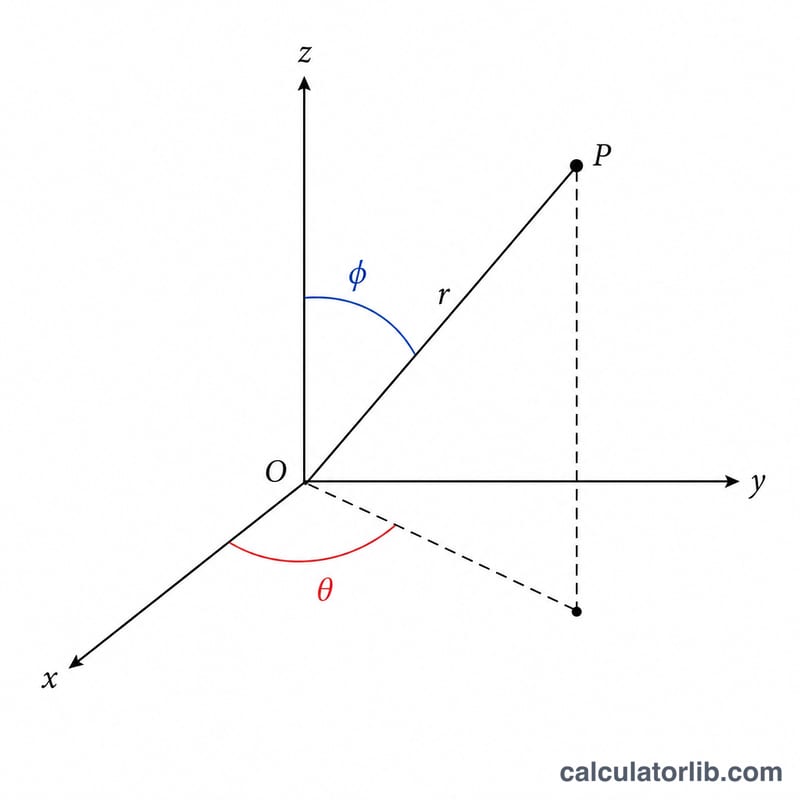
구면좌표의 표기 규약은 교재마다 다를 수 있으므로, 이 페이지의 규약을 정확히 따라주세요. 여기서 r은 원점으로부터의 반지름 거리, θ(theta)는 x-y 평면에서 양의 x축을 기준으로 측정한 방위각(azimuth), φ(phi)는 양의 z축에서 아래로 측정한 극각(천정각, inclination)입니다.
변환 공식
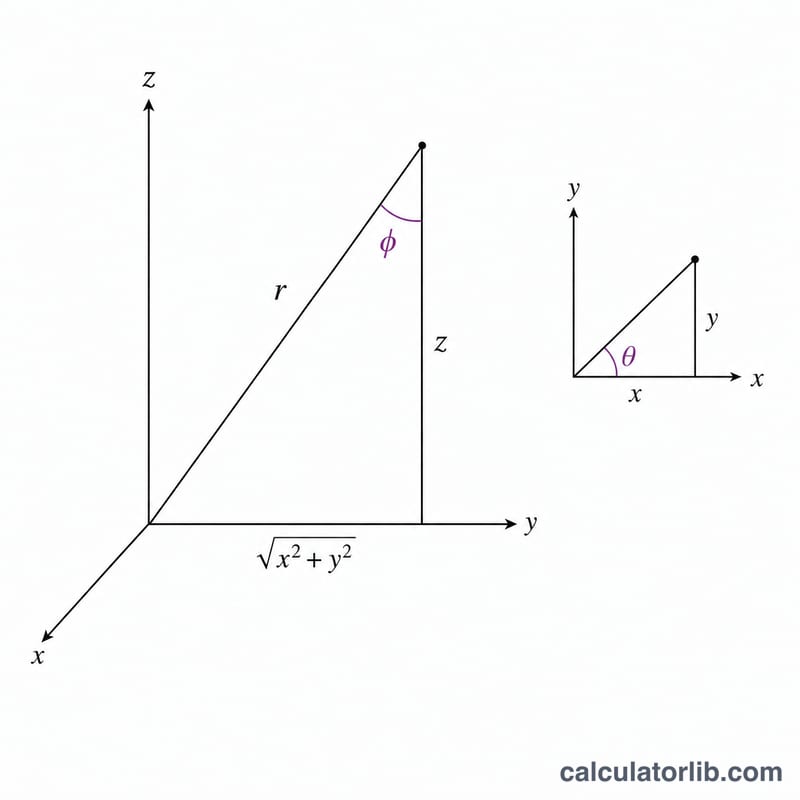
$$r = \sqrt{x^2 + y^2 + z^2}$$ 각도 계산에는 안정성을 위해 두 인수를 받는 아크탄젠트 함수를 사용합니다: $$\theta = \operatorname{atan2}(y,\, x), \quad \varphi = \operatorname{atan2}\!\left(\sqrt{x^2+y^2},\, z\right)$$ 단순한 \(\operatorname{atan}(y/x)\) 대신 \(\operatorname{atan2}\)를 쓰면 0으로 나누는 문제를 피할 수 있고, 올바른 사분면 값을 그대로 유지할 수 있습니다. 삼각함수의 결과는 모두 라디안 단위이며, "도(°)"를 선택하면 각 각도에 \(\frac{180}{\pi}\)를 곱해 변환합니다.
사용 방법
점의 x, y, z 성분을 입력하고 출력 각도 단위를 고른 뒤, r, θ, φ 값을 확인하세요. r 값은 선택한 각도 단위와 무관하게 동일합니다.
계산 예시
x = 3, y = 4, z = 5 를 도(°) 단위로 변환하는 경우: $$r = \sqrt{9 + 16 + 25} = \sqrt{50} = 7.071068$$ $$\theta = \operatorname{atan2}(4,\, 3) = 0.927295\ \text{rad} = 53.130102°$$ \(\sqrt{x^2+y^2} = \sqrt{25} = 5\) 이므로, $$\varphi = \operatorname{atan2}(5,\, 5) = \operatorname{atan}(1) = 0.785398\ \text{rad} = 45°$$
공통 점과 구면좌표
이 페이지는 \(r=\sqrt{x^2+y^2+z^2}\), \(\theta=\operatorname{atan2}(y,x)\) (방위각, x-y 평면에서 +x축으로부터 잰 각)과 \(\varphi=\operatorname{atan2}\left(\sqrt{x^2+y^2},\,z\right)\) (극각, +z축으로부터 잰 각)을 사용합니다.
| 직교좌표 (x, y, z) | r | θ (도) | θ (라디안) | φ (도) | φ (라디안) |
|---|---|---|---|---|---|
| (1, 0, 0) | 1 | 0° | 0 | 90° | 1.5708 (π/2) |
| (0, 1, 0) | 1 | 90° | 1.5708 (π/2) | 90° | 1.5708 (π/2) |
| (−1, 0, 0) | 1 | 180° | 3.1416 (π) | 90° | 1.5708 (π/2) |
| (0, −1, 0) | 1 | −90° | −1.5708 (−π/2) | 90° | 1.5708 (π/2) |
| (0, 0, 1) | 1 | 0° (정의되지 않음, 0으로 표시) | 0 | 0° | 0 |
| (0, 0, −1) | 1 | 0° (정의되지 않음, 0으로 표시) | 0 | 180° | 3.1416 (π) |
| (1, 1, 0) | √2 ≈ 1.414214 | 45° | 0.7854 (π/4) | 90° | 1.5708 (π/2) |
| (1, 1, 1) | √3 ≈ 1.732051 | 45° | 0.7854 (π/4) | 54.7356° | 0.955317 |
| (0, 0, 0) | 0 | 0° (정의되지 않음, 0으로 표시) | 0 | 0° (정의되지 않음, 0으로 표시) | 0 |
atan2의 범위: θ는 (−180°, 180°] (즉, (−π, π])에 있고, φ는 [0°, 180°] (즉, [0, π])에 있습니다.
관례 비교와 각도 단위 변환
책과 소프트웨어마다 θ와 φ의 이름을 다르게 사용하므로, 수치를 비교하기 전에 항상 출처가 어떤 각을 뜻하는지 확인하십시오.
| 관례 | θ의 의미 | φ의 의미 | 비고 |
|---|---|---|---|
| 이 페이지 (수학 교재에서 흔히 쓰임) | x-y 평면에서 +x축으로부터 잰 방위각, atan2(y, x)로 계산 | +z축으로부터 잰 극각, 범위 0°~180° | 이 계산기에서 사용 |
| 일반적인 물리학 관례 (ISO 80000-2) | +z축으로부터 잰 극각 | x-y 평면에서 +x축으로부터 잰 방위각 | 이 페이지와 θ와 φ가 서로 바뀜 |
| 지리학 (위도/경도) | 경도 = 방위각 | 위도 = 90° − 극각 | 위도는 −90°~90° |
역변환 공식 (이 페이지의 명명법)
$$x = r\sin\varphi\cos\theta,\qquad y = r\sin\varphi\sin\theta,\qquad z = r\cos\varphi$$
도와 라디안
| 도 | 라디안 (정확한 값) | 라디안 (소수) |
|---|---|---|
| 30° | π/6 | 0.5236 |
| 45° | π/4 | 0.7854 |
| 60° | π/3 | 1.0472 |
| 90° | π/2 | 1.5708 |
| 180° | π | 3.1416 |
| 270° | 3π/2 | 4.7124 |
| 360° | 2π | 6.2832 |
변환: \(\text{라디안} = \text{도}\times\pi/180\). θ를 [0°, 360°) 범위로 나타내려면 음수인 θ에 360°(또는 2π)를 더하십시오.
결과 해석
- r은 원점에서 직선 거리이므로 항상 0 이상입니다.
- θ (방위각)은 atan2(y, x)로 구하며 (−180°, 180°] 범위에 있습니다. 음수 θ는 y < 0을 뜻하며, 0°–360° 범위의 값을 얻으려면 360°를 더하십시오.
- φ (극각)은 [0°, 180°] 범위에 있습니다. φ < 90°이면 z > 0 (위쪽 반구)입니다. φ = 90°이면 z = 0 (점이 x-y 평면 위에 있음)입니다. φ > 90°이면 z < 0 (아래쪽 반구)입니다.
- 정의되지 않는 경우: z축 위(x = 0이고 y = 0)에서는 θ가 정의되지 않으며, 원점에서는 두 각 모두 정의되지 않습니다. 계산기는 atan2(0, 0) 관례에 따라 정의되지 않은 각을 0으로 표시합니다.
사분면과 θ 범위
| x, y의 부호 | 위치 | θ (atan2 범위) | θ (0°–360° 범위) |
|---|---|---|---|
| x > 0, y > 0 | 제1사분면 | 0° ~ 90° | 0° ~ 90° |
| x < 0, y > 0 | 제2사분면 | 90° ~ 180° | 90° ~ 180° |
| x < 0, y < 0 | 제3사분면 | −180° ~ −90° | 180° ~ 270° |
| x > 0, y < 0 | 제4사분면 | −90° ~ 0° | 270° ~ 360° |
축 위에서는 +x는 0°, +y는 90°, −x는 180°, −y는 −90° (270°)입니다.
자주 묻는 질문
x = 0 이면 어떻게 되나요? atan2가 깔끔하게 처리합니다. x = 0 이고 y > 0 이면 θ = 90°, y < 0 이면 θ = -90° 가 됩니다.
z = 0 이면요? 점이 x-y 평면 위에 놓이므로 \(\varphi = 90°\,(\pi/2)\) 입니다. z < 0 인 경우에는 φ가 90°보다 큰 값으로 정확히 계산됩니다.
원점은 어떻게 되나요? x = y = z = 0 이면 r = 0 이고, 각도는 수학적으로 정의되지 않습니다. 이 도구는 atan2 규약에 따라 두 각도 모두 0으로 표시합니다.