Công cụ này làm gì
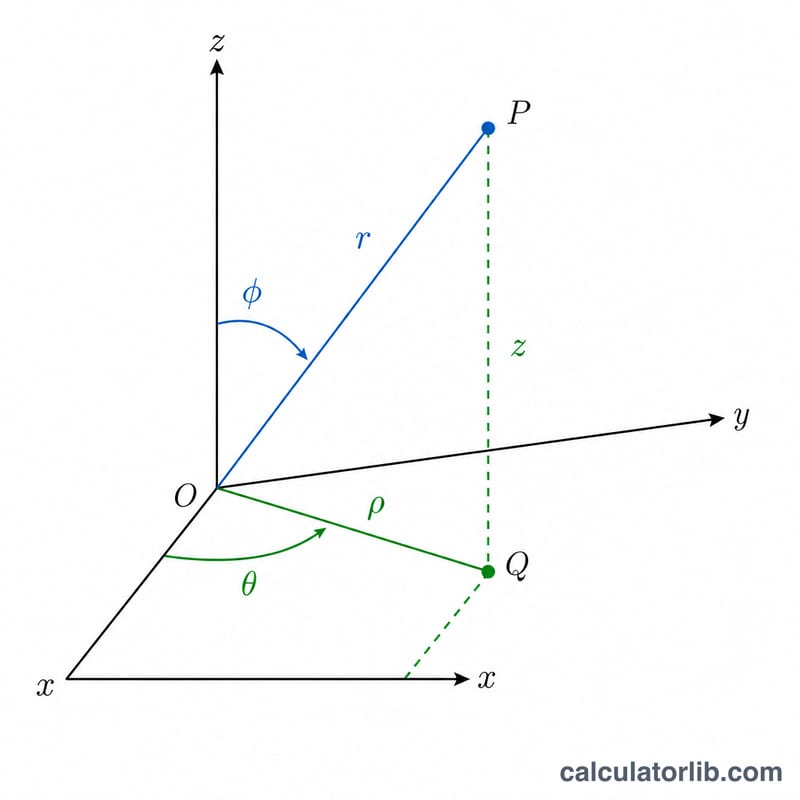
Công cụ giúp bạn chuyển một điểm trong không gian 3D từ tọa độ trụ (ρ, θ, z) sang tọa độ cầu (r, θ, φ). Đây là phép toán thuần túy nên áp dụng được ở mọi nơi — không phụ thuộc vào bất kỳ quy tắc riêng của khu vực nào. Công cụ tuân theo quy ước vật lý/ISO: θ là góc phương vị (góc quay quanh trục z) và φ là góc cực (góc nghiêng) đo từ trục +z.
Quy ước được sử dụng
Tọa độ trụ: ρ là khoảng cách xuyên tâm tính từ trục z (ρ ≥ 0), θ là góc phương vị trong mặt phẳng xy, còn z là chiều cao. Tọa độ cầu: r là khoảng cách từ gốc tọa độ, θ vẫn là góc phương vị đó (được giữ nguyên), và φ là góc tính từ trục +z hướng xuống. Vì r và φ chỉ phụ thuộc vào ρ và z, nên góc phương vị θ không bao giờ thay đổi giữa hai hệ tọa độ.
Cách sử dụng
Nhập \(\rho\), \(\theta\) và \(z\), chọn đơn vị góc là độ hay radian, rồi chọn độ chính xác hiển thị. Kết quả trả về sẽ gồm \(r\), giá trị \(\theta\) giữ nguyên, và \(\varphi\) được tính ra theo đúng đơn vị góc mà bạn đã chọn.
Giải thích công thức
Khoảng cách xuyên tâm được tính bằng định lý Pythagoras trong mặt phẳng chứa trục z và điểm đó: $$r = \sqrt{\rho^{2} + z^{2}}.$$ Góc cực là $$\varphi = \operatorname{atan2}(\rho,\; z).$$ Chúng ta dùng atan2 thay vì \(\operatorname{atan}(\rho/z)\) để khi \(z = 0\) cho ra đúng 90°, khi \(z < 0\) trả về góc lớn hơn 90°, và kết quả luôn nằm trong khoảng \([0, \pi]\).
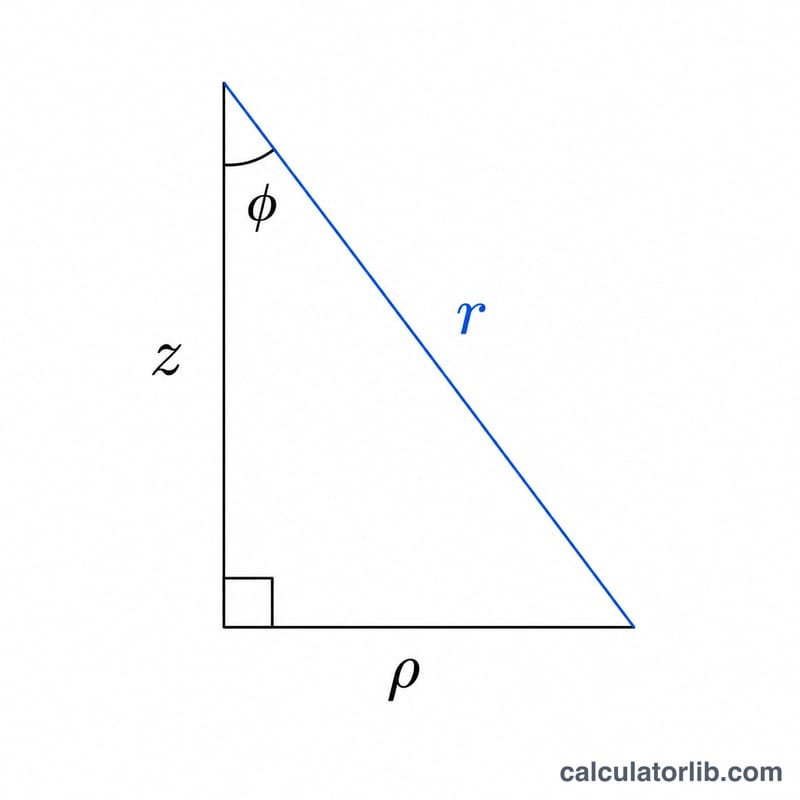
Ví dụ minh họa
Với \(\rho = 3\), \(\theta = 60\degree\), \(z = 4\): $$r = \sqrt{9 + 16} = \sqrt{25} = 5.$$ $$\varphi = \operatorname{atan2}(3, 4) = \operatorname{atan}(0{,}75) = 36{,}86989765\degree.$$ \(\theta\) vẫn giữ nguyên là 60°. Vậy tọa độ cầu là (5, 60°, 36,86989765°).
Thêm các ví dụ minh họa
Cả ba ví dụ đều dùng các công thức chuyển đổi \(r = \sqrt{\rho^{2} + z^{2}}\), \(\varphi = \operatorname{atan2}(\rho, z)\) và \(\theta_{\text{cầu}} = \theta_{\text{trụ}}\). Ở đây \(\varphi\) là góc cực đo từ trục +z, còn góc phương vị \(\theta\) giữ nguyên không đổi.
Ví dụ 1: Một điểm nằm dưới mặt phẳng xy
Chuyển đổi \((\rho, \theta, z) = (1, \pi/4, -1)\).
- Khoảng cách xuyên tâm: \(r = \sqrt{1^{2} + (-1)^{2}} = \sqrt{2} \approx 1.4142\).
- Góc cực: \(\varphi = \operatorname{atan2}(1, -1) = 3\pi/4 \approx 2.3562\) rad, tức là 135°. Góc này lớn hơn 90° vì z âm, nên điểm nằm dưới mặt phẳng xy.
- Góc phương vị: \(\theta = \pi/4\) (45°), không đổi.
Kết quả: \((r, \theta, \varphi) = (\sqrt{2}, \pi/4, 3\pi/4)\).
Ví dụ 2: Một điểm nằm trên trục +z
Chuyển đổi \((\rho, \theta, z) = (0, \text{bất kỳ}, 5)\).
- Khoảng cách xuyên tâm: \(r = \sqrt{0^{2} + 5^{2}} = 5\).
- Góc cực: \(\varphi = \operatorname{atan2}(0, 5) = 0\) (0°), vì điểm nằm dọc theo trục +z.
- Góc phương vị: trên trục, \(\theta\) không có tác dụng hình học, nên giá trị đầu vào được giữ nguyên.
Kết quả: \((r, \varphi) = (5, 0)\).
Ví dụ 3: Một điểm nằm trong mặt phẳng xy
Chuyển đổi \((\rho, \theta, z) = (2, 210^\circ, 0)\).
- Khoảng cách xuyên tâm: \(r = \sqrt{2^{2} + 0^{2}} = 2\).
- Góc cực: \(\varphi = \operatorname{atan2}(2, 0) = \pi/2\) rad = 90°, vì điểm nằm trong mặt phẳng xy.
- Góc phương vị: \(\theta = 210^\circ = 7\pi/6 \approx 3.6652\) rad, không đổi.
Kết quả: \((r, \theta, \varphi) = (2, 210^\circ, 90^\circ)\).
Các phép chuyển đổi trụ sang cầu thông dụng
Bảng liệt kê các cặp \((\rho, z)\) mẫu cùng với \(r\) và \(\varphi\) tương ứng. Góc phương vị \(\theta\) không được hiển thị vì nó giống nhau trong cả hai hệ tọa độ, nên mọi \(\theta\) đều được giữ nguyên.
| ρ | z | r = √(ρ² + z²) | φ = atan2(ρ, z) (độ) | φ (radian) |
|---|---|---|---|---|
| 1 | 0 | 1 | 90° | π/2 ≈ 1.5708 |
| 1 | 1 | √2 ≈ 1.4142 | 45° | π/4 ≈ 0.7854 |
| 1 | -1 | √2 ≈ 1.4142 | 135° | 3π/4 ≈ 2.3562 |
| 0 | 1 | 1 | 0° | 0 |
| 0 | -1 | 1 | 180° | π ≈ 3.1416 |
| 3 | 4 | 5 | ≈ 36.87° | ≈ 0.6435 |
| 1 | √3 | 2 | 30° | π/6 ≈ 0.5236 |
Câu hỏi thường gặp
Tại sao θ không thay đổi? Cả hai hệ tọa độ đều đo góc phương vị theo cùng một cách quanh trục z, nên giá trị này được giữ nguyên.
Điều gì xảy ra khi z = 0? Điểm nằm trong mặt phẳng xy, nên \(\varphi = 90\degree\) (\(\pi/2\)). Hàm atan2 xử lý trường hợp này mà không bị chia cho 0.
Nếu ρ = 0 và z = 0 thì sao? Điểm trùng với gốc tọa độ: \(r = 0\) và \(\varphi\) không xác định về mặt toán học (công cụ sẽ trả về 0).