円柱座標とは?
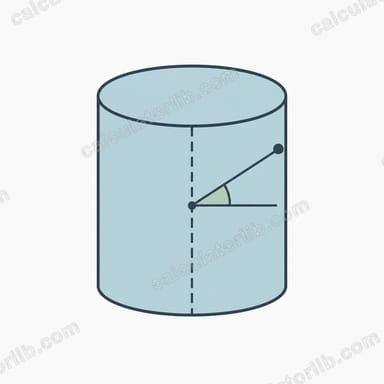
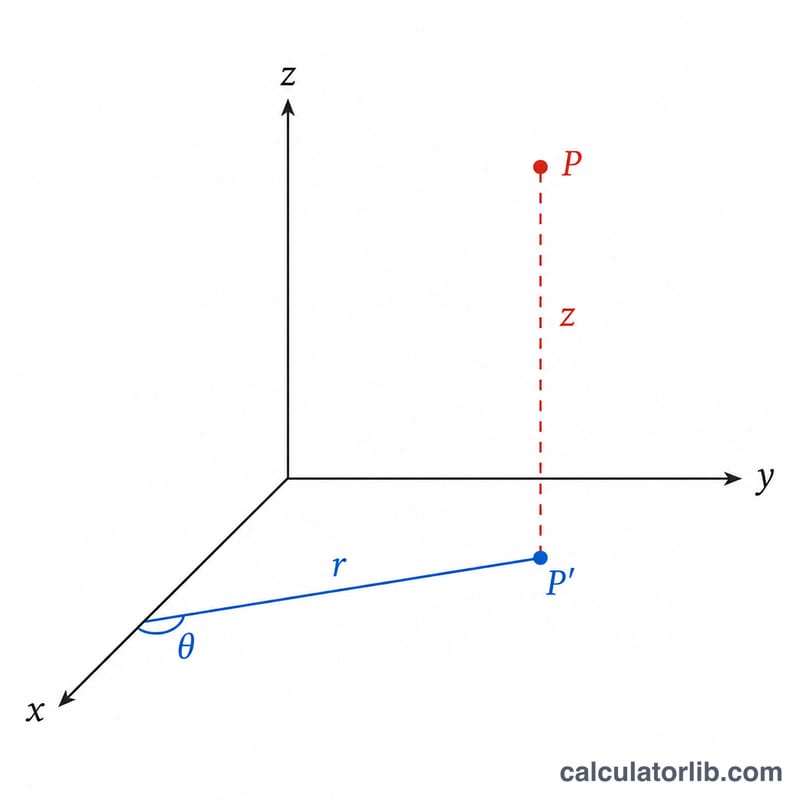
円柱座標は、3次元空間内の点を半径 r、角度 θ、高さ z の3つで表す座標系です。2次元の極座標に直交座標の z 軸をそのまま加えた形になっています。ある軸を中心とした回転対称性を持つ問題——たとえば配管や円柱、電磁場、流体の流れなどを扱うときに非常に便利です。
この計算機の使い方
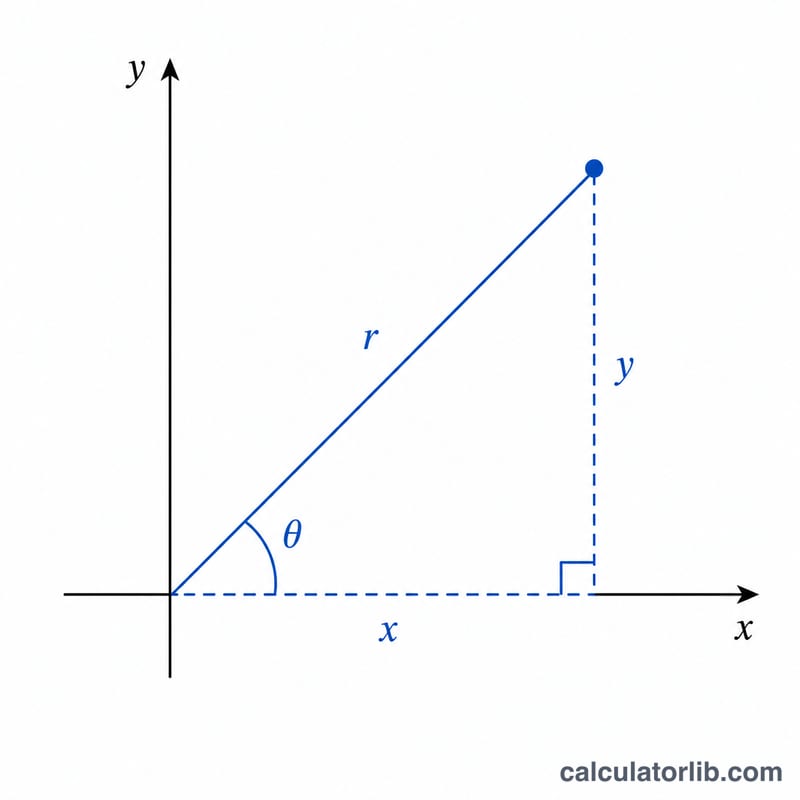
まず変換の向きを選びます。直交座標 → 円柱座標の場合は x、y、z の値を入力すると、r、θ(度数表示)、z が求められます。円柱座標 → 直交座標の場合は r、θ(度)、z を入力すると x、y、z が得られます。角度は2引数のアークタンジェント(atan2)で計算するため、常に正しい象限が選ばれます。
計算式の解説
半径は z 軸からの直線距離で、$$r = \sqrt{x^{2} + y^{2}}$$ で求めます。角度は $$\theta = \operatorname{atan2}(y,\ x)$$ を用い、−180°〜180° の範囲の値を返します。これにより4つの象限と各軸上の点を正しく処理できます。高さ \(z\) は両方の座標系で同じ値です。逆変換は $$x = r\cos\theta$$、$$y = r\sin\theta$$ となります。
計算例
直交座標の点 (3, 4, 5) を変換してみましょう。半径は \(\sqrt{3^{2} + 4^{2}} = \sqrt{25} = 5\)。角度は \(\operatorname{atan2}(4, 3) \approx 53.13°\)。高さは 5 のままです。したがって円柱座標は (5, 53.13°, 5) になります。
その他の象限の計算例と逆変換
用いる公式は、直交座標から円柱座標への変換について \(r=\sqrt{x^2+y^2}\)、\(\theta=\operatorname{atan2}(y,x)\)、\(z=z\) であり、逆変換については \(x=r\cos\theta\)、\(y=r\sin\theta\) です。角度はここでは -180° から 180° の範囲で表します。単純な arctan(y/x) ではなく atan2 を用いることで、角度が正しい象限に入ります。
例1:直交座標 (-2, 2, 1)、第2象限
- 半径:\(r=\sqrt{(-2)^2+2^2}=\sqrt{4+4}=\sqrt{8}=2\sqrt{2}\approx\) 2.828
- 角度:\(\theta=\operatorname{atan2}(2,-2)=135^\circ\)。x < 0 かつ y > 0 なので、この点は第II象限にあります。単純な \(\arctan(2/-2)=-45^\circ\) では第IV象限に入ってしまうため誤りになります。
- 高さ:\(z=1\)。
結果:\((r,\theta,z)=(2\sqrt{2},\,135^\circ,\,1)\)。
例2:直交座標 (-3, -3, 4)、第III象限
- 半径:\(r=\sqrt{(-3)^2+(-3)^2}=\sqrt{9+9}=\sqrt{18}=3\sqrt{2}\approx 4.243\)
- 角度:\(\theta=\operatorname{atan2}(-3,-3)=-135^\circ\)。360° を加えると、同じ向きの \(225^\circ\) になります。
- 高さ:\(z=4\)。
結果:\((r,\theta,z)\approx(4.243,\,-135^\circ,\,4)\)、または同じ意味で \((4.243,\,225^\circ,\,4)\)。
例3:円柱座標 (4, 120°, -2) から直交座標へ
- x座標:\(x=r\cos\theta=4\cos 120^\circ=4\cdot(-0.5)=-2\)
- y座標:\(y=r\sin\theta=4\sin 120^\circ=4\cdot\frac{\sqrt{3}}{2}=2\sqrt{3}\approx 3.464\)
- 高さ:\(z=-2\)。
結果:\((x,y,z)\approx(-2,\,3.464,\,-2)\)。検算:\(\sqrt{(-2)^2+3.464^2}=\sqrt{4+12}=4=r\)。
よく使う角度と象限の参照表
半径 r > 0 の点について、直交座標の成分は \(x=r\cos\theta\)、\(y=r\sin\theta\) です。下表は単位半径 r あたりの値を示します。
| θ(度) | θ(ラジアン) | cos θ | sin θ | x の符号 | y の符号 |
|---|---|---|---|---|---|
| 0° | 0 | 1 | 0 | + | 0 |
| 30° | π/6 | √3/2 ≈ 0.866 | 1/2 = 0.5 | + | + |
| 45° | π/4 | √2/2 ≈ 0.707 | √2/2 ≈ 0.707 | + | + |
| 60° | π/3 | 1/2 = 0.5 | √3/2 ≈ 0.866 | + | + |
| 90° | π/2 | 0 | 1 | 0 | + |
| 120° | 2π/3 | -1/2 = -0.5 | √3/2 ≈ 0.866 | − | + |
| 135° | 3π/4 | -√2/2 ≈ -0.707 | √2/2 ≈ 0.707 | − | + |
| 180° | π | -1 | 0 | − | 0 |
| -90° | -π/2 | 0 | -1 | 0 | − |
| 270° | 3π/2 | 0 | -1 | 0 | − |
軸と原点の場合
| 直交座標の条件 | atan2(y, x) から求めた θ |
|---|---|
| x > 0, y = 0 | 0° |
| x = 0, y > 0 | 90° |
| x < 0, y = 0 | 180° |
| x = 0, y < 0 | -90°(同じ意味で 270°) |
| x = 0, y = 0(原点、またはz軸上の任意の点) | 定義されない(r = 0 のため)。慣例により 0° とする |
角度の範囲:atan2 は -180° から 180° の値を返します。0° から 360° の範囲に変換するには、負の角度に 360° を加えます(例:-90° は 270° になる)。逆に、180° を超える角度から 360° を引けば戻せます。どちらの範囲も同じ向きを表します。
用語と約束事の用語集
- r(動径距離)
- 点から z軸までの垂直距離で、\(r=\sqrt{x^2+y^2}\) です。通常の約束により r ≥ 0 です。
- θ(方位角)
- 正の x軸から、点を xy平面へ射影した点までを反時計回りに測った角度です。物理学の教科書や ISO 80000-2 では、この角度を θ ではなく φ と書くことがよくあります。
- z(高さまたは軸方向座標)
- xy平面からの符号付き距離です。直交座標の z と同一です。
- z軸
- x = 0 かつ y = 0 となる直線です。この直線上のすべての点で r = 0 となり、角度 θ は定義されません。
- xy平面
- z = 0 となる平面です。θ を測る基準方向(+x軸)を含みます。
- atan2(y, x)
- y と x の両方の符号を使って、角度を正しい象限で返す二引数の逆正接です。通常は -180° から 180°(-π から π ラジアン)の範囲の値を返します。
円柱座標と球座標
円柱座標 (r, θ, z) は、z軸からの距離、方位角、高さを用います。球座標は、原点からの距離 ρ、+z軸から測った極角、方位角を用います。分野によって約束事は異なります。数学では θ が方位角、φ が極角とされることが多く、物理学や ISO 80000-2 では θ が極角、φ が方位角です。どの約束が使われているかは、必ず出典で確認してください。
複数の表し方
同じ点は多くの方法で表せます。任意の整数 k に対して \((r,\theta,z)\) と \((r,\theta+360^\circ k,z)\) は同じ位置を表すためです。負の r を認める約束もあり、その場合は \((-r,\theta+180^\circ,z)\) も同じ点を表しますが、本計算機は r ≥ 0 を用います。
よくある質問
なぜ arctan(y/x) ではなく atan2 を使うのですか? 単純な arctan では象限の情報が失われ、x = 0 のときに値が定義できません。atan2 ならあらゆるケースを正しく処理できます。
角度は度数法ですか、それとも弧度法ですか? この計算機では使いやすさのために θ を度数(度)で表示・入力します。内部では三角関数の計算のためにラジアンへ変換しています。
x と y がどちらも 0 のときは? その点は z 軸上にあるため r = 0 となり、θ は慣例的に 0° とします。