À quoi sert ce convertisseur
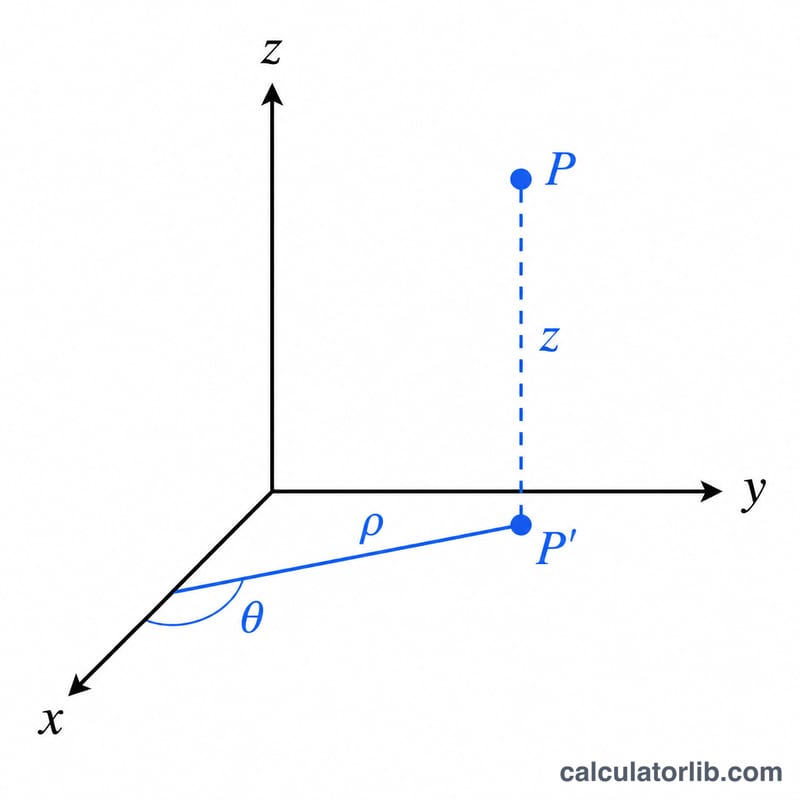
Le convertisseur de coordonnées cartésiennes en cylindriques transforme un point exprimé en coordonnées rectangulaires (x, y, z) en coordonnées cylindriques (rho, theta, z). Les coordonnées cylindriques décrivent un point dans l'espace par sa distance radiale à l'axe z (rho), son angle azimutal autour de cet axe (theta) et sa hauteur (z). Ce système est très utilisé en physique, en ingénierie et dans tous les problèmes présentant une symétrie de révolution autour d'un axe : tuyaux, câbles, champs électromagnétiques, etc.
Comment l'utiliser
Saisissez les trois composantes cartésiennes x, y et z. Choisissez ensuite si vous souhaitez obtenir l'angle theta en degrés ou en radians. Le convertisseur renvoie rho (toujours positif ou nul), theta dans l'unité choisie, et z restitué tel quel.
La formule expliquée
La conversion repose sur les relations suivantes :
$$\rho = \sqrt{\text{x}^{2} + \text{y}^{2}}, \quad z = \text{z}$$ $$\theta = \operatorname{atan2}\!\left(\text{y},\ \text{x}\right)$$ \(\rho = \sqrt{\text{x}^{2} + \text{y}^{2}}\) correspond à la distance entre l'axe z et la projection du point sur le plan xy. \(\theta = \operatorname{atan2}(\text{y}, \text{x})\) est l'angle mesuré depuis l'axe des x positifs. On utilise la fonction atan2 à deux arguments plutôt que le simple arctan(y/x), afin de sélectionner le bon quadrant et de traiter le cas \(x = 0\) sans division par zéro. La coordonnée z reste inchangée. Lorsque le résultat est demandé en degrés, la valeur en radians est multipliée par \(\frac{180}{\pi}\).
Exemple concret
Pour x = 3, y = 4, z = 5 avec un résultat en degrés : $$\rho = \sqrt{9 + 16} = \sqrt{25} = 5$$ $$\theta = \operatorname{atan2}(4, 3) = 0{,}927295 \text{ rad} = 53{,}1301^\circ$$ \(z = 5\). Le point en coordonnées cylindriques est donc (5 ; 53,1301° ; 5). En radians, \(\theta = 0{,}927295\) rad.
Autres exemples travaillés par quadrant
Le calculateur utilise \(\rho = \sqrt{x^2 + y^2}\), \(z\) inchangé, et \(\theta = \operatorname{atan2}(y, x)\). Comme atan2 tient compte des signes de x et de y, il renvoie le bon quadrant. Le \(\arctan(y/x)\) simple ne peut pas le faire. La valeur principale se situe dans \((-180^\circ, 180^\circ]\). Pour obtenir un angle dans la plage 0–360°, ajoutez 360° à tout résultat négatif.
Exemple 1 : (-3, 4, 2), quadrant II
- Distance radiale : \(\rho = \sqrt{(-3)^2 + 4^2} = \sqrt{9 + 16} = \sqrt{25} = \)5
- Angle : \(\theta = \operatorname{atan2}(4, -3) = 180^\circ - \arctan(4/3) = 180^\circ - 53{,}13^\circ \approx 126{,}87^\circ\). En radians, \(\pi - 0{,}9273 \approx 2{,}2143\). La valeur étant déjà positive, aucun ajustement n'est nécessaire.
- Hauteur : \(z = 2\).
Résultat : \((\rho, \theta, z) \approx (5,\ 126{,}87^\circ,\ 2)\), soit \((5,\ 2{,}2143\text{ rad},\ 2)\).
Exemple 2 : (-1, -1, 0), quadrant III
- \(\rho = \sqrt{(-1)^2 + (-1)^2} = \sqrt{2} \approx 1{,}4142\)
- \(\theta = \operatorname{atan2}(-1, -1) = -135^\circ\) (\(-3\pi/4 \approx -2{,}3562\) rad). L'ajustement 0–360° donne \(-135^\circ + 360^\circ = 225^\circ\) (\(5\pi/4 \approx 3{,}9270\) rad).
- \(z = 0\).
Résultat : \((1{,}4142,\ -135^\circ,\ 0)\), soit de façon équivalente \((1{,}4142,\ 225^\circ,\ 0)\).
Exemple 3 : (2, -2, -3), quadrant IV
- \(\rho = \sqrt{2^2 + (-2)^2} = \sqrt{8} = 2\sqrt{2} \approx 2{,}8284\)
- \(\theta = \operatorname{atan2}(-2, 2) = -45^\circ\) (\(-\pi/4 \approx -0{,}7854\) rad). L'ajustement 0–360° donne \(-45^\circ + 360^\circ = 315^\circ\) (\(7\pi/4 \approx 5{,}4978\) rad).
- \(z = -3\). La hauteur conserve son signe.
Résultat : \((2{,}8284,\ -45^\circ,\ -3)\), soit de façon équivalente \((2{,}8284,\ 315^\circ,\ -3)\).
Toutes ces formes d'angle décrivent le même point. Ajoutez ou soustrayez 360° (2π rad) pour passer de l'une à l'autre.
Tableau de référence des angles sur les axes et les quadrants
Points situés sur les axes
| Emplacement | atan2 θ (degrés) | atan2 θ (radians) |
|---|---|---|
| Axe x positif (x > 0, y = 0) | 0° | 0 |
| Axe y positif (x = 0, y > 0) | 90° | π/2 |
| Axe x négatif (x < 0, y = 0) | 180° | π |
| Axe y négatif (x = 0, y < 0) | -90° (ou 270°) | -π/2 (ou 3π/2) |
| Origine (x = 0, y = 0) | 0° par convention (mathématiquement indéfini) | 0 par convention |
Quadrants du plan xy
| Quadrant | Signe de x | Signe de y | Plage de atan2 θ | Plage équivalente 0–360° |
|---|---|---|---|---|
| I | + | + | 0° à 90° | 0° à 90° |
| II | − | + | 90° à 180° | 90° à 180° |
| III | − | − | -180° à -90° | 180° à 270° |
| IV | + | − | -90° à 0° | 270° à 360° |
À l'origine, \(\rho = 0\) et l'angle n'a pas de sens. La plupart des logiciels renvoient 0 dans ce cas, et le point est entièrement décrit par \(\rho\) et \(z\).
Termes et symboles clés
- ρ (rho) : la distance radiale entre l'axe z et le point, mesurée dans le plan xy. Elle n'est jamais négative : \(\rho = \sqrt{x^2 + y^2} \ge 0\).
- θ (thêta) : l'angle azimutal, mesuré dans le sens antihoraire à partir de l'axe x positif dans le plan xy, vu d'en haut (z positif).
- z : la hauteur au-dessus ou en dessous du plan xy. Elle est identique en coordonnées cartésiennes et cylindriques.
- atan2(y, x) : une arctangente à deux arguments qui utilise les signes de y et de x pour renvoyer l'angle dans le bon quadrant. Le \(\arctan(y/x)\) ordinaire ne renvoie que des valeurs comprises entre -90° et 90°.
- Plage de la valeur principale : l'intervalle des angles qu'une fonction renvoie par défaut. Pour atan2, il s'agit de \((-\pi, \pi]\), soit \((-180^\circ, 180^\circ]\). Ajoutez 2π (360°) à un résultat négatif pour obtenir une valeur dans \([0, 2\pi)\).
Comparaison avec les coordonnées sphériques : en coordonnées sphériques, r (souvent aussi écrit ρ) est la distance à l'origine, soit \(\sqrt{x^2 + y^2 + z^2}\). En coordonnées cylindriques, ρ est uniquement la distance à l'axe z. Les notations varient aussi selon les ouvrages. Certains utilisent r au lieu de ρ pour le rayon cylindrique, et certains utilisent φ au lieu de θ pour l'angle azimutal. Les textes de physique et de mathématiques échangent souvent les rôles de θ et φ en coordonnées sphériques. Vérifiez la convention utilisée par votre source.
FAQ
Que se passe-t-il si x et y valent tous les deux zéro ? Dans ce cas, \(\rho = 0\) et theta n'est pas défini mathématiquement ; par convention, atan2 renvoie 0.
Pourquoi theta peut-il être négatif ? atan2 renvoie des valeurs dans l'intervalle \((-180^\circ, 180^\circ]\) (ou \((-\pi, \pi]\)). Pour exprimer theta sur une plage de 0 à 360°, ajoutez 360° (ou \(2\pi\)) à tout résultat négatif.
Cela modifie-t-il la valeur de z ? Non. La coordonnée z est identique dans les systèmes cartésien et cylindrique.