Что делает этот калькулятор
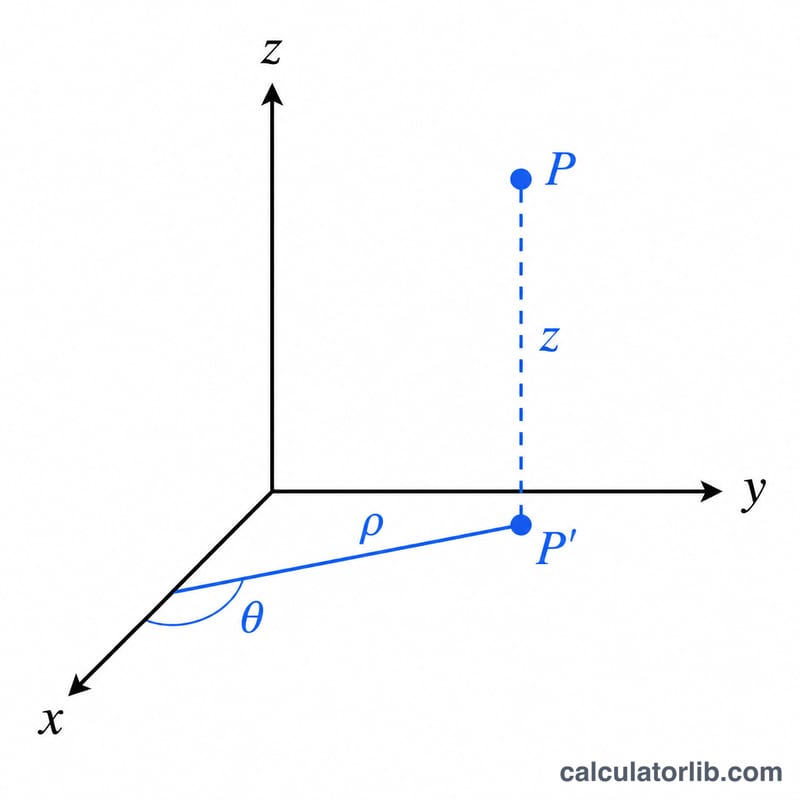
Калькулятор переводит точку, заданную в прямоугольных (декартовых) координатах (x, y, z), в цилиндрические координаты (ρ, θ, z). В цилиндрической системе положение точки в пространстве описывается тремя величинами: расстоянием от оси z (\(\rho\)), азимутальным углом поворота вокруг этой оси (\(\theta\)) и высотой (\(z\)). Такая система незаменима в физике и инженерных расчётах — везде, где есть осевая симметрия: трубы, провода, обмотки, электромагнитные поля.
Как пользоваться
Введите три декартовы компоненты — x, y и z. Выберите, в чём выводить угол θ: в градусах или радианах. Калькулятор вернёт \(\rho\) (всегда неотрицательное число), угол \(\theta\) в выбранных единицах и координату \(z\) без изменений.
Формулы перевода
Преобразование выполняется по следующим соотношениям:
$$\rho = \sqrt{\text{x}^{2} + \text{y}^{2}}$$ — это расстояние от оси z до проекции точки на плоскость xy. $$\theta = \operatorname{atan2}\!\left(\text{y},\ \text{x}\right)$$ — угол, отсчитываемый от положительного направления оси x. Мы используем функцию atan2 с двумя аргументами, а не обычный arctan(y/x): благодаря этому угол попадает в правильную четверть, а случай x = 0 обрабатывается без деления на ноль. Координата z остаётся прежней. Если выбраны градусы, результат в радианах умножается на \(\frac{180}{\pi}\).
Разбор примера
Пусть x = 3, y = 4, z = 5, а угол нужен в градусах: $$\rho = \sqrt{9 + 16} = \sqrt{25} = 5$$ $$\theta = \operatorname{atan2}(4, 3) = 0{,}927295 \text{ рад} = 53{,}1301°$$ \(z = 5\). Значит, в цилиндрических координатах точка имеет вид (5; 53,1301°; 5). В радианах \(\theta = 0{,}927295\) рад.
Частые вопросы
Что будет, если x и y равны нулю? Тогда \(\rho = 0\), а угол \(\theta\) математически не определён; по соглашению функции atan2 результат принимается равным 0.
Почему угол θ может быть отрицательным? Функция atan2 возвращает значения из интервала (−180°; 180°] (или \((-\pi;\ \pi]\)). Чтобы представить \(\theta\) в диапазоне 0–360°, прибавьте к отрицательному значению 360° (или \(2\pi\)).
Меняется ли координата z? Нет. В декартовой и цилиндрической системах значение \(z\) одно и то же.
Дополнительные примеры по квадрантам
Калькулятор использует \(\rho = \sqrt{x^2 + y^2}\), \(z\) без изменений и \(\theta = \operatorname{atan2}(y, x)\). Поскольку atan2 учитывает знаки и x, и y, он возвращает угол в правильном квадранте. Обычная функция \(\arctan(y/x)\) этого не умеет. Главное значение лежит в \((-180^\circ, 180^\circ]\). Чтобы получить угол в диапазоне 0–360°, прибавьте 360° к любому отрицательному результату.
Пример 1: (-3, 4, 2), квадрант II
- Радиальное расстояние: \(\rho = \sqrt{(-3)^2 + 4^2} = \sqrt{9 + 16} = \sqrt{25} = \)5
- Угол: \(\theta = \operatorname{atan2}(4, -3) = 180^\circ - \arctan(4/3) = 180^\circ - 53.13^\circ \approx 126.87^\circ\). В радианах \(\pi - 0.9273 \approx 2.2143\). Значение уже положительное, поэтому корректировка не нужна.
- Высота: \(z = 2\).
Результат: \((\rho, \theta, z) \approx (5,\ 126.87^\circ,\ 2)\), или \((5,\ 2.2143\text{ рад},\ 2)\).
Пример 2: (-1, -1, 0), квадрант III
- \(\rho = \sqrt{(-1)^2 + (-1)^2} = \sqrt{2} \approx 1.4142\)
- \(\theta = \operatorname{atan2}(-1, -1) = -135^\circ\) (\(-3\pi/4 \approx -2.3562\) рад). Корректировка до диапазона 0–360° дает \(-135^\circ + 360^\circ = 225^\circ\) (\(5\pi/4 \approx 3.9270\) рад).
- \(z = 0\).
Результат: \((1.4142,\ -135^\circ,\ 0)\), что эквивалентно \((1.4142,\ 225^\circ,\ 0)\).
Пример 3: (2, -2, -3), квадрант IV
- \(\rho = \sqrt{2^2 + (-2)^2} = \sqrt{8} = 2\sqrt{2} \approx 2.8284\)
- \(\theta = \operatorname{atan2}(-2, 2) = -45^\circ\) (\(-\pi/4 \approx -0.7854\) рад). Корректировка до диапазона 0–360° дает \(-45^\circ + 360^\circ = 315^\circ\) (\(7\pi/4 \approx 5.4978\) рад).
- \(z = -3\). Высота сохраняет свой знак.
Результат: \((2.8284,\ -45^\circ,\ -3)\), что эквивалентно \((2.8284,\ 315^\circ,\ -3)\).
Все эти формы записи угла описывают одну и ту же точку. Чтобы перейти между ними, прибавьте или вычтите 360° (2π рад).
Таблица углов на осях и в квадрантах
Точки на осях
| Расположение | atan2 θ (градусы) | atan2 θ (радианы) |
|---|---|---|
| Положительная ось x (x > 0, y = 0) | 0° | 0 |
| Положительная ось y (x = 0, y > 0) | 90° | π/2 |
| Отрицательная ось x (x < 0, y = 0) | 180° | π |
| Отрицательная ось y (x = 0, y < 0) | -90° (или 270°) | -π/2 (или 3π/2) |
| Начало координат (x = 0, y = 0) | 0° по соглашению (математически не определено) | 0 по соглашению |
Квадранты плоскости xy
| Квадрант | Знак x | Знак y | Диапазон atan2 θ | Эквивалентный диапазон 0–360° |
|---|---|---|---|---|
| I | + | + | от 0° до 90° | от 0° до 90° |
| II | − | + | от 90° до 180° | от 90° до 180° |
| III | − | − | от -180° до -90° | от 180° до 270° |
| IV | + | − | от -90° до 0° | от 270° до 360° |
В начале координат \(\rho = 0\), и угол не имеет смысла. Большинство программ в этом случае возвращает 0, а точка полностью описывается значениями \(\rho\) и \(z\).
Основные термины и обозначения
- ρ (ро): радиальное расстояние от оси z до точки, измеренное в плоскости xy. Оно никогда не бывает отрицательным: \(\rho = \sqrt{x^2 + y^2} \ge 0\).
- θ (тета): азимутальный угол, отсчитываемый против часовой стрелки от положительной оси x в плоскости xy при взгляде сверху (с положительной стороны z).
- z: высота над плоскостью xy или под ней. Она одинакова в декартовых и цилиндрических координатах.
- atan2(y, x): арктангенс с двумя аргументами, который использует знаки и y, и x, чтобы вернуть угол в правильном квадранте. Обычная функция \(\arctan(y/x)\) возвращает значения только от -90° до 90°.
- Диапазон главного значения: интервал углов, который функция возвращает по умолчанию. Для atan2 это \((-\pi, \pi]\), или \((-180^\circ, 180^\circ]\). Чтобы получить значение в \([0, 2\pi)\), прибавьте 2π (360°) к отрицательному результату.
Сравнение со сферическими координатами: в сферических координатах r (его также часто пишут как ρ) — это расстояние от начала координат, \(\sqrt{x^2 + y^2 + z^2}\). В цилиндрических координатах ρ — это расстояние только от оси z. Обозначения также различаются в разных учебниках. Некоторые используют r вместо ρ для цилиндрического радиуса, а некоторые используют φ вместо θ для азимутального угла. В курсах физики и математики роли θ и φ в сферических координатах часто меняют местами. Проверьте, какое соглашение использует ваш источник.