यह कनवर्टर क्या करता है
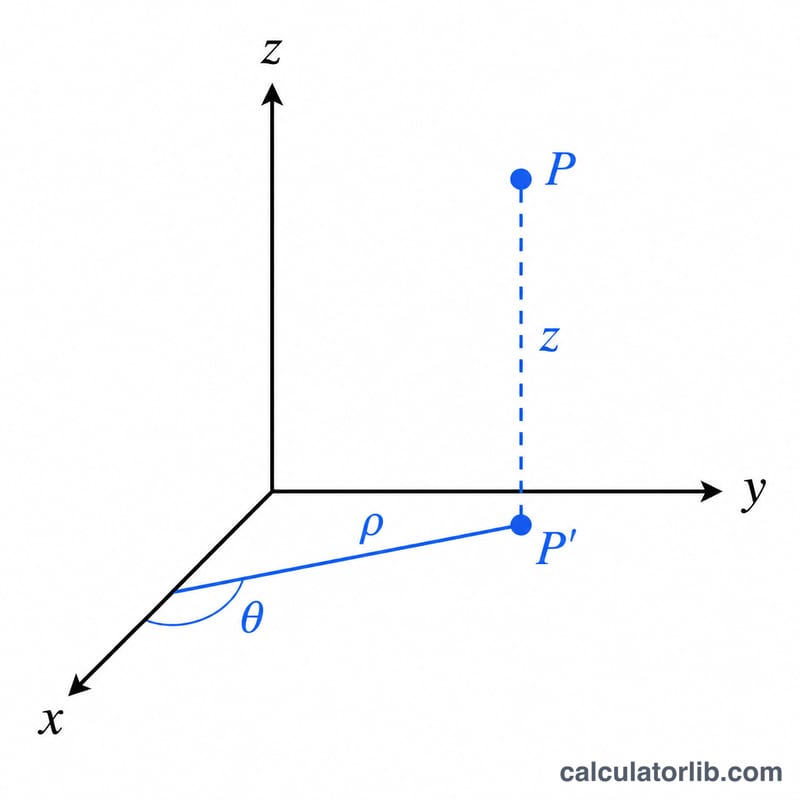
कार्तीय से बेलनाकार निर्देशांक कनवर्टर किसी बिंदु को आयताकार निर्देशांक (x, y, z) से बेलनाकार निर्देशांक (rho, theta, z) में बदल देता है। बेलनाकार निर्देशांक किसी 3D बिंदु को तीन चीज़ों से दर्शाते हैं — z-अक्ष से उसकी रेडियल दूरी (rho), उस अक्ष के चारों ओर का दिगंशीय कोण (theta), और उसकी ऊँचाई (z)। यह प्रणाली भौतिकी, इंजीनियरिंग और ऐसी हर समस्या में बहुत काम आती है जिसमें किसी अक्ष के चारों ओर घूर्णन-समरूपता होती है, जैसे पाइप, तार और विद्युतचुंबकीय क्षेत्र।
इसका उपयोग कैसे करें
तीनों कार्तीय घटक x, y और z दर्ज करें। तय करें कि आप परिणाम का कोण theta डिग्री में चाहते हैं या रेडियन में। कनवर्टर आपको rho (जो हमेशा ऋणात्मक नहीं होता), आपकी चुनी हुई इकाई में theta, और z को बिना किसी बदलाव के लौटा देगा।
सूत्र की व्याख्या
यह रूपांतरण इन संबंधों का उपयोग करता है:
$$\rho = \sqrt{x^{2} + y^{2}}$$ — यह बिंदु को xy-तल पर प्रक्षेपित करने पर z-अक्ष से उसकी दूरी है। $$\theta = \operatorname{atan2}(y,\ x)$$ — यह धनात्मक x-अक्ष से मापा गया कोण है। हम साधारण \(\arctan(y/x)\) के बजाय दो-तर्क वाले \(\operatorname{atan2}\) फलन का उपयोग करते हैं ताकि सही चतुर्थांश चुना जाए और \(x = 0\) की स्थिति में शून्य से भाग देने की समस्या न आए। z-निर्देशांक वही रहता है। जब परिणाम डिग्री में चाहिए होता है, तो रेडियन वाले मान को \(\frac{180}{\pi}\) से गुणा कर दिया जाता है।
हल किया गया उदाहरण
मान लीजिए \(x = 3\), \(y = 4\), \(z = 5\), और परिणाम डिग्री में चाहिए: $$\rho = \sqrt{9 + 16} = \sqrt{25} = 5$$ $$\theta = \operatorname{atan2}(4, 3) = 0.927295 \text{ रेडियन} = 53.1301^{\circ}$$ \(z = 5\)। तो बेलनाकार बिंदु होगा (5, 53.1301°, 5)। रेडियन में, \(\theta = 0.927295\) रेडियन।
अधिक कार्यित उदाहरण चतुर्थांश के अनुसार
कैलकुलेटर \(\rho = \sqrt{x^2 + y^2}\), \(z\) अपरिवर्तित, और \(\theta = \operatorname{atan2}(y, x)\) का उपयोग करता है। चूँकि atan2 x और y दोनों के चिह्नों को देखता है, यह सही चतुर्थांश लौटाता है। सादा \(\arctan(y/x)\) ऐसा नहीं कर सकता। मुख्य मान \((-180^\circ, 180^\circ]\) के बीच होता है। 0–360° सीमा में कोण पाने के लिए किसी भी ऋणात्मक परिणाम में 360° जोड़ें।
उदाहरण 1: (-3, 4, 2), चतुर्थांश II
- त्रिज्य दूरी: \(\rho = \sqrt{(-3)^2 + 4^2} = \sqrt{9 + 16} = \sqrt{25} = \)5
- कोण: \(\theta = \operatorname{atan2}(4, -3) = 180^\circ - \arctan(4/3) = 180^\circ - 53.13^\circ \approx 126.87^\circ\)। रेडियन में, \(\pi - 0.9273 \approx 2.2143\)। मान पहले से धनात्मक है, इसलिए किसी समायोजन की आवश्यकता नहीं है।
- ऊँचाई: \(z = 2\)।
परिणाम: \((\rho, \theta, z) \approx (5,\ 126.87^\circ,\ 2)\), या \((5,\ 2.2143\text{ रेडियन},\ 2)\)।
उदाहरण 2: (-1, -1, 0), चतुर्थांश III
- \(\rho = \sqrt{(-1)^2 + (-1)^2} = \sqrt{2} \approx 1.4142\)
- \(\theta = \operatorname{atan2}(-1, -1) = -135^\circ\) (\(-3\pi/4 \approx -2.3562\) रेडियन)। 0–360° समायोजन है \(-135^\circ + 360^\circ = 225^\circ\) (\(5\pi/4 \approx 3.9270\) रेडियन)।
- \(z = 0\)।
परिणाम: \((1.4142,\ -135^\circ,\ 0)\), समतुल्य रूप से \((1.4142,\ 225^\circ,\ 0)\)।
उदाहरण 3: (2, -2, -3), चतुर्थांश IV
- \(\rho = \sqrt{2^2 + (-2)^2} = \sqrt{8} = 2\sqrt{2} \approx 2.8284\)
- \(\theta = \operatorname{atan2}(-2, 2) = -45^\circ\) (\(-\pi/4 \approx -0.7854\) रेडियन)। 0–360° समायोजन है \(-45^\circ + 360^\circ = 315^\circ\) (\(7\pi/4 \approx 5.4978\) रेडियन)।
- \(z = -3\)। ऊँचाई अपना चिह्न रखती है।
परिणाम: \((2.8284,\ -45^\circ,\ -3)\), समतुल्य रूप से \((2.8284,\ 315^\circ,\ -3)\)।
ये सभी कोण-रूप एक ही बिंदु का वर्णन करते हैं। इनके बीच बदलने के लिए 360° (2π रेडियन) जोड़ें या घटाएँ।
अक्ष और चतुर्थांश कोण संदर्भ तालिका
अक्षों पर बिंदु
| स्थान | atan2 θ (अंश) | atan2 θ (रेडियन) |
|---|---|---|
| धनात्मक x-अक्ष (x > 0, y = 0) | 0° | 0 |
| धनात्मक y-अक्ष (x = 0, y > 0) | 90° | π/2 |
| ऋणात्मक x-अक्ष (x < 0, y = 0) | 180° | π |
| ऋणात्मक y-अक्ष (x = 0, y < 0) | -90° (या 270°) | -π/2 (या 3π/2) |
| मूल बिंदु (x = 0, y = 0) | परंपरा के अनुसार 0° (गणितीय रूप से अपरिभाषित) | परंपरा के अनुसार 0 |
xy-तल के चतुर्थांश
| चतुर्थांश | x का चिह्न | y का चिह्न | atan2 θ सीमा | समतुल्य 0–360° सीमा |
|---|---|---|---|---|
| I | + | + | 0° से 90° | 0° से 90° |
| II | − | + | 90° से 180° | 90° से 180° |
| III | − | − | -180° से -90° | 180° से 270° |
| IV | + | − | -90° से 0° | 270° से 360° |
मूल बिंदु पर, \(\rho = 0\) और कोण का कोई अर्थ नहीं है। अधिकांश सॉफ़्टवेयर वहाँ 0 लौटाता है, और बिंदु पूरी तरह \(\rho\) और \(z\) से वर्णित हो जाता है।
मुख्य शब्द और प्रतीक
- ρ (रो): z-अक्ष से बिंदु तक की त्रिज्य दूरी, जो xy-तल में मापी जाती है। यह कभी ऋणात्मक नहीं होती: \(\rho = \sqrt{x^2 + y^2} \ge 0\)।
- θ (थीटा): दिगंश कोण, जो ऊपर (धनात्मक z की ओर) से देखने पर xy-तल में धनात्मक x-अक्ष से वामावर्त मापा जाता है।
- z: xy-तल के ऊपर या नीचे की ऊँचाई। यह कार्तीय और बेलनाकार निर्देशांक में एक जैसी होती है।
- atan2(y, x): एक दो-तर्क वाला आर्कटैंजेंट, जो y और x दोनों के चिह्नों का उपयोग करके सही चतुर्थांश में कोण लौटाता है। सामान्य \(\arctan(y/x)\) केवल -90° और 90° के बीच मान लौटाता है।
- मुख्य मान सीमा: वह कोण-अंतराल जिसे कोई फ़ंक्शन डिफ़ॉल्ट रूप से लौटाता है। atan2 के लिए यह \((-\pi, \pi]\), या \((-180^\circ, 180^\circ]\) है। \([0, 2\pi)\) में मान पाने के लिए ऋणात्मक परिणाम में 2π (360°) जोड़ें।
गोलीय निर्देशांकों की तुलना में: गोलीय निर्देशांकों में, r (जिसे अक्सर ρ भी लिखा जाता है) मूल बिंदु से दूरी है, \(\sqrt{x^2 + y^2 + z^2}\)। बेलनाकार निर्देशांकों में, ρ केवल z-अक्ष से दूरी है। संकेतन विभिन्न पुस्तकों में अलग-अलग होता है। कुछ बेलनाकार त्रिज्या के लिए ρ के बजाय r का उपयोग करते हैं, और कुछ दिगंश कोण के लिए θ के बजाय φ का। भौतिकी और गणित की पुस्तकों में गोलीय निर्देशांकों में अक्सर θ और φ की भूमिकाएँ आपस में बदल दी जाती हैं। अपने स्रोत में कौन सी परंपरा है, यह जाँच लें।
अक्सर पूछे जाने वाले प्रश्न
अगर x और y दोनों शून्य हों तो? तब \(\rho = 0\) हो जाता है और theta गणितीय रूप से अपरिभाषित होता है; atan2 की परिपाटी के अनुसार परिणाम 0 बताया जाता है।
theta ऋणात्मक क्यों आ सकता है? atan2 का मान \((-180^{\circ}, 180^{\circ}]\) (या \((-\pi, \pi]\)) के बीच होता है। theta को 0–360° की सीमा में दर्शाने के लिए किसी भी ऋणात्मक परिणाम में 360° (या \(2\pi\)) जोड़ दें।
क्या इससे z का मान बदलता है? नहीं। z-निर्देशांक कार्तीय और बेलनाकार दोनों प्रणालियों में एक समान रहता है।