这个计算器能做什么
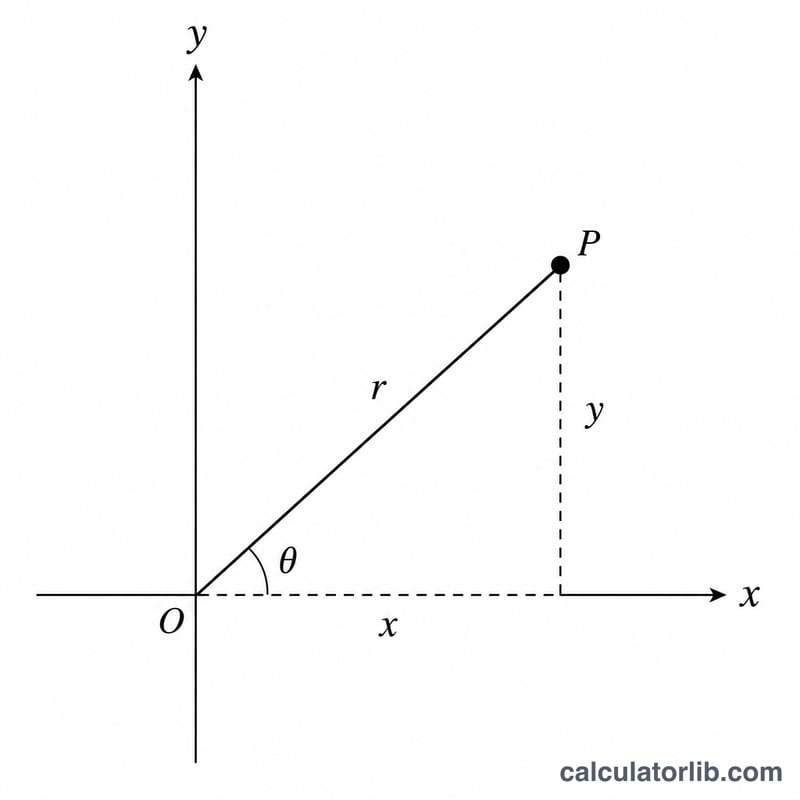
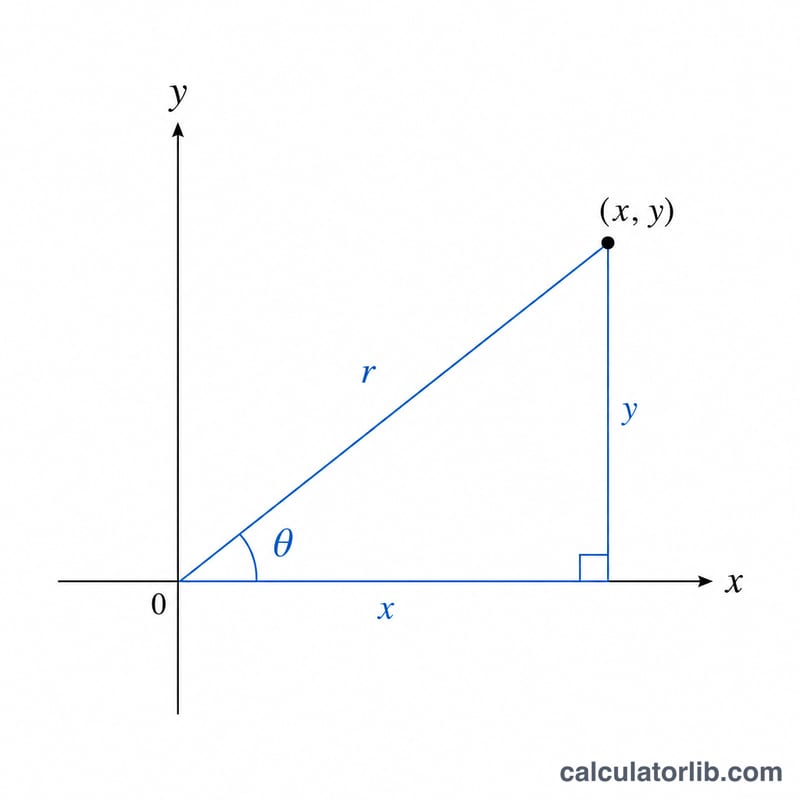
极坐标转换计算器可以把一个用直角坐标 (x, y) 表示的点换算成极坐标 (r, θ)。你只需输入两个数值——X 坐标和Y 坐标,工具就会返回半径 r(点到原点的距离)和角度 θ(方向)。角度同时以弧度和角度(度数)两种形式给出,一步就能得到点的大小和方向。
计算所用的公式
结果由两个标准公式决定:
- 半径:\(r = \sqrt{x^{2} + y^{2}}\)——即从原点到该点的直线距离。
- 角度:\(\theta = \operatorname{arctan2}(y, x)\)——双参数反正切函数,能够正确判断点所在的象限。
这里使用 arctan2 而不是普通的 arctan(y/x) 很关键:普通的 arctan 无法区分第二象限和第四象限。计算器先以弧度算出 θ,再用 \(\theta° = \theta \times \frac{180}{\pi}\) 换算成度数。结果的取值范围为 −180° 到 +180°(即 −π 到 π 弧度)。
使用方法
- 在 X 坐标中输入水平方向的值。
- 在 Y 坐标中输入垂直方向的值。
- 读取 r、以弧度表示的 θ 以及以度数表示的 θ。
负值同样可以输入,计算器会自动把点定位到正确的象限。
实例演示
假设 x = 3、y = 4。
- $$r = \sqrt{3^{2} + 4^{2}} = \sqrt{9 + 16} = \sqrt{25} = \mathbf{5}$$
- $$\theta = \operatorname{arctan2}(4, 3) \approx 0.927 \text{ 弧度}$$
- 换算成度数:$$0.927 \times \frac{180}{\pi} \approx \mathbf{53.13°}$$
因此点 (3, 4) 转换成极坐标就是 (5, 53.13°)。
象限规则与常见角度参考值
该计算器使用 \(r = \sqrt{x^2 + y^2}\),并将 \(\theta = \operatorname{atan2}(y, x)\) 转换为角度制。由于 atan2 会同时考虑 x 和 y 的符号,它能返回正确的象限。普通的 \(\arctan(y/x)\) 无法做到这一点。atan2 的结果位于 (−180°, 180°] 范围内,即弧度制下的 (−π, π]。若要得到 0° 到 360° 之间的角度,只需对任何负值结果加上 360°。
| 位置 | x 的符号 | y 的符号 | atan2 范围 | 0°–360° 角度 |
|---|---|---|---|---|
| 第一象限 | + | + | 0° 至 90° | 与 atan2 相同 |
| 第二象限 | − | + | 90° 至 180° | 与 atan2 相同 |
| 第三象限 | − | − | −180° 至 −90° | 加 360°(180° 至 270°) |
| 第四象限 | + | − | −90° 至 0° | 加 360°(270° 至 360°) |
| 正 x 轴 | + | 0 | 0° | 0° |
| 正 y 轴 | 0 | + | 90° | 90° |
| 负 x 轴 | − | 0 | 180° | 180° |
| 负 y 轴 | 0 | − | −90° | 270° |
| 原点 | 0 | 0 | r = 0,角度无定义 | 通常取角度为 0° |
常见点
| (x, y) | r | θ(度) | θ(弧度) |
|---|---|---|---|
| (1, 0) | 1 | 0° | 0 |
| (0, 1) | 1 | 90° | π/2 |
| (−1, 0) | 1 | 180° | π |
| (0, −1) | 1 | −90° | −π/2 |
| (1, 1) | √2 ≈ 1.4142 | 45° | π/4 |
| (−1, 1) | √2 ≈ 1.4142 | 135° | 3π/4 |
| (−1, −1) | √2 ≈ 1.4142 | −135° | −3π/4 |
| (1, −1) | √2 ≈ 1.4142 | −45° | −π/4 |
极坐标术语详解
- 笛卡尔坐标:通过点到原点在相互垂直的坐标轴上的水平距离和垂直距离 (x, y) 来描述一个点。
- 极点(原点):极坐标系统中固定的参考点,位于 (0, 0)。
- 极轴:从极点出发、指向正 x 轴方向的射线。角度从该射线开始测量。
- 半径 r:从极点到该点的直线距离,\(r = \sqrt{x^2 + y^2}\)。在本计算器中它永远不为负数。
- 极角 θ:从极轴到连接极点与该点的直线之间的角度。逆时针方向为正,顺时针方向为负。
- 弧度与角度:两种测量角度的单位。半圈为 π 弧度 = 180°,因此角度 = 弧度 × 180/π。
- atan2(y, x):一个双参数反正切函数。它利用 y 和 x 两者的符号,返回位于正确象限的角度。
- 主值范围 (−π, π]:atan2 返回的区间,等价于 (−180°, 180°]。若要将负值表示为 0 到 2π 之间的同一方向,需加上 2π(360°)。
常见问题
为什么我算出的角度是负的?当 y 为负值(点位于 x 轴下方)时,arctan2 会返回一个介于 0° 到 −180° 之间的负角。如果想用 0° 到 360° 之间的正角表示,只需加上 360° 即可。
如果输入 x = 0、y = 0 会怎样?此时半径为 0,角度按惯例记为 0——这个点恰好位于原点,方向是无定义的。
弧度和度数表示的是同一个角吗?是的。它们只是同一方向的两种表示方式,计算器只是为了方便把弧度换算成了度数。