이 계산기의 기능
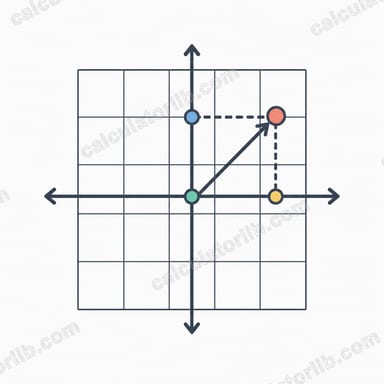
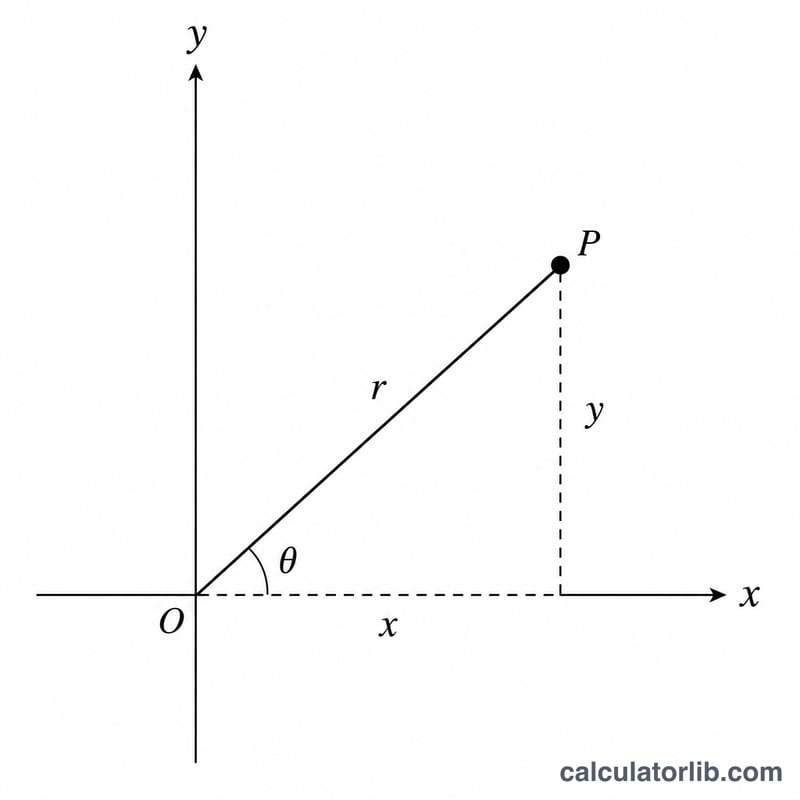
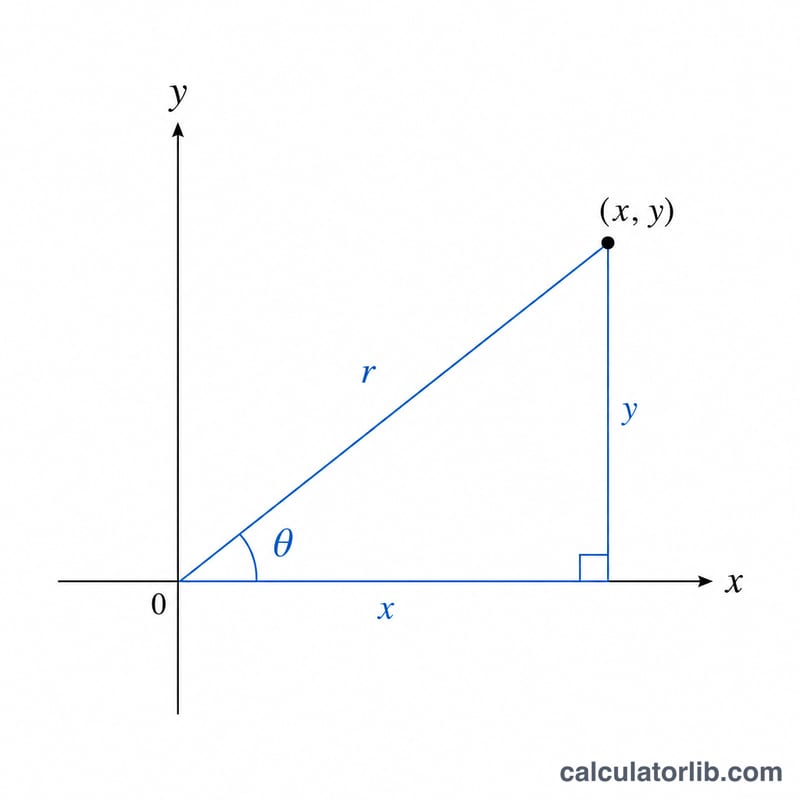
극좌표 변환 계산기는 직교좌표 형식 (x, y)으로 주어진 점을 극좌표 형식 (r, θ)으로 바꿔 줍니다. X 좌표와 Y 좌표 두 값만 입력하면, 원점으로부터의 거리인 반지름 r과 방향을 나타내는 각도 θ를 알려 줍니다. 각도는 라디안과 도(°) 두 가지 단위로 함께 표시되므로, 크기와 방향을 한 번에 확인할 수 있습니다.
사용하는 공식
결과는 두 가지 표준 공식으로 계산됩니다.
- 반지름: \(r = \sqrt{x^{2} + y^{2}}\) — 원점에서 점까지의 직선거리입니다.
- 각도: \(\theta = \operatorname{arctan2}(y, x)\) — 두 개의 인수를 받는 아크탄젠트로, 점이 어느 사분면에 있는지를 정확하게 반영합니다.
단순한 \(\arctan(y/x)\) 대신 arctan2를 쓰는 데는 이유가 있습니다. 일반 arctan은 예를 들어 2사분면과 4사분면을 구별하지 못합니다. 이 계산기는 먼저 θ를 라디안으로 구한 다음, $$\theta^{\circ} = \theta \times \frac{180}{\pi}$$ 공식으로 도(°) 단위로 변환합니다. 결과 범위는 −180°에서 +180°(라디안으로는 \(-\pi\)에서 \(\pi\))까지입니다.
사용 방법
- 가로 값을 X 좌표에 입력하세요.
- 세로 값을 Y 좌표에 입력하세요.
- 반지름 r, 라디안 단위 θ, 도(°) 단위 θ를 바로 확인하세요.
음수 값도 그대로 입력할 수 있으며, 점이 올바른 사분면에 자동으로 배치됩니다.
계산 예시
x = 3, y = 4인 경우를 살펴보겠습니다.
- $$r = \sqrt{3^{2} + 4^{2}} = \sqrt{9 + 16} = \sqrt{25} = \mathbf{5}$$
- \(\theta = \operatorname{arctan2}(4, 3) \approx 0.927\) 라디안
- 도(°) 단위로는: \(0.927 \times \frac{180}{\pi} \approx \mathbf{53.13^{\circ}}\)
따라서 점 (3, 4)는 극좌표로 (5, 53.13°)가 됩니다.
사분면 규칙과 일반 각도 기준값
이 계산기는 \(r = \sqrt{x^2 + y^2}\)와, \(\theta = \operatorname{atan2}(y, x)\)를 도(degree) 단위로 변환한 값을 사용합니다. atan2는 x와 y의 부호를 모두 확인하므로 올바른 사분면을 반환합니다. 단순한 \(\arctan(y/x)\)로는 이것이 불가능합니다. atan2 결과는 (−180°, 180°] 범위에 있으며, 라디안으로는 (−π, π]입니다. 0°에서 360° 사이의 각도를 얻으려면 음수 결과에 360°를 더하십시오.
| 위치 | x의 부호 | y의 부호 | atan2 범위 | 0°–360° 각도 |
|---|---|---|---|---|
| 제1사분면 | + | + | 0° ~ 90° | atan2와 같음 |
| 제2사분면 | − | + | 90° ~ 180° | atan2와 같음 |
| 제3사분면 | − | − | −180° ~ −90° | 360° 더하기 (180° ~ 270°) |
| 제4사분면 | + | − | −90° ~ 0° | 360° 더하기 (270° ~ 360°) |
| 양의 x축 | + | 0 | 0° | 0° |
| 양의 y축 | 0 | + | 90° | 90° |
| 음의 x축 | − | 0 | 180° | 180° |
| 음의 y축 | 0 | − | −90° | 270° |
| 원점 | 0 | 0 | r = 0, 각도 정의되지 않음 | 관례상 각도를 0°로 봄 |
대표적인 점
| (x, y) | r | θ (도) | θ (라디안) |
|---|---|---|---|
| (1, 0) | 1 | 0° | 0 |
| (0, 1) | 1 | 90° | π/2 |
| (−1, 0) | 1 | 180° | π |
| (0, −1) | 1 | −90° | −π/2 |
| (1, 1) | √2 ≈ 1.4142 | 45° | π/4 |
| (−1, 1) | √2 ≈ 1.4142 | 135° | 3π/4 |
| (−1, −1) | √2 ≈ 1.4142 | −135° | −3π/4 |
| (1, −1) | √2 ≈ 1.4142 | −45° | −π/4 |
극좌표 용어 설명
- 직교좌표(Cartesian coordinates): 서로 수직인 축을 따라 원점으로부터 떨어진 수평 거리와 수직 거리 (x, y)로 나타낸 점의 표현입니다.
- 극(pole, 원점): 극좌표계의 고정 기준점으로, (0, 0)에 위치합니다.
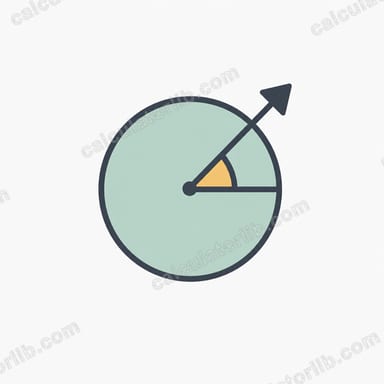
- 극축(polar axis): 극에서 시작하여 양의 x축 방향을 가리키는 반직선입니다. 각도는 이 축을 기준으로 측정합니다.
- 반지름 r: 극에서 점까지의 직선 거리이며, \(r = \sqrt{x^2 + y^2}\)입니다. 이 계산기에서는 음수가 되지 않습니다.
- 극각 θ: 극축에서 극과 점을 잇는 선까지의 각도입니다. 반시계 방향이 양(+), 시계 방향이 음(−)입니다.
- 라디안과 도(degree): 각도를 재는 두 가지 단위입니다. 반 바퀴는 π 라디안 = 180°이므로, 도 = 라디안 × 180/π입니다.
- atan2(y, x): 두 개의 인수를 갖는 아크탄젠트 함수입니다. y와 x의 부호를 모두 사용하여 올바른 사분면의 각도를 반환합니다.
- 주값 범위(−π, π]: atan2가 반환하는 구간이며, (−180°, 180°]와 같습니다. 음수 값에 2π(360°)를 더하면 0과 2π 사이에서 같은 방향을 나타낼 수 있습니다.
자주 묻는 질문
각도가 왜 음수로 나오나요? y가 음수일 때(점이 x축 아래에 있을 때), arctan2는 0°에서 −180° 사이의 음의 각도를 반환합니다. 이를 0°에서 360° 사이의 양의 각도로 표현하고 싶다면 360°를 더하기만 하면 됩니다.
x = 0, y = 0을 입력하면 어떻게 되나요? 반지름은 0이고 각도는 관례적으로 0으로 표시됩니다. 점이 원점에 정확히 위치해 방향이 정의되지 않기 때문입니다.
라디안과 도(°)는 같은 각도인가요? 네, 같습니다. 둘은 동일한 방향을 나타내는 두 가지 표현일 뿐이며, 계산기가 편의를 위해 라디안을 도(°)로 변환해 줄 뿐입니다.