這個計算機能做什麼
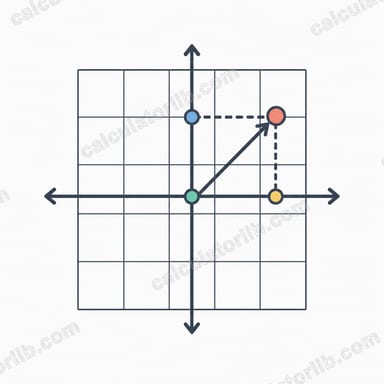
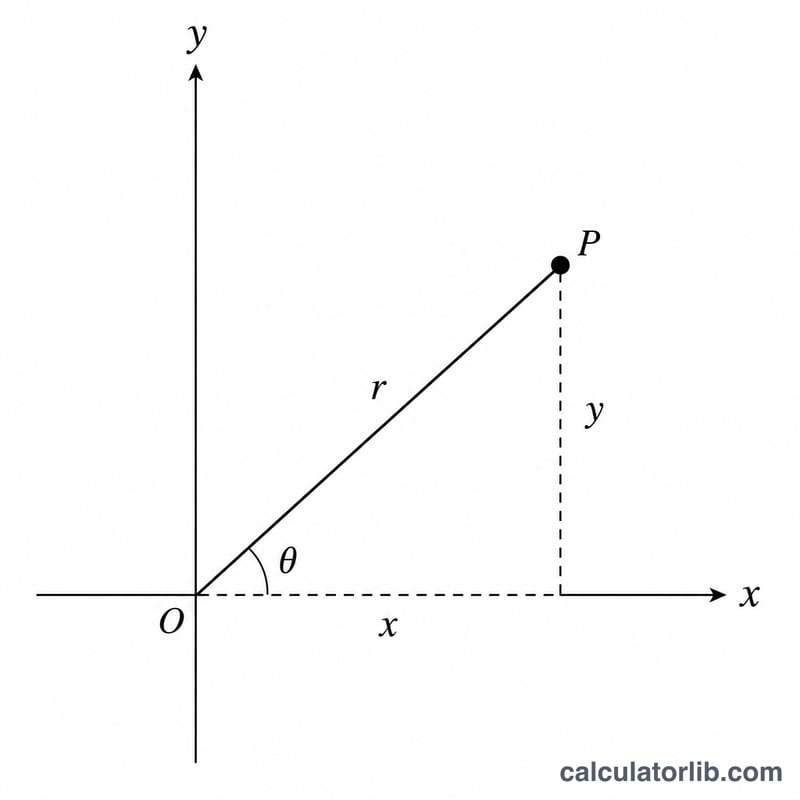
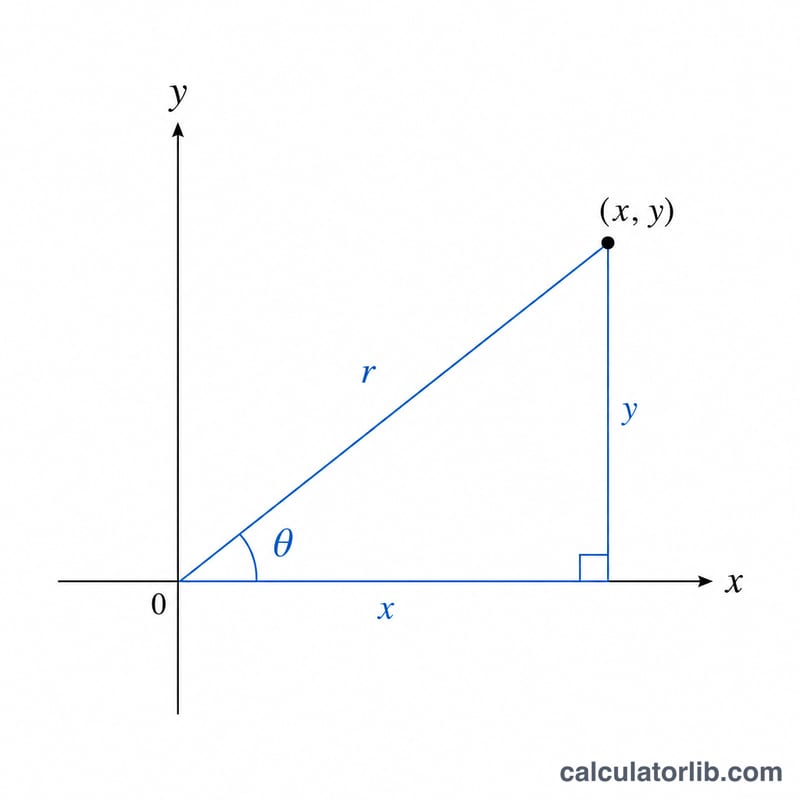
極座標轉換計算機能把以直角座標 (x, y) 表示的點,換算成極座標 (r, θ)。你只要輸入兩個數值——X 座標與Y 座標——工具就會回傳半徑 r(從原點到該點的距離)以及角度 θ(方向)。角度同時以弧度與角度兩種單位呈現,讓你一步就同時得到大小與方向。
使用的公式
結果由兩條標準公式推導而來:
- 半徑:\(r = \sqrt{x^{2} + y^{2}}\)——從原點到該點的直線距離。
- 角度:\(\theta = \operatorname{arctan2}(y, x)\)——也就是雙參數反正切函數,會正確判斷該點落在哪一個象限。
使用 arctan2 而非單純的 arctan(y/x) 很重要:單純的 arctan 無法分辨例如第二象限與第四象限的差異。計算機先以弧度算出 θ,再透過 \(\theta^\circ = \theta \times \dfrac{180}{\pi}\) 換算成角度。結果範圍介於 −180° 到 +180°(或 −π 到 π 弧度)。
使用方法
- 在 X 座標欄位輸入水平方向的數值。
- 在 Y 座標欄位輸入垂直方向的數值。
- 讀取 r、以弧度表示的 θ,以及以角度表示的 θ。
輸入負值也沒問題,系統會自動把點放到正確的象限。
實際範例
假設 x = 3、y = 4。
- $$r = \sqrt{3^{2} + 4^{2}} = \sqrt{9 + 16} = \sqrt{25} = \mathbf{5}$$
- \(\theta = \operatorname{arctan2}(4, 3) \approx 0.927\) 弧度
- 換算成角度:$$0.927 \times \frac{180}{\pi} \approx \mathbf{53.13^\circ}$$
因此點 (3, 4) 在極座標中即為 (5, 53.13°)。
象限規則與常見角度參考值
本計算機使用 \(r = \sqrt{x^2 + y^2}\) 以及 \(\theta = \operatorname{atan2}(y, x)\) 並換算為度數。由於 atan2 會考量 x 與 y 兩者的正負號,因此能正確判定象限。單純的 \(\arctan(y/x)\) 則無法做到這一點。atan2 的結果落在 (−180°, 180°] 的範圍內,換算成弧度即 (−π, π]。若要得到 0° 到 360° 之間的角度,請將任何負值結果加上 360°。
| 位置 | x 的正負號 | y 的正負號 | atan2 範圍 | 0°–360° 角度 |
|---|---|---|---|---|
| 第一象限 | + | + | 0° 至 90° | 與 atan2 相同 |
| 第二象限 | − | + | 90° 至 180° | 與 atan2 相同 |
| 第三象限 | − | − | −180° 至 −90° | 加上 360°(180° 至 270°) |
| 第四象限 | + | − | −90° 至 0° | 加上 360°(270° 至 360°) |
| 正 x 軸 | + | 0 | 0° | 0° |
| 正 y 軸 | 0 | + | 90° | 90° |
| 負 x 軸 | − | 0 | 180° | 180° |
| 負 y 軸 | 0 | − | −90° | 270° |
| 原點 | 0 | 0 | r = 0,角度未定義 | 角度慣例上取為 0° |
常見點
| (x, y) | r | θ(度) | θ(弧度) |
|---|---|---|---|
| (1, 0) | 1 | 0° | 0 |
| (0, 1) | 1 | 90° | π/2 |
| (−1, 0) | 1 | 180° | π |
| (0, −1) | 1 | −90° | −π/2 |
| (1, 1) | √2 ≈ 1.4142 | 45° | π/4 |
| (−1, 1) | √2 ≈ 1.4142 | 135° | 3π/4 |
| (−1, −1) | √2 ≈ 1.4142 | −135° | −3π/4 |
| (1, −1) | √2 ≈ 1.4142 | −45° | −π/4 |
極坐標術語說明
- 笛卡兒座標:以沿互相垂直的座標軸,與原點之間的水平距離和垂直距離 (x, y) 來描述一個點。
- 極點(原點):極坐標系統中固定的參考點,位於 (0, 0)。
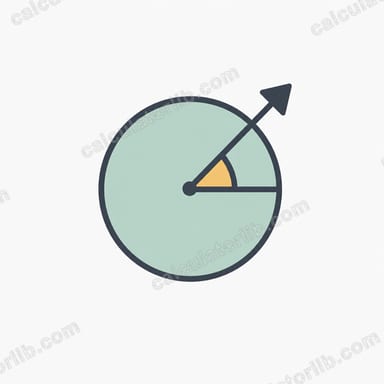
- 極軸:從極點出發、指向正 x 軸方向的射線。角度即從此射線開始量測。
- 半徑 r:從極點到該點的直線距離,\(r = \sqrt{x^2 + y^2}\)。在本計算機中它永遠不會是負數。
- 極角 θ:從極軸到連接極點與該點之直線的夾角。逆時針方向為正,順時針方向為負。
- 弧度與度數:量測角度的兩種單位。半圈為 π 弧度 = 180°,因此度數 = 弧度 × 180/π。
- atan2(y, x):一個雙參數的反正切函數。它利用 y 與 x 兩者的正負號,返回位於正確象限的角度。
- 主值範圍 (−π, π]:atan2 所返回的區間,等同於 (−180°, 180°]。若要以 0 到 2π 之間的數值表示同一方向,請將負值加上 2π(360°)。
常見問題
為什麼我算出的角度是負的?當 y 為負值(點位於 x 軸下方)時,arctan2 會回傳介於 0° 到 −180° 之間的負角度。若想以 0° 到 360° 的正角度表示,只要再加上 360° 即可。
如果我輸入 x = 0 且 y = 0 會怎樣?半徑為 0,角度依慣例定為 0——此時點正好落在原點,方向其實是無法定義的。
弧度與角度代表的是同一個角嗎?是的。兩者只是同一方向的兩種表示方式,計算機只是為了方便而把弧度換算成角度而已。