पुली RPM और स्पीड कैलकुलेटर क्या है?
यह कैलकुलेटर बताता है कि जब कोई संचालित (आउटपुट) पुली बेल्ट के ज़रिए किसी चालक (इनपुट) पुली से जुड़ी हो, तो वह कितनी तेज़ी से घूमेगी। बेल्ट-और-पुली वाले सिस्टम हर जगह मिलते हैं — पंखे, कंप्रेसर, कन्वेयर, मशीन टूल्स और इंजन में। पुली के आकार और गति के बीच का यह संबंध आपको गति को टॉर्क के बदले या टॉर्क को गति के बदले समायोजित करने की सुविधा देता है। यह टूल व्यास की किसी भी एक समान इकाई (mm, इंच या पिच व्यास) के साथ काम करता है, क्योंकि गणना सिर्फ़ दोनों व्यासों के अनुपात पर निर्भर करती है।
इसका उपयोग कैसे करें
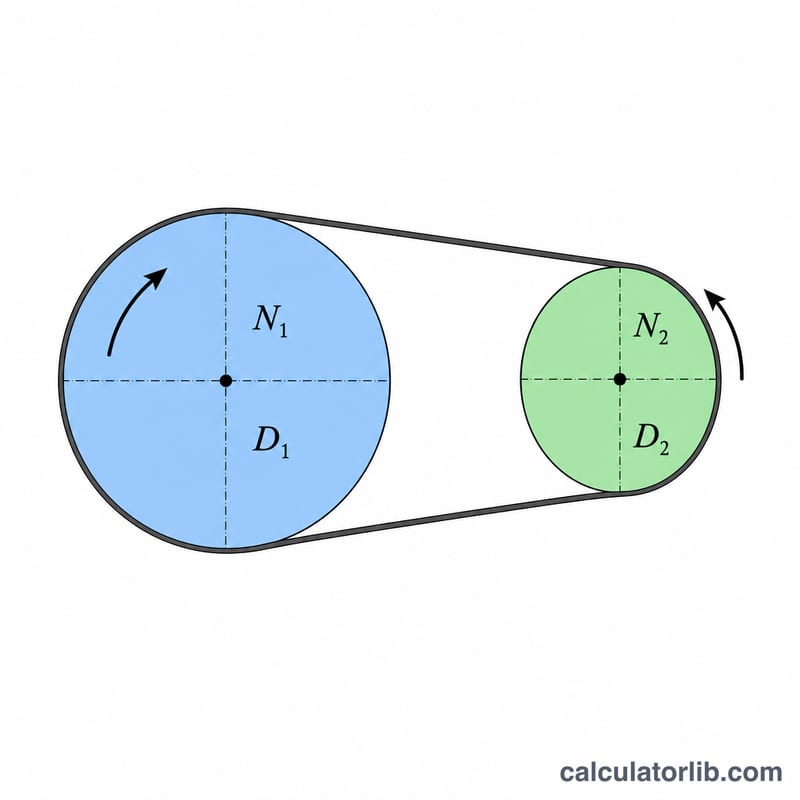
तीन मान भरें: चालक पुली का व्यास (\(D_1\)), चालक पुली की गति (\(N_1\)) RPM में, और संचालित पुली का व्यास (\(D_2\))। कैलकुलेटर आपको संचालित पुली की गति (\(N_2\)) RPM में बताता है, साथ ही ड्राइव रेशियो भी। यदि संचालित पुली चालक से बड़ी हो तो आउटपुट धीमा होता है; और यदि संचालित पुली छोटी हो तो आउटपुट तेज़ हो जाता है।
फॉर्मूला समझें
चूँकि बेल्ट फिसलता नहीं है, इसलिए दोनों पुलियों की सतही गति बराबर रहती है: $$N_1 \times D_1 = N_2 \times D_2$$ इसे पुनः व्यवस्थित करने पर मिलता है $$N_2 = N_1 \times \dfrac{D_1}{D_2}$$ सबसे सटीक परिणाम के लिए व्यास को बेल्ट के संपर्क (पिच) रेखा पर मापें, पर बाहरी व्यास से भी काफ़ी पास का अनुमान मिल जाता है।
हल किया हुआ उदाहरण
मान लीजिए कि 100 mm की एक मोटर पुली 1500 RPM पर घूमती है और 200 mm की पुली को चलाती है। तब $$N_2 = 1500 \times \frac{100}{200} = 750 \text{ RPM}$$ यानी आउटपुट इनपुट की आधी गति पर चलता है, और ड्राइव रेशियो होता है \(200 / 100 = 2 : 1\) — यानी आउटपुट पर लगभग दोगुना टॉर्क।
पुली आकार संयोजन और परिणामी गतियाँ
नीचे दी गई तालिका ड्राइवर पुली को D1 = 100 mm और N1 = 1500 RPM पर स्थिर रखती है, फिर चालित पुली के व्यास D2 को बदलती है। इसमें \(N_2 = N_1 \times D_1 / D_2\) का उपयोग किया गया है और बेल्ट फिसलन को नज़रअंदाज़ किया गया है।
| D2 (mm) | अनुपात D2/D1 | N2 (RPM) | प्रभाव |
|---|---|---|---|
| 50 | 0.5 | 3000 | गति में वृद्धि (ओवरड्राइव) |
| 100 | 1 | 1500 | कोई बदलाव नहीं (1:1) |
| 150 | 1.5 | 1000 | गति में कमी |
| 200 | 2 | 750 | गति में कमी |
| 300 | 3 | 500 | गति में कमी |
150 mm पंक्ति की जाँच: $$N_2 = \frac{1500 \times 100}{150} = 1000 \text{ RPM}$$
सामान्य बेल्ट गतियाँ और ड्राइव अनुपात की सीमाएँ
नीचे दिए गए आंकड़े आमतौर पर उद्धृत सामान्य दिशानिर्देश हैं। सटीक सीमाएँ बेल्ट के प्रकार, बनावट और निर्माता पर निर्भर करती हैं।
| बेल्ट प्रकार | सामान्यतः उद्धृत रैखिक गति |
|---|---|
| V-बेल्ट | लगभग 5–30 m/s (इष्टतम लगभग 20–25 m/s) |
| फ्लैट बेल्ट | लगभग 30–50 m/s तक |
| टाइमिंग (सिंक्रोनस) बेल्ट | प्रकार के अनुसार लगभग 40–80 m/s तक |
बेल्ट की रैखिक गति पुली के व्यास और घूर्णन गति से ज्ञात की जाती है:
$$v = \frac{\pi \, D \, N}{60}$$
जहाँ v, m/s में है, D मीटर में पुली का व्यास है और N, RPM में है। उदाहरण: 1500 RPM पर 0.15 m की पुली \(v = \pi \times 0.15 \times 1500 / 60 \approx 11.8\) m/s देती है, जो V-बेल्ट की सीमा में आरामदायक रूप से है।
ड्राइव अनुपात: एकल-चरण V-बेल्ट ड्राइव लगभग 7:1 तक का अनुपात प्राप्त कर सकती है, लेकिन 3:1 से 4:1 सबसे आम है। बड़े अनुपात छोटी पुली पर संपर्क चाप को छोटा कर देते हैं, जिससे फिसलन और घिसावट बढ़ती है। उच्च अनुपात के लिए दो चरणों का उपयोग करें।
न्यूनतम पुली व्यास: प्रत्येक बेल्ट खंड का एक न्यूनतम अनुशंसित पुली व्यास होता है। बहुत छोटी पुली से अत्यधिक मोड़ तनाव होता है और बेल्ट का जीवन घटता है। न्यूनतम मान खंड आकार के साथ बढ़ते हैं, इसलिए संकरा SPZ खंड SPC खंड की तुलना में बहुत छोटी पुली की अनुमति देता है। डिज़ाइन अंतिम करने से पहले हमेशा निर्माता की कैटलॉग में अपनी विशिष्ट बेल्ट के लिए न्यूनतम व्यास, अधिकतम बेल्ट गति और शक्ति रेटिंग की जाँच करें।
अपने परिणाम की व्याख्या
- N2 < N1 (गति में कमी): चालित पुली ड्राइवर से बड़ी है। आउटपुट धीमी गति से घूमता है लेकिन अधिक टॉर्क देता है।
- N2 > N1 (ओवरड्राइव): चालित पुली ड्राइवर से छोटी है। आउटपुट तेज़ी से घूमता है लेकिन कम टॉर्क देता है।
व्यास अनुपात व्युत्क्रम गति अनुपात के बराबर है: $$\frac{D_2}{D_1} = \frac{N_1}{N_2}$$ उदाहरण के लिए, 3:1 व्यास अनुपात का अर्थ है कि चालित शाफ्ट ड्राइवर की गति के एक-तिहाई पर घूमता है।
बेल्ट फिसलन: सूत्र आदर्श (बिना फिसलन वाली) गति देता है। V-बेल्ट में फिसलन आमतौर पर लगभग 1–2% होती है, इसलिए वास्तविक आउटपुट गति थोड़ी कम होती है। परिकलित 1000 RPM और 2% फिसलन के लिए लगभग \(1000 \times 0.98 = 980\) RPM की अपेक्षा करें। टाइमिंग बेल्ट नहीं फिसलतीं, इसलिए उनके लिए आदर्श अनुपात लागू होता है।
शक्ति और टॉर्क: हानियों को छोड़कर, ड्राइव में शक्ति लगभग संरक्षित रहती है: $$P = T \, \omega$$ जहाँ T टॉर्क है और ω कोणीय गति है। जब गति k गुना घटती है, तो टॉर्क लगभग k गुना बढ़ता है, और इसका उलटा भी सत्य है। वास्तविक ड्राइव घर्षण और फिसलन में कुछ प्रतिशत खोती हैं, इसलिए आउटपुट शक्ति इनपुट शक्ति से थोड़ी कम होती है।
अक्सर पूछे जाने वाले प्रश्न
क्या व्यास की इकाई से फ़र्क पड़ता है? नहीं — जब तक \(D_1\) और \(D_2\) एक ही इकाई में हों, RPM का परिणाम सही रहता है, क्योंकि वे अनुपात के रूप में आते हैं।
क्या बेल्ट की मोटाई परिणाम को प्रभावित करती है? सटीक काम के लिए बाहरी व्यास के बजाय पिच व्यास (प्रभावी बेल्ट रेखा) का उपयोग करें। यह अंतर आमतौर पर बहुत कम होता है।
टॉर्क का क्या? नुकसान को छोड़ दें तो टॉर्क गति के विपरीत बदलता है: 2:1 की कमी आउटपुट टॉर्क को लगभग दोगुना कर देती है।