什麼是螺旋槳滑差(Slip)?
所謂螺旋槳滑差,指的是螺旋槳每轉一圈「理論上應該」推動船隻前進的距離(由螺距決定),與「實際」推進距離之間的差距。由於水是流體,螺旋槳永遠無法達到 100% 的理論效率,多少都會產生「滑失」。滑差是正常現象:大多數搭配得宜的滑行艇滑失率約在 10% 到 25% 之間,而排水型船體或負載較重的船隻則可能更高。
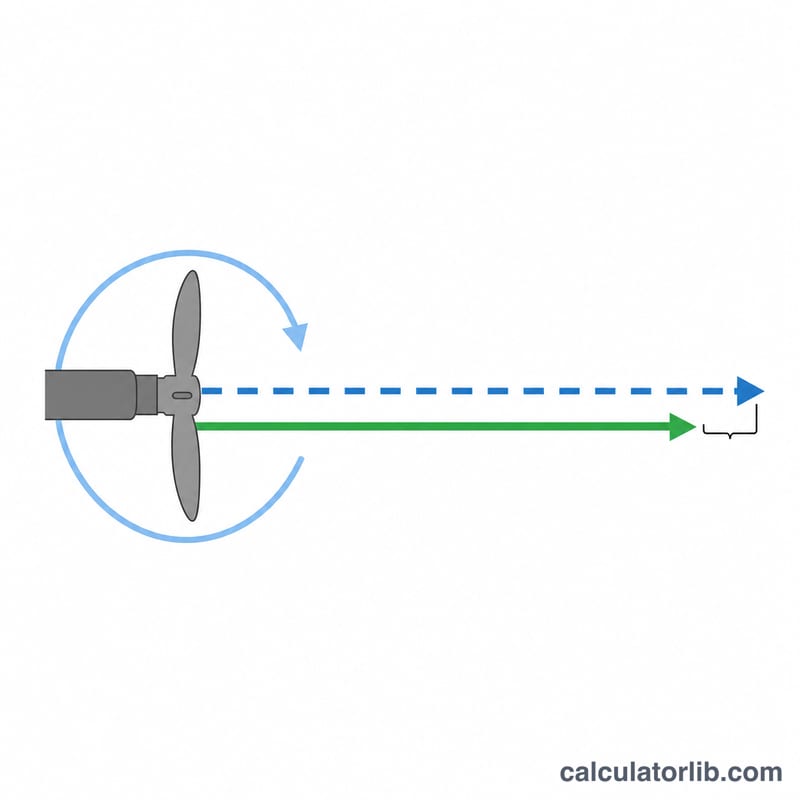
如何使用本計算器
請輸入你的引擎轉速(量測船速當下的 RPM)、螺旋槳螺距(英吋)、減速比(齒輪比),以及實際船速(節)。本工具會先將引擎轉速除以減速比,得出螺旋槳軸轉速,接著計算螺旋槳所能提供的理論船速,再與你的實際船速比較,算出滑失率百分比。
公式說明
理論船速(節)= 螺距 × 螺旋槳轉速 × 60 ÷ 12 ÷ 6076.12。其中「螺旋槳轉速」為引擎轉速除以減速比;×60 將每分鐘換算為每小時;÷12 將英吋換算為英尺;÷6076.12 再將英尺換算為海里。滑失率 % =(理論船速 − 實際船速)÷ 理論船速 × 100。
$$\begin{gathered} \text{Slip \%} = \frac{V_t - \text{Speed (kn)}}{V_t} \times 100 \\[1.5em] \text{where}\quad V_t = \frac{\text{Pitch (in)} \times \dfrac{\text{RPM}}{\text{Ratio}} \times 60}{12 \times 6076.12} \end{gathered}$$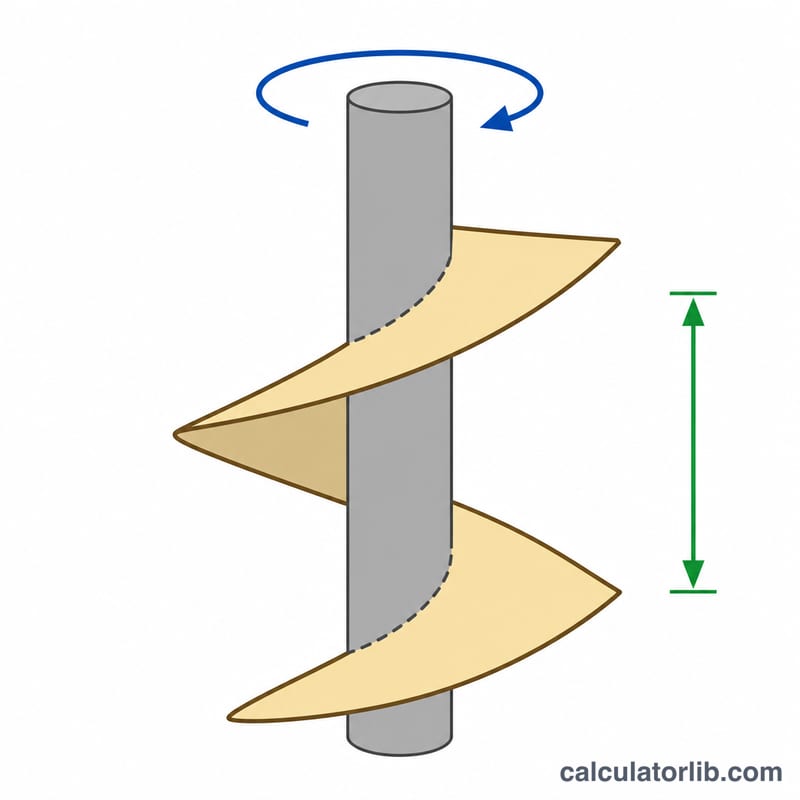
實例計算
引擎以 3000 RPM 運轉,透過 2:1 的齒輪箱,螺旋槳轉速為 1500 RPM。若搭配 19 英吋螺距的螺旋槳:
$$\text{理論船速} = \frac{19 \times 1500 \times 60}{12 \times 6076.12} \approx 23.45 \text{ 節}$$假設船隻實際航速為 22 節,則
$$\text{滑失率} = \frac{23.45 - 22}{23.45} \times 100 \approx 6.2\%$$典型螺旋槳滑差範圍(依船型)
螺旋槳滑差是指螺旋槳依其螺距理論上應前進的距離,與船隻實際行進距離之間的差異。下表列出常見引用的範圍。這些數值僅為一般參考,並非製造商規格。
| 船型/船體類型 | 典型滑差 |
|---|---|
| 高性能/競速及配合良好的滑行船 | 約 8-15% |
| 一般滑行型遊艇及鱸魚船 | 約 10-20% |
| 巡航船及垂釣船 | 約 10-25% |
| 重排水量船及帆船輔助引擎船 | 約 20-50% 或更高 |
滑差會因載重、船身姿態、船體與螺旋槳附著污損、海況以及測量時的速度而變化。請務必在相似條件下比較讀數,並向引擎或螺旋槳製造商諮詢適合您設備的規格。
速度單位換算(節、英里/小時、公里/小時)
計算器的公式以節為單位運算。若您的 GPS 或車速表顯示其他單位,請先使用以下換算係數進行轉換:
- 1 節 = 1.15078 英里/小時 = 1.852 公里/小時
- 1 英里/小時 = 0.868976 節
- 1 公里/小時 = 0.539957 節
| 節 | 英里/小時 | 公里/小時 |
|---|---|---|
| 10 | 11.51 | 18.52 |
| 20 | 23.02 | 37.04 |
| 30 | 34.52 | 55.56 |
| 40 | 46.03 | 74.08 |
一節等於每小時一海里,而 1 海里 = 6076.12 英尺(1,852 公尺)。這是用來將螺旋槳每分鐘行進的英尺數換算為節的常數。
解讀您的滑差結果
理論速度為 \(V_t = \frac{ \text{pitch} \times \text{RPM} / \text{ratio} \times 60}{12 \times 6076.12}\)(單位為節),而滑差為 \(\frac{V_t - V}{V_t} \times 100\)。
範例:5,000 RPM、21 英寸螺距、1.85:1 齒輪比、實際速度 38 節。螺旋槳轉速 = 5000 / 1.85 ≈ 2702.7,因此 \(V_t = \frac{21 \times 2702.7 \times 60}{12 \times 6076.12} \approx 46.70\) 節。滑差 = \(\frac{46.70 - 38}{46.70} \times 100\) ≈ 18.6%。
| 滑差 | 可能代表的情況 |
|---|---|
| 低於約 8% | 可能螺距過大、測量特別精準,或順流航行 |
| 約 10-25% | 滑行船體的典型範圍 |
| 高於約 30% | 螺距過小、螺旋槳受損、發生通氣或空蝕現象;載重過重;船體附著污損;或船身姿態不當 |
請注意,GPS 速度是對地速度,因此洋流與風會改變讀數。分別順流與逆流航行並取平均值,可獲得較佳的數值。負滑差通常是由測量誤差(轉速表、齒輪比或螺距數值不準確)或順流所造成。螺旋槳實際螺距也可能與標示值不同。請將此結果視為診斷指標,而非對任何特定螺旋槳的定論。
常見問題
滑失率愈低就一定愈好嗎?不一定。滑失率過低可能代表螺旋槳負載過重、拖累引擎;滑失率過高則可能是螺旋槳太小或船隻載重過大。請以你船體類型的建議範圍為目標。
如果算出負的滑失率怎麼辦?出現負值通常代表輸入數據有誤,最常見的是減速比或螺距填錯,或是船速讀數偏高。
要用節(knots)還是英里/小時(MPH)?本工具以海里(節)為單位。請務必以「節」輸入實際船速,才能得到正確結果。