什么是上控制限?
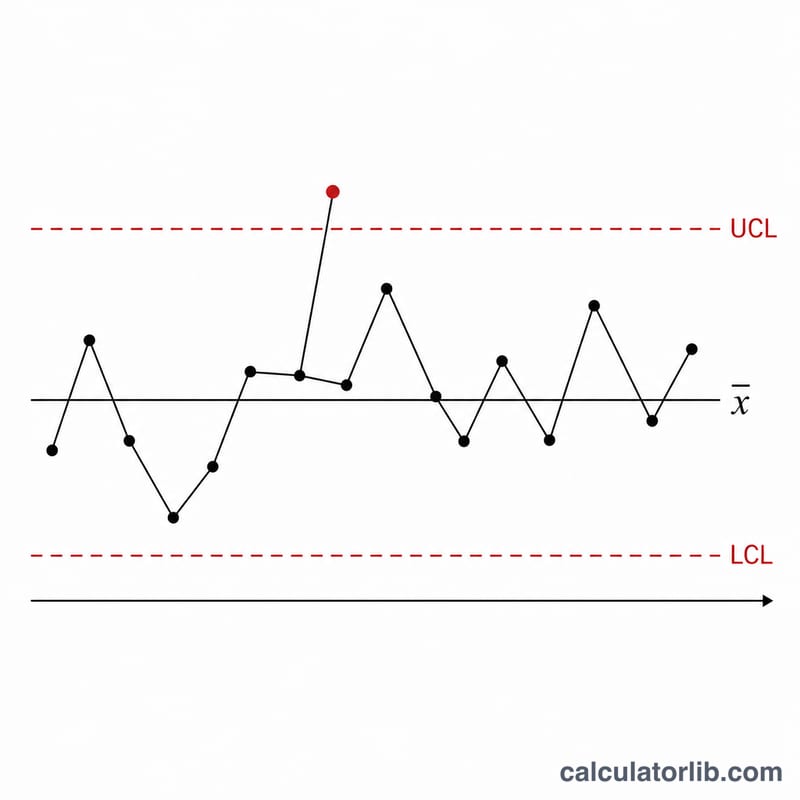
上控制限(UCL,Upper Control Limit)是指在统计过程控制(SPC)控制图上,过程测量值仍被判定为"受控"状态时所能达到的最高数值。它与下控制限(LCL)以及中心线(即过程均值)一起,划定了一个稳定、可预测的过程应当运行的边界范围。一旦数据点落在这些控制限之外,就意味着出现了异常波动(特殊原因变异),需要进一步排查原因。
如何使用本计算器
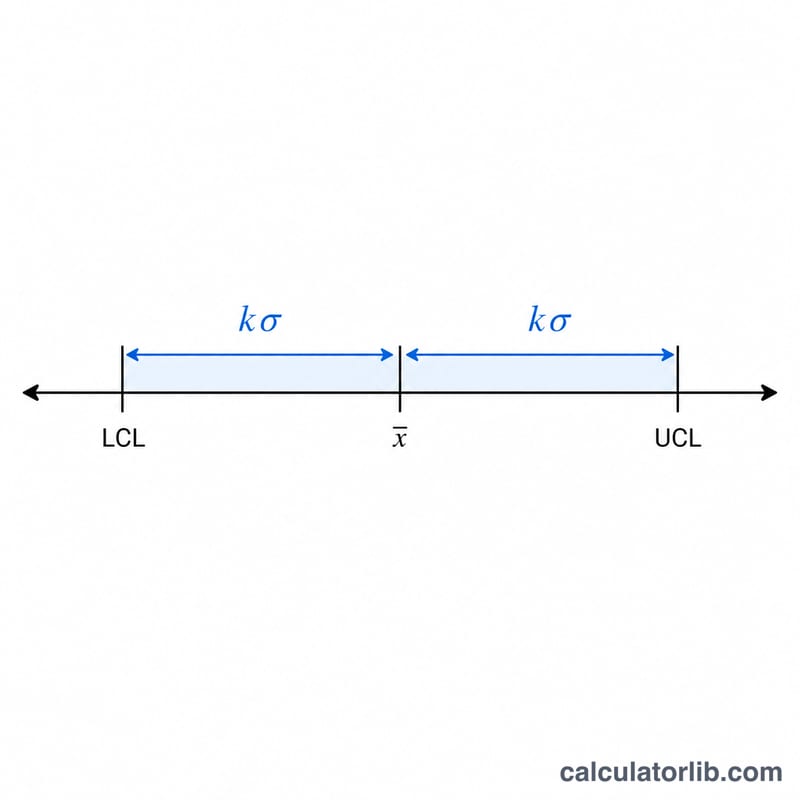
只需输入三个数值:过程均值(x̄,即样本的平均值)、标准差(\(\sigma\),反映数据的离散程度)以及西格玛系数(\(k\))。经典的休哈特(Shewhart)控制图采用 \(k = 3\),可覆盖约 99.7% 服从正态分布的数据。计算器会立即输出 UCL、LCL 和中心线的数值。
公式详解
控制限的计算方式如下:
$$\text{UCL} = \bar{x} + k \cdot \sigma$$$$\text{LCL} = \bar{x} - k \cdot \sigma$$当 \(k = 3\) 时,控制限位于距均值三个标准差的位置。\(k\) 取较小值(例如 2)会收紧控制限,从而触发更多的报警;\(k\) 取较大值则会放宽控制限。需要注意的是,部分实践者使用的 \(\sigma\) 是子组均值的标准差,而非单个观测值的标准差,因此请务必确认你的 \(\sigma\) 与所选控制图类型相匹配。
实例演算
假设某条灌装线的平均灌装量为 50 mL,标准差为 5 mL,取 \(k = 3\)。那么 $$\text{UCL} = 50 + 3 \times 5 = 65 \text{ mL}$$ $$\text{LCL} = 50 - 3 \times 5 = 35 \text{ mL}$$ 任何灌装量高于 65 mL 或低于 35 mL 的瓶子都属于失控状态,应当被标记出来加以检查。
不同 k 值如何改变控制限
倍数 k 决定控制限与中心线的距离。表格采用示例:过程均值 = 50,标准差 \(\sigma\) = 5,因此 UCL = 50 + k·5,LCL = 50 − k·5。例如,当 k = 3 时,上控制限为 50 + 3 × 5 = 65。
| k | UCL | LCL | 受控正态数据落在限值内的比例 | 每点的近似误报率 |
|---|---|---|---|---|
| 1 | 55 | 45 | 68.27% | 约 1/3 |
| 2 | 60 | 40 | 95.45% | 约 1/22 |
| 2.5 | 62.5 | 37.5 | 98.76% | 约 1/81 |
| 3 | 65 | 35 | 99.73% | 约 1/370 |
| 4 | 70 | 30 | 99.994% | 约 1/15,787 |
上述百分比假设过程稳定且数据服从正态分布。较窄的限值(小 k)能更快发现偏移,但会增加误报。较宽的限值(大 k)误报较少,但对真实偏移的反应较慢。k = 3 是传统的 Shewhart 常用选择。
解读控制限
普通原因波动是稳定过程中固有的自然随机波动。它来自许多微小来源,在限值范围内可以预测。特殊原因波动则来自特定、可识别的事件,例如刀具故障、新的原材料批次或操作员更换。它会使过程的表现偏离其常规模式。
超过 UCL 或低于 LCL 的点是可能存在特殊原因波动的信号,应当进行调查。限值之内的点与普通原因波动一致,不过限值之内的某些模式也可能预示问题。常用的运行规则(Western Electric / Nelson)包括:
- 连续 8 个点位于中心线的同一侧(部分版本的规则使用 9 个点)。
- 连续 6 个点稳定地上升或下降。
- 连续 3 个点中有 2 个点位于中心线同一侧且超过 2 个 sigma。
每增加一条规则都会提高灵敏度,但也会提高总体误报率,因此应审慎采用。
控制限不是规格限。控制限来自过程自身的数据,描述过程实际的表现。规格限来自客户或设计要求,描述过程应当达到的表现。过程可能完全处于受控状态,却仍产出超出规格的产品,例如过程稳定但中心偏离目标值,或自然离散度过大。过程也可能在规格范围之内却处于失控状态。
控制图常数(A2、D3、D4、d2)
这些标准 SPC 常数取决于子组大小 n,与 X-bar 图和 R 图配合使用。
| n | d2 | A2 | D3 | D4 |
|---|---|---|---|---|
| 2 | 1.128 | 1.880 | 0 | 3.267 |
| 3 | 1.693 | 1.023 | 0 | 2.574 |
| 4 | 2.059 | 0.729 | 0 | 2.282 |
| 5 | 2.326 | 0.577 | 0 | 2.114 |
| 6 | 2.534 | 0.483 | 0 | 2.004 |
| 7 | 2.704 | 0.419 | 0.076 | 1.924 |
| 8 | 2.847 | 0.373 | 0.136 | 1.864 |
| 9 | 2.970 | 0.337 | 0.184 | 1.816 |
| 10 | 3.078 | 0.308 | 0.223 | 1.777 |
用法如下:
- 根据平均子组极差估计过程标准差:\(\hat{\sigma} \approx \bar{R} / d_2\)。您可以将此值作为 sigma 输入计算器(适用于单个值;对于子组均值,标准误为 \(\hat{\sigma}/\sqrt{n}\))。
- X-bar 图控制限:\(\bar{\bar{X}} \pm A_2 \cdot \bar{R}\),其中 \(\bar{\bar{X}}\) 是子组均值的总均值。
- R 图控制限:\(\text{LCL} = D_3 \cdot \bar{R}\) 且 \(\text{UCL} = D_4 \cdot \bar{R}\)。D3 为 0 表示下控制限为零。
这些常数假设控制限为 3 倍 sigma,且数据服从正态分布。
常见问题
为什么 \(k\) 通常取 3?三西格玛控制限在灵敏度与误报率之间取得了平衡——约 99.73% 的受控数据点都会落在限内,因此除非确实发生了实质性变化,否则极少出现超限的数据点。
LCL 可以为负值吗?从数学上讲是可以的。但对于本身不可能为负的计数或测量值(例如缺陷数),通常会把 LCL 截断为零。
本计算器适用于哪类控制图?"均值 ± \(k \cdot \sigma\)"这一逻辑同样适用于 X̄ 图、单值-移动极差图(I-MR)以及许多其他休哈特控制图,区别仅在于 \(\sigma\) 的估计方法不同。