Qué hace esta calculadora
La Calculadora de Convolución Lineal toma dos secuencias discretas y las combina mediante la operación de convolución lineal discreta. La convolución es una herramienta fundamental en el procesamiento digital de señales (DSP), y se utiliza para obtener la salida de un sistema lineal e invariante en el tiempo (LTI) cuando se conocen su señal de entrada y su respuesta al impulso. Introduce tus dos secuencias de números y la herramienta te devolverá al instante la secuencia convolucionada completa, junto con sus valores máximo y mínimo.
Cómo utilizarla
Solo hay dos campos que rellenar:
- Primera secuencia: tu señal de entrada x, escrita como números separados por comas, por ejemplo
1, 2, 3. - Segunda secuencia: tu segunda señal h (a menudo una respuesta al impulso), por ejemplo
0, 1, 0.5.
Se admiten tanto decimales como números negativos. Cada valor se recorta y se interpreta como número, así que los espacios en blanco no afectan al resultado.
La fórmula
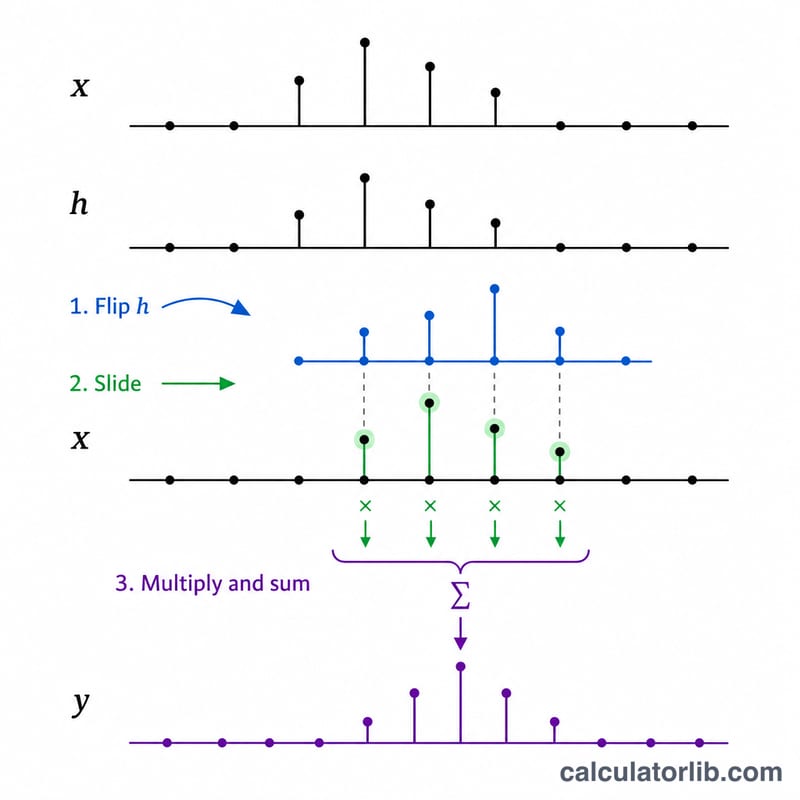
La convolución lineal discreta se define como:
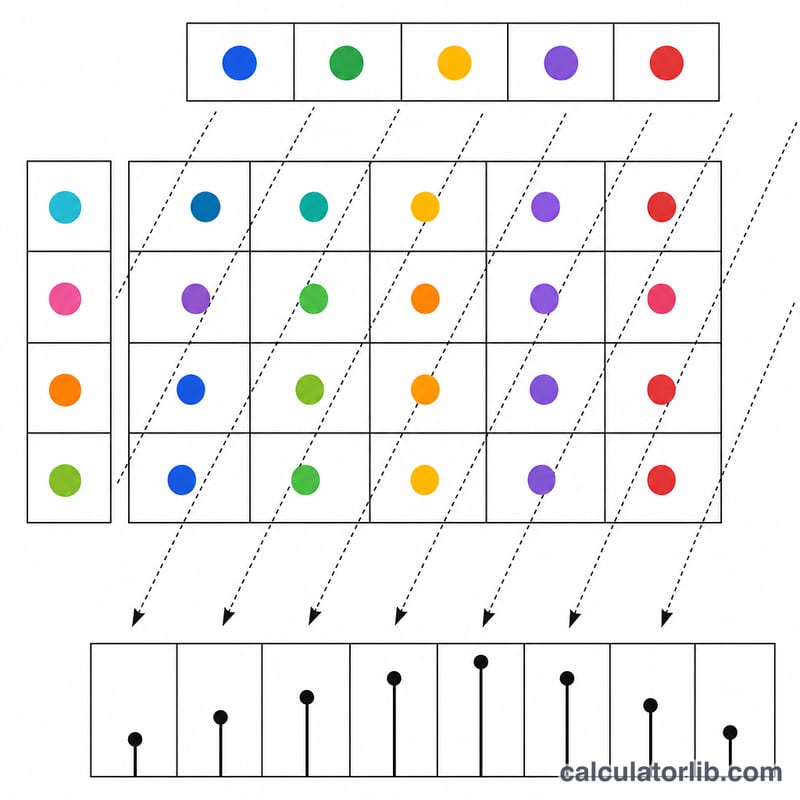
$$y[n] = \sum_{k} x[k] \cdot h[n-k]$$En la práctica, la calculadora lo implementa mediante un doble bucle directo: cada elemento de la primera secuencia se multiplica por cada elemento de la segunda, y cada producto \(x[i] \cdot h[j]\) se suma en la posición de salida \(i + j\). La secuencia resultante tiene una longitud de len(x) + len(h) − 1.
Ejemplo resuelto
Supongamos que x = [1, 2, 3] y h = [1, 1]. La longitud de la salida es \(3 + 2 - 1 = 4\).
- \(y[0] = 1 \cdot 1 = 1\)
- \(y[1] = 1 \cdot 1 + 2 \cdot 1 = 3\)
- \(y[2] = 2 \cdot 1 + 3 \cdot 1 = 5\)
- \(y[3] = 3 \cdot 1 = 3\)
Por tanto, la convolución es [1, 3, 5, 3], con un valor máximo de 5 y un valor mínimo de 1.
Términos Clave en Convolución
| Término | Significado |
|---|---|
| Secuencia discreta \(x[n]\) | Una lista ordenada de números indexados por un entero \(n\), típicamente muestras de una señal. Las entradas que escribes como valores separados por comas son \(x[0],x[1],x[2],\dots\) |
| Respuesta al impulso \(h[n]\) | La salida que un sistema produce cuando su entrada es un único impulso unitario. Para un sistema LTI caracteriza completamente el sistema: la respuesta a cualquier entrada es esa entrada convolucionada con \(h[n]\). |
| Sistema LTI | Lineal e invariante en el tiempo: escalar y sumar entradas escala y suma las salidas (linealidad), y retardar la entrada solo retarda la salida (invariancia temporal). La convolución describe exactamente la clase LTI. |
| Impulso unitario \(\delta[n]\) | La secuencia igual a 1 en \(n=0\) y 0 en cualquier otro lugar. Es el elemento identidad de la convolución: \(x[n]*\delta[n]=x[n]\). |
| Núcleo / derivaciones de filtro | Nombres comunes para la secuencia finita \(h\) cuando se usa como filtro. Cada coeficiente individual \(h[k]\) es una «derivación»; un núcleo de longitud 5 es un filtro de 5 derivaciones. |
| Suma de convolución | \(y[n]=\sum_{k} x[k]\,h[n-k]\) — para cada índice de salida \(n\), multiplica cada muestra de entrada por el valor del núcleo cuyo índice hace que \(k+(n-k)=n\), luego suma los productos. |
| Soporte / longitud | El conjunto de índices donde una secuencia es distinta de cero. Para secuencias finitas de longitud \(N\) y \(M\), la convolución tiene soporte de longitud \(N+M-1\). |
| Índice \(n\) y desplazamiento \(n-k\) | \(n\) es la posición de salida; \(k\) recorre las muestras de entrada. Escribir \(h[n-k]\) significa que el núcleo se invierte en el tiempo (se voltea) y se desliza a la posición \(n\) — la imagen «voltear y deslizar» de la convolución. |
| Convolución lineal vs circular | La convolución lineal (esta calculadora) crece a longitud \(N+M-1\). La convolución circular trata las secuencias como periódicas de longitud \(L=\max(N,M)\) y envuelve el desbordamiento de vuelta al inicio, dando un resultado de longitud \(L\); es lo que corresponde a un producto elemento a elemento de dos DFT. |
| Correlación cruzada | \(r[n]=\sum_k x[k]\,h[k+n]\) — la misma operación de deslizar y sumar pero sin el volteo. La correlación de \(x\) con \(h\) es igual a la convolución de \(x\) con \(h\) invertida en el tiempo; los dos coinciden cuando \(h\) es simétrica. |
| Conmutatividad | \(x*h=h*x\): intercambiar las dos entradas da la misma secuencia de salida. |
| Asociatividad | \((x*h_1)*h_2=x*(h_1*h_2)\): los filtros en cascada se pueden combinar en un único núcleo equivalente. |
| Distributividad | \(x*(h_1+h_2)=x*h_1+x*h_2\): las ramas paralelas se suman, que es la base de descomponer filtros. |
| Relleno con ceros | Agregar ceros a una secuencia. Los ceros no cambian los valores distintos de cero de una convolución lineal, pero rellenar ambas secuencias a una longitud \(\ge N+M-1\) hace que una convolución circular (basada en DFT) sea igual a la lineal. |
Interpretación de su Secuencia Convolucionada
Qué significan los índices de salida. La calculadora reporta \(y[0],y[1],y[2],\dots\) asumiendo que ambas entradas comienzan en el índice 0. Si tus secuencias realmente comienzan en otro lugar, la primera muestra de salida se encuentra en la suma de los dos índices iniciales: si \(x\) comienza en \(n_x\) y \(h\) comienza en \(n_h\), entonces \(y\) comienza en \(n_x+n_h\). Por ejemplo, un núcleo centrado en \(-1\) convolucionado con una señal que comienza en 0 da una salida cuya primera muestra pertenece a \(n=-1\), por lo que debes desplazar la lista impresa hacia la izquierda por uno antes de graficarla contra el tiempo.
Longitud y expansión. La longitud de salida siempre es
$$\operatorname{len}(y)=\operatorname{len}(x)+\operatorname{len}(h)-1$$por lo que la señal se expande por \(\operatorname{len}(h)-1\) muestras adicionales. Esas muestras adicionales aparecen como una transitoria de inicio (las primeras \(\operatorname{len}(h)-1\) salidas, donde el núcleo solo se superpone parcialmente con los datos) y una cola al final. En filtrado en tiempo real, estas muestras de borde a menudo se descartan o se tratan por separado, porque se calculan a partir de una superposición incompleta en lugar de desde el núcleo completo.
La verificación de suma. Una forma rápida de confirmar un resultado es que el total de la salida es igual al producto de los totales de entrada:
$$\sum_n y[n]=\left(\sum_n x[n]\right)\left(\sum_n h[n]\right)$$Para \(x=[1,2,3]\) y \(h=[1,1]\) la salida es [1, 3, 5, 3], cuya suma es \(1+3+5+3=12\), coincidiendo con \(6\times 2=12\). Si tus totales no coinciden, se ha omitido un índice o se ha manejado mal un signo.
Qué te dice la suma del núcleo. Si \(\sum_n h[n]=1\), la operación preserva el nivel general y el promedio de la señal — esta es la firma de un núcleo de suavizado o paso bajo como \([0.5,0.5]\) o \([1/3,1/3,1/3]\). Si \(\sum_n h[n]=0\), las partes constantes de la entrada se aniquilan y solo sobreviven los cambios: \(h=[1,-1]\) es un núcleo de primera diferencia (paso alto) que produce cero en cualquier tramo constante y produce picos en los bordes. Un núcleo que suma a un valor mayor que 1 aplica ganancia neta; menos de 1 (pero distinto de cero) aplica atenuación neta.
Amplitud máxima. El máximo y mínimo reportados dan las mayores excursiones positivas y negativas de la señal filtrada — útil para detectar desbordamiento o recorte en implementaciones de punto fijo. Cada muestra de salida obedece
$$|y[n]|\le\left(\sum_k |x[k]|\right)\max_k |h[k]|$$que es un límite seguro del peor caso. Un límite más estrecho e igualmente estándar es \(\max_n|y[n]|\le \max_n |x[n]|\cdot\sum_k|h[k]|\); la cantidad \(\sum_k|h[k]|\) es la ganancia del filtro contra la entrada acotada del peor caso.
Comportamiento del impulso. Convolucionar con \(\delta[n]=[1]\) devuelve la entrada sin cambios, y convolucionar con un impulso desplazado — \([0,0,1]\), es decir, \(\delta[n-2]\) — devuelve una copia exacta retrasada por 2 muestras. Esto hace que los impulsos sean una prueba de cordura conveniente: si un núcleo está destinado a ser neutral, alimentarlo con un único 1 debería reproducir el núcleo en sí, ya que \(\delta[n]*h[n]=h[n]\).
Estas propiedades son hechos matemáticos generales sobre convolución lineal discreta y no están vinculadas a ningún estándar nacional o paquete de software. Si estás comparando resultados con una rutina basada en DFT, recuerda que calcula convolución circular a menos que ambas secuencias estén rellenadas con ceros al menos \(\operatorname{len}(x)+\operatorname{len}(h)-1\).
Preguntas frecuentes
¿Qué longitud tiene el resultado? Siempre es la suma de las longitudes de las dos entradas menos uno. Convolucionar una secuencia de 4 elementos con una de 3 da 6 valores.
¿Importa el orden de las secuencias? No. La convolución es conmutativa, de modo que intercambiar la primera y la segunda secuencia produce exactamente la misma secuencia de salida.
¿Es lo mismo que la correlación cruzada? No. La convolución invierte una de las secuencias (el término \(h[n - k]\)) antes de deslizarla, mientras que la correlación no lo hace. Dan resultados distintos, salvo que una de las secuencias sea simétrica.