Qu'est-ce que le calculateur de rotation de point ?
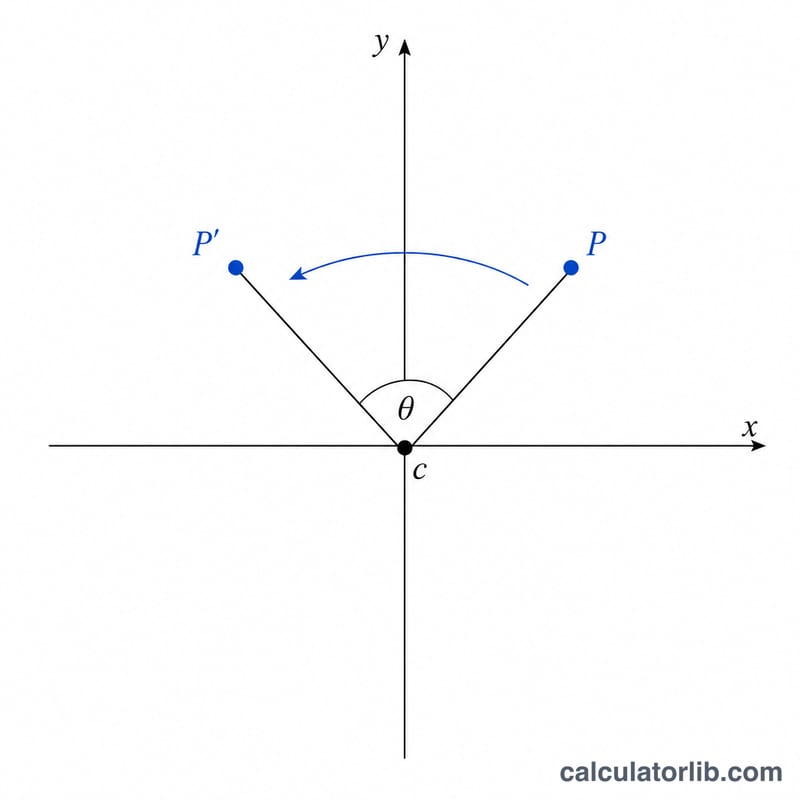
Cet outil fait pivoter un point du plan 2D autour d'un centre choisi, selon un angle donné. La rotation est une transformation rigide : elle conserve les distances et les formes, et ne modifie que l'orientation. On la retrouve partout en géométrie, en infographie, en robotique, dans le développement de jeux vidéo et en ingénierie — chaque fois qu'il faut faire tourner un objet ou une coordonnée autour d'un point pivot.
Comment l'utiliser
Saisissez les coordonnées du point à faire pivoter (Point X, Point Y). Définissez le centre de rotation (Centre X, Centre Y) — laissez-le à (0, 0) pour tourner autour de l'origine. Indiquez ensuite l'angle de rotation en degrés. Les angles positifs tournent dans le sens antihoraire (sens trigonométrique), les angles négatifs dans le sens horaire. Le calculateur renvoie les nouvelles coordonnées \((x', y')\).
La formule expliquée
Une rotation d'angle \(\theta\) dans le sens antihoraire autour de l'origine transforme un point \((x, y)\) en :
$$x' = x\cos\theta - y\sin\theta \quad\text{et}\quad y' = x\sin\theta + y\cos\theta$$
Pour tourner autour d'un centre quelconque \((cx, cy)\), on soustrait d'abord le centre des coordonnées du point, on applique la rotation, puis on rajoute le centre. C'est précisément cette approche en trois temps — « translation, rotation, translation » — que le calculateur exécute en interne.
Exemple concret
Faisons pivoter le point \((1, 0)\) de 90° autour de l'origine. Avec \(\theta = 90°\), on a \(\cos\theta = 0\) et \(\sin\theta = 1\). Donc \(x' = 1\cdot 0 - 0\cdot 1 = 0\) et \(y' = 1\cdot 1 + 0\cdot 0 = 1\). Le nouveau point est \((0, 1)\) — exactement un quart de tour dans le sens antihoraire, comme prévu.
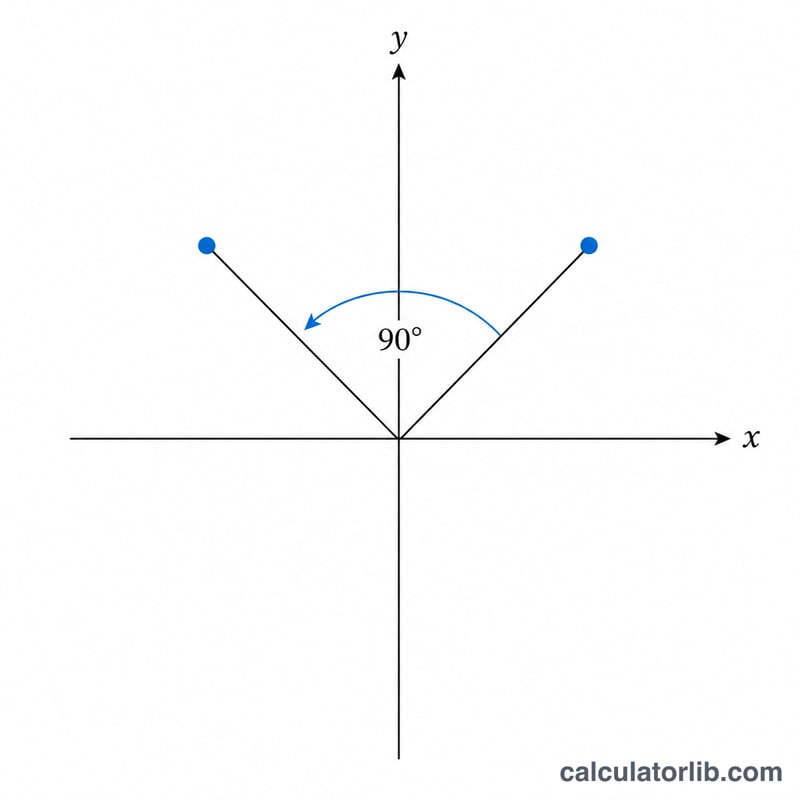
Angles de rotation courants : sinus, cosinus et transformation résultante
Pour une rotation autour de l'origine d'un angle \(\theta\) (positif = sens antihoraire dans un plan x–y standard avec y orienté vers le haut), le nouveau point est \(x' = x\cos\theta - y\sin\theta\), \(y' = x\sin\theta + y\cos\theta\). Le tableau donne les valeurs exactes pour les angles courants. Pour un centre autre que l'origine, on soustrait d'abord le centre, on effectue la rotation, puis on rajoute le centre.
| Angle θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
Remarquez que 270° et −90° donnent le même résultat, de même que 0° et 360°, car des angles qui diffèrent d'un tour complet (360°) produisent des rotations identiques.
Autres exemples résolus : rotation autour d'un centre autre que l'origine
Exemple 1 : Faire tourner (4, 3) de 90° dans le sens antihoraire autour du centre (1, 1)
- Soustraire le centre : \(\Delta x = 4 - 1 = 3\), \(\Delta y = 3 - 1 = 2\).
- Valeurs trigonométriques pour 90° : \(\cos 90^\circ = 0\), \(\sin 90^\circ = 1\).
- Faire tourner le décalage : \(3\cdot 0 - 2\cdot 1 = -2\) et \(3\cdot 1 + 2\cdot 0 = 3\), ce qui donne \((-2, 3)\).
- Rajouter le centre : \(x' = -2 + 1 = \) -1 et \(y' = 3 + 1 = 4\).
Le point tourné est \((-1, 4)\). Vérification : la distance au centre vaut \(\sqrt{3^2+2^2}=\sqrt{13}\) avant, et \(\sqrt{(-2)^2+3^2}=\sqrt{13}\) après, la distance est donc conservée.
Exemple 2 : Faire tourner (2, 0) de −45° (sens horaire) autour de l'origine
- Le centre est l'origine, il n'y a donc pas de soustraction : \(\Delta x = 2\), \(\Delta y = 0\).
- Valeurs trigonométriques pour −45° : \(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\), \(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\).
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\).
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\).
Le résultat est \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\) : le point se déplace dans le sens horaire depuis l'axe x positif jusqu'en dessous de celui-ci, tout en restant à 2 unités de l'origine.
Termes clés et définitions
- Centre de rotation (pivot) : le point fixe autour duquel tout le reste tourne. Il s'applique sur lui-même. Dans ce calculateur, il s'agit de (Centre X, Centre Y).
- Angle de rotation θ : l'amplitude de la rotation, mesurée à partir de la droite joignant le centre au point d'origine.
- Sens antihoraire ou horaire : selon la convention mathématique usuelle (axe y orienté vers le haut), les angles positifs tournent dans le sens antihoraire et les angles négatifs dans le sens horaire. Dans les coordonnées d'écran où y pointe vers le bas, les mêmes formules semblent tourner dans le sens horaire.
- Transformation rigide (isométrie) : une transformation qui conserve les distances et les angles, de sorte que les formes gardent leur taille et leur forme. Les rotations, translations et symétries sont des isométries.
- Matrice de rotation : $$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ La multiplier par le vecteur colonne \((x, y)\) fait tourner ce vecteur autour de l'origine d'un angle θ.
- Translation : déplacement de chaque point d'une quantité fixe. Tourner autour d'un centre autre que l'origine revient à effectuer une translation de \(-(c_x, c_y)\), puis une rotation autour de l'origine, puis une translation de \(+(c_x, c_y)\).
- Radians et degrés : deux unités d'angle. \(180^\circ = \pi\) radians, donc \(\theta_{\text{rad}} = \theta_{\text{deg}}\cdot\pi/180\). Les fonctions trigonométriques de la plupart des langages de programmation attendent des radians ; ce calculateur accepte des degrés et les convertit.
- Rotation inverse : effectuer une rotation de \(-\theta\) annule une rotation de θ, car \(R(-\theta)R(\theta)=I\). La matrice inverse est égale à la transposée de \(R(\theta)\).
FAQ
Les angles sont-ils dans le sens horaire ou antihoraire ? Les angles positifs tournent dans le sens antihoraire (la convention mathématique habituelle). Saisissez un angle négatif pour une rotation dans le sens horaire.
Puis-je tourner autour d'un point autre que l'origine ? Oui. Indiquez vos valeurs Centre X et Centre Y pour définir le point pivot ; le calcul gère la translation automatiquement.
La rotation modifie-t-elle la distance par rapport au centre ? Non. La rotation conserve les distances : le point pivoté reste à la même distance du centre que le point d'origine.