Что такое калькулятор поворота точки?
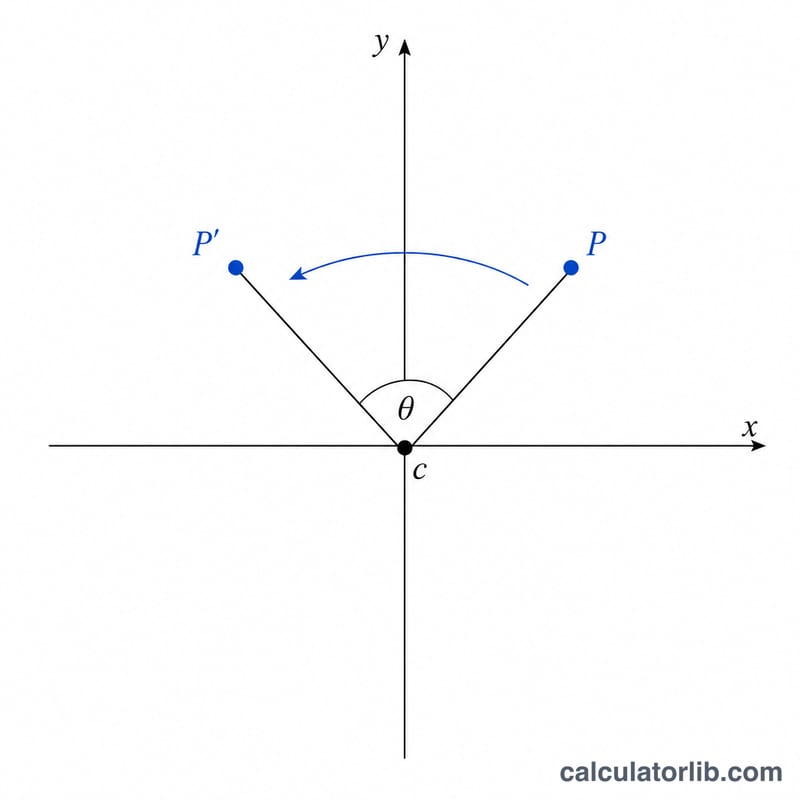
Этот инструмент поворачивает точку на плоскости вокруг выбранного центра на заданный угол. Поворот — это жёсткое преобразование: он сохраняет расстояния и форму фигуры, меняется только её ориентация. Поворот применяется повсюду — в геометрии, компьютерной графике, робототехнике, разработке игр и инженерных расчётах, когда нужно повернуть объект или координату вокруг опорной точки.
Как пользоваться
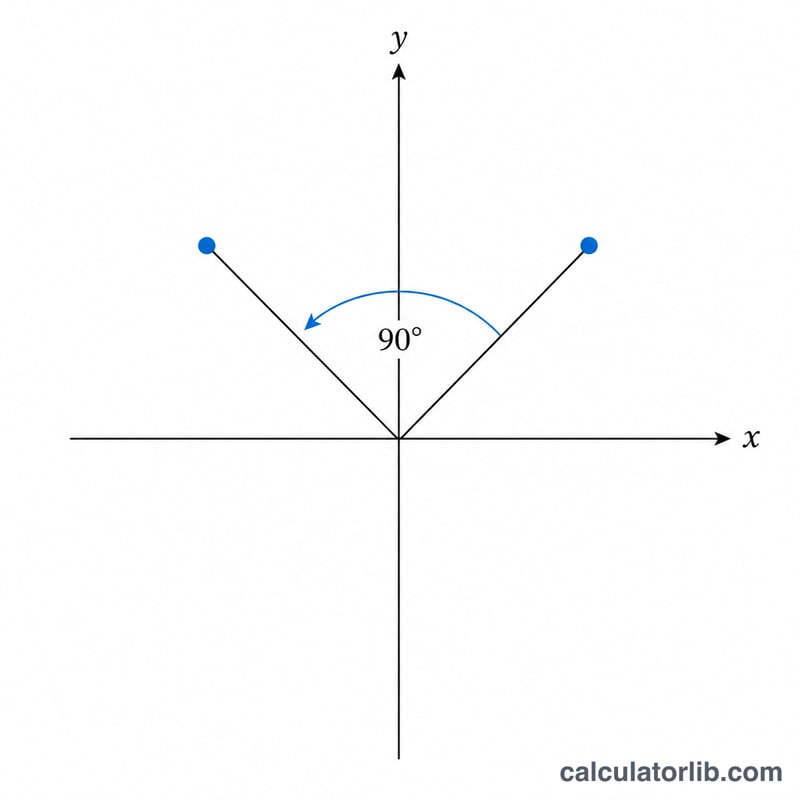
Укажите координаты точки, которую нужно повернуть (точка X, точка Y). Задайте центр поворота (центр X, центр Y) — оставьте значения (0, 0), чтобы выполнить поворот вокруг начала координат. Затем введите угол поворота в градусах. Положительный угол поворачивает против часовой стрелки, отрицательный — по часовой. Калькулятор выдаст новые координаты \((x', y')\).
Разбор формулы
Поворот против часовой стрелки на угол \(\theta\) вокруг начала координат переводит точку \((x, y)\) в:
$$x' = x\cos\theta - y\sin\theta \quad\text{и}\quad y' = x\sin\theta + y\cos\theta$$
Чтобы повернуть точку вокруг произвольного центра \((c_x, c_y)\), сначала вычитают координаты центра из координат точки, применяют поворот, а затем прибавляют центр обратно. Именно этот трёхэтапный приём «перенос — поворот — перенос» калькулятор выполняет под капотом.
Разбор примера
Повернём точку \((1, 0)\) на 90° вокруг начала координат. При \(\theta = 90°\) получаем \(\cos\theta = 0\) и \(\sin\theta = 1\). Тогда $$x' = 1\cdot 0 - 0\cdot 1 = 0 \quad\text{и}\quad y' = 1\cdot 1 + 0\cdot 0 = 1$$ Новая точка — \((0, 1)\), то есть ровно четверть оборота против часовой стрелки, как и ожидалось.
Частые вопросы
Угол отсчитывается по часовой стрелке или против? Положительный угол означает поворот против часовой стрелки (стандартное математическое соглашение). Для поворота по часовой стрелке введите отрицательный угол.
Можно ли поворачивать вокруг точки, отличной от начала координат? Да. Задайте центр X и центр Y равными вашей опорной точке — перенос калькулятор учтёт автоматически.
Меняется ли расстояние от центра при повороте? Нет. Поворот сохраняет расстояния, поэтому повёрнутая точка остаётся на том же расстоянии от центра, что и исходная.
Распространённые углы поворота: синус, косинус и итоговое отображение
Для поворота вокруг начала координат на угол \(\theta\) (положительный = против часовой стрелки в стандартной плоскости x–y, где y направлен вверх) новая точка задаётся формулами \(x' = x\cos\theta - y\sin\theta\), \(y' = x\sin\theta + y\cos\theta\). В таблице приведены точные значения для распространённых углов. Для центра, отличного от начала координат, сначала вычтите координаты центра, выполните поворот, затем прибавьте центр обратно.
| Угол θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
Обратите внимание: 270° и −90° дают одинаковый результат, как и 0° и 360°, поскольку углы, отличающиеся на полный оборот (360°), дают одинаковые повороты.
Дополнительные разобранные примеры: поворот вокруг центра, не совпадающего с началом координат
Пример 1: Поверните (4, 3) на 90° против часовой стрелки вокруг центра (1, 1)
- Вычтите центр: \(\Delta x = 4 - 1 = 3\), \(\Delta y = 3 - 1 = 2\).
- Значения тригонометрических функций для 90°: \(\cos 90^\circ = 0\), \(\sin 90^\circ = 1\).
- Поверните смещение: \(3\cdot 0 - 2\cdot 1 = -2\) и \(3\cdot 1 + 2\cdot 0 = 3\), получаем \((-2, 3)\).
- Прибавьте центр обратно: \(x' = -2 + 1 = \) -1 и \(y' = 3 + 1 = 4\).
Повёрнутая точка: \((-1, 4)\). Проверка: расстояние от центра равно \(\sqrt{3^2+2^2}=\sqrt{13}\) до поворота и \(\sqrt{(-2)^2+3^2}=\sqrt{13}\) после, то есть расстояние сохраняется.
Пример 2: Поверните (2, 0) на −45° (по часовой стрелке) вокруг начала координат
- Центр — начало координат, поэтому вычитание не нужно: \(\Delta x = 2\), \(\Delta y = 0\).
- Значения тригонометрических функций для −45°: \(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\), \(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\).
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\).
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\).
Результат: \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\): точка перемещается по часовой стрелке от положительной полуоси x вниз, при этом по-прежнему находясь на расстоянии 2 единиц от начала координат.
Ключевые термины и определения
- Центр поворота (опорная точка): неподвижная точка, вокруг которой поворачивается всё остальное. Она отображается сама в себя. В этом калькуляторе это (Center X, Center Y).
- Угол поворота θ: величина поворота, измеряемая от линии, соединяющей центр с исходной точкой.
- Против часовой стрелки и по часовой стрелке: в обычной математической системе (ось y направлена вверх) положительные углы означают поворот против часовой стрелки, а отрицательные — по часовой стрелке. В экранных координатах, где y направлена вниз, те же формулы визуально дают поворот по часовой стрелке.
- Жёсткое преобразование (изометрия): преобразование, сохраняющее расстояния и углы, поэтому формы сохраняют свой размер и вид. Повороты, параллельные переносы и отражения являются изометриями.
- Матрица поворота: $$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ Умножение её на столбец \((x, y)\) поворачивает этот вектор вокруг начала координат на угол θ.
- Параллельный перенос: смещение каждой точки на фиксированную величину. Поворот вокруг центра, не совпадающего с началом координат, — это параллельный перенос на \(-(c_x, c_y)\), затем поворот вокруг начала координат, затем параллельный перенос на \(+(c_x, c_y)\).
- Радианы и градусы: две единицы измерения угла. \(180^\circ = \pi\) радиан, поэтому \(\theta_{\text{rad}} = \theta_{\text{deg}}\cdot\pi/180\). Тригонометрические функции в большинстве языков программирования работают с радианами; этот калькулятор принимает градусы и переводит их.
- Обратный поворот: поворот на \(-\theta\) отменяет поворот на θ, поскольку \(R(-\theta)R(\theta)=I\). Обратная матрица равна транспонированной матрице \(R(\theta)\).