점 회전 계산기란?
이 계산기는 2D 평면 위의 한 점을 지정한 중심을 기준으로 원하는 각도만큼 회전시켜 줍니다. 회전은 강체 변환(rigid transformation)으로, 거리와 모양은 그대로 유지하면서 방향만 바꾸는 변환입니다. 기하학은 물론 컴퓨터 그래픽, 로보틱스, 게임 개발, 공학 등 어떤 대상이나 좌표를 특정 기준점을 축으로 돌려야 하는 모든 분야에서 두루 활용됩니다.
사용 방법
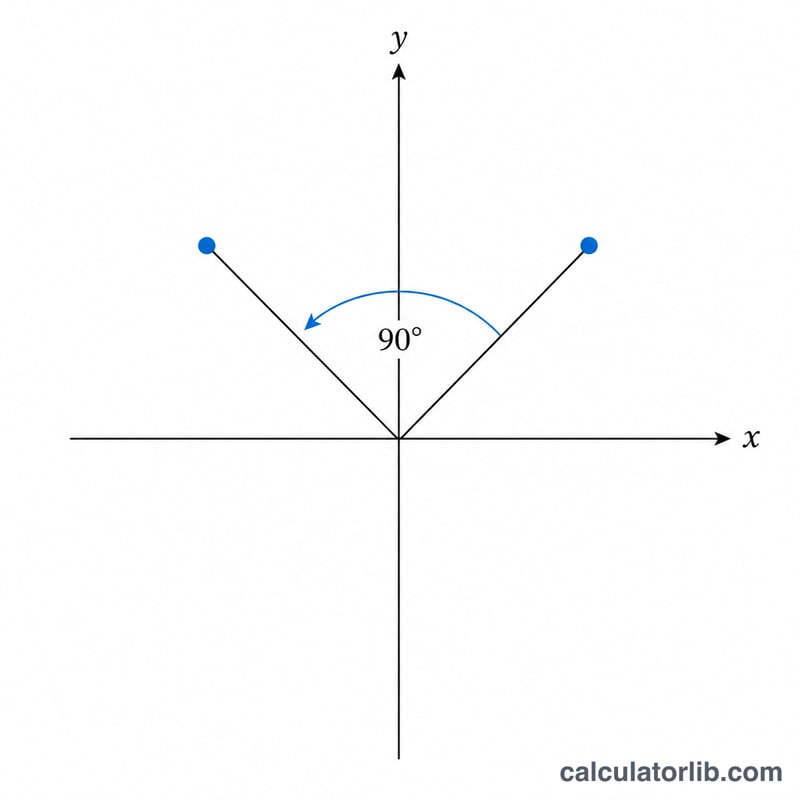
회전시킬 점의 좌표(점 X, 점 Y)를 입력하세요. 그다음 회전 중심(중심 X, 중심 Y)을 설정합니다. 원점을 기준으로 회전하려면 (0, 0)으로 두면 됩니다. 마지막으로 회전 각도를 도(degree) 단위로 입력하세요. 양수 각도는 반시계 방향, 음수 각도는 시계 방향으로 회전합니다. 계산기는 회전 후의 새 좌표 \((x', y')\)를 알려줍니다.
공식 풀이
원점을 기준으로 각도 \(\theta\)만큼 반시계 방향으로 회전하면 점 \((x, y)\)는 다음과 같이 옮겨집니다.
$$x' = x\cdot\cos\theta - y\cdot\sin\theta, \qquad y' = x\cdot\sin\theta + y\cdot\cos\theta$$원점이 아닌 임의의 중심 \((cx, cy)\)을 기준으로 회전할 때는, 먼저 점에서 중심 좌표를 빼고 회전을 적용한 뒤 다시 중심 좌표를 더해 줍니다. 이 "이동–회전–이동"의 3단계 과정이 계산기 내부에서 자동으로 처리됩니다.
$$\begin{gathered} \begin{aligned} x^{\prime} &= \Delta x\cos\theta - \Delta y\sin\theta + \text{Center X} \\ y^{\prime} &= \Delta x\sin\theta + \Delta y\cos\theta + \text{Center Y} \end{aligned} \\[1.5em] \text{where}\quad \left\{ \begin{aligned} \Delta x &= \text{Point X} - \text{Center X} \\ \Delta y &= \text{Point Y} - \text{Center Y} \\ \theta &= \text{Angle} \cdot \dfrac{\pi}{180} \end{aligned} \right. \end{gathered}$$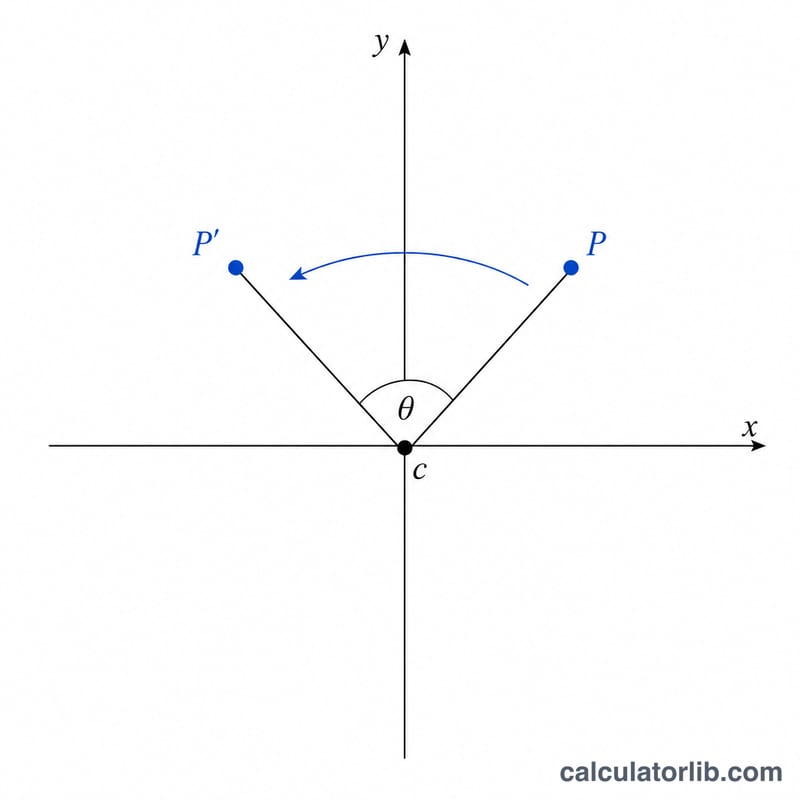
예제로 보는 계산
점 \((1, 0)\)을 원점 기준으로 90° 회전해 봅시다. \(\theta = 90°\)일 때 \(\cos\theta = 0\), \(\sin\theta = 1\)입니다. 따라서 \(x' = 1\cdot 0 - 0\cdot 1 = 0\), \(y' = 1\cdot 1 + 0\cdot 0 = 1\)이 됩니다. 새 점은 \((0, 1)\)로, 예상대로 반시계 방향으로 정확히 90° 돌아간 결과입니다.
일반적인 회전각: 사인, 코사인과 결과 변환
원점을 중심으로 각 \(\theta\)만큼 회전할 때(양수 = 표준 x–y 평면에서 y축이 위를 향할 때 반시계 방향), 새 점은 \(x' = x\cos\theta - y\sin\theta\), \(y' = x\sin\theta + y\cos\theta\)입니다. 표는 일반적인 각에 대한 정확한 값을 나열합니다. 원점이 아닌 중심의 경우, 먼저 중심을 빼고, 회전한 다음, 중심을 다시 더합니다.
| 각 θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
270°와 −90°는 같은 결과를 내며, 0°와 360°도 마찬가지입니다. 360°(한 바퀴)만큼 차이 나는 각은 동일한 회전을 만들기 때문입니다.
추가 풀이 예제: 원점이 아닌 중심 주위의 회전
예제 1: 중심 (1, 1)을 기준으로 (4, 3)을 반시계 방향으로 90° 회전
- 중심을 뺍니다: \(\Delta x = 4 - 1 = 3\), \(\Delta y = 3 - 1 = 2\).
- 90°의 삼각함수 값: \(\cos 90^\circ = 0\), \(\sin 90^\circ = 1\).
- 차이값을 회전합니다: \(3\cdot 0 - 2\cdot 1 = -2\), \(3\cdot 1 + 2\cdot 0 = 3\), 따라서 \((-2, 3)\).
- 중심을 다시 더합니다: \(x' = -2 + 1 = \) -1이고 \(y' = 3 + 1 = 4\).
회전된 점은 \((-1, 4)\)입니다. 검산: 회전 전 중심으로부터의 거리는 \(\sqrt{3^2+2^2}=\sqrt{13}\)이고, 회전 후에는 \(\sqrt{(-2)^2+3^2}=\sqrt{13}\)이므로 거리가 보존됩니다.
예제 2: 원점을 기준으로 (2, 0)을 −45°(시계 방향) 회전
- 중심이 원점이므로 뺄셈은 필요하지 않습니다: \(\Delta x = 2\), \(\Delta y = 0\).
- −45°의 삼각함수 값: \(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\), \(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\).
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\).
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\).
결과는 \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\)입니다. 점은 양의 x축에서 시계 방향으로 이동하여 x축 아래에 놓이며, 원점으로부터 여전히 2 단위 떨어져 있습니다.
주요 용어와 정의
- 회전 중심(피벗): 다른 모든 것이 그 주위를 도는 고정점입니다. 자기 자신으로 대응됩니다. 이 계산기에서는 (중심 X, 중심 Y)입니다.
- 회전각 θ: 중심과 원래 점을 잇는 선으로부터 측정한 회전량입니다.
- 반시계 방향 대 시계 방향: 일반적인 수학 관례(y축이 위를 향함)에서 양의 각은 반시계 방향으로, 음의 각은 시계 방향으로 회전합니다. y축이 아래를 향하는 화면 좌표에서는 같은 공식이 시계 방향 회전처럼 보입니다.
- 강체 변환(등거리 변환): 거리와 각을 보존하는 변환이므로 도형의 크기와 모양이 유지됩니다. 회전, 평행이동, 반사는 모두 등거리 변환입니다.
- 회전 행렬: $$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ 이 행렬에 열벡터 \((x, y)\)를 곱하면 그 벡터가 원점을 중심으로 θ만큼 회전합니다.
- 평행이동: 모든 점을 고정된 양만큼 옮기는 것입니다. 원점이 아닌 중심 주위의 회전은 \(-(c_x, c_y)\)만큼 평행이동한 뒤, 원점 주위로 회전하고, 다시 \(+(c_x, c_y)\)만큼 평행이동하는 것과 같습니다.
- 라디안 대 도(degree): 두 가지 각 단위입니다. \(180^\circ = \pi\) 라디안이므로 \(\theta_{\text{rad}} = \theta_{\text{deg}}\cdot\pi/180\)입니다. 대부분의 프로그래밍 언어의 삼각함수는 라디안을 사용하며, 이 계산기는 도 단위를 입력받아 라디안으로 변환합니다.
- 역회전: θ만큼 회전한 것을 되돌리려면 −θ만큼 회전하면 됩니다. \(R(-\theta)R(\theta)=I\)이기 때문입니다. 역행렬은 \(R(\theta)\)의 전치행렬과 같습니다.
자주 묻는 질문
각도는 시계 방향인가요, 반시계 방향인가요? 양수 각도는 반시계 방향으로 회전합니다(수학에서 쓰는 표준 약속). 시계 방향으로 돌리려면 음수 각도를 입력하세요.
원점이 아닌 다른 점을 기준으로 회전할 수 있나요? 가능합니다. 중심 X와 중심 Y에 원하는 기준점을 입력하면, 좌표 이동은 계산기가 알아서 처리합니다.
회전하면 중심까지의 거리가 바뀌나요? 아닙니다. 회전은 거리를 보존하므로, 회전 후의 점도 원래 점과 똑같은 거리만큼 중심에서 떨어져 있습니다.