ما هي حاسبة دوران النقطة؟
تتيح لك هذه الأداة تدوير نقطة في المستوى ثنائي الأبعاد حول مركز تختاره بزاوية محددة. والدوران تحويل صُلب لا يغيّر المسافات ولا أشكال الأجسام، بل يبدّل اتجاهها فقط. ويُستخدم في كل مكان تقريبًا: في الهندسة، ورسوميات الحاسوب، والروبوتات، وتطوير الألعاب، والهندسة التطبيقية — كلما احتجت إلى تدوير جسم أو إحداثية حول نقطة ارتكاز.
كيفية الاستخدام
أدخل إحداثيات النقطة التي تريد تدويرها (إحداثي النقطة X، إحداثي النقطة Y). ثم حدّد مركز الدوران (مركز X، مركز Y) — واتركه عند (0, 0) للدوران حول نقطة الأصل. بعد ذلك اكتب زاوية الدوران بالدرجات. تؤدي الزوايا الموجبة إلى دوران عكس عقارب الساعة، بينما تؤدي الزوايا السالبة إلى دوران مع عقارب الساعة. وتُرجع لك الحاسبة الإحداثيات الجديدة \((x', y')\).
شرح المعادلة
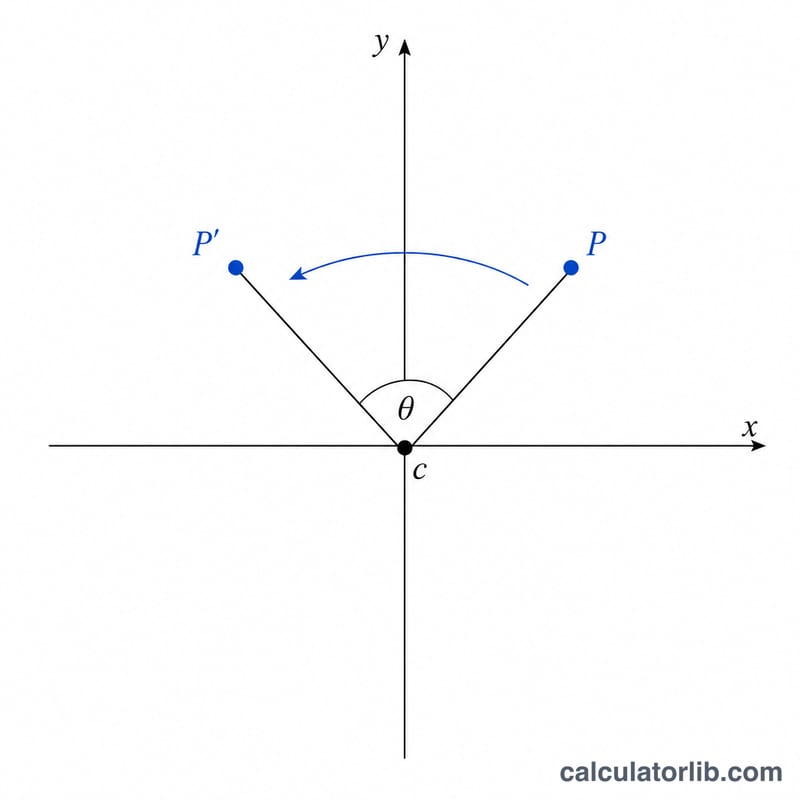
يحوّل الدوران عكس عقارب الساعة بزاوية θ حول نقطة الأصل النقطة \((x, y)\) إلى:
$$x' = x\cdot\cos\theta - y\cdot\sin\theta \qquad y' = x\cdot\sin\theta + y\cdot\cos\theta$$أما للدوران حول مركز اختياري \((c_x, c_y)\)، فابدأ بطرح المركز من النقطة، ثم طبّق الدوران، ثم أعِد جمع المركز. وهذه الخطوات الثلاث — "إزاحة ثم دوران ثم إزاحة" — هي بالضبط ما تنفّذه الحاسبة داخليًا.
مثال محلول
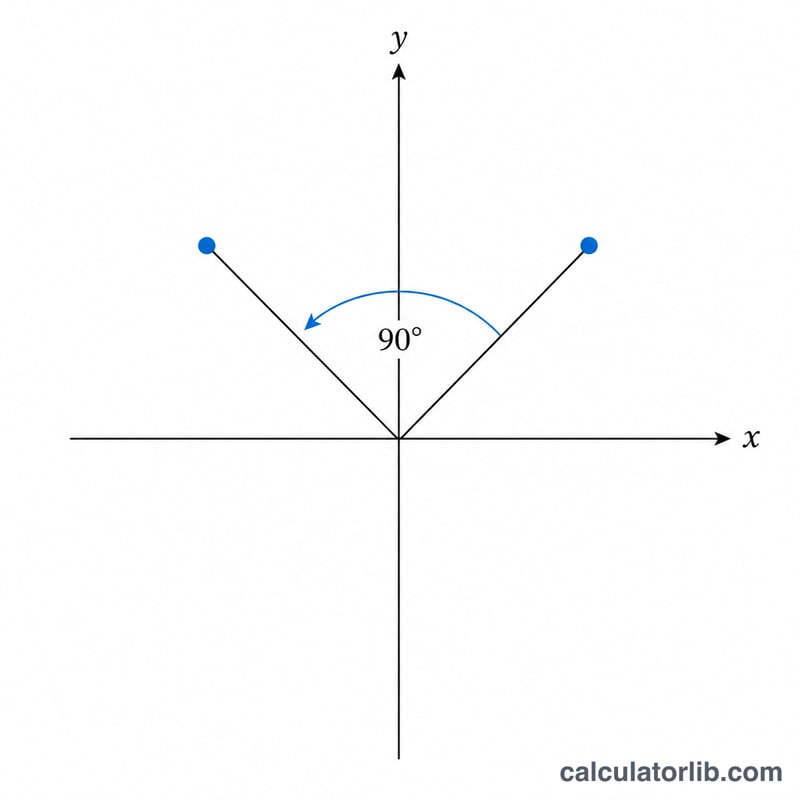
لنُدِر النقطة \((1, 0)\) بزاوية 90° حول نقطة الأصل. عند \(\theta = 90°\) يكون \(\cos\theta = 0\) وَ \(\sin\theta = 1\). ومن ثَمّ
$$x' = 1\cdot 0 - 0\cdot 1 = 0 \qquad y' = 1\cdot 1 + 0\cdot 0 = 1$$فتكون النقطة الجديدة \((0, 1)\) — أي ربع دورة كاملة عكس عقارب الساعة، تمامًا كما هو متوقع.
زوايا الدوران الشائعة: الجيب وجيب التمام والتعيين الناتج
من أجل دوران حول نقطة الأصل بزاوية \(\theta\) (موجبة = عكس اتجاه عقارب الساعة في مستوى x–y قياسي مع توجيه y للأعلى)، فإن النقطة الجديدة هي \(x' = x\cos\theta - y\sin\theta\)، \(y' = x\sin\theta + y\cos\theta\). يسرد الجدول القيم الدقيقة للزوايا الشائعة. أما لمركز غير نقطة الأصل، فاطرح المركز أولاً، ثم قم بالدوران، ثم أضف المركز مرة أخرى.
| الزاوية θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
لاحظ أن 270° و−90° تعطيان النتيجة نفسها، وكذلك 0° و360°، لأن الزوايا التي تختلف بدورة كاملة (360°) تنتج دورانات متطابقة.
أمثلة محلولة إضافية: الدوران حول مركز غير نقطة الأصل
المثال 1: دوّر النقطة (4, 3) بزاوية 90° عكس اتجاه عقارب الساعة حول المركز (1, 1)
- اطرح المركز: \(\Delta x = 4 - 1 = 3\)، \(\Delta y = 3 - 1 = 2\).
- قيم الدوال المثلثية لـ 90°: \(\cos 90^\circ = 0\)، \(\sin 90^\circ = 1\).
- دوّر الإزاحة: \(3\cdot 0 - 2\cdot 1 = -2\) و\(3\cdot 1 + 2\cdot 0 = 3\)، فتكون النتيجة \((-2, 3)\).
- أضف المركز مرة أخرى: \(x' = -2 + 1 = \) -1 و\(y' = 3 + 1 = 4\).
النقطة المدورة هي \((-1, 4)\). التحقق: المسافة من المركز هي \(\sqrt{3^2+2^2}=\sqrt{13}\) قبل الدوران، و\(\sqrt{(-2)^2+3^2}=\sqrt{13}\) بعده، أي أن المسافة محفوظة.
المثال 2: دوّر النقطة (2, 0) بزاوية −45° (باتجاه عقارب الساعة) حول نقطة الأصل
- مركز الدوران هو نقطة الأصل، لذا لا حاجة للطرح: \(\Delta x = 2\)، \(\Delta y = 0\).
- قيم الدوال المثلثية لـ −45°: \(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\)، \(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\).
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\).
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\).
النتيجة هي \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\): تتحرك النقطة باتجاه عقارب الساعة من المحور x الموجب إلى ما دونه، وما زالت على بعد 2 وحدة من نقطة الأصل.
المصطلحات الأساسية والتعريفات
- مركز الدوران (المحور): النقطة الثابتة التي تدور حولها كل النقاط الأخرى. تنطبق على نفسها. في هذه الحاسبة هي (Center X, Center Y).
- زاوية الدوران θ: مقدار الدوران، ويُقاس من الخط الواصل بين المركز والنقطة الأصلية.
- عكس اتجاه عقارب الساعة مقابل باتجاهها: وفق الاصطلاح الرياضي المعتاد (محور y متجه للأعلى)، تدور الزوايا الموجبة عكس اتجاه عقارب الساعة، والزوايا السالبة باتجاهها. وفي إحداثيات الشاشة حيث يتجه y للأسفل، تظهر الصيغ نفسها وكأنها تدور باتجاه عقارب الساعة.
- التحويل الصلب (التماثل المتري): تحويل يحافظ على المسافات والزوايا، فتحتفظ الأشكال بحجمها وشكلها. الدوران والانسحاب والانعكاس تحويلات متماثلة.
- مصفوفة الدوران: $$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ عند ضربها في المتجه العمودي \((x, y)\) يُدار هذا المتجه حول نقطة الأصل بزاوية θ.
- الانسحاب: إزاحة كل نقطة بمقدار ثابت. الدوران حول مركز غير نقطة الأصل هو انسحاب بمقدار \(-(c_x, c_y)\)، ثم دوران حول نقطة الأصل، ثم انسحاب بمقدار \(+(c_x, c_y)\).
- الراديان مقابل الدرجات: وحدتان لقياس الزاوية. \(180^\circ = \pi\) راديان، لذا \(\theta_{\text{rad}} = \theta_{\text{deg}}\cdot\pi/180\). تتوقع الدوال المثلثية في معظم لغات البرمجة قيمًا بالراديان، بينما تقبل هذه الحاسبة الدرجات وتحولها.
- الدوران العكسي: الدوران بمقدار \(-\theta\) يلغي الدوران بمقدار θ، لأن \(R(-\theta)R(\theta)=I\). والمصفوفة العكسية تساوي منقول \(R(\theta)\).
الأسئلة الشائعة
هل اتجاه الزوايا مع عقارب الساعة أم عكسها؟ الزوايا الموجبة تدور عكس عقارب الساعة (وهو الاصطلاح الرياضي المعتاد). وأدخِل زاوية سالبة للدوران مع عقارب الساعة.
هل يمكنني التدوير حول نقطة غير نقطة الأصل؟ نعم. اضبط مركز X ومركز Y على نقطة الارتكاز التي تريدها، وستتولّى المعادلة الإزاحة تلقائيًا.
هل يغيّر الدوران المسافة عن المركز؟ لا. يحافظ الدوران على المسافات، لذا تبقى النقطة الناتجة على المسافة نفسها من المركز كما كانت النقطة الأصلية.