什么是点旋转计算器?
这款工具可以让二维平面上的某个点,围绕你指定的中心旋转一定的角度。旋转属于刚体变换——它只改变方向,而不会改变距离和形状。从平面几何、计算机图形学,到机器人控制、游戏开发和工程设计,凡是需要让物体或坐标绕着某个支点转动的场合,都离不开它。
使用方法
先输入要旋转的点的坐标(点 X、点 Y)。再设置旋转中心(中心 X、中心 Y)——若想绕原点旋转,保持 (0, 0) 即可。然后填入以度为单位的旋转角度:正角表示逆时针旋转,负角表示顺时针旋转。计算器会立即给出旋转后的新坐标 \((x', y')\)。
公式详解
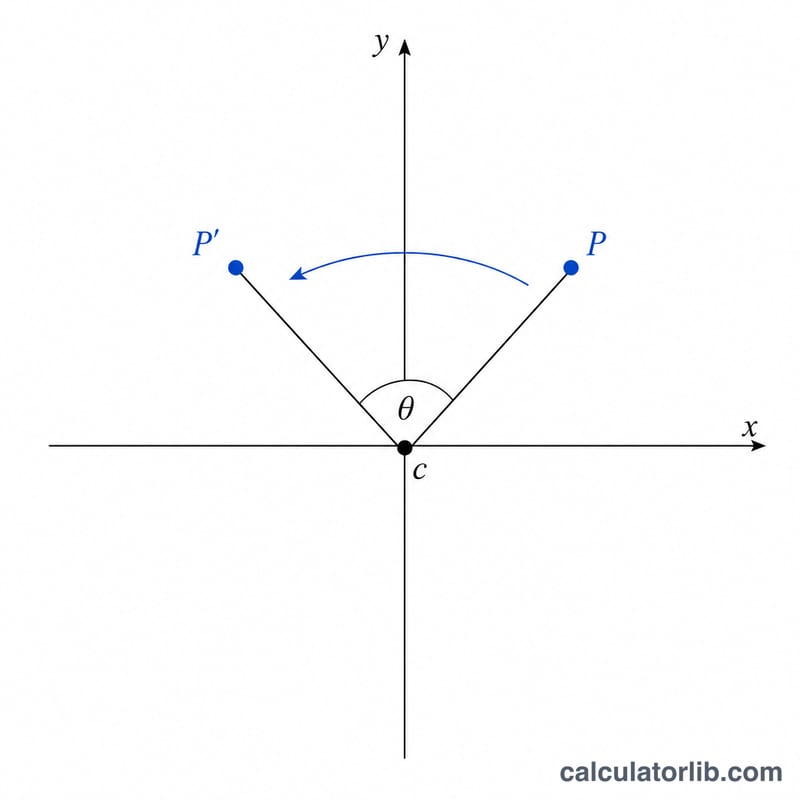
绕原点逆时针旋转角度 \(\theta\) 时,点 \((x, y)\) 会被映射到:
$$x' = x\cos\theta - y\sin\theta,\qquad y' = x\sin\theta + y\cos\theta$$
如果要绕任意中心 \((cx, cy)\) 旋转,思路是:先把该点减去中心坐标,完成旋转,再把中心坐标加回去。这种"平移—旋转—平移"的三步法,正是计算器在内部所执行的运算。
实例演算
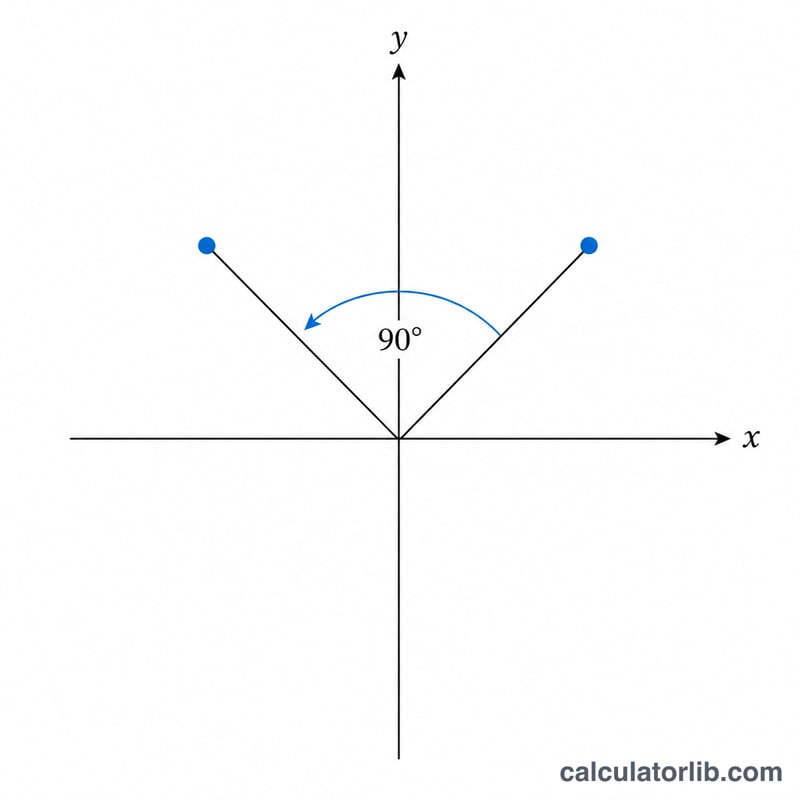
把点 \((1, 0)\) 绕原点旋转 90°。当 \(\theta = 90°\) 时,\(\cos\theta = 0\),\(\sin\theta = 1\)。于是 \(x' = 1\cdot 0 - 0\cdot 1 = 0\),\(y' = 1\cdot 1 + 0\cdot 0 = 1\)。新的点是 \((0, 1)\)——刚好逆时针转过四分之一圈,与预期完全一致。
常见旋转角度:正弦、余弦及对应映射
对于绕原点旋转角度 \(\theta\) 的变换(正值表示在 y 轴向上的标准 x–y 平面中逆时针旋转),新点为 \(x' = x\cos\theta - y\sin\theta\),\(y' = x\sin\theta + y\cos\theta\)。下表列出了常见角度的精确值。对于原点以外的旋转中心,先减去中心坐标,旋转后再加回中心坐标。
| 角度 θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
请注意,270° 和 −90° 得到的结果相同,0° 和 360° 也相同,因为相差一整圈(360°)的角度会产生相同的旋转。
更多旋转中心不在原点的示例
示例 1:将点 (4, 3) 绕中心 (1, 1) 逆时针旋转 90°
- 减去中心:\(\Delta x = 4 - 1 = 3\),\(\Delta y = 3 - 1 = 2\)。
- 90° 的三角函数值:\(\cos 90^\circ = 0\),\(\sin 90^\circ = 1\)。
- 旋转偏移量:\(3\cdot 0 - 2\cdot 1 = -2\),\(3\cdot 1 + 2\cdot 0 = 3\),得到 \((-2, 3)\)。
- 加回中心:\(x' = -2 + 1 = \) -1,\(y' = 3 + 1 = 4\)。
旋转后的点为 \((-1, 4)\)。验算:旋转前该点到中心的距离为 \(\sqrt{3^2+2^2}=\sqrt{13}\),旋转后为 \(\sqrt{(-2)^2+3^2}=\sqrt{13}\),因此距离保持不变。
示例 2:将点 (2, 0) 绕原点顺时针旋转 45°(即 −45°)
- 旋转中心为原点,因此无需减去中心:\(\Delta x = 2\),\(\Delta y = 0\)。
- −45° 的三角函数值:\(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\),\(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\)。
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\)。
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\)。
结果为 \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\):该点从正 x 轴方向顺时针转到 x 轴下方,且到原点的距离仍为 2 个单位。
关键术语与定义
- 旋转中心(枢轴):其他所有点绕其旋转的固定点。它映射到自身。在本计算器中,它对应(中心 X,中心 Y)。
- 旋转角 θ:旋转的角度大小,从中心到原始点的连线开始测量。
- 逆时针与顺时针:在通常的数学约定中(y 轴向上),正角度表示逆时针旋转,负角度表示顺时针旋转。在 y 轴向下的屏幕坐标系中,同样的公式看起来是顺时针旋转。
- 刚性变换(等距变换):保持距离和角度不变的变换,因此图形保持大小和形状。旋转、平移和反射都是等距变换。
- 旋转矩阵:$$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ 将其与列向量 \((x, y)\) 相乘,即可使该向量绕原点旋转 θ。
- 平移:将每个点沿固定方向移动固定距离。绕非原点中心旋转等同于:先平移 \(-(c_x, c_y)\),再绕原点旋转,最后平移 \(+(c_x, c_y)\)。
- 弧度与角度:两种角度单位。\(180^\circ = \pi\) 弧度,因此 \(\theta_{\text{弧度}} = \theta_{\text{度}}\cdot\pi/180\)。大多数编程语言中的三角函数要求使用弧度;本计算器接受度数输入,并在内部进行转换。
- 逆旋转:旋转 \(-\theta\) 可以撤销旋转 θ,因为 \(R(-\theta)R(\theta)=I\)。逆矩阵等于 \(R(\theta)\) 的转置。
常见问题
角度是顺时针还是逆时针? 正角表示逆时针旋转(这是数学上的标准约定)。若想顺时针旋转,请输入负角。
可以绕原点以外的点旋转吗? 当然可以。把中心 X 和中心 Y 设为你的旋转支点即可,平移部分会由公式自动处理。
旋转会改变点到中心的距离吗? 不会。旋转保持距离不变,所以旋转后的点与中心的距离,和旋转前完全相同。