什麼是座標旋轉計算機?
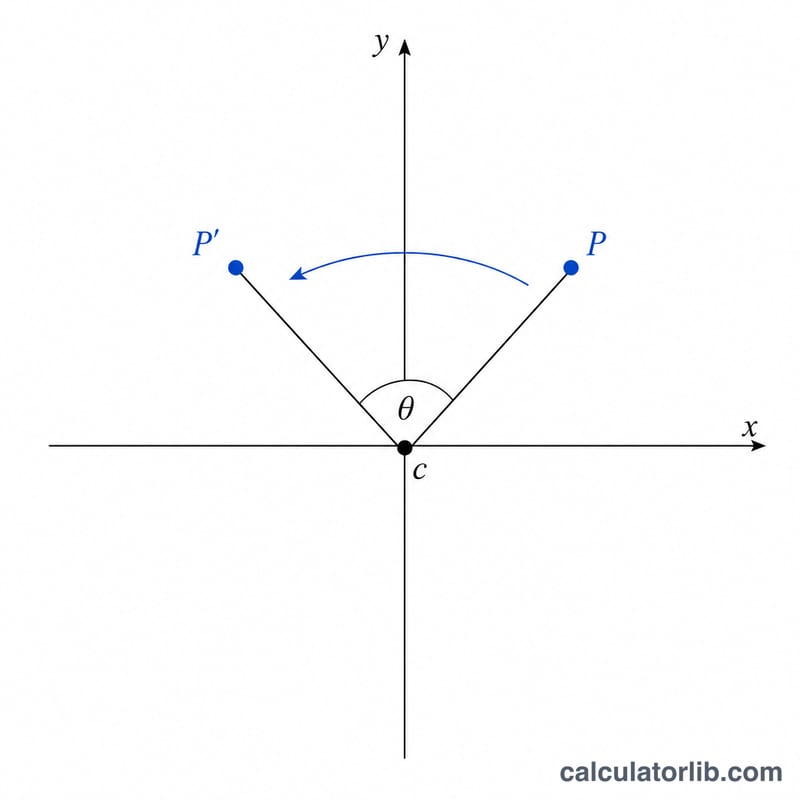
這個工具能將 2D 平面上的某個點,繞著你指定的中心,依設定的角度旋轉。旋轉屬於剛體變換(rigid transformation):它會保留點與點之間的距離與圖形外觀,只改變方向。從幾何學、電腦繪圖、機器人控制、遊戲開發到工程設計,只要需要讓物件或座標繞著樞紐轉動,都會用到旋轉運算。
使用方式
先輸入想旋轉的點座標(Point X、Point Y),接著設定旋轉中心(Center X、Center Y)——若維持 (0, 0),就是繞原點旋轉。然後填入以「度」為單位的旋轉角度:正角度為逆時針旋轉,負角度為順時針旋轉。計算機會回傳旋轉後的新座標 \((x', y')\)。
公式解析
繞原點以角度 \(\theta\) 逆時針旋轉時,會將點 \((x, y)\) 對應到:
$$x' = x\cos\theta - y\sin\theta$$,以及 $$y' = x\sin\theta + y\cos\theta$$。
若要繞任意中心 \((c_x, c_y)\) 旋轉,則先將該點減去中心座標,套用旋轉公式後,再把中心座標加回來。這套「平移—旋轉—平移」三步驟,正是計算機內部實際執行的運算流程。
範例演算
將點 (1, 0) 繞原點旋轉 90°。當 \(\theta = 90°\) 時,\(\cos\theta = 0\)、\(\sin\theta = 1\),因此 $$x' = 1\cdot 0 - 0\cdot 1 = 0$$,$$y' = 1\cdot 1 + 0\cdot 0 = 1$$。新座標為 (0, 1)——正好是逆時針旋轉四分之一圈,結果完全符合預期。
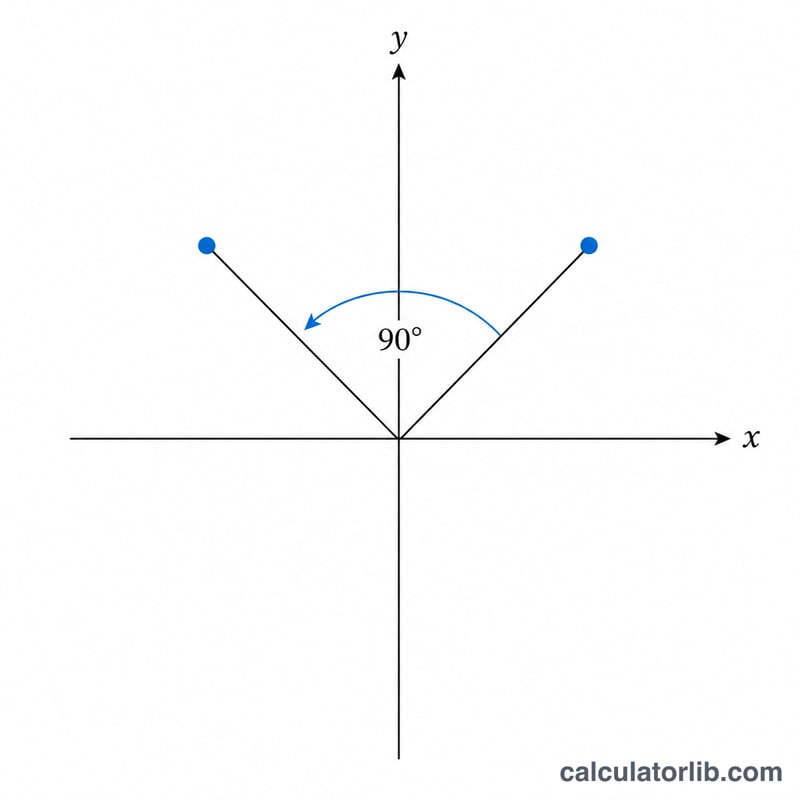
常見旋轉角度:正弦、餘弦與對應映射
對原點做角度為 \(\theta\) 的旋轉(正值 = 在標準 x–y 平面中逆時針,y 軸朝上),新點為 \(x' = x\cos\theta - y\sin\theta\),\(y' = x\sin\theta + y\cos\theta\)。表格列出常見角度的精確值。若旋轉中心不是原點,先減去中心座標、旋轉,再加回中心座標。
| 角度 θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
注意 270° 與 −90° 的結果相同,0° 與 360° 也相同,因為相差一整圈(360°)的角度會產生相同的旋轉。
更多範例:繞非原點中心的旋轉
範例 1:將 (4, 3) 繞中心 (1, 1) 逆時針旋轉 90°
- 減去中心:\(\Delta x = 4 - 1 = 3\),\(\Delta y = 3 - 1 = 2\)。
- 90° 的三角函數值:\(\cos 90^\circ = 0\),\(\sin 90^\circ = 1\)。
- 旋轉偏移量:\(3\cdot 0 - 2\cdot 1 = -2\),且 \(3\cdot 1 + 2\cdot 0 = 3\),得到 \((-2, 3)\)。
- 加回中心:\(x' = -2 + 1 = \) -1 且 \(y' = 3 + 1 = 4\)。
旋轉後的點為 \((-1, 4)\)。檢驗:旋轉前與中心的距離為 \(\sqrt{3^2+2^2}=\sqrt{13}\),旋轉後為 \(\sqrt{(-2)^2+3^2}=\sqrt{13}\),因此距離保持不變。
範例 2:將 (2, 0) 繞原點旋轉 −45°(順時針)
- 中心為原點,因此不需減去中心:\(\Delta x = 2\),\(\Delta y = 0\)。
- −45° 的三角函數值:\(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\),\(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\)。
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\)。
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\)。
結果為 \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\):該點從正 x 軸順時針移動到 x 軸下方,且與原點仍相距 2 個單位。
關鍵術語與定義
- 旋轉中心(樞紐): 其他所有點繞其轉動的固定點。它會映射到自身。在本計算器中即為(中心 X,中心 Y)。
- 旋轉角度 θ: 轉動的量,從中心連到原點的連線開始量測。
- 逆時針與順時針: 在通常的數學慣例(y 軸朝上)中,正角度為逆時針轉動,負角度為順時針轉動。在 y 軸朝下的螢幕座標中,同樣的公式看起來會是順時針轉動。
- 剛體變換(等距變換): 保持距離與角度的變換,因此圖形的大小與形狀不變。旋轉、平移與反射都是等距變換。
- 旋轉矩陣: $$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ 將其乘以行向量 \((x, y)\),即可使該向量繞原點旋轉 θ。
- 平移: 將每個點沿固定量移動。繞非原點中心旋轉,等於先平移 \(-(c_x, c_y)\),再繞原點旋轉,最後平移 \(+(c_x, c_y)\)。
- 弧度與角度: 兩種角度單位。\(180^\circ = \pi\) 弧度,因此 \(\theta_{\text{弧度}} = \theta_{\text{度}}\cdot\pi/180\)。多數程式語言中的三角函數需要弧度;本計算器接受角度並自行換算。
- 逆旋轉: 旋轉 \(-\theta\) 可以抵消旋轉 θ,因為 \(R(-\theta)R(\theta)=I\)。逆矩陣等於 \(R(\theta)\) 的轉置矩陣。
常見問題
角度是順時針還是逆時針?正角度為逆時針旋轉(這是數學上的標準慣例)。若要順時針旋轉,請輸入負角度。
可以繞原點以外的點旋轉嗎?可以。只要在 Center X 與 Center Y 填入你的樞紐點座標,公式會自動處理平移。
旋轉會改變與中心的距離嗎?不會。旋轉會保留距離,所以旋轉後的點與中心的距離,和原本的點完全相同。