Công cụ xoay điểm là gì?
Công cụ này giúp bạn xoay một điểm trong mặt phẳng 2D quanh một tâm tùy chọn theo góc cho trước. Phép quay là một phép biến đổi cứng (rigid transformation): nó giữ nguyên khoảng cách và hình dạng, chỉ thay đổi hướng. Phép quay xuất hiện ở khắp nơi — trong hình học, đồ họa máy tính, robot học, lập trình game và kỹ thuật — bất cứ khi nào bạn cần xoay một đối tượng hay tọa độ quanh một điểm trục.
Cách sử dụng
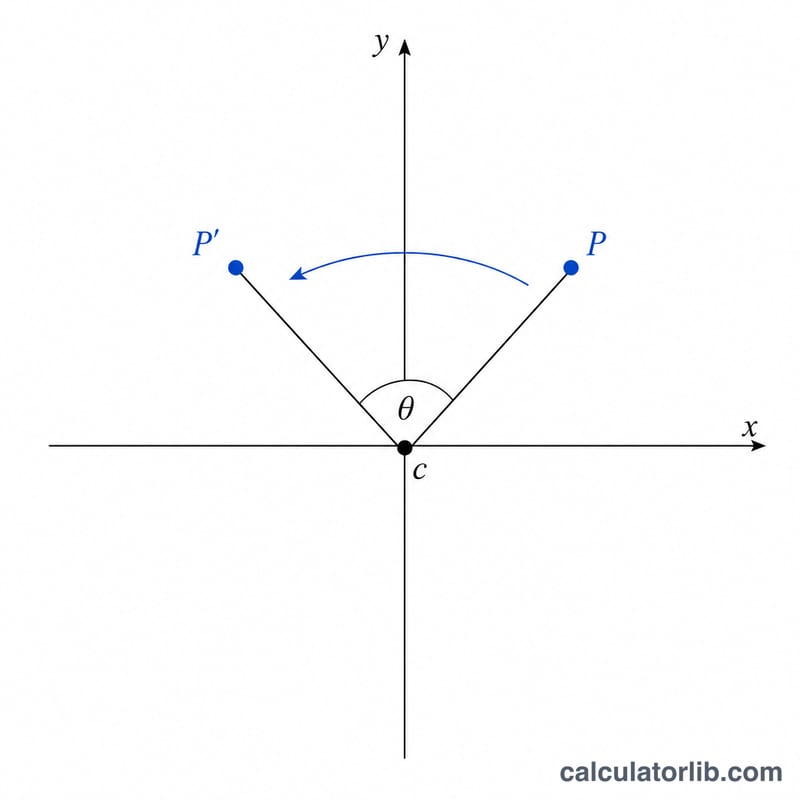
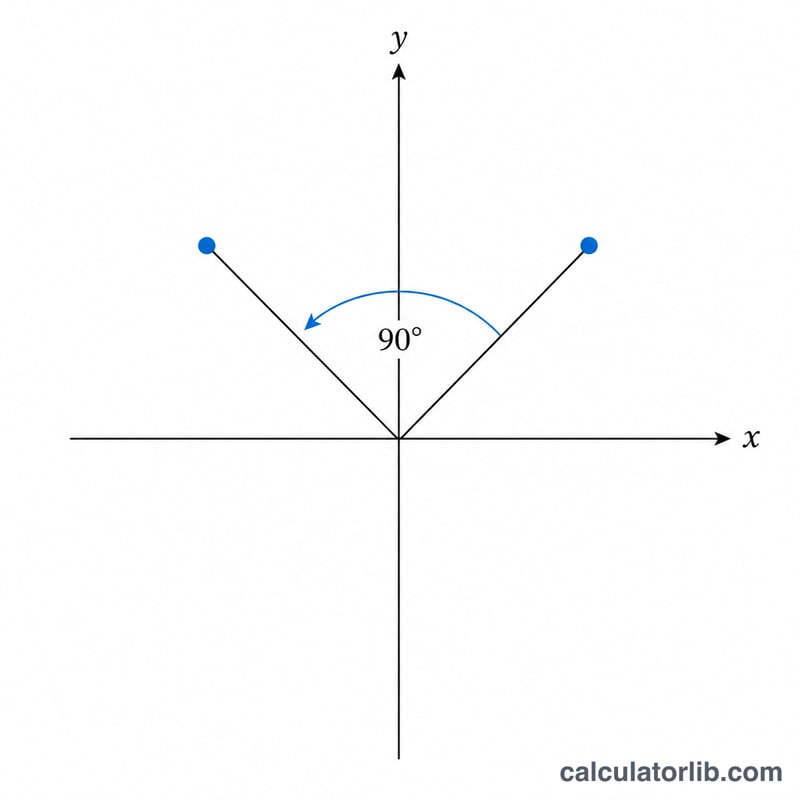
Nhập tọa độ của điểm cần xoay (Điểm X, Điểm Y). Thiết lập tâm quay (Tâm X, Tâm Y) — để nguyên giá trị (0, 0) nếu muốn xoay quanh gốc tọa độ. Sau đó nhập góc quay theo đơn vị độ. Góc dương sẽ quay ngược chiều kim đồng hồ, góc âm sẽ quay theo chiều kim đồng hồ. Công cụ sẽ trả về tọa độ mới \((x', y')\).
Giải thích công thức
Phép quay ngược chiều kim đồng hồ một góc \(\theta\) quanh gốc tọa độ biến điểm \((x, y)\) thành:
$$x' = x\cdot\cos\theta - y\cdot\sin\theta \qquad \text{và} \qquad y' = x\cdot\sin\theta + y\cdot\cos\theta$$
Để xoay quanh một tâm bất kỳ \((c_x, c_y)\), trước tiên ta trừ tọa độ tâm khỏi điểm, áp dụng phép quay, rồi cộng tọa độ tâm trở lại. Đây chính là quy trình ba bước "dời – xoay – dời lại" mà công cụ thực hiện ngầm bên trong.
Ví dụ minh họa
Hãy xoay điểm \((1, 0)\) một góc 90° quanh gốc tọa độ. Với \(\theta = 90°\), ta có \(\cos\theta = 0\) và \(\sin\theta = 1\). Do đó $$x' = 1\cdot 0 - 0\cdot 1 = 0 \qquad \text{và} \qquad y' = 1\cdot 1 + 0\cdot 0 = 1$$ Điểm mới là \((0, 1)\) — đúng bằng một phần tư vòng quay ngược chiều kim đồng hồ, hoàn toàn như mong đợi.
Các góc xoay thường gặp: Sin, Cos và ánh xạ kết quả
Với phép xoay quanh gốc tọa độ một góc \(\theta\) (dương = ngược chiều kim đồng hồ trong mặt phẳng x–y chuẩn, trục y hướng lên), điểm mới là \(x' = x\cos\theta - y\sin\theta\), \(y' = x\sin\theta + y\cos\theta\). Bảng liệt kê giá trị chính xác cho các góc thường gặp. Với tâm không nằm ở gốc tọa độ, trước tiên trừ đi tâm, xoay, rồi cộng lại tâm.
| Góc θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
Lưu ý rằng 270° và −90° cho cùng kết quả, và 0° cũng giống 360°, vì các góc chênh nhau đúng một vòng đầy (360°) tạo ra cùng một phép xoay.
Thêm ví dụ minh họa: Xoay quanh tâm không nằm ở gốc tọa độ
Ví dụ 1: Xoay (4, 3) một góc 90° ngược chiều kim đồng hồ quanh tâm (1, 1)
- Trừ đi tâm: \(\Delta x = 4 - 1 = 3\), \(\Delta y = 3 - 1 = 2\).
- Giá trị lượng giác của 90°: \(\cos 90^\circ = 0\), \(\sin 90^\circ = 1\).
- Xoay độ lệch: \(3\cdot 0 - 2\cdot 1 = -2\) và \(3\cdot 1 + 2\cdot 0 = 3\), cho ra \((-2, 3)\).
- Cộng lại tâm: \(x' = -2 + 1 = \) -1 và \(y' = 3 + 1 = 4\).
Điểm sau khi xoay là \((-1, 4)\). Kiểm tra: khoảng cách từ tâm trước khi xoay là \(\sqrt{3^2+2^2}=\sqrt{13}\), và sau khi xoay là \(\sqrt{(-2)^2+3^2}=\sqrt{13}\), nên khoảng cách được bảo toàn.
Ví dụ 2: Xoay (2, 0) một góc −45° (theo chiều kim đồng hồ) quanh gốc tọa độ
- Tâm là gốc tọa độ nên không cần trừ: \(\Delta x = 2\), \(\Delta y = 0\).
- Giá trị lượng giác của −45°: \(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\), \(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\).
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\).
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\).
Kết quả là \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\): điểm di chuyển theo chiều kim đồng hồ từ tia dương trục x xuống phía dưới trục, và vẫn cách gốc tọa độ 2 đơn vị.
Thuật ngữ và định nghĩa chính
- Tâm xoay (trụ xoay): điểm cố định mà mọi điểm khác quay quanh. Điểm này ánh xạ lên chính nó. Trong máy tính này, đó là (Tọa độ X tâm, Tọa độ Y tâm).
- Góc xoay θ: lượng quay, đo từ đường nối tâm với điểm ban đầu.
- Ngược chiều kim đồng hồ và cùng chiều kim đồng hồ: theo quy ước toán học thông thường (trục y hướng lên), góc dương quay ngược chiều kim đồng hồ và góc âm quay cùng chiều kim đồng hồ. Trong hệ tọa độ màn hình, nơi trục y hướng xuống, cùng các công thức trên sẽ trông như quay theo chiều kim đồng hồ.
- Biến đổi cứng (đẳng cự): phép biến đổi bảo toàn khoảng cách và góc, nên hình giữ nguyên kích thước và hình dạng. Phép xoay, phép tịnh tiến và phép đối xứng là các phép đẳng cự.
- Ma trận xoay: $$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ Nhân ma trận này với vector cột \((x, y)\) sẽ xoay vector đó quanh gốc tọa độ một góc θ.
- Tịnh tiến: dịch chuyển mọi điểm một khoảng cố định. Xoay quanh một tâm không nằm ở gốc tọa độ tương đương với tịnh tiến một đoạn \(-(c_x, c_y)\), sau đó xoay quanh gốc tọa độ, rồi tịnh tiến một đoạn \(+(c_x, c_y)\).
- Radian và độ: hai đơn vị đo góc. \(180^\circ = \pi\) radian, nên \(\theta_{\text{rad}} = \theta_{\text{độ}}\cdot\pi/180\). Các hàm lượng giác trong hầu hết ngôn ngữ lập trình nhận đầu vào là radian; máy tính này nhận góc theo độ và tự chuyển đổi.
- Phép xoay nghịch đảo: xoay một góc −θ sẽ hoàn tác phép xoay θ, vì \(R(-\theta)R(\theta)=I\). Ma trận nghịch đảo bằng ma trận chuyển vị của \(R(\theta)\).
Câu hỏi thường gặp
Góc quay theo chiều kim đồng hồ hay ngược chiều? Góc dương quay ngược chiều kim đồng hồ (theo quy ước toán học chuẩn). Nhập góc âm nếu muốn quay theo chiều kim đồng hồ.
Tôi có thể xoay quanh một điểm khác ngoài gốc tọa độ không? Có. Hãy đặt Tâm X và Tâm Y tại điểm trục mong muốn; phần tính toán sẽ tự xử lý việc dịch chuyển.
Phép quay có làm thay đổi khoảng cách tới tâm không? Không. Phép quay giữ nguyên khoảng cách, nên điểm sau khi quay vẫn cách tâm đúng bằng khoảng cách ban đầu.