Nokta Döndürme Hesaplayıcı Nedir?
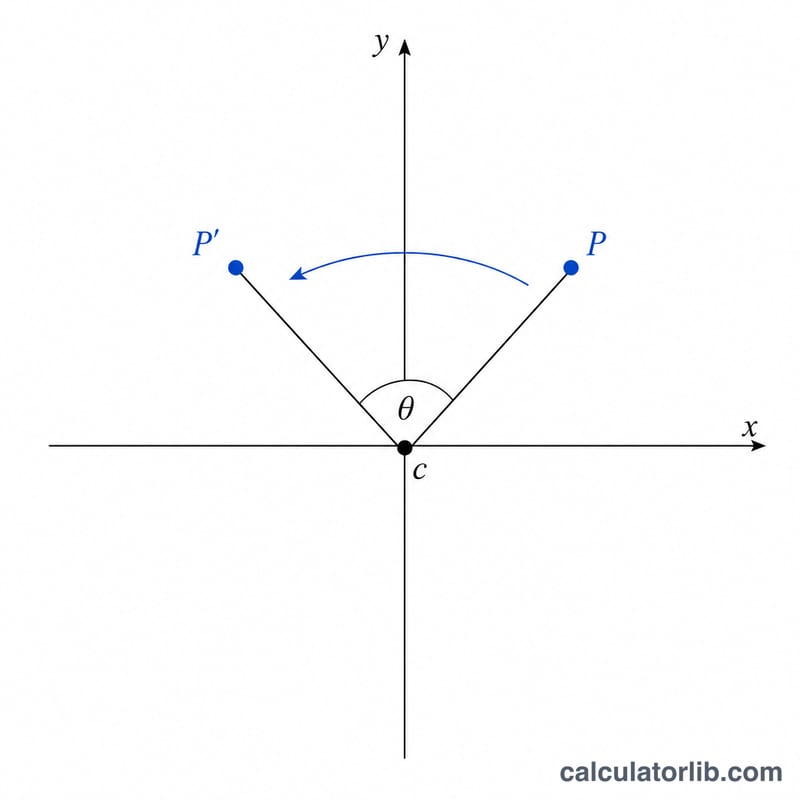
Bu araç, 2 boyutlu düzlemdeki bir noktayı seçtiğiniz bir merkez etrafında belirli bir açıyla döndürür. Döndürme, katı (rijit) bir dönüşümdür: uzaklıkları ve şekilleri korur, yalnızca yönelimi değiştirir. Geometri, bilgisayar grafikleri, robotik, oyun geliştirme ve mühendislik gibi pek çok alanda — bir nesneyi veya koordinatı bir eksen noktası etrafında çevirmeniz gerektiğinde — sıkça kullanılır.
Nasıl Kullanılır?
Döndürmek istediğiniz noktanın koordinatlarını girin (Nokta X, Nokta Y). Döndürme merkezini ayarlayın (Merkez X, Merkez Y) — orijin etrafında döndürmek için bunu (0, 0) olarak bırakın. Ardından döndürme açısını derece cinsinden yazın. Pozitif açılar saat yönünün tersine, negatif açılar saat yönünde döndürür. Hesaplayıcı yeni koordinatları \((x', y')\) döndürür.
Formülün Açıklaması
Orijin etrafında \(\theta\) açısıyla saat yönünün tersine yapılan bir döndürme, \((x, y)\) noktasını şu şekilde dönüştürür:
$$x' = x\cos\theta - y\sin\theta \quad \text{ve} \quad y' = x\sin\theta + y\cos\theta$$
Herhangi bir merkez \((c_x, c_y)\) etrafında döndürmek için önce merkezi noktadan çıkarın, döndürmeyi uygulayın ve ardından merkezi geri ekleyin. Bu üç adımlı "öteleme–döndürme–öteleme" yaklaşımı, hesaplayıcının arka planda yaptığı işlemin tam olarak kendisidir.
$$\begin{gathered} \begin{aligned} x' &= \Delta x\cos\theta - \Delta y\sin\theta + \text{Merkez X} \\ y' &= \Delta x\sin\theta + \Delta y\cos\theta + \text{Merkez Y} \end{aligned} \\[1.5em] \text{burada}\quad \left\{ \begin{aligned} \Delta x &= \text{Nokta X} - \text{Merkez X} \\ \Delta y &= \text{Nokta Y} - \text{Merkez Y} \\ \theta &= \text{Açı} \cdot \dfrac{\pi}{180} \end{aligned} \right. \end{gathered}$$
Çözümlü Örnek
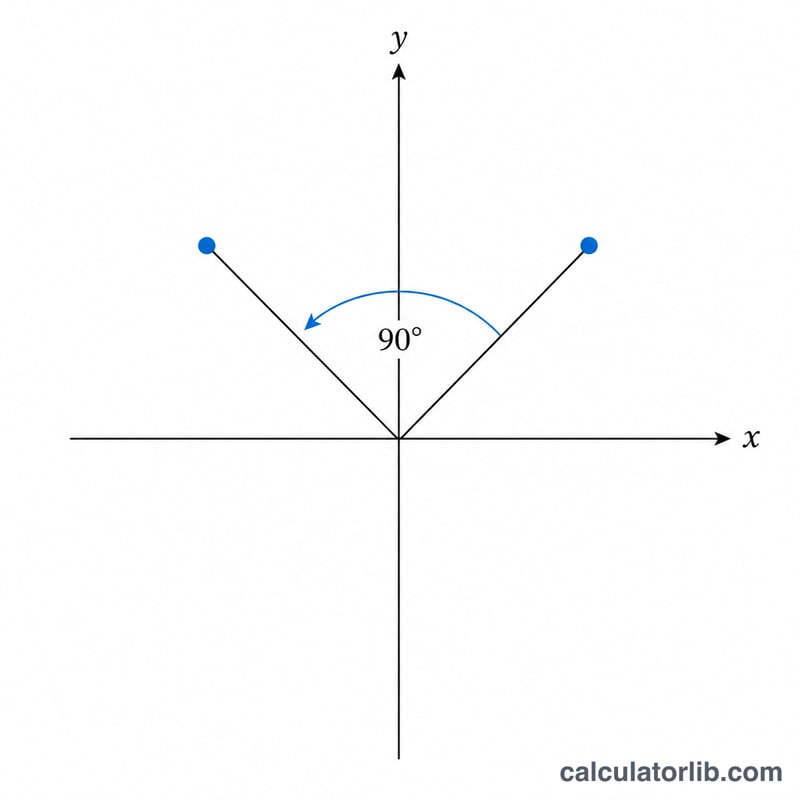
\((1, 0)\) noktasını orijin etrafında 90° döndürelim. \(\theta = 90°\) için \(\cos\theta = 0\) ve \(\sin\theta = 1\) olur. Buna göre $$x' = 1\cdot 0 - 0\cdot 1 = 0 \quad \text{ve} \quad y' = 1\cdot 1 + 0\cdot 0 = 1$$ olur. Yeni nokta \((0, 1)\) — yani beklendiği gibi saat yönünün tersine tam bir çeyrek dönüş.
Sık Sorulan Sorular
Açılar saat yönünde mi yoksa tersine mi? Pozitif açılar saat yönünün tersine döndürür (standart matematiksel kabul). Saat yönünde döndürme için negatif bir açı girin.
Orijin dışında bir nokta etrafında döndürebilir miyim? Evet. Merkez X ve Merkez Y değerlerini eksen noktanıza ayarlayın; öteleme işlemini hesaplayıcı otomatik olarak yapar.
Döndürme, merkeze olan uzaklığı değiştirir mi? Hayır. Döndürme uzaklıkları korur; bu nedenle döndürülen nokta, merkeze orijinaliyle aynı uzaklıkta kalır.
Yaygın Döndürme Açıları: Sinüs, Kosinüs ve Elde Edilen Dönüşüm
Orijin etrafında \(\theta\) açısıyla yapılan bir döndürme için (pozitif = standart x–y düzleminde saat yönünün tersine, y ekseni yukarı bakacak şekilde), yeni nokta \(x' = x\cos\theta - y\sin\theta\), \(y' = x\sin\theta + y\cos\theta\) ile verilir. Tablo yaygın açılar için kesin değerleri listeler. Orijin dışında bir merkez için önce merkezi çıkarın, döndürün, sonra merkezi geri ekleyin.
| Açı θ | cos θ | sin θ | (x, y) → (x′, y′) |
|---|---|---|---|
| 0° | 1 | 0 | (x, y) |
| 30° | √3/2 | 1/2 | (√3/2·x − y/2, x/2 + √3/2·y) |
| 45° | √2/2 | √2/2 | (√2/2·(x − y), √2/2·(x + y)) |
| 60° | 1/2 | √3/2 | (x/2 − √3/2·y, √3/2·x + y/2) |
| 90° | 0 | 1 | (−y, x) |
| 120° | −1/2 | √3/2 | (−x/2 − √3/2·y, √3/2·x − y/2) |
| 135° | −√2/2 | √2/2 | (−√2/2·(x + y), √2/2·(x − y)) |
| 150° | −√3/2 | 1/2 | (−√3/2·x − y/2, x/2 − √3/2·y) |
| 180° | −1 | 0 | (−x, −y) |
| 270° | 0 | −1 | (y, −x) |
| 360° | 1 | 0 | (x, y) |
| −90° | 0 | −1 | (y, −x) |
270° ile −90°'nin aynı sonucu verdiğine, 0° ile 360°'nin de öyle olduğuna dikkat edin; çünkü tam tur (360°) farkı olan açılar aynı döndürmeyi üretir.
Daha Fazla Çözümlü Örnek: Orijin Dışındaki Bir Merkez Etrafında Döndürme
Örnek 1: (4, 3) noktasını (1, 1) merkezi etrafında saat yönünün tersine 90° döndürün
- Merkezi çıkarın: \(\Delta x = 4 - 1 = 3\), \(\Delta y = 3 - 1 = 2\).
- 90° için trigonometrik değerler: \(\cos 90^\circ = 0\), \(\sin 90^\circ = 1\).
- Ofseti döndürün: \(3\cdot 0 - 2\cdot 1 = -2\) ve \(3\cdot 1 + 2\cdot 0 = 3\), bu da \((-2, 3)\) verir.
- Merkezi geri ekleyin: \(x' = -2 + 1 = \) -1 ve \(y' = 3 + 1 = 4\).
Döndürülmüş nokta \((-1, 4)\)'tür. Kontrol: merkezden uzaklık önce \(\sqrt{3^2+2^2}=\sqrt{13}\), sonra \(\sqrt{(-2)^2+3^2}=\sqrt{13}\) olup uzaklık korunmuştur.
Örnek 2: (2, 0) noktasını orijin etrafında −45° (saat yönünde) döndürün
- Merkez orijin olduğundan çıkarma gerekmez: \(\Delta x = 2\), \(\Delta y = 0\).
- −45° için trigonometrik değerler: \(\cos(-45^\circ) = \tfrac{\sqrt{2}}{2}\), \(\sin(-45^\circ) = -\tfrac{\sqrt{2}}{2}\).
- \(x' = 2\cdot\tfrac{\sqrt{2}}{2} - 0\cdot\left(-\tfrac{\sqrt{2}}{2}\right) = \sqrt{2} \approx 1.414\).
- \(y' = 2\cdot\left(-\tfrac{\sqrt{2}}{2}\right) + 0\cdot\tfrac{\sqrt{2}}{2} = -\sqrt{2} \approx -1.414\).
Sonuç \((\sqrt{2}, -\sqrt{2}) \approx (1.414, -1.414)\)'tür: nokta pozitif x ekseninden saat yönünde hareket ederek eksenin altına geçer ve hâlâ orijinden 2 birim uzaktadır.
Temel Terimler ve Tanımlar
- Döndürme merkezi (pivot): diğer her şeyin etrafında döndüğü sabit nokta. Kendisine eşlenir. Bu hesaplayıcıda (Merkez X, Merkez Y) değeridir.
- Döndürme açısı θ: dönüş miktarı; merkezi orijinal noktaya birleştiren doğrudan ölçülür.
- Saat yönünün tersine ve saat yönünde: olağan matematiksel gösterimde (y ekseni yukarı bakacak şekilde) pozitif açılar saat yönünün tersine, negatif açılar saat yönünde döner. Y'nin aşağı baktığı ekran koordinatlarında aynı formüller saat yönünde dönüş gibi görünür.
- Rijit dönüşüm (izometri): mesafeleri ve açıları koruyan, dolayısıyla şekillerin boyutunu ve biçimini koruyan bir dönüşüm. Döndürmeler, öteleme ve yansımalar izometrilerdir.
- Döndürme matrisi: $$R(\theta)=\begin{bmatrix}\cos\theta & -\sin\theta \\ \sin\theta & \cos\theta\end{bmatrix}$$ Bunu \((x, y)\) sütun vektörüyle çarpmak, o vektörü orijin etrafında θ kadar döndürür.
- Öteleme: her noktayı sabit bir miktar kaydırma. Orijin dışında bir merkez etrafında döndürme, \(-(c_x, c_y)\) kadar öteleme, ardından orijin etrafında döndürme ve \(+(c_x, c_y)\) kadar öteleme demektir.
- Radyan ve derece: iki farklı açı birimi. \(180^\circ = \pi\) radyan olduğundan \(\theta_{\text{rad}} = \theta_{\text{deg}}\cdot\pi/180\). Çoğu programlama dilindeki trigonometrik fonksiyonlar radyan bekler; bu hesaplayıcı dereceleri alır ve dönüştürür.
- Ters döndürme: θ kadar yapılan bir döndürmeyi geri almak için −θ kadar döndürme yapılır, çünkü \(R(-\theta)R(\theta)=I\). Ters matris, \(R(\theta)\)'nın transpozesine eşittir.