인벌류트 함수란?
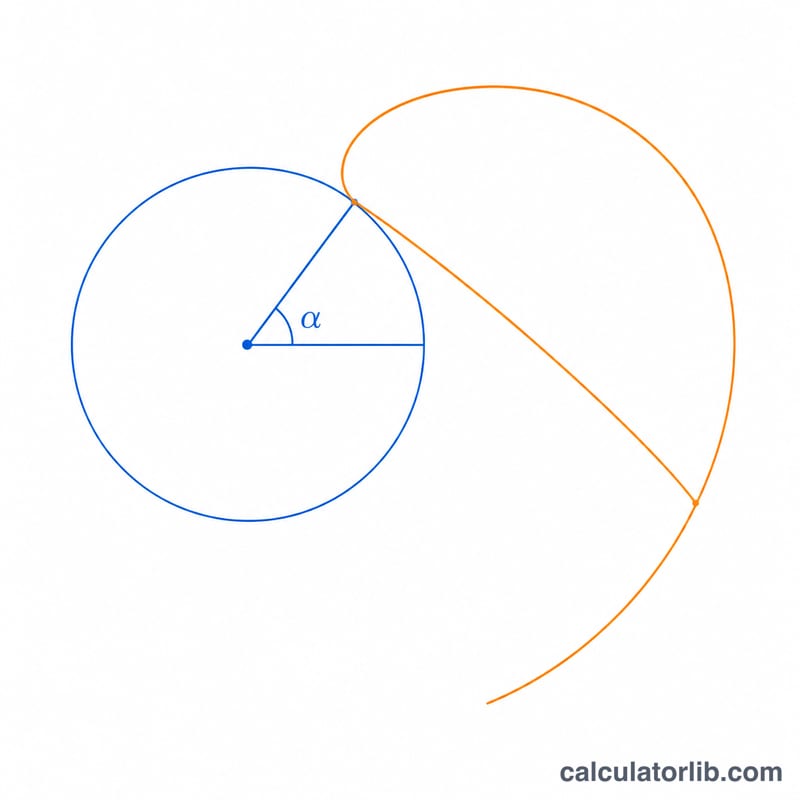
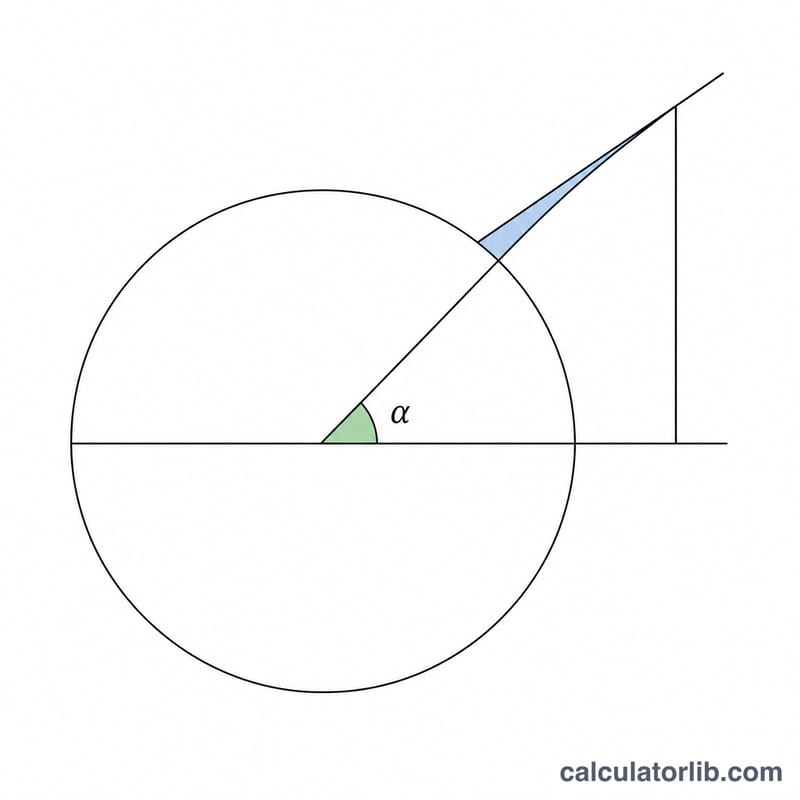
\(\operatorname{inv}(\alpha) = \tan(\alpha) - \alpha\)로 표기되는 인벌류트 함수는 기어와 스플라인 공학에서 가장 기본이 되는 관계식입니다. 이 함수는 인벌류트 곡선(involute curve), 즉 원(기초원, base circle)에 팽팽하게 감긴 실의 끝이 풀려나가면서 그리는 궤적의 기하학적 형상을 나타냅니다. 인벌류트 치형은 일정한 속도비로 동력을 매끄럽게 전달하기 때문에 현대의 거의 모든 기어가 이 형상을 사용하며, 인벌류트 함수는 기어 측정과 설계 계산 전반에 걸쳐 등장합니다.
계산기 사용법
압력각(또는 임의의 각도)을 입력하고, 그 값이 도(degree) 단위인지 라디안(radian) 단위인지 선택하세요. 계산기는 필요한 경우 각도를 라디안으로 변환한 뒤 \(\tan(\alpha) - \alpha\)를 계산합니다. 결과는 무차원 값이며 항상 라디안 기준으로 표현됩니다. 단, \(\alpha\)는 반드시 0°와 90°(라디안으로는 0과 \(\pi/2\)) 사이의 값이어야 합니다. 정확히 90°에서는 탄젠트 값이 정의되지 않기 때문입니다.
공식 설명
인벌류트 함수는 각도를 라디안 단위로 사용해야 합니다:
$$\operatorname{inv}(\alpha) = \tan(\alpha) - \alpha$$도 단위로 입력한다면 먼저 \(\alpha_{\text{rad}} = \alpha_{\text{deg}} \times \frac{\pi}{180}\) 식으로 변환해야 합니다. 흔히 저지르는 실수는 라디안으로 계산한 탄젠트 값에서 도 단위의 각도를 빼는 것입니다. 두 항은 반드시 같은 단위(라디안)를 사용해야 합니다.
계산 예시
표준 압력각 20°의 경우를 살펴보겠습니다. 먼저 라디안으로 변환하면 \(20 \times \frac{\pi}{180} = 0.349066 \text{ rad}\)입니다. 그러면 \(\tan(0.349066) = 0.363970\)이 되므로,
$$\operatorname{inv}(20°) = 0.363970 - 0.349066 = 0.014904$$가 됩니다. 이는 기어 설계용 표(table)에 널리 수록되어 있는 잘 알려진 값입니다.
기어 설계에서의 결과 해석
인벌류트 함수 \(\operatorname{inv}(\alpha)=\tan\alpha-\alpha\)는 인벌류트 곡선 위 한 점의 극각을 제공하며, 이는 인벌류트가 기초원에서 시작하는 지점에서 해당 점을 지나는 반지름으로부터 측정됩니다. 이 점의 롤 각은 \(\tan\alpha\)이고, 극각은 그 롤 각에서 \(\alpha\)를 뺀 값입니다. 여기서 \(\alpha\)는 그 점에서의 압력각이며, \(\cos\alpha = r_b/r\)입니다. 결과는 라디안 단위의 무차원 각입니다.
사용되는 곳
- 주어진 반지름에서의 이 두께: 기준원 지름 \(d\)에 있는 두께 \(s\)의 이에 대해, 지름 \(d_y\)의 원에서의 두께는 \(s_y = d_y\left(\dfrac{s}{d} + \operatorname{inv}\alpha - \operatorname{inv}\alpha_y\right)\)입니다.
- 기어 쌍의 작동 압력각: $$\operatorname{inv}\alpha_w = \operatorname{inv}\alpha + \frac{2\,(x_1+x_2)\tan\alpha}{z_1+z_2}$$ 인벌류트 함수는 닫힌 형태의 역함수가 없으므로, \(\alpha_w\)는 수치적으로 또는 반복법으로 구합니다.
- 스팬(기초 접선) 측정: 모듈 \(m\)의 평기어에서 \(k\)개 이에 걸친 스팬은 \(W_k = m\cos\alpha\left[(k-0.5)\pi + z\operatorname{inv}\alpha\right] + 2xm\sin\alpha\)입니다.
함수의 특성
- 작은 각에서는 값이 작습니다. 작은 \(\alpha\)(라디안)에 대해 \(\operatorname{inv}\alpha \approx \alpha^3/3\)입니다.
- \(\tan\alpha\)가 발산하므로, \(\alpha\)가 90°에 가까워지면 값이 빠르게 커집니다.
표준 압력각
실무에서 사용되는 압력각은 14.5°, 20°, 25°입니다. 20°는 현대 기어에서 가장 흔하며, 14.5°는 주로 구형 설계에서 볼 수 있습니다.
| α | inv(α), 라디안 (근사값) |
|---|---|
| 14.5° | 0.005545 |
| 20° | 0.014904 |
| 25° | 0.029975 |
계산 예시 (20°): \(\alpha = 20^\circ = 0.349066\) 라디안이고 \(\tan 20^\circ = 0.363970\)이므로, \(\operatorname{inv}(20^\circ) = 0.363970 - 0.349066 =\) 0.014904입니다. 작은 각 근사식 \(0.349066^3/3 \approx 0.01418\)은 이 각도에서 약 5% 낮으므로, 설계 작업에서는 정확한 공식을 사용하십시오.
주요 용어와 기호
- 인벌류트 곡선
- 팽팽한 줄을 원에서 풀어낼 때 줄 위 한 점이 그리는 경로입니다. 대부분의 기어와 스플라인에서 쓰이는 표준 이 측면 형상입니다.
- 기초원
- 인벌류트를 생성하는 원으로, 반지름은 \(r_b\)입니다. 인벌류트는 이 원에서 시작하며, 압력각 \(\alpha\)를 가진 임의의 반지름 \(r\)에 대해 \(r_b = r\cos\alpha\)입니다.
- 압력각 (α)
- 이 측면의 법선(작용선)과 그 점에서 반지름 \(r\)인 원에 대한 접선 사이의 각입니다. 별도의 한정 없이 쓰이면 표준(기준) 압력각을 뜻하며, 일반적으로 14.5°, 20°, 25°입니다.
- 작동 압력각 (αw)
- 실제로 장착된 맞물림 기어 쌍의 피치원에서의 압력각입니다. 치형 이동(프로파일 시프트)이나 표준이 아닌 중심거리를 사용할 때 표준 각과 달라집니다.
- 롤 각
- 생성선이 기초원에서 굴러간 각입니다. 압력각 \(\alpha\)인 점에서는 라디안으로 \(\tan\alpha\)와 같습니다.
- 치형 이동 계수 (x)
- 절삭 공구가 표준 위치에서 이동한 거리를 모듈 \(m\)에 대한 무차원 비율로 나타낸 값입니다(이동량 = \(x\,m\)). 언더컷을 피하거나 중심거리와 치 강도를 조정하는 데 사용합니다.
- 잇수 (z)
- 기어의 이 개수입니다. 작동 각 공식에서 \(z_1\)과 \(z_2\)는 피니언과 휠의 잇수입니다.
- 인벌류트 함수 inv(α) / invα
- \(\operatorname{inv}\alpha = \tan\alpha - \alpha\) 함수이며, \(\alpha\)는 라디안 단위입니다. \(\operatorname{inv}\,\alpha\) 또는 \(\text{inv}(\alpha)\)로도 쓰며, 때로 '각의 인벌류트'라고 부릅니다.
자주 묻는 질문
왜 각도를 반드시 라디안으로 입력해야 하나요? \(\tan(\alpha) - \alpha\)라는 뺄셈은 \(\alpha\)가 단위원 위의 호의 길이를 나타낼 때, 즉 라디안 측정값일 때에만 기하학적으로 의미가 있기 때문입니다.
어떤 각도가 유효한가요? 탄젠트가 정의되는 모든 각도, 즉 90°, 270° 등이 아닌 각도라면 모두 가능합니다. 기어 작업에서는 보통 압력각으로 14.5°, 20°, 25°를 사용합니다.
역으로 계산할 수 있나요(inv(α) 값으로부터 α 구하기)? 닫힌 형태의 역함수는 존재하지 않으며, 반복 계산(예: 뉴턴법)으로 풀어야 합니다. 이 도구는 정방향 계산만 지원합니다.