Vị trí thực (True Position) là gì?
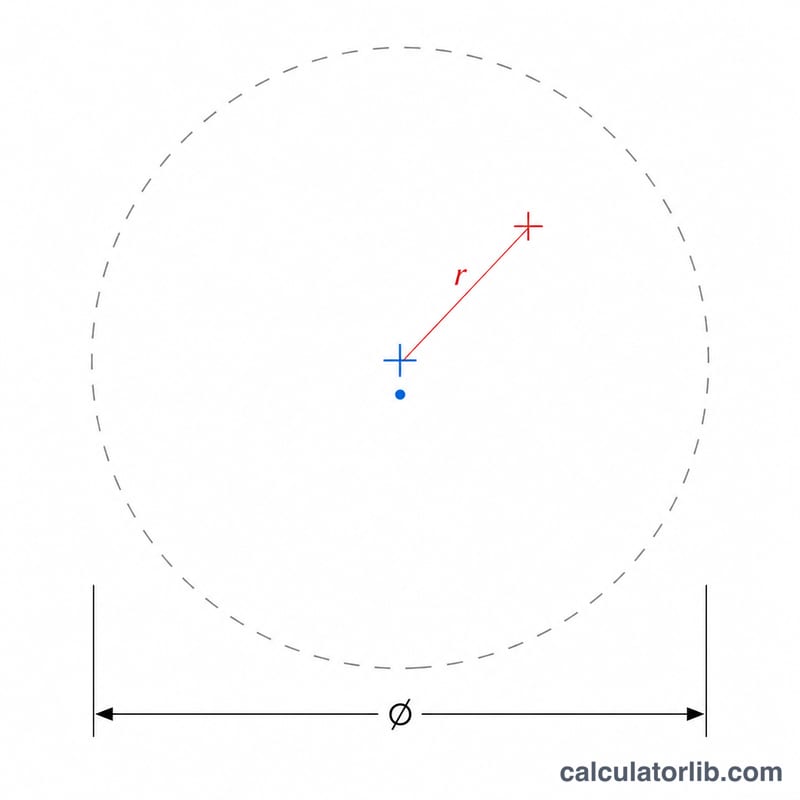
Vị trí thực là một dạng kiểm soát trong hệ thống Dung sai hình học (GD&T — Geometric Dimensioning and Tolerancing), quy định mức độ tâm thực tế của một bề mặt được phép lệch khỏi vị trí lý thuyết chính xác (danh nghĩa). Vì vùng dung sai là một hình tròn (trong không gian 2D) lấy điểm danh nghĩa làm tâm, nên vị trí thực được biểu thị theo đường kính — đó cũng là lý do sai lệch bán kính phải nhân đôi.
Cách sử dụng công cụ
Nhập tọa độ X và Y danh nghĩa (lý thuyết chính xác) của bề mặt, sau đó nhập tọa độ X và Y đo được từ kết quả kiểm tra của bạn (máy CMM, máy chiếu biên dạng, v.v.). Công cụ sẽ trả về giá trị vị trí thực (đường kính vùng dung sai cần thiết để bao trọn bề mặt) cùng với các sai lệch theo X, theo Y và sai lệch bán kính. Hãy dùng nhất quán một đơn vị xuyên suốt — milimét hoặc inch.
Giải thích công thức
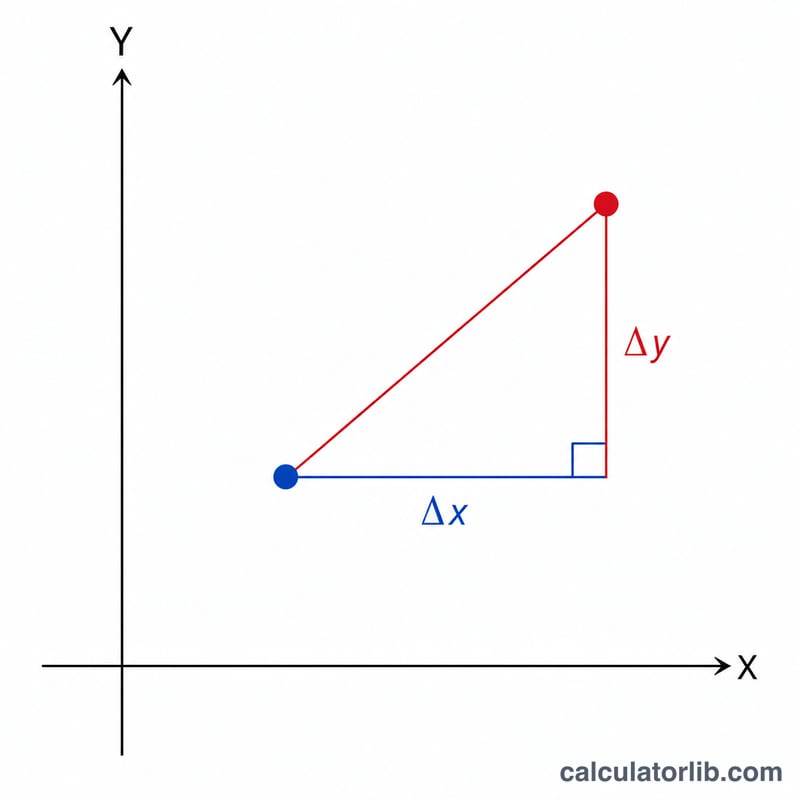
Trước tiên hãy tìm các sai lệch: \(\Delta X = X_{\text{đo được}} - X_{\text{danh nghĩa}}\) và \(\Delta Y = Y_{\text{đo được}} - Y_{\text{danh nghĩa}}\). Sai lệch bán kính là \(r = \sqrt{\Delta X^2 + \Delta Y^2}\), tức khoảng cách thực tế so với vị trí đúng. Vị trí thực được tính bằng
$$\text{TP} = 2\sqrt{(\Delta x)^2 + (\Delta y)^2}$$ $$\text{trong đó}\quad \left\{ \begin{aligned} \Delta x &= \text{X Measured} - \text{X Nominal} \\ \Delta y &= \text{Y Measured} - \text{Y Nominal} \end{aligned} \right.$$tức \(\text{TP} = 2 \times r\), bởi vùng dung sai dạng trụ (hình tròn) được quy định theo đường kính chứ không phải bán kính.
Ví dụ minh họa
Một lỗ có vị trí danh nghĩa tại (10, 10) mm và được đo tại (10,3, 10,4) mm. \(\Delta X = 0{,}3\), \(\Delta Y = 0{,}4\), nên \(r = \sqrt{0{,}09 + 0{,}16} = \sqrt{0{,}25} = 0{,}5\) mm. Vị trí thực \(= 2 \times 0{,}5 =\) 1,0 mm. Bề mặt này chỉ đạt yêu cầu nếu dung sai vị trí trên bản vẽ là 1,0 mm trở lên (chưa tính phần dung sai thưởng bonus tolerance).
Các thuật ngữ GD&T dùng trong Vị trí thực
Các định nghĩa này theo ASME Y14.5 (tiêu chuẩn GD&T của Hoa Kỳ). ISO 1101 là tiêu chuẩn ISO tương đương, và thuật ngữ cũng như một số quy tắc của hai tiêu chuẩn này khác nhau đôi chút.
- Kích thước cơ sở (kích thước chính xác về mặt lý thuyết)
- Một giá trị số, được đặt trong khung, xác định kích thước, vị trí hoặc hướng chính xác của một đặc trưng. Nó không có dung sai riêng. Dung sai được lấy từ khung kiểm soát đặc trưng.
- Vị trí danh nghĩa / vị trí thực
- Vị trí lý thuyết chính xác của một đặc trưng, được xác định bằng các kích thước cơ sở so với hệ quy chiếu chuẩn. Máy tính đo độ lệch so với điểm này.
- Khung kiểm soát đặc trưng
- Khung hình chữ nhật trên bản vẽ nêu đặc tính hình học (như vị trí ⌖), giá trị dung sai và hình dạng vùng (như ⌀0.25), mọi điều kiện sửa đổi vật liệu và các tham chiếu chuẩn.
- Vùng dung sai
- Vùng mà đặc trưng (với vị trí, là trục hoặc mặt phẳng đối xứng của nó) phải nằm trong đó. Với vị trí ⌀, đó là một hình trụ (trong 2D là một đường tròn) có tâm đặt tại vị trí thực.
- Hệ quy chiếu chuẩn
- Tập hợp các mặt phẳng vuông góc với nhau, được xây dựng từ các đặc trưng chuẩn được tham chiếu, là nơi xuất phát của các kích thước cơ sở và phép đo.
- MMC (điều kiện vật liệu lớn nhất)
- Kích thước mà đặc trưng chứa nhiều vật liệu nhất: lỗ nhỏ nhất hoặc chốt/trục lớn nhất trong giới hạn kích thước của nó.
- LMC (điều kiện vật liệu nhỏ nhất)
- Kích thước mà đặc trưng chứa ít vật liệu nhất: lỗ lớn nhất hoặc chốt/trục nhỏ nhất trong giới hạn kích thước của nó.
- RFS (không phụ thuộc kích thước đặc trưng)
- Dung sai áp dụng cho mọi kích thước đã chế tạo của đặc trưng, không có dung sai thưởng. Đây là mặc định đối với vị trí trong ASME Y14.5 trừ khi có quy định MMC hoặc LMC.
- Dung sai thưởng
- Dung sai vị trí bổ sung đạt được khi một đặc trưng lệch khỏi MMC (hoặc LMC) về phía giới hạn kích thước đối diện. Nó bằng độ lệch so với kích thước điều kiện vật liệu đã quy định.
- Độ lệch hướng kính
- Khoảng cách đường thẳng \(\sqrt{(\Delta x)^2 + (\Delta y)^2}\) giữa vị trí đo được và vị trí danh nghĩa. Vị trí thực được báo cáo dưới dạng đường kính bằng hai lần giá trị này.
- CMM (máy đo tọa độ)
- Thiết bị đo dùng đầu dò để đo chi tiết nhằm báo cáo tọa độ và kích thước của đặc trưng, thường là nguồn các giá trị X và Y đo được được nhập vào đây.
Câu hỏi thường gặp
Vì sao phải nhân với 2? Vùng dung sai vị trí là một hình tròn/hình trụ được xác định theo đường kính. Điểm đo nằm đâu đó trong hình tròn này tại bán kính \(r\), nên đường kính cần thiết bằng \(2r\).
Có bao gồm dung sai thưởng (bonus tolerance) không? Không. Công cụ chỉ tính sai lệch vị trí cơ bản. Phần dung sai thưởng từ các điều kiện MMC/LMC phải được cộng riêng vào dung sai cho phép của bạn.
Nên dùng đơn vị nào? Bất kỳ đơn vị nào, miễn nhất quán. Nếu tọa độ danh nghĩa và đo được tính bằng milimét thì kết quả là milimét; nếu tính bằng inch thì kết quả là inch.