位置度(True Position)とは
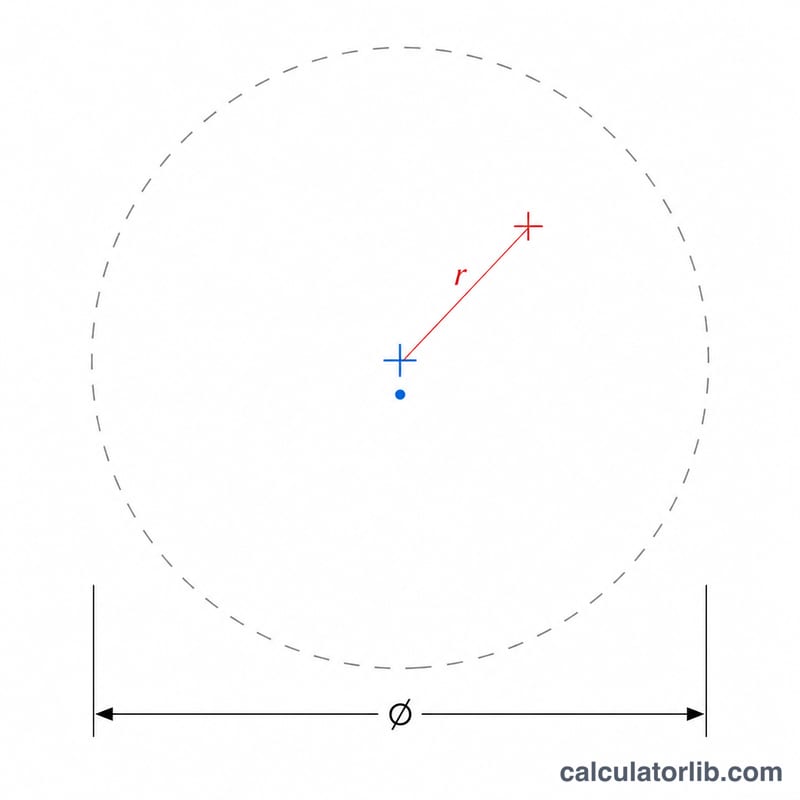
位置度は幾何公差(GD&T:Geometric Dimensioning and Tolerancing)の一種で、フィーチャ(穴や軸など)の実際の中心が、理論的に正しい位置(基準位置)からどれだけずれてよいかを規定する管理項目です。公差域は基準点を中心とした円(2次元の場合)になるため、位置度は直径で表します。半径方向のずれを2倍するのはこのためです。
この計算ツールの使い方
まず、フィーチャの理論的に正しい基準X・Y座標を入力します。次に、三次元測定機(CMM)や光学式コンパレータなどの検査で得た実測X・Y座標を入力してください。本ツールは、フィーチャを含むのに必要な公差域の直径=位置度の値と、X方向・Y方向・半径方向それぞれのずれを返します。単位はミリメートルまたはインチのいずれかに統一してください。
計算式の解説
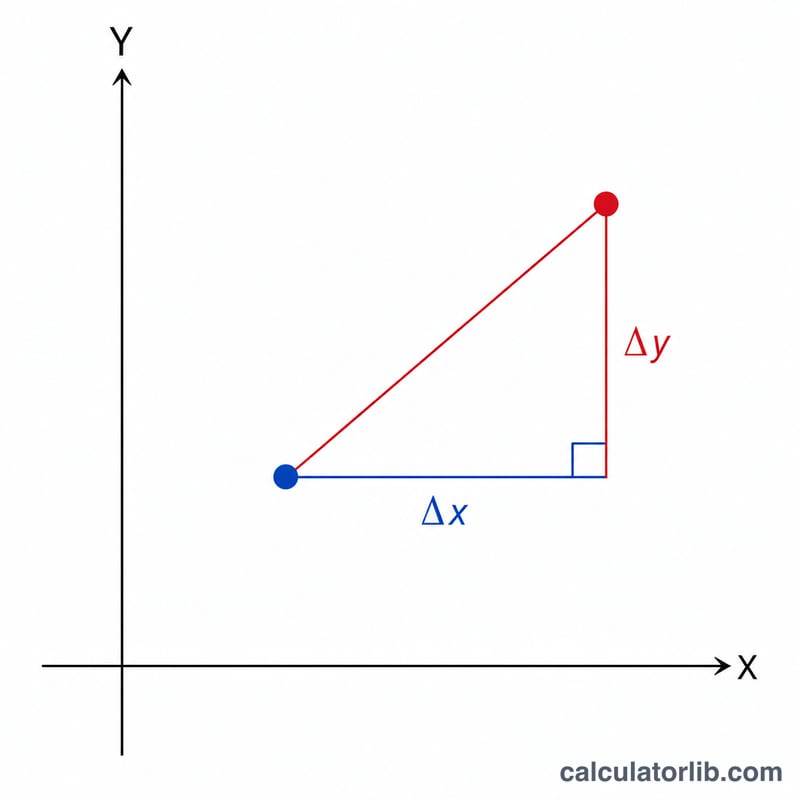
まず各方向のずれを求めます。\(\Delta X = X_\text{実測} - X_\text{基準}\)、\(\Delta Y = Y_\text{実測} - Y_\text{基準}\) です。半径方向のずれは $$r = \sqrt{(\Delta X)^2 + (\Delta Y)^2}$$ で、これが正しい位置からの実際の距離になります。位置度は $$\text{TP} = 2 \times r$$ で求めます。円筒状(円形)の公差域は半径ではなく直径で指定されるため、2倍するわけです。
計算例
ある穴の基準位置が (10, 10) mm、実測値が (10.3, 10.4) mm だとします。\(\Delta X = 0.3\)、\(\Delta Y = 0.4\) なので、$$r = \sqrt{0.09 + 0.16} = \sqrt{0.25} = 0.5 \text{ mm}$$ 位置度 $$= 2 \times 0.5 = \mathbf{1.0 \text{ mm}}$$ となります。このフィーチャが合格となるのは、図面で指定された位置公差が 1.0 mm 以上である場合のみです(ボーナス公差を加味する前の判定)。
真位置で使われるGD&T用語
これらの定義はASME Y14.5(米国のGD&T規格)に準拠しています。ISO 1101はそのISO版にあたり、用語や一部の規則は両者でわずかに異なります。
- 基準寸法(理論的に正確な寸法)
- 形体の正確な大きさ、位置、または姿勢を定義する、枠で囲まれて示された数値です。それ自体は公差を持ちません。公差は形体コントロール枠から得られます。
- 公称位置/真位置
- データム基準系に対する基準寸法によって定義された、形体の正確な理論上の位置です。計算機はこの点からの偏差を測定します。
- 形体コントロール枠
- 図面上の長方形の枠で、幾何特性(位置 ⌖ など)、公差値と公差域の形状(⌀0.25 など)、材料条件の修飾子、およびデータム参照を示します。
- 公差域
- 形体(位置の場合はその軸または中心平面)が収まっていなければならない領域です。⌀位置の場合、真位置を中心とした円柱(2次元では円)になります。
- データム基準系
- 参照されるデータム形体から構成される、互いに垂直な平面の集合です。基準寸法および測定の起点となります。
- MMC(最大実体状態)
- 形体が最も多くの材料を含む寸法です。寸法許容範囲内で最も小さい穴、または最も大きいピンもしくは軸を指します。
- LMC(最小実体状態)
- 形体が最も少ない材料を含む寸法です。寸法許容範囲内で最も大きい穴、または最も小さいピンもしくは軸を指します。
- RFS(形体寸法に関係なく)
- 公差は形体の製作寸法のいずれにおいても適用され、ボーナス公差はありません。MMCまたはLMCが指定されていない場合、ASME Y14.5における位置の既定値です。
- ボーナス公差
- 形体が、MMC(またはLMC)から反対側の寸法限界に向かってずれたときに得られる追加の位置公差です。指定された実体状態の寸法からのずれに等しくなります。
- 半径方向偏差
- 測定された位置と公称位置の間の直線距離 \(\sqrt{(\Delta x)^2 + (\Delta y)^2}\) です。直径として表された真位置は、この値の2倍になります。
- CMM(三次元測定機)
- 形体の座標と寸法を求めるために部品をプローブで測定する測定機器です。通常、ここに入力される測定X値およびY値の元データになります。
よくある質問(FAQ)
なぜ2倍するのですか? 位置公差域は直径で定義された円(円筒)だからです。実測点はその円の中で半径 \(r\) の位置にあるため、必要な直径は \(2r\) になります。
ボーナス公差は含まれますか? いいえ。本ツールが計算するのは基本的な位置偏差のみです。MMC(最大実体公差)/LMC(最小実体公差)の記号によるボーナス公差は、許容公差に別途加算してください。
単位は何を使えばよいですか? 統一されていれば任意の単位で構いません。基準値と実測値をミリメートルで入力すれば結果もミリメートル、インチで入力すれば結果もインチで表示されます。