Что такое калькулятор кватернионов?
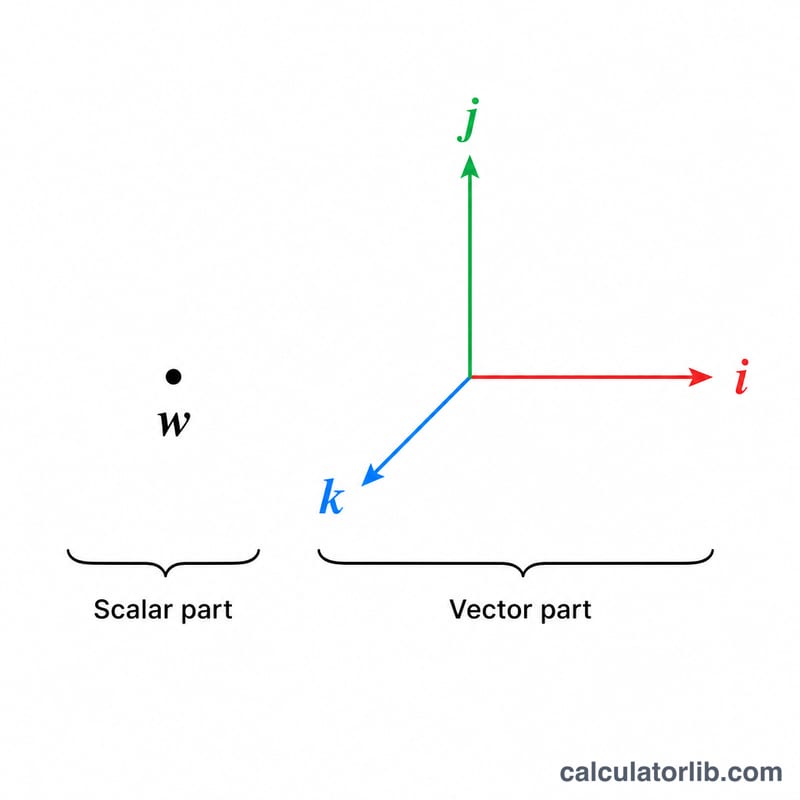
Кватернион — это четырёхмерное число вида \(q = w + xi + yj + zk\), где w — скалярная (действительная) часть, а (x, y, z) — векторная (мнимая) часть. Кватернионы широко применяются в трёхмерной компьютерной графике, робототехнике, авиакосмической технике и физике, поскольку позволяют описывать вращения без эффекта складывания осей (gimbal lock), свойственного углам Эйлера. Этот калькулятор перемножает два кватерниона, а также выводит норму каждого из них и сопряжение первого.
Как пользоваться калькулятором
Введите четыре компонента (w, x, y, z) для каждого кватерниона — q1 и q2. Калькулятор вернёт произведение Гамильтона q1 × q2 в виде нового кватерниона, модуль (норму) обоих входных значений и сопряжение q1. Помните, что умножение кватернионов некоммутативно: в общем случае q1 × q2 ≠ q2 × q1, поэтому порядок множителей важен.
Разбор формулы
Произведение Гамильтона объединяет скалярную и векторную части. Скалярный результат равен w₁w₂ минус скалярное произведение векторных частей. Векторный результат равен w₁v₂ + w₂v₁ плюс векторное произведение v₁ × v₂. Норма — это евклидова длина √(w²+x²+y²+z²), а сопряжение просто меняет знак у векторных компонентов: q* = (w, −x, −y, −z).
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$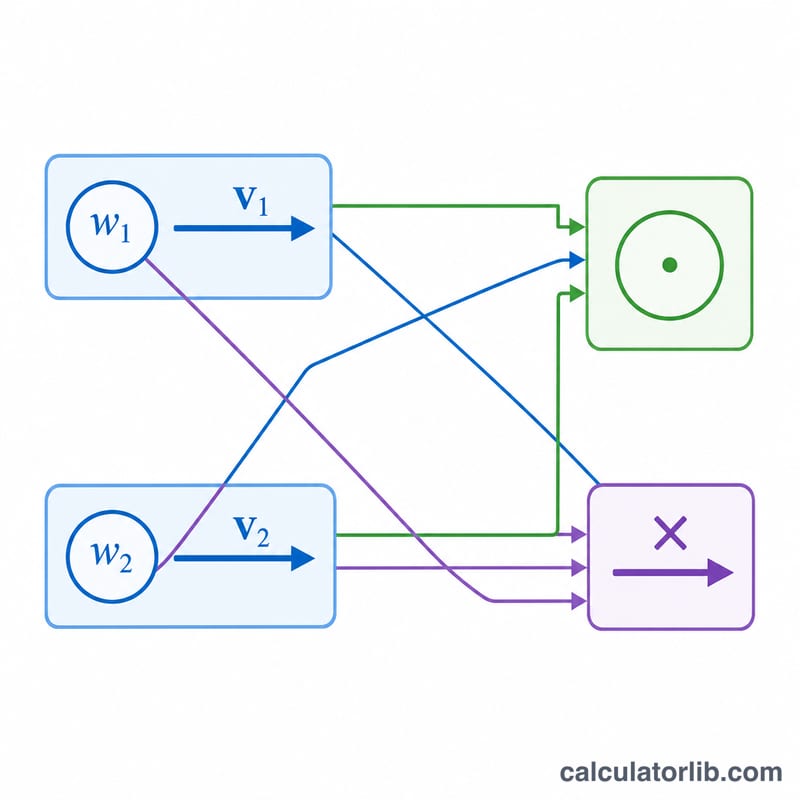
Разобранный пример
Пусть q1 = (1, 2, 3, 4) и q2 = (5, 6, 7, 8). Скалярная часть: \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\). Компонента i: \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\). Компонента j: \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\). Компонента k: \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\). Итого \(q_1 \times q_2 = (-60, 12, 30, 24)\).
Частые вопросы
Коммутативно ли умножение кватернионов? Нет. Из-за слагаемого с векторным произведением q1 × q2, как правило, не равно q2 × q1.
Что такое единичный кватернион? Это кватернион, норма которого равна 1. Единичные кватернионы описывают чистые вращения в трёхмерном пространстве.
Как повернуть вектор? Представьте вектор как кватернион с w = 0 и вычислите q · v · q*, где q — единичный кватернион, задающий вращение.
Таблица умножения базисных кватернионов (i, j, k)
Любое произведение кватернионов сводится к произведениям базисных элементов 1, i, j, k. В таблице ниже строка — левый множитель, а столбец — правый множитель.
| Левый × Правый | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
Определяющие соотношения: \(i^2 = j^2 = k^2 = ijk = -1\). Из них следуют \(ij = k\), \(jk = i\), \(ki = j\), а также обратные произведения \(ji = -k\), \(kj = -i\), \(ik = -j\).
Почему умножение некоммутативно: для различных пар среди i, j, k таблица кососимметрична. При перестановке множителей знак меняется, поэтому \(ij = -ji\), \(jk = -kj\) и \(ki = -ik\). Диагональные элементы все равны −1. Из-за этой смены знака в общем случае \(q_1 q_2 \neq q_2 q_1\). Порядок множителей важен в произведении Гамильтона.
Интерпретация нормы, сопряжённого и результатов произведения
- Норма: \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\). Норма мультипликативна: \(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\).
- Сопряжённый кватернион: \(q^* = w - xi - yj - zk\). Произведение кватерниона на сопряжённый даёт действительное число: \(q\,q^* = q^*q = \|q\|^2\).
- Обратный кватернион: \(q^{-1} = \dfrac{q^*}{\|q\|^2}\). Для единичного кватерниона (норма = 1) обратный равен просто сопряжённому.
- Единичный кватернион = трёхмерный поворот: поворот на угол \(\theta\) вокруг единичной оси \(u = (u_x, u_y, u_z)\) задаётся как \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\). Вектор \(v\), записанный как чисто мнимый кватернион, поворачивается по формуле \(v' = q\,v\,q^*\).
- Чисто мнимый кватернион: кватернион с \(w = 0\), например \(xi + yj + zk\). Он используется для представления трёхмерных векторов.
- Двойное накрытие: \(q\) и \(-q\) задают один и тот же поворот. Это два разных кватерниона, описывающих одну ориентацию.
- Композиция поворотов: при соглашении \(v' = q\,v\,q^*\) произведение \(q_1 q_2\) сначала применяет \(q_2\), затем \(q_1\). Некоторые библиотеки используют противоположное соглашение, поэтому проверьте своё.
- Ренормализация: после многих последовательных умножений ошибки округления с плавающей запятой уводят норму от 1. Разделите на норму, \(q/\|q\|\), чтобы восстановить корректный поворот.
Если норма произведения не такая, как вы ожидаете, проверьте, что каждый входной аргумент — единичный кватернион. Согласно мультипликативности, произведение двух единичных кватернионов имеет норму 1 с точностью до округления.
Терминология кватернионов
- Кватернион
- Число вида \(q = w + xi + yj + zk\) с действительными коэффициентами w, x, y, z. Единицы удовлетворяют \(i^2 = j^2 = k^2 = ijk = -1\).
- Скалярная (действительная) часть w
- Коэффициент w при 1. Это часть, которая не содержит i, j или k.
- Векторная (мнимая) часть (x, y, z)
- Коэффициенты при i, j и k, рассматриваемые как трёхмерный вектор.
- Произведение Гамильтона
- Ассоциативное, но некоммутативное произведение двух кватернионов, построенное по правилам базисных элементов и дистрибутивности. Это операция, которую данный калькулятор вычисляет как \(q_1 q_2\).
- Сопряжённый кватернион
- \(q^* = w - xi - yj - zk\). Векторная часть меняет знак.
- Норма (модуль)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\), длина q как четырёхмерного вектора.
- Единичный кватернион
- Кватернион с нормой 1. Единичные кватернионы представляют трёхмерные повороты.
- Чисто мнимый кватернион
- Кватернион с нулевой скалярной частью (\(w = 0\)). Часто используется для представления точки или вектора в трёхмерном пространстве.
- Обратный кватернион
- Кватернион \(q^{-1} = q^*/\|q\|^2\), удовлетворяющий \(q\,q^{-1} = 1\). Существует для каждого ненулевого кватерниона.
- Некоммутативность
- В общем случае \(q_1 q_2 \neq q_2 q_1\), поскольку \(ij = -ji\) и т. д. Повороты в трёхмерном пространстве тоже не коммутируют.
- Шарнирный замок (gimbal lock)
- Особенность представлений углами Эйлера. Когда две оси вращения совпадают (например, при тангаже ±90°), одна степень свободы теряется. Кватернионы от этого не страдают.