四元数(クォータニオン)計算機とは?
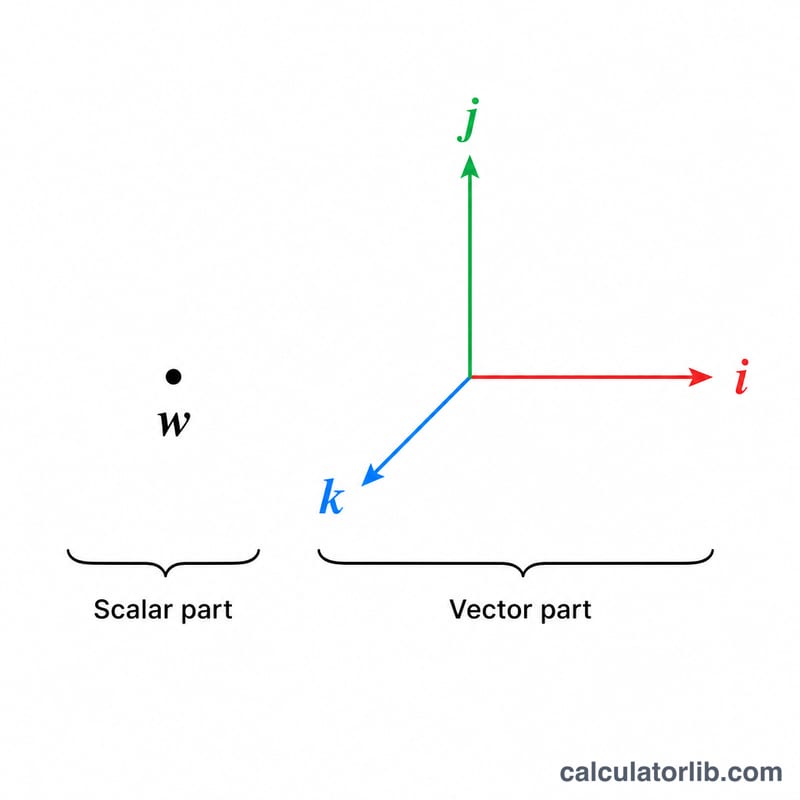
四元数(クォータニオン)とは、\(q = w + xi + yj + zk\) の形で表される4次元の数です。w はスカラー部(実部)、(x, y, z) はベクトル部(虚部)を表します。四元数は3Dコンピュータグラフィックスやロボティクス、航空宇宙、物理学などで広く使われ、オイラー角のようなジンバルロックの問題を起こすことなく回転を表現できるのが大きな特長です。この計算機では、2つの四元数の積を求めるほか、それぞれの入力のノルムと、1つ目の四元数の共役も同時に算出します。
使い方
四元数 q1 と q2 のそれぞれについて、4つの成分(w, x, y, z)を入力してください。計算機は、ハミルトン積 \(q_1 \times q_2\) を新しい四元数として返すほか、両方の入力の大きさ(ノルム)と、q1 の共役を表示します。なお、四元数の掛け算は交換法則が成り立たない点に注意が必要です。一般に \(q_1 \times q_2 \neq q_2 \times q_1\) となるため、掛ける順序が結果を左右します。
計算式の解説
ハミルトン積は、スカラー部とベクトル部を組み合わせて求めます。
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$スカラー部の結果は、w₁w₂ からベクトル部どうしの内積を引いたものです。ベクトル部の結果は、w₁v₂ + w₂v₁ に、ベクトルの外積 v₁ × v₂ を足したものになります。ノルムはユークリッド距離 \(\sqrt{w^2+x^2+y^2+z^2}\) で求め、共役はベクトル成分の符号を反転させるだけです(q* = (w, −x, −y, −z))。
$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$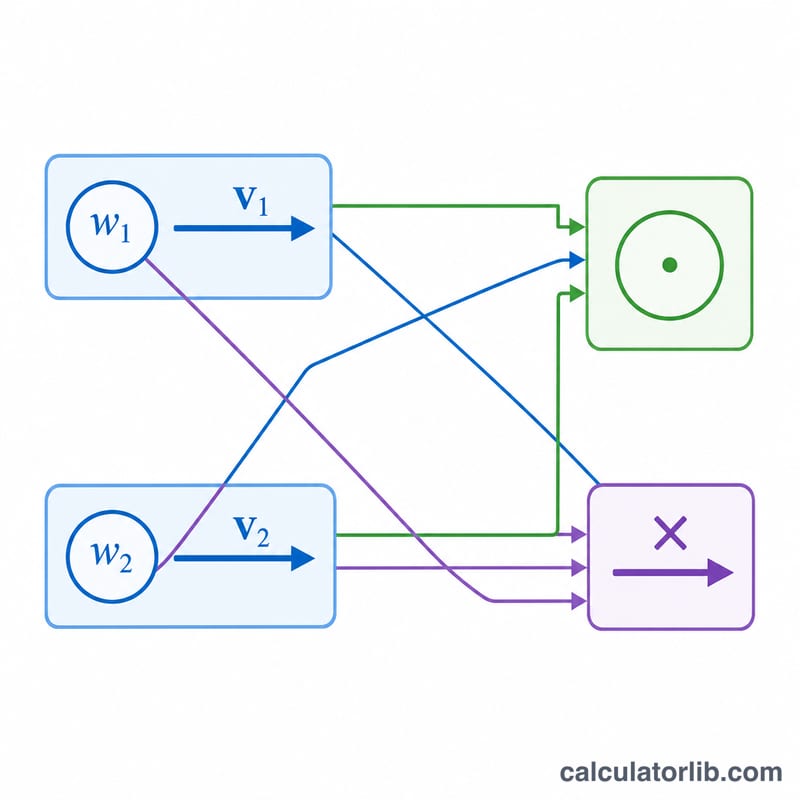
計算例
q1 = (1, 2, 3, 4)、q2 = (5, 6, 7, 8) としてみましょう。スカラー部は \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\) です。i 成分は \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\)。j 成分は \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\)。k 成分は \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\) となります。したがって、\(q_1 \times q_2 = (-60, 12, 30, 24)\) です。
四元数の基底乗算表(i, j, k)
すべての四元数の積は、基底要素 1, i, j, k の積に帰着します。下の表では、行が左の因子、列が右の因子です。
| 左 × 右 | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
定義関係:\(i^2 = j^2 = k^2 = ijk = -1\)。ここから \(ij = k\)、\(jk = i\)、\(ki = j\)、および逆順の積 \(ji = -k\)、\(kj = -i\)、\(ik = -j\) が導かれます。
乗算が非可換である理由:i, j, k の相異なる組について、表は反対称です。順序を入れ替えると符号が反転するため、\(ij = -ji\)、\(jk = -kj\)、\(ki = -ik\) となります。対角成分はすべて −1 です。この符号の反転により、一般に \(q_1 q_2 \neq q_2 q_1\) となります。ハミルトン積では因子の順序が重要です。
ノルム、共役、積の結果の解釈
- ノルム:\(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\)。ノルムは乗法的です:\(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\)。
- 共役:\(q^* = w - xi - yj - zk\)。四元数とその共役の積は実数になります:\(q\,q^* = q^*q = \|q\|^2\)。
- 逆元:\(q^{-1} = \dfrac{q^*}{\|q\|^2}\)。単位四元数(ノルム = 1)の場合、逆元は単に共役です。
- 単位四元数 = 3次元回転:単位軸 \(u = (u_x, u_y, u_z)\) まわりの角度 \(\theta\) の回転は \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\) で表されます。純粋四元数として書かれたベクトル \(v\) は \(v' = q\,v\,q^*\) によって回転されます。
- 純粋四元数:\(w = 0\) の四元数で、例えば \(xi + yj + zk\) です。3次元ベクトルの表現に使われます。
- 二重被覆:\(q\) と \(-q\) は同じ回転を表します。同じ向きを記述する2つの異なる四元数です。
- 回転の合成:規約 \(v' = q\,v\,q^*\) のもとでは、積 \(q_1 q_2\) は、まず \(q_2\) を、次に \(q_1\) を適用することを意味します。ライブラリによっては逆の規約を使うものがあるため、ご使用のものを確認してください。
- 再正規化:連続して多数回の乗算を行うと、浮動小数点の丸め誤差によりノルムが 1 から徐々にずれます。\(q/\|q\|\) で割ることで、有効な回転に戻します。
積のノルムが期待どおりでない場合は、各入力が単位四元数であるか確認してください。乗法性により、2つの単位四元数の積のノルムは、丸め誤差を除けば 1 になります。
四元数の用語
- 四元数
- 実数係数 w, x, y, z を用いた \(q = w + xi + yj + zk\) の形の数。単位は \(i^2 = j^2 = k^2 = ijk = -1\) を満たします。
- スカラー(実)部 w
- 1 の係数 w。i, j, k を含まない部分です。
- ベクトル(虚)部 (x, y, z)
- i, j, k の係数を 3 次元ベクトルとみなしたもの。
- ハミルトン積
- 2 つの四元数の結合法則は成り立つが交換法則は成り立たない積で、基底の規則と分配法則から構成されます。本計算機が \(q_1 q_2\) として計算する演算です。
- 共役
- \(q^* = w - xi - yj - zk\)。ベクトル部の符号が反転します。
- ノルム(大きさ)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\)。q を 4 次元ベクトルとみなしたときの長さです。
- 単位四元数
- ノルムが 1 の四元数。単位四元数は 3 次元回転を表します。
- 純粋四元数
- スカラー部が 0(\(w = 0\))の四元数。3 次元の点やベクトルを表すためによく使われます。
- 逆元
- \(q\,q^{-1} = 1\) を満たす四元数 \(q^{-1} = q^*/\|q\|^2\)。0 でないすべての四元数に存在します。
- 非可換性
- 一般に \(q_1 q_2 \neq q_2 q_1\) であり、\(ij = -ji\) などがその理由です。3 次元の回転も可換ではありません。
- ジンバルロック
- オイラー角表現の特異点。2 つの回転軸が揃うとき(例えばピッチ ±90° のとき)、1 自由度が失われます。四元数はこの問題の影響を受けません。
よくある質問(FAQ)
四元数の掛け算に交換法則は成り立ちますか? いいえ。外積の項があるため、一般に \(q_1 \times q_2\) と \(q_2 \times q_1\) は異なる結果になります。
単位四元数とは何ですか? ノルムが 1 に等しい四元数のことです。単位四元数は、3D空間における純粋な回転を表します。
ベクトルを回転させるには? ベクトルを w = 0 の四元数とみなし、\(q \cdot v \cdot q^{*}\) を計算します。ここで q は回転を表す単位四元数です。