사원수 계산기란?
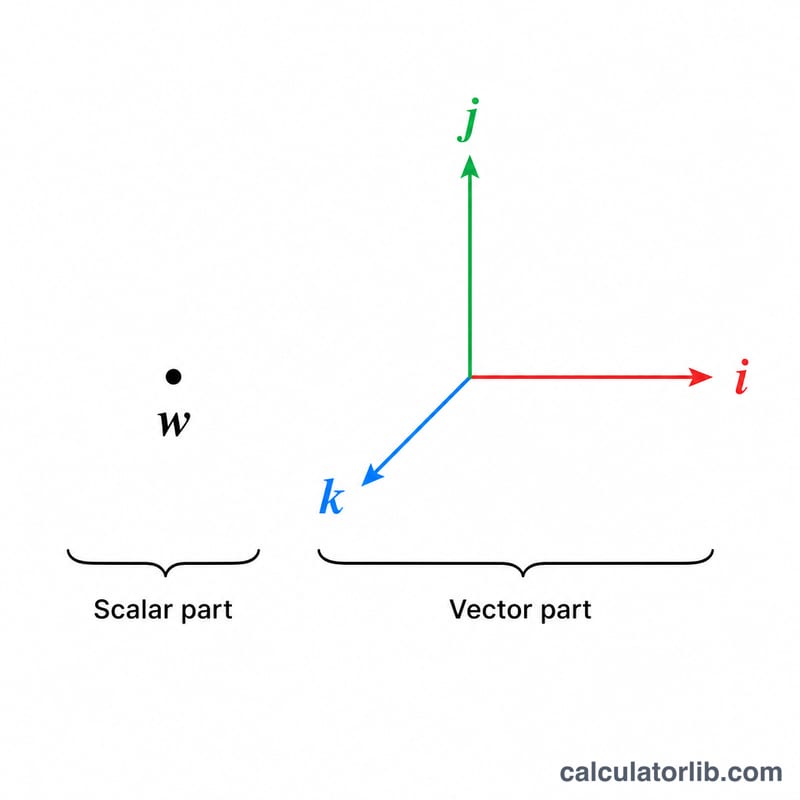
사원수(quaternion)는 \(q = w + xi + yj + zk\) 형태로 표현하는 4차원 수입니다. 여기서 w는 스칼라(실수) 부분이고 (x, y, z)는 벡터(허수) 부분입니다. 사원수는 오일러 각에서 발생하는 짐벌 락(gimbal lock) 문제 없이 회전을 표현할 수 있어 3D 컴퓨터 그래픽스, 로보틱스, 항공우주, 물리학 등에서 널리 활용됩니다. 이 계산기는 두 사원수를 곱하고, 각 입력값의 노름과 첫 번째 사원수의 켤레까지 함께 보여 줍니다.
사용 방법
두 사원수 q1과 q2 각각에 대해 네 개의 성분(w, x, y, z)을 입력하세요. 계산기는 해밀턴 곱 q1 × q2를 새로운 사원수로, 두 입력값의 크기(노름), 그리고 q1의 켤레를 반환합니다. 사원수 곱셈은 교환법칙이 성립하지 않습니다. 일반적으로 q1 × q2 ≠ q2 × q1이므로 곱하는 순서가 중요합니다.
공식 풀이
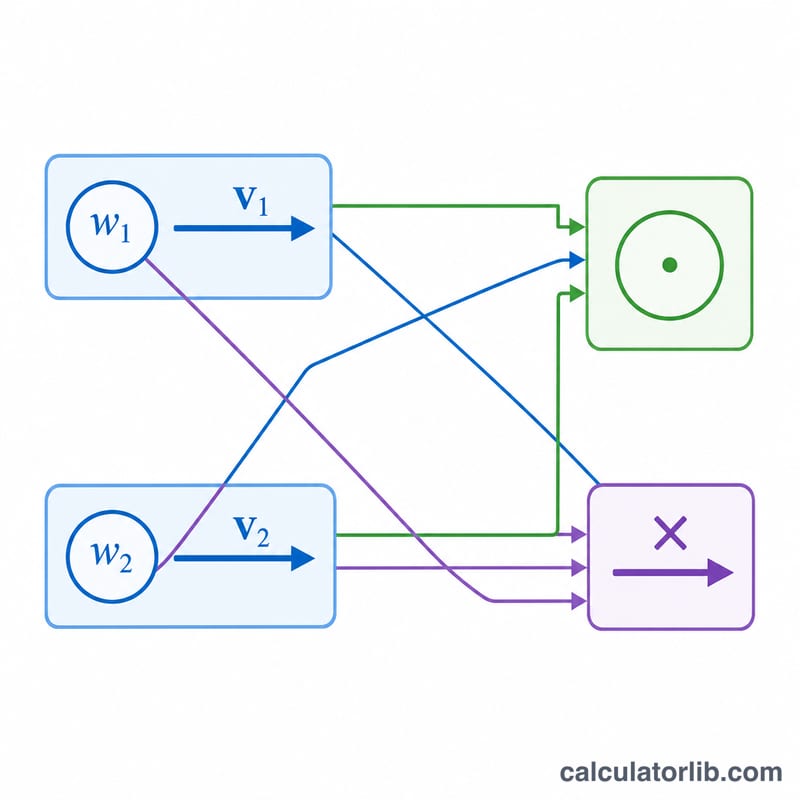
해밀턴 곱은 스칼라 부분과 벡터 부분을 결합합니다. 스칼라 결과는 w₁w₂에서 두 벡터 부분의 내적(dot product)을 뺀 값입니다. 벡터 결과는 w₁v₂ + w₂v₁에 외적(cross product) v₁ × v₂를 더한 값입니다. 노름은 유클리드 길이 \(\sqrt{w^{2}+x^{2}+y^{2}+z^{2}}\)이며, 켤레는 단순히 벡터 성분의 부호를 바꾼 것입니다: \(q^{*} = (w, -x, -y, -z)\).
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$
$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$
$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$
$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$
계산 예시
q1 = (1, 2, 3, 4), q2 = (5, 6, 7, 8)이라고 하겠습니다. 스칼라 부분은 \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\)입니다. i 부분은 \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\)입니다. j 부분은 \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\)입니다. k 부분은 \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\)입니다. 따라서 \(q_1 \times q_2 = (-60, 12, 30, 24)\)가 됩니다.
쿼터니언 기저 곱셈표 (i, j, k)
모든 쿼터니언 곱은 기저 원소 1, i, j, k의 곱으로 환원됩니다. 아래 표에서 행은 왼쪽 인수, 열은 오른쪽 인수입니다.
| 왼쪽 × 오른쪽 | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
정의 관계: \(i^2 = j^2 = k^2 = ijk = -1\). 이로부터 \(ij = k\), \(jk = i\), \(ki = j\)가 성립하며, 순서를 바꾼 곱은 \(ji = -k\), \(kj = -i\), \(ik = -j\)입니다.
곱셈이 비가환인 이유: i, j, k 중 서로 다른 두 원소의 쌍에서 표는 반대칭입니다. 순서를 바꾸면 부호가 바뀌므로 \(ij = -ji\), \(jk = -kj\), \(ki = -ik\)입니다. 대각선 성분은 모두 −1입니다. 이러한 부호 반전 때문에 일반적으로 \(q_1 q_2 \neq q_2 q_1\)입니다. 해밀턴 곱에서는 인수의 순서가 중요합니다.
노름, 켤레, 곱 결과 해석하기
- 노름: \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\). 노름은 곱셈에 대해 곱으로 보존됩니다: \(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\).
- 켤레: \(q^* = w - xi - yj - zk\). 쿼터니언에 자신의 켤레를 곱하면 실수가 됩니다: \(q\,q^* = q^*q = \|q\|^2\).
- 역원: \(q^{-1} = \dfrac{q^*}{\|q\|^2}\). 단위 쿼터니언(노름 = 1)의 경우 역원은 단순히 켤레입니다.
- 단위 쿼터니언 = 3차원 회전: 단위 축 \(u = (u_x, u_y, u_z)\) 둘레의 각도 \(\theta\) 회전은 \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\)입니다. 순허수 쿼터니언으로 표현된 벡터 \(v\)는 \(v' = q\,v\,q^*\)에 의해 회전됩니다.
- 순허수 쿼터니언: \(w = 0\)인 쿼터니언, 예를 들어 \(xi + yj + zk\)입니다. 3차원 벡터를 나타내는 데 사용됩니다.
- 이중 피복: \(q\)와 \(-q\)는 같은 회전을 나타냅니다. 하나의 방향을 기술하는 서로 다른 두 쿼터니언입니다.
- 회전의 합성: 규약 \(v' = q\,v\,q^*\)를 사용하면, 곱 \(q_1 q_2\)는 먼저 \(q_2\)를 적용한 후 \(q_1\)을 적용합니다. 일부 라이브러리는 반대 규약을 사용하므로 사용하는 라이브러리의 규약을 확인하세요.
- 재정규화: 여러 번 연속으로 곱한 후에는 부동소수점 반올림 때문에 노름이 1에서 벗어납니다. 유효한 회전을 복원하려면 노름으로 나누어 \(q/\|q\|\)를 계산합니다.
곱의 노름이 예상과 다르면, 각 입력이 단위 쿼터니언인지 확인하세요. 노름의 곱셈성에 의해 두 단위 쿼터니언의 곱은 반올림 오차를 제외하고 노름이 1입니다.
쿼터니언 용어
- 쿼터니언
- 실수 계수 w, x, y, z를 가진 \(q = w + xi + yj + zk\) 형태의 수입니다. 기저는 \(i^2 = j^2 = k^2 = ijk = -1\)을 만족합니다.
- 스칼라(실수) 부분 w
- 1의 계수 w입니다. i, j, k를 포함하지 않는 부분입니다.
- 벡터(허수) 부분 (x, y, z)
- i, j, k의 계수로, 3차원 벡터로 취급합니다.
- 해밀턴 곱
- 기저 규칙과 분배법칙으로부터 만들어지는, 두 쿼터니언의 결합법칙은 성립하지만 교환법칙은 성립하지 않는 곱입니다. 이 계산기가 \(q_1 q_2\)로 계산하는 연산입니다.
- 켤레
- \(q^* = w - xi - yj - zk\)입니다. 벡터 부분의 부호가 바뀝니다.
- 노름(크기)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\)로, q를 4차원 벡터로 볼 때의 길이입니다.
- 단위 쿼터니언
- 노름이 1인 쿼터니언입니다. 단위 쿼터니언은 3차원 회전을 나타냅니다.
- 순허수 쿼터니언
- 스칼라 부분이 0(\(w = 0\))인 쿼터니언입니다. 흔히 3차원의 점이나 벡터를 나타내는 데 사용됩니다.
- 역원
- \(q\,q^{-1} = 1\)을 만족하는 쿼터니언 \(q^{-1} = q^*/\|q\|^2\)입니다. 0이 아닌 모든 쿼터니언에 대해 존재합니다.
- 비가환성
- 일반적으로 \(ij = -ji\) 등의 이유로 \(q_1 q_2 \neq q_2 q_1\)입니다. 3차원 회전 역시 교환법칙이 성립하지 않습니다.
- 짐벌 락
- 오일러 각 표현의 특이점입니다. 두 회전축이 일치하면(예를 들어 피치가 ±90°일 때) 한 자유도가 사라집니다. 쿼터니언은 이 문제를 겪지 않습니다.
자주 묻는 질문
사원수 곱셈은 교환법칙이 성립하나요? 아닙니다. 외적 항 때문에 q1 × q2는 일반적으로 q2 × q1과 다릅니다.
단위 사원수(unit quaternion)란 무엇인가요? 노름이 1인 사원수입니다. 단위 사원수는 3D 공간에서 순수한 회전을 나타냅니다.
벡터를 어떻게 회전시키나요? 벡터를 w = 0인 사원수로 두고 \(q \cdot v \cdot q^{*}\)를 계산하면 됩니다. 여기서 q는 회전을 인코딩한 단위 사원수입니다.