Máy tính Quaternion là gì?
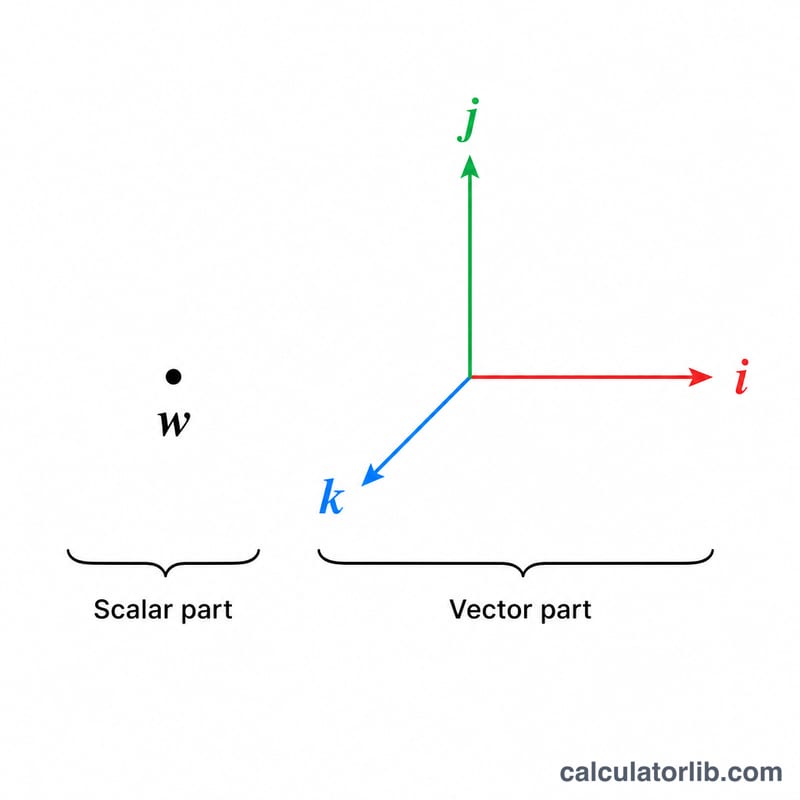
Quaternion là một số bốn chiều được viết dưới dạng \(q = w + xi + yj + zk\), trong đó w là phần vô hướng (phần thực) và (x, y, z) là phần vectơ (phần ảo). Quaternion được sử dụng rộng rãi trong đồ họa máy tính 3D, robot, hàng không vũ trụ và vật lý để biểu diễn các phép quay mà không gặp lỗi khóa gimbal (gimbal lock) như khi dùng góc Euler. Công cụ này nhân hai quaternion, đồng thời cho biết chuẩn của mỗi quaternion đầu vào và liên hợp của quaternion thứ nhất.
Cách sử dụng
Nhập bốn thành phần (w, x, y, z) cho mỗi quaternion q1 và q2. Máy tính sẽ trả về tích Hamilton q1 × q2 dưới dạng một quaternion mới, độ lớn (chuẩn) của cả hai đầu vào, và liên hợp của q1. Lưu ý rằng phép nhân quaternion không có tính giao hoán: nói chung q1 × q2 ≠ q2 × q1, nên thứ tự rất quan trọng.
Giải thích công thức
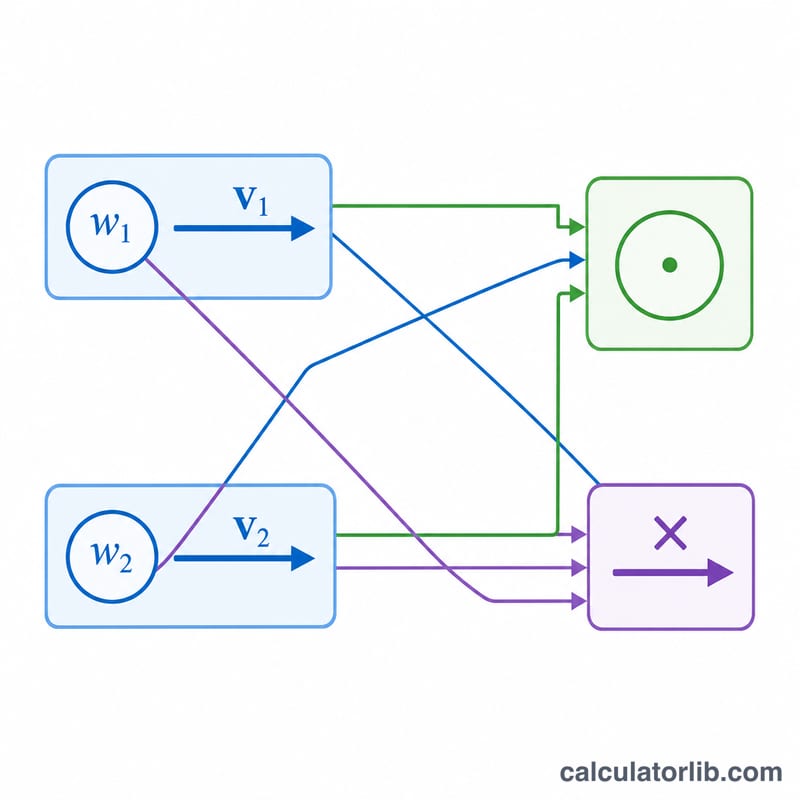
Tích Hamilton kết hợp phần vô hướng và phần vectơ. Kết quả vô hướng bằng w₁w₂ trừ đi tích vô hướng (dot product) của hai phần vectơ. Kết quả vectơ là w₁v₂ + w₂v₁ cộng với tích có hướng (cross product) v₁ × v₂. Chuẩn là độ dài Euclid √(w²+x²+y²+z²), còn liên hợp chỉ đơn giản là đổi dấu các thành phần vectơ: q* = (w, −x, −y, −z).
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$
$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$
$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$
$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$
Ví dụ minh họa
Giả sử \(q_1 = (1, 2, 3, 4)\) và \(q_2 = (5, 6, 7, 8)\). Phần vô hướng là $$1\cdot 5 - 2\cdot 6 - 3\cdot 7 - 4\cdot 8 = 5 - 12 - 21 - 32 = -60.$$ Thành phần i là $$1\cdot 6 + 2\cdot 5 + 3\cdot 8 - 4\cdot 7 = 6 + 10 + 24 - 28 = 12.$$ Thành phần j là $$1\cdot 7 - 2\cdot 8 + 3\cdot 5 + 4\cdot 6 = 7 - 16 + 15 + 24 = 30.$$ Thành phần k là $$1\cdot 8 + 2\cdot 7 - 3\cdot 6 + 4\cdot 5 = 8 + 14 - 18 + 20 = 24.$$ Vậy \(q_1 \times q_2 = (-60, 12, 30, 24)\).
Bảng nhân cơ sở quaternion (i, j, k)
Mọi tích quaternion đều được rút gọn thành tích của các phần tử cơ sở 1, i, j, k. Trong bảng dưới đây, hàng là thừa số bên trái và cột là thừa số bên phải.
| Trái × Phải | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
Các hệ thức định nghĩa: \(i^2 = j^2 = k^2 = ijk = -1\). Từ đó suy ra \(ij = k\), \(jk = i\), \(ki = j\), và các tích đảo ngược \(ji = -k\), \(kj = -i\), \(ik = -j\).
Vì sao phép nhân không giao hoán: với các cặp khác nhau trong i, j, k, bảng có tính phản đối xứng. Đổi thứ tự sẽ đổi dấu, nên \(ij = -ji\), \(jk = -kj\) và \(ki = -ik\). Các phần tử trên đường chéo đều bằng −1. Do sự đổi dấu này, nói chung \(q_1 q_2 \neq q_2 q_1\). Thứ tự của các thừa số có ý nghĩa trong tích Hamilton.
Diễn giải chuẩn, liên hợp và kết quả tích
- Chuẩn: \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\). Chuẩn có tính nhân: \(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\).
- Liên hợp: \(q^* = w - xi - yj - zk\). Nhân một quaternion với liên hợp của nó cho ra một số thực: \(q\,q^* = q^*q = \|q\|^2\).
- Nghịch đảo: \(q^{-1} = \dfrac{q^*}{\|q\|^2}\). Với quaternion đơn vị (chuẩn = 1), nghịch đảo chính là liên hợp.
- Quaternion đơn vị = phép quay 3D: phép quay góc \(\theta\) quanh trục đơn vị \(u = (u_x, u_y, u_z)\) là \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\). Một vector \(v\), viết dưới dạng quaternion thuần, được quay thành \(v' = q\,v\,q^*\).
- Quaternion thuần: quaternion có \(w = 0\), chẳng hạn \(xi + yj + zk\). Nó được dùng để biểu diễn vector 3D.
- Phủ kép: \(q\) và \(-q\) biểu diễn cùng một phép quay. Đó là hai quaternion khác nhau mô tả cùng một hướng.
- Ghép các phép quay: theo quy ước \(v' = q\,v\,q^*\), tích \(q_1 q_2\) áp dụng \(q_2\) trước rồi đến \(q_1\). Một số thư viện dùng quy ước ngược lại, vì vậy hãy kiểm tra thư viện của bạn.
- Chuẩn hóa lại: sau nhiều phép nhân liên tiếp, sai số làm tròn số thực dấu phẩy động khiến chuẩn lệch khỏi 1. Chia cho chuẩn, \(q/\|q\|\), để khôi phục một phép quay hợp lệ.
Nếu chuẩn của một tích không như bạn mong đợi, hãy kiểm tra xem mỗi đầu vào có phải là quaternion đơn vị hay không. Theo tính nhân của chuẩn, tích của hai quaternion đơn vị có chuẩn bằng 1, sai khác do làm tròn.
Thuật ngữ quaternion
- Quaternion
- Một số có dạng \(q = w + xi + yj + zk\) với các hệ số thực w, x, y, z. Các đơn vị thỏa mãn \(i^2 = j^2 = k^2 = ijk = -1\).
- Phần thực (vô hướng) w
- Hệ số w của 1. Đây là phần không chứa i, j hay k.
- Phần ảo (vector) (x, y, z)
- Các hệ số của i, j và k, được xem như một vector 3D.
- Tích Hamilton
- Tích kết hợp nhưng không giao hoán của hai quaternion, được xây dựng từ các quy tắc của cơ sở và tính phân phối. Đây là phép toán mà máy tính này thực hiện dưới dạng \(q_1 q_2\).
- Liên hợp
- \(q^* = w - xi - yj - zk\). Phần vector đổi dấu.
- Chuẩn (độ lớn)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\), là độ dài của q như một vector 4D.
- Quaternion đơn vị
- Quaternion có chuẩn bằng 1. Quaternion đơn vị biểu diễn các phép quay 3D.
- Quaternion thuần
- Quaternion có phần vô hướng bằng không (\(w = 0\)). Nó thường được dùng để biểu diễn một điểm hoặc vector trong 3D.
- Nghịch đảo
- Quaternion \(q^{-1} = q^*/\|q\|^2\) thỏa mãn \(q\,q^{-1} = 1\). Nó tồn tại với mọi quaternion khác không.
- Tính không giao hoán
- Nói chung \(q_1 q_2 \neq q_2 q_1\), vì \(ij = -ji\) và tương tự. Các phép quay 3D cũng không giao hoán.
- Khóa gimbal
- Một điểm kỳ dị của biểu diễn góc Euler. Khi hai trục quay trùng nhau (chẳng hạn ở góc nghiêng ±90°), một bậc tự do bị mất. Quaternion không gặp hiện tượng này.
Câu hỏi thường gặp
Phép nhân quaternion có tính giao hoán không? Không. Vì có thành phần tích có hướng nên q1 × q2 nói chung khác với q2 × q1.
Quaternion đơn vị là gì? Là quaternion có chuẩn bằng 1. Quaternion đơn vị biểu diễn các phép quay thuần túy trong không gian 3D.
Làm thế nào để quay một vectơ? Coi vectơ như một quaternion với w = 0 và tính \(q \cdot v \cdot q^{*}\), trong đó q là quaternion đơn vị mã hóa phép quay.