Kuaternion Hesaplama Aracı Nedir?
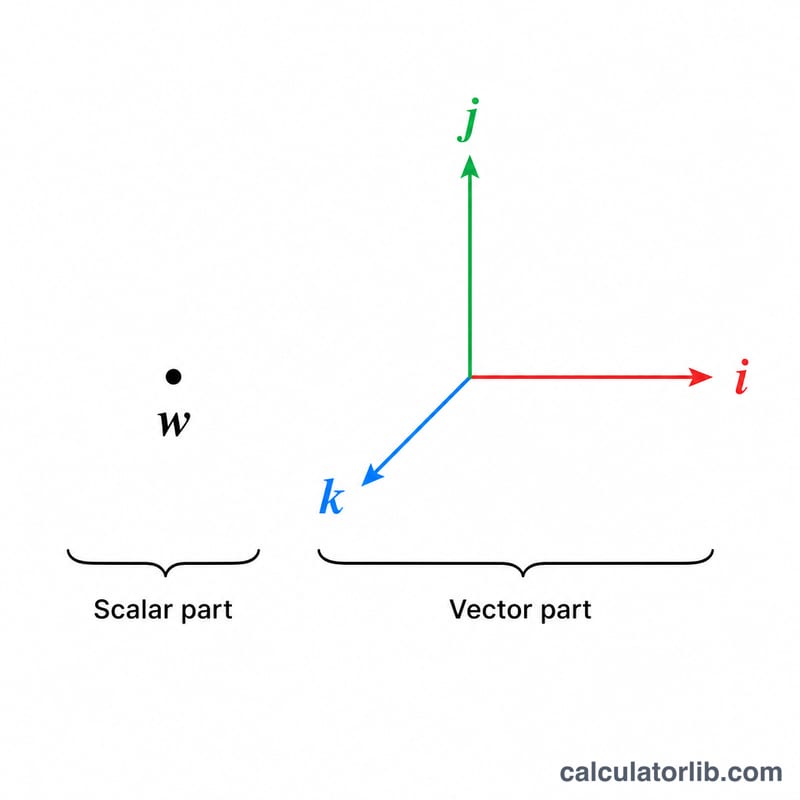
Kuaternion, \(q = w + xi + yj + zk\) biçiminde yazılan dört boyutlu bir sayıdır. Burada w skaler (gerçek) kısmı, (x, y, z) ise vektörel (sanal) kısmı temsil eder. Kuaternionlar; 3B bilgisayar grafiklerinde, robotikte, havacılık-uzay alanında ve fizikte dönmeleri ifade etmek için yaygın olarak kullanılır. Euler açılarında görülen gimbal kilidi (gimbal lock) sorunlarını yaşatmadıkları için tercih edilirler. Bu araç iki kuaternionu çarpar, ayrıca her bir girdinin normunu ve birinci kuaternionun eşleniğini de verir.
Nasıl Kullanılır?
q1 ve q2 kuaternionlarının her biri için dört bileşeni (w, x, y, z) girin. Araç; q1 × q2 Hamilton çarpımını yeni bir kuaternion olarak, her iki girdinin büyüklüğünü (norm) ve q1'in eşleniğini hesaplar. Kuaternion çarpımı değişmeli değildir: genel olarak q1 × q2 ≠ q2 × q1 olur; dolayısıyla sıralama önemlidir.
Formülün Açıklaması
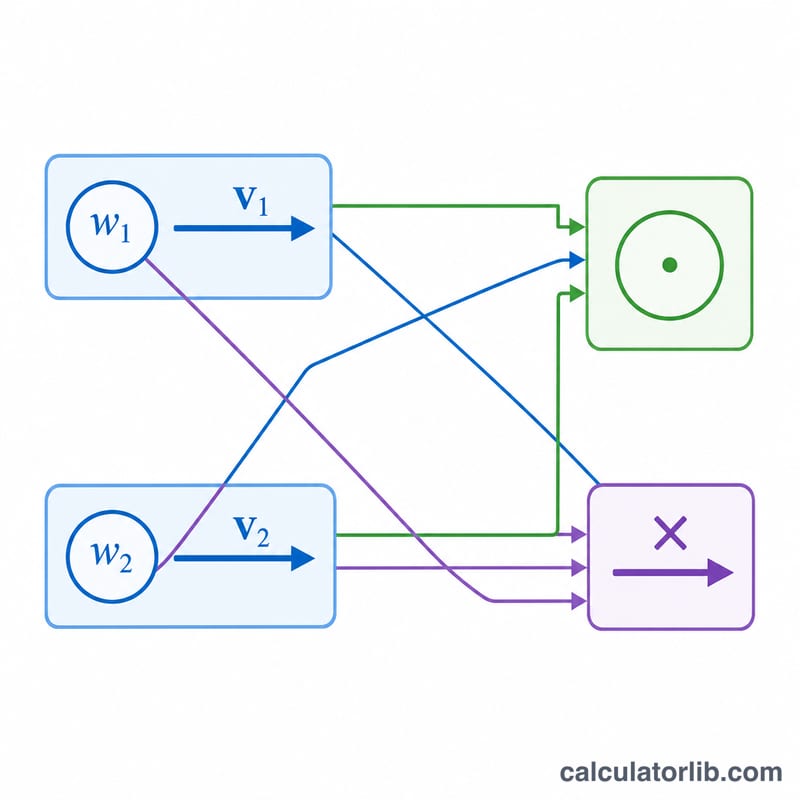
Hamilton çarpımı bir skaler kısım ile bir vektörel kısmı birleştirir. Skaler sonuç, w₁w₂ değerinden vektörel kısımların nokta çarpımının çıkarılmasıyla bulunur. Vektörel sonuç ise w₁v₂ + w₂v₁ ifadesine v₁ × v₂ çapraz çarpımının eklenmesiyle elde edilir. Norm, Öklid uzunluğu olan \(\sqrt{w^{2}+x^{2}+y^{2}+z^{2}}\) değeridir; eşlenik ise yalnızca vektör bileşenlerinin işaretini değiştirir: \(q^{*} = (w, -x, -y, -z)\).
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$
$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$
$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$
$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$
Çözümlü Örnek
q1 = (1, 2, 3, 4) ve q2 = (5, 6, 7, 8) olsun. Skaler kısım: \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\). i kısmı: \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\). j kısmı: \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\). k kısmı: \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\). Buna göre \(q_1 \times q_2 = (-60, 12, 30, 24)\).
Kuaterniyon Temel Çarpım Tablosu (i, j, k)
Her kuaterniyon çarpımı, 1, i, j, k temel elemanlarının çarpımlarına indirgenir. Aşağıdaki tabloda satır sol çarpanı, sütun ise sağ çarpanı gösterir.
| Sol × Sağ | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
Tanımlayıcı bağıntılar: \(i^2 = j^2 = k^2 = ijk = -1\). Bunlardan \(ij = k\), \(jk = i\), \(ki = j\) ve ters çarpımlar \(ji = -k\), \(kj = -i\), \(ik = -j\) elde edilir.
Çarpımın neden değişmeli olmadığı: i, j, k arasındaki farklı çiftler için tablo simetriktir. Sıra değiştirildiğinde işaret değişir; yani \(ij = -ji\), \(jk = -kj\) ve \(ki = -ik\). Köşegen girişlerinin hepsi −1'dir. Bu işaret değişimi nedeniyle genel olarak \(q_1 q_2 \neq q_2 q_1\) olur. Hamilton çarpımında çarpanların sırası önemlidir.
Norm, Eşlenik ve Çarpım Sonuçlarının Yorumlanması
- Norm: \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\). Norm çarpımsaldır: \(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\).
- Eşlenik: \(q^* = w - xi - yj - zk\). Bir kuaterniyonu eşleniğiyle çarpmak reel bir sayı verir: \(q\,q^* = q^*q = \|q\|^2\).
- Ters: \(q^{-1} = \dfrac{q^*}{\|q\|^2}\). Birim kuaterniyon (norm = 1) için ters, basitçe eşleniktir.
- Birim kuaterniyon = 3B dönme: birim eksen \(u = (u_x, u_y, u_z)\) etrafında \(\theta\) açısıyla dönme \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\) ile verilir. Saf kuaterniyon olarak yazılmış bir \(v\) vektörü \(v' = q\,v\,q^*\) ile döndürülür.
- Saf kuaterniyon: \(w = 0\) olan kuaterniyon, örneğin \(xi + yj + zk\). 3B vektörleri göstermek için kullanılır.
- Çift örtü: \(q\) ve \(-q\) aynı dönmeyi temsil eder. Tek bir yönelimi tanımlayan iki farklı kuaterniyondur.
- Dönmelerin bileşimi: \(v' = q\,v\,q^*\) kuralıyla \(q_1 q_2\) çarpımı önce \(q_2\), sonra \(q_1\) uygular. Bazı kütüphaneler ters kuralı kullanır, bu yüzden kendi kütüphanenizi kontrol edin.
- Yeniden normalleştirme: çok sayıda ardışık çarpımdan sonra kayan nokta yuvarlama hataları normu 1'den uzaklaştırır. Geçerli bir dönme elde etmek için \(q/\|q\|\) ile bölün.
Bir çarpımın normu beklediğiniz gibi değilse, her girdinin birim kuaterniyon olup olmadığını kontrol edin. Çarpımsallık gereği, iki birim kuaterniyonun çarpımının normu yuvarlama hariç 1'dir.
Kuaterniyon Terimleri
- Kuaterniyon
- Gerçek katsayılı w, x, y, z ile \(q = w + xi + yj + zk\) biçiminde bir sayı. Birimler \(i^2 = j^2 = k^2 = ijk = -1\) koşullarını sağlar.
- Skaler (reel) kısım w
- 1'in katsayısı w'dir. i, j veya k içermeyen kısımdır.
- Vektör (sanal) kısım (x, y, z)
- i, j ve k'nın katsayıları, 3B bir vektör olarak ele alınır.
- Hamilton çarpımı
- Temel kurallar ve dağılma özelliğinden oluşan, birleşmeli ama değişmeli olmayan iki kuaterniyon çarpımı. Bu hesap makinesinin \(q_1 q_2\) olarak hesapladığı işlemdir.
- Eşlenik
- \(q^* = w - xi - yj - zk\). Vektör kısmının işareti değişir.
- Norm (büyüklük)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\), q'nun 4B bir vektör olarak uzunluğu.
- Birim kuaterniyon
- Normu 1 olan kuaterniyon. Birim kuaterniyonlar 3B dönmeleri temsil eder.
- Saf kuaterniyon
- Skaler kısmı sıfır olan (\(w = 0\)) kuaterniyon. Genellikle 3B'de bir nokta veya vektörü temsil etmek için kullanılır.
- Ters
- \(q\,q^{-1} = 1\) koşulunu sağlayan \(q^{-1} = q^*/\|q\|^2\) kuaterniyonu. Sıfırdan farklı her kuaterniyon için vardır.
- Değişmesizlik
- Genel olarak \(q_1 q_2 \neq q_2 q_1\)'dir, çünkü \(ij = -ji\) gibi ilişkiler vardır. 3B dönmeler de değişmeli değildir.
- Gimbal kilidi
- Euler açısı gösterimlerinin bir tekilliği. İki dönme ekseni hizalandığında (örneğin ±90° yunuslama açısında) bir serbestlik derecesi kaybolur. Kuaterniyonlar bu sorundan etkilenmez.
Sıkça Sorulan Sorular
Kuaternion çarpımı değişmeli midir? Hayır. Çapraz çarpım terimi nedeniyle q1 × q2 genellikle q2 × q1'den farklıdır.
Birim kuaternion nedir? Normu 1'e eşit olan kuaterniondur. Birim kuaternionlar, 3B uzaydaki saf dönmeleri temsil eder.
Bir vektörü nasıl döndürürüm? Vektörü w = 0 olan bir kuaternion gibi ele alın ve q · v · q* işlemini hesaplayın; burada q, dönmeyi kodlayan bir birim kuaterniondur.