什麼是四元數計算機?
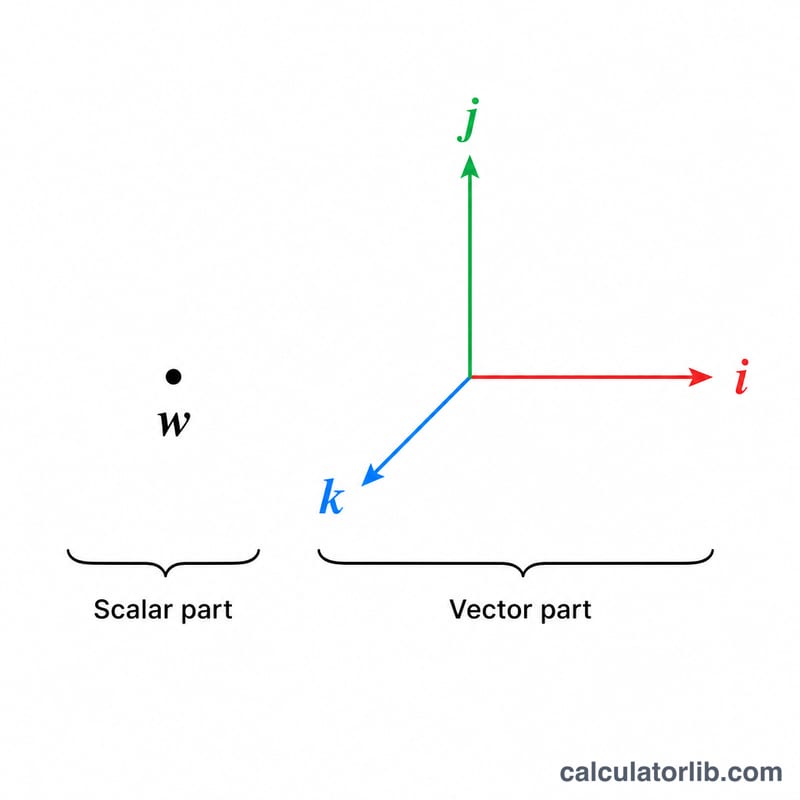
四元數是一種四維數,寫成 \(q = w + xi + yj + zk\),其中 w 是純量(實數)部分,(x, y, z) 則是向量(虛數)部分。四元數廣泛應用於 3D 電腦繪圖、機器人、航太工程與物理領域,用來表示旋轉,並可避免歐拉角常見的萬向鎖(gimbal lock)問題。本計算機能將兩個四元數相乘,同時計算各自的範數,以及第一個四元數的共軛。
使用方法
分別輸入四元數 q1 與 q2 的四個分量(w、x、y、z)。計算機會回傳兩者的漢米爾頓積 q1 × q2(一個新的四元數)、兩個輸入的模長(範數),以及 q1 的共軛。請特別注意,四元數乘法不具交換律:一般而言 q1 × q2 ≠ q2 × q1,因此運算順序會影響結果。
公式解析
漢米爾頓積由純量部分與向量部分組合而成。純量結果為 w₁w₂ 減去兩個向量部分的點積;向量結果為 w₁v₂ + w₂v₁ 再加上叉積 v₁ × v₂。範數是歐幾里得長度 \(\sqrt{w^2+x^2+y^2+z^2}\),而共軛只需將向量分量取負號即可:\(q^{*} = (w, -x, -y, -z)\)。
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$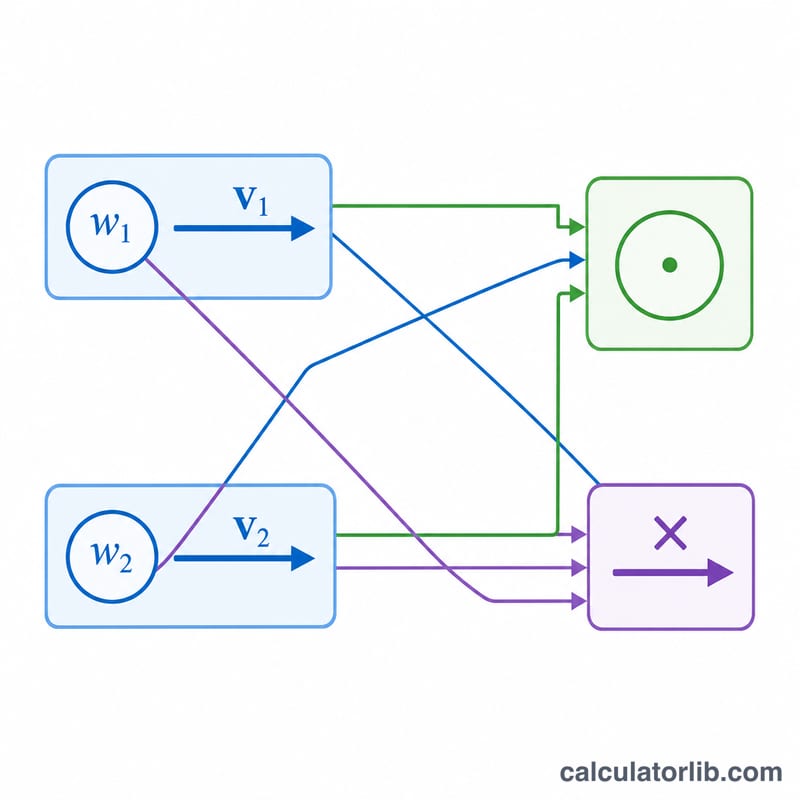
實例演算
設 q1 = (1, 2, 3, 4)、q2 = (5, 6, 7, 8)。純量部分為 \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\);i 部分為 \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\);j 部分為 \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\);k 部分為 \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\)。因此 \(q_1 \times q_2 = (-60, 12, 30, 24)\)。
四元數基底乘法表(i, j, k)
每個四元數乘積都可化為基底元素 1、i、j、k 的乘積。在下表中,列為左因子,欄為右因子。
| 左 × 右 | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
定義關係:\(i^2 = j^2 = k^2 = ijk = -1\)。由此可得 \(ij = k\)、\(jk = i\)、\(ki = j\),以及反向乘積 \(ji = -k\)、\(kj = -i\)、\(ik = -j\)。
乘法為何不可交換:對於 i、j、k 中互異的一對元素,此表呈反對稱。交換順序會使符號翻轉,因此 \(ij = -ji\)、\(jk = -kj\)、\(ki = -ik\)。對角線上的元素皆為 −1。由於這種符號翻轉,一般而言 \(q_1 q_2 \neq q_2 q_1\)。在哈密頓乘積中,因子的順序很重要。
解讀範數、共軛與乘積結果
- 範數:\(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\)。範數具有乘性:\(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\)。
- 共軛:\(q^* = w - xi - yj - zk\)。四元數與其共軛相乘會得到一個實數:\(q\,q^* = q^*q = \|q\|^2\)。
- 反元素:\(q^{-1} = \dfrac{q^*}{\|q\|^2}\)。對於單位四元數(範數 = 1),其反元素就是共軛。
- 單位四元數 = 三維旋轉:繞單位軸 \(u = (u_x, u_y, u_z)\) 旋轉角度 \(\theta\),可表示為 \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\)。向量 \(v\) 以純四元數形式表示,經旋轉後為 \(v' = q\,v\,q^*\)。
- 純四元數:實部 \(w = 0\) 的四元數,例如 \(xi + yj + zk\)。它用來表示三維向量。
- 雙重覆蓋:\(q\) 與 \(-q\) 表示相同的旋轉。它們是描述同一方位的兩個不同四元數。
- 旋轉的合成:採用慣例 \(v' = q\,v\,q^*\) 時,乘積 \(q_1 q_2\) 會先作用 \(q_2\),再作用 \(q_1\)。有些程式庫採用相反的慣例,因此請檢查您所使用的程式庫。
- 重新正規化:經過多次連續乘法後,浮點數捨入會使範數偏離 1。以範數相除,即 \(q/\|q\|\),可還原為有效的旋轉。
若乘積的範數與預期不符,請檢查每個輸入是否為單位四元數。由於範數的乘性,兩個單位四元數的乘積範數為 1(捨入誤差除外)。
四元數術語
- 四元數
- 形如 \(q = w + xi + yj + zk\) 的數,其中 w、x、y、z 為實係數。基底元素滿足 \(i^2 = j^2 = k^2 = ijk = -1\)。
- 純量(實)部 w
- 1 的係數 w。它是不涉及 i、j 或 k 的部分。
- 向量(虛)部 (x, y, z)
- i、j、k 的係數,視為一個三維向量。
- 哈密頓乘積
- 兩個四元數的結合律成立但不可交換的乘積,由基底規則與分配律構成。本計算機以 \(q_1 q_2\) 計算的正是此運算。
- 共軛
- \(q^* = w - xi - yj - zk\)。向量部的符號改變。
- 範數(長度)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\),即 q 作為四維向量的長度。
- 單位四元數
- 範數為 1 的四元數。單位四元數用來表示三維旋轉。
- 純四元數
- 純量部為零(\(w = 0\))的四元數。常用來表示三維空間中的一個點或向量。
- 反元素
- 滿足 \(q\,q^{-1} = 1\) 的四元數 \(q^{-1} = q^*/\|q\|^2\)。每個非零四元數都有反元素。
- 非交換性
- 一般而言 \(q_1 q_2 \neq q_2 q_1\),因為 \(ij = -ji\) 等等。三維旋轉也不滿足交換律。
- 萬向節鎖
- 歐拉角表示法的奇異性。當兩個旋轉軸對齊時(例如俯仰角為 ±90° 時),會失去一個自由度。四元數不會有此問題。
常見問題
四元數乘法符合交換律嗎?不符合。由於含有叉積項,q1 × q2 通常不等於 q2 × q1。
什麼是單位四元數?範數等於 1 的四元數。單位四元數可用來表示 3D 空間中的純旋轉。
如何旋轉一個向量?將向量視為 w = 0 的四元數,再計算 \(q \cdot v \cdot q^{*}\),其中 q 是代表該旋轉的單位四元數。