Qu'est-ce qu'un calculateur de quaternions ?
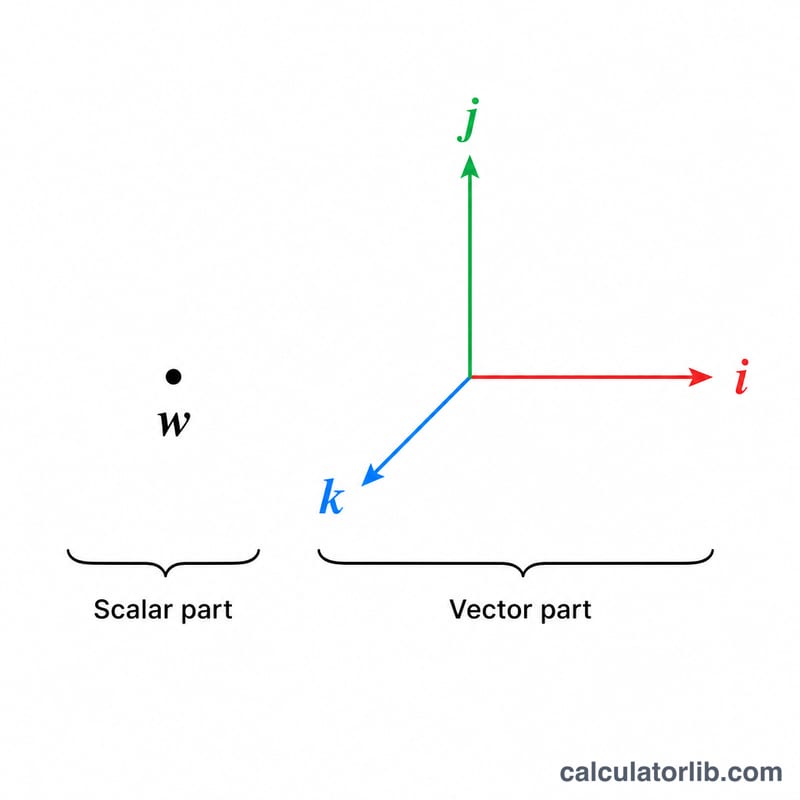
Un quaternion est un nombre à quatre dimensions noté \(q = w + xi + yj + zk\), où w désigne la partie scalaire (réelle) et (x, y, z) la partie vectorielle (imaginaire). Les quaternions sont largement utilisés en infographie 3D, en robotique, dans l'aérospatiale et en physique pour représenter des rotations sans le problème de blocage de cardan (gimbal lock) propre aux angles d'Euler. Ce calculateur multiplie deux quaternions, puis affiche la norme de chacun et le conjugué du premier.
Comment l'utiliser
Saisissez les quatre composantes (w, x, y, z) pour chacun des quaternions q1 et q2. Le calculateur renvoie le produit de Hamilton q1 × q2 sous forme d'un nouveau quaternion, le module (norme) des deux entrées et le conjugué de q1. La multiplication de quaternions n'est pas commutative : en général, q1 × q2 ≠ q2 × q1, l'ordre des facteurs compte donc.
La formule expliquée
Le produit de Hamilton combine une partie scalaire et une partie vectorielle. Le résultat scalaire vaut w₁w₂ moins le produit scalaire des parties vectorielles. Le résultat vectoriel vaut w₁v₂ + w₂v₁ auquel s'ajoute le produit vectoriel v₁ × v₂.
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$La norme correspond à la longueur euclidienne \(\sqrt{w^2+x^2+y^2+z^2}\), et le conjugué se contente d'inverser le signe des composantes vectorielles : \(q^{*} = (w, -x, -y, -z)\).
$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$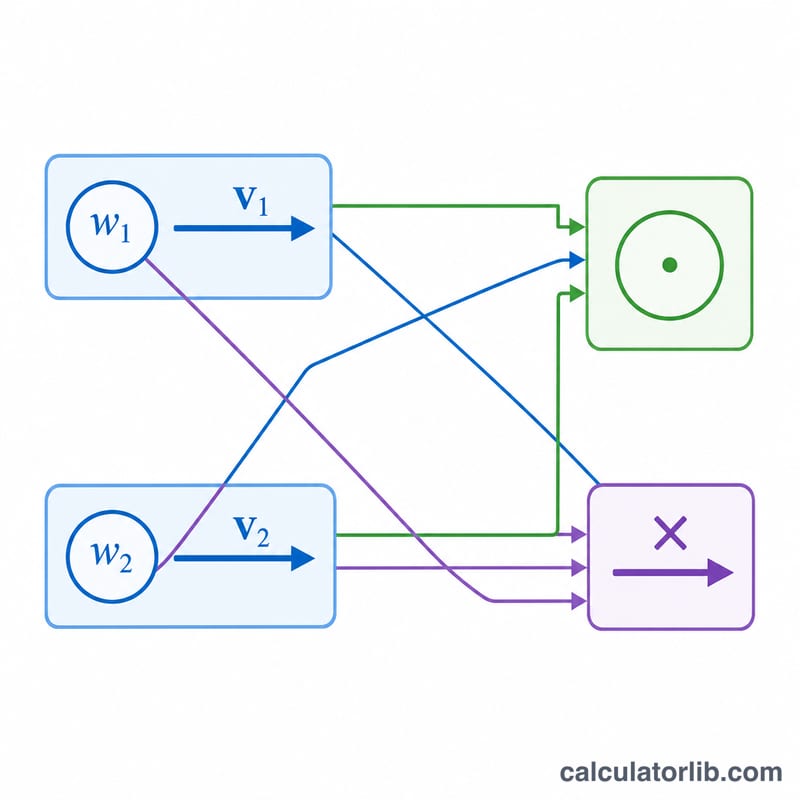
Exemple détaillé
Prenons q1 = (1, 2, 3, 4) et q2 = (5, 6, 7, 8). La partie scalaire vaut \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\). La composante i vaut \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\). La composante j vaut \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\). La composante k vaut \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\). On obtient donc \(q_1 \times q_2 = (-60, 12, 30, 24)\).
Tableau de multiplication des quaternions de base (i, j, k)
Tout produit de quaternions se ramène aux produits des éléments de base 1, i, j, k. Dans le tableau ci-dessous, la ligne correspond au facteur de gauche et la colonne au facteur de droite.
| Gauche × Droite | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
Relations définissantes : \(i^2 = j^2 = k^2 = ijk = -1\). On en déduit \(ij = k\), \(jk = i\), \(ki = j\), ainsi que les produits inversés \(ji = -k\), \(kj = -i\), \(ik = -j\).
Pourquoi la multiplication n'est pas commutative : pour les paires distinctes parmi i, j, k, le tableau est antisymétrique. Inverser l'ordre change le signe, donc \(ij = -ji\), \(jk = -kj\) et \(ki = -ik\). Les termes diagonaux valent tous −1. À cause de ce changement de signe, \(q_1 q_2 \neq q_2 q_1\) en général. L'ordre des facteurs compte dans le produit de Hamilton.
Interpréter les résultats de norme, de conjugué et de produit
- Norme : \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\). La norme est multiplicative : \(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\).
- Conjugué : \(q^* = w - xi - yj - zk\). Multiplier un quaternion par son conjugué donne un nombre réel : \(q\,q^* = q^*q = \|q\|^2\).
- Inverse : \(q^{-1} = \dfrac{q^*}{\|q\|^2}\). Pour un quaternion unitaire (norme = 1), l'inverse est simplement le conjugué.
- Quaternion unitaire = rotation 3D : une rotation d'angle \(\theta\) autour d'un axe unitaire \(u = (u_x, u_y, u_z)\) s'écrit \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\). Un vecteur \(v\), écrit sous forme de quaternion pur, est tourné par \(v' = q\,v\,q^*\).
- Quaternion pur : un quaternion avec \(w = 0\), par exemple \(xi + yj + zk\). Il sert à représenter des vecteurs 3D.
- Double couverture : \(q\) et \(-q\) représentent la même rotation. Ce sont deux quaternions différents qui décrivent une même orientation.
- Composition des rotations : avec la convention \(v' = q\,v\,q^*\), le produit \(q_1 q_2\) applique d'abord \(q_2\), puis \(q_1\). Certaines bibliothèques utilisent la convention inverse, vérifiez donc la vôtre.
- Renormalisation : après de nombreuses multiplications successives, les arrondis en virgule flottante font dériver la norme loin de 1. Divisez par la norme, \(q/\|q\|\), pour restaurer une rotation valide.
Si la norme d'un produit n'est pas celle attendue, vérifiez que chaque entrée est un quaternion unitaire. Par multiplicativité, le produit de deux quaternions unitaires a une norme égale à 1, à l'arrondi près.
Terminologie des quaternions
- Quaternion
- Un nombre de la forme \(q = w + xi + yj + zk\) avec des coefficients réels w, x, y, z. Les unités vérifient \(i^2 = j^2 = k^2 = ijk = -1\).
- Partie scalaire (réelle) w
- Le coefficient w de 1. C'est la partie qui ne contient ni i, ni j, ni k.
- Partie vectorielle (imaginaire) (x, y, z)
- Les coefficients de i, j et k, considérés comme un vecteur 3D.
- Produit de Hamilton
- Le produit associatif mais non commutatif de deux quaternions, construit à partir des règles de base et de la distributivité. C'est l'opération que ce calculateur calcule sous la forme \(q_1 q_2\).
- Conjugué
- \(q^* = w - xi - yj - zk\). La partie vectorielle change de signe.
- Norme (module)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\), la longueur de q en tant que vecteur 4D.
- Quaternion unitaire
- Un quaternion de norme 1. Les quaternions unitaires représentent des rotations 3D.
- Quaternion pur
- Un quaternion dont la partie scalaire est nulle (\(w = 0\)). Il sert souvent à représenter un point ou un vecteur en 3D.
- Inverse
- Le quaternion \(q^{-1} = q^*/\|q\|^2\), qui vérifie \(q\,q^{-1} = 1\). Il existe pour tout quaternion non nul.
- Non-commutativité
- En général \(q_1 q_2 \neq q_2 q_1\), car \(ij = -ji\), et ainsi de suite. Les rotations en 3D ne commutent pas non plus.
- Blocage de cardan (gimbal lock)
- Une singularité des représentations par angles d'Euler. Lorsque deux axes de rotation s'alignent (par exemple à un tangage de ±90°), un degré de liberté est perdu. Les quaternions n'en souffrent pas.
FAQ
La multiplication de quaternions est-elle commutative ? Non. À cause du terme de produit vectoriel, q1 × q2 diffère généralement de q2 × q1.
Qu'est-ce qu'un quaternion unitaire ? C'est un quaternion dont la norme est égale à 1. Les quaternions unitaires représentent des rotations pures dans l'espace 3D.
Comment faire pivoter un vecteur ? Considérez le vecteur comme un quaternion avec w = 0, puis calculez \(q \cdot v \cdot q^{*}\), où q est un quaternion unitaire encodant la rotation.