¿Qué es una calculadora de cuaterniones?
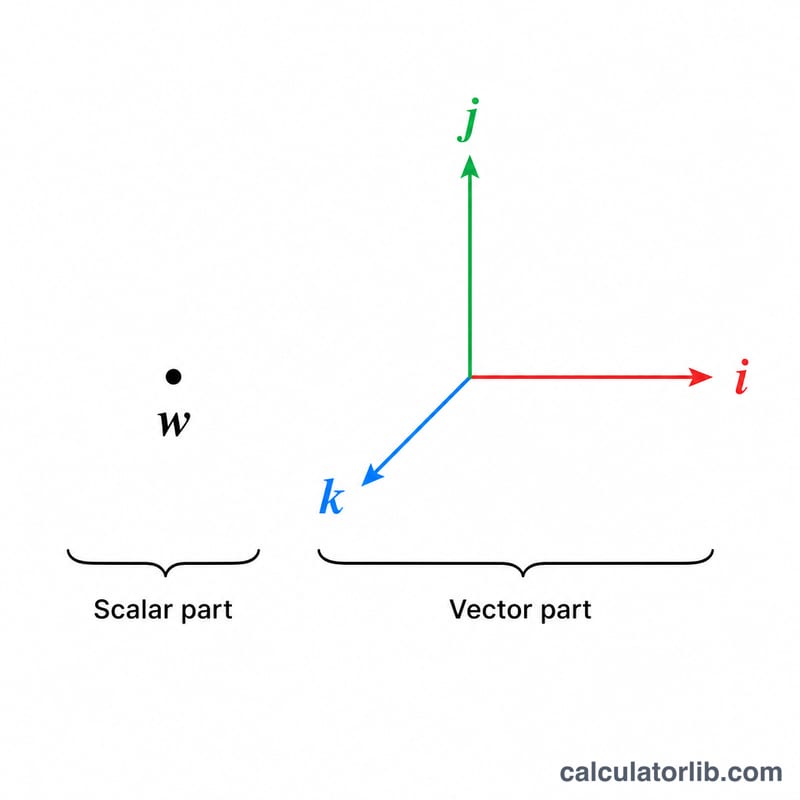
Un cuaternión es un número de cuatro dimensiones que se escribe como \(q = w + xi + yj + zk\), donde w es la parte escalar (real) y (x, y, z) es la parte vectorial (imaginaria). Los cuaterniones se emplean a diario en gráficos 3D por computadora, robótica, aeroespacial y física para representar rotaciones sin sufrir el bloqueo de cardán (gimbal lock) propio de los ángulos de Euler. Esta calculadora multiplica dos cuaterniones y, además, muestra la norma de cada uno y el conjugado del primero.
Cómo usarla
Introduce las cuatro componentes (w, x, y, z) de cada cuaternión, q1 y q2. La calculadora devuelve el producto de Hamilton q1 × q2 como un nuevo cuaternión, el módulo (norma) de ambos y el conjugado de q1. La multiplicación de cuaterniones no es conmutativa: en general q1 × q2 ≠ q2 × q1, así que el orden importa.
La fórmula explicada
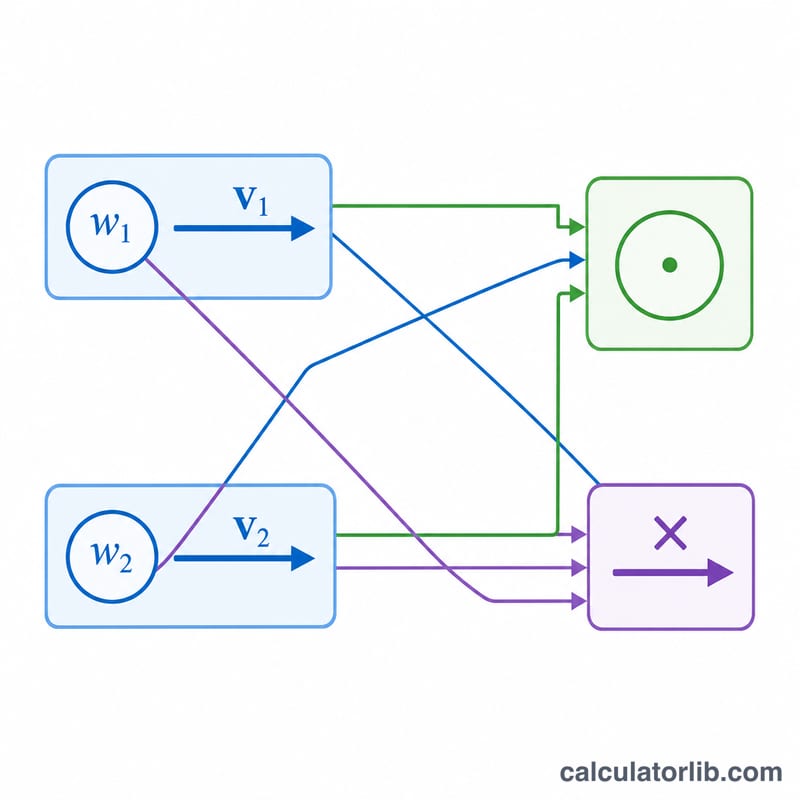
El producto de Hamilton combina una parte escalar y una parte vectorial. El resultado escalar es w₁w₂ menos el producto escalar de las partes vectoriales. El resultado vectorial es w₁v₂ + w₂v₁ más el producto vectorial v₁ × v₂. La norma es la longitud euclídea √(w²+x²+y²+z²), y el conjugado simplemente cambia el signo de las componentes vectoriales: q* = (w, −x, −y, −z).
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$
$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$
$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$
$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$
Ejemplo resuelto
Tomemos q1 = (1, 2, 3, 4) y q2 = (5, 6, 7, 8). La parte escalar es \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\). La parte i es \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\). La parte j es \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\). La parte k es \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\). Por tanto, \(q_1 \times q_2 = (-60, 12, 30, 24)\).
Tabla de multiplicación de la base de cuaterniones (i, j, k)
Todo producto de cuaterniones se reduce a los productos de los elementos base 1, i, j, k. En la tabla siguiente, la fila es el factor izquierdo y la columna es el factor derecho.
| Izquierda × Derecha | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
Relaciones que definen el sistema: \(i^2 = j^2 = k^2 = ijk = -1\). A partir de estas se obtienen \(ij = k\), \(jk = i\), \(ki = j\), y los productos invertidos \(ji = -k\), \(kj = -i\), \(ik = -j\).
Por qué la multiplicación no es conmutativa: para los pares distintos entre i, j, k, la tabla es antisimétrica. Al intercambiar el orden cambia el signo, así que \(ij = -ji\), \(jk = -kj\) y \(ki = -ik\). Las entradas de la diagonal son todas −1. Debido a este cambio de signo, \(q_1 q_2 \neq q_2 q_1\) en general. El orden de los factores importa en el producto de Hamilton.
Interpretación de los resultados de norma, conjugado y producto
- Norma: \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\). La norma es multiplicativa: \(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\).
- Conjugado: \(q^* = w - xi - yj - zk\). Multiplicar un cuaternión por su conjugado da un número real: \(q\,q^* = q^*q = \|q\|^2\).
- Inverso: \(q^{-1} = \dfrac{q^*}{\|q\|^2}\). Para un cuaternión unitario (norma = 1), el inverso es simplemente el conjugado.
- Cuaternión unitario = rotación 3D: una rotación de ángulo \(\theta\) alrededor de un eje unitario \(u = (u_x, u_y, u_z)\) es \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\). Un vector \(v\), escrito como cuaternión puro, se rota mediante \(v' = q\,v\,q^*\).
- Cuaternión puro: un cuaternión con \(w = 0\), como \(xi + yj + zk\). Se usa para representar vectores 3D.
- Doble cubrimiento: \(q\) y \(-q\) representan la misma rotación. Son dos cuaterniones distintos que describen una misma orientación.
- Composición de rotaciones: con la convención \(v' = q\,v\,q^*\), el producto \(q_1 q_2\) aplica primero \(q_2\) y luego \(q_1\). Algunas bibliotecas usan la convención contraria, así que revisa la tuya.
- Renormalización: tras muchas multiplicaciones sucesivas, el redondeo de punto flotante hace que la norma se aleje de 1. Divide entre la norma, \(q/\|q\|\), para restaurar una rotación válida.
Si la norma de un producto no es la esperada, comprueba que cada entrada sea un cuaternión unitario. Por la multiplicatividad, el producto de dos cuaterniones unitarios tiene norma 1, salvo redondeo.
Terminología de cuaterniones
- Cuaternión
- Un número de la forma \(q = w + xi + yj + zk\) con coeficientes reales w, x, y, z. Las unidades cumplen \(i^2 = j^2 = k^2 = ijk = -1\).
- Parte escalar (real) w
- El coeficiente w de 1. Es la parte que no involucra i, j ni k.
- Parte vectorial (imaginaria) (x, y, z)
- Los coeficientes de i, j y k, tratados como un vector 3D.
- Producto de Hamilton
- El producto asociativo pero no conmutativo de dos cuaterniones, construido a partir de las reglas de la base y la distributividad. Es la operación que esta calculadora calcula como \(q_1 q_2\).
- Conjugado
- \(q^* = w - xi - yj - zk\). La parte vectorial cambia de signo.
- Norma (magnitud)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\), la longitud de q como vector 4D.
- Cuaternión unitario
- Un cuaternión con norma 1. Los cuaterniones unitarios representan rotaciones 3D.
- Cuaternión puro
- Un cuaternión con parte escalar nula (\(w = 0\)). Suele usarse para representar un punto o vector en 3D.
- Inverso
- El cuaternión \(q^{-1} = q^*/\|q\|^2\) que satisface \(q\,q^{-1} = 1\). Existe para todo cuaternión no nulo.
- No conmutatividad
- En general \(q_1 q_2 \neq q_2 q_1\), porque \(ij = -ji\) y así sucesivamente. Las rotaciones en 3D tampoco conmutan.
- Bloqueo de cardán (gimbal lock)
- Una singularidad de las representaciones con ángulos de Euler. Cuando dos ejes de rotación se alinean (por ejemplo, con un cabeceo de ±90°), se pierde un grado de libertad. Los cuaterniones no sufren este problema.
Preguntas frecuentes
¿Es conmutativa la multiplicación de cuaterniones? No. Debido al término del producto vectorial, q1 × q2 suele ser distinto de q2 × q1.
¿Qué es un cuaternión unitario? Un cuaternión cuya norma es igual a 1. Los cuaterniones unitarios representan rotaciones puras en el espacio 3D.
¿Cómo roto un vector? Trata el vector como un cuaternión con w = 0 y calcula q · v · q*, donde q es un cuaternión unitario que codifica la rotación.