क्वाटर्नियन कैलकुलेटर क्या है?
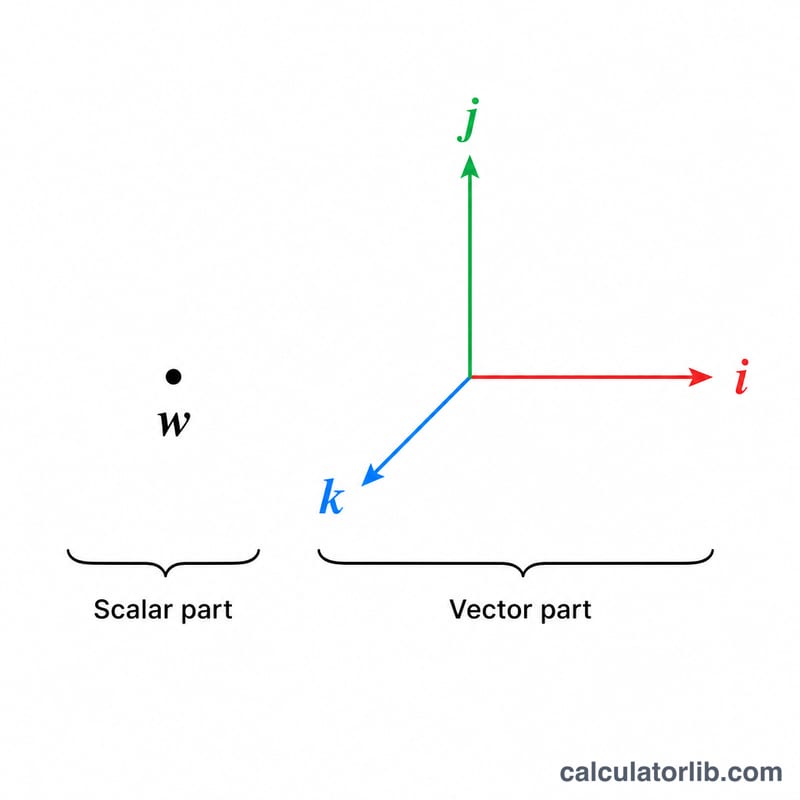
क्वाटर्नियन एक चार-विमीय संख्या है जिसे \(q = w + xi + yj + zk\) के रूप में लिखा जाता है, जहाँ w अदिश (वास्तविक) भाग है और (x, y, z) सदिश (काल्पनिक) भाग है। क्वाटर्नियन का व्यापक उपयोग 3D कंप्यूटर ग्राफ़िक्स, रोबोटिक्स, अंतरिक्ष-विज्ञान और भौतिकी में घूर्णन (rotation) दर्शाने के लिए होता है, क्योंकि ये ऑयलर कोणों (Euler angles) वाली गिम्बल-लॉक की समस्या से बचाते हैं। यह कैलकुलेटर दो क्वाटर्नियनों को गुणा करता है, और साथ ही दोनों इनपुट का नॉर्म तथा पहले का संयुग्म भी बताता है।
इसका उपयोग कैसे करें
प्रत्येक क्वाटर्नियन q1 और q2 के लिए चारों घटक (w, x, y, z) दर्ज करें। कैलकुलेटर एक नए क्वाटर्नियन के रूप में हैमिल्टन गुणनफल q1 × q2, दोनों इनपुट का परिमाण (नॉर्म), और q1 का संयुग्म लौटाता है। ध्यान रखें कि क्वाटर्नियन गुणन क्रमविनिमेय (commutative) नहीं होता: सामान्यतः q1 × q2 ≠ q2 × q1, इसलिए क्रम मायने रखता है।
सूत्र की व्याख्या
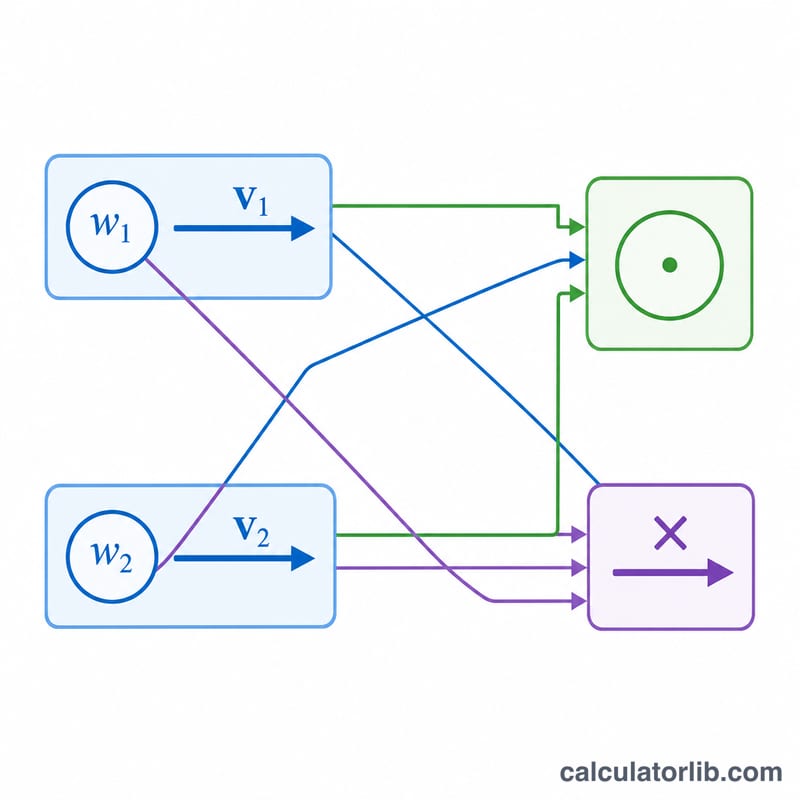
हैमिल्टन गुणनफल अदिश भाग और सदिश भाग को मिलाकर बनता है। अदिश परिणाम होता है w₁w₂ में से सदिश भागों के डॉट गुणनफल (dot product) को घटाना। सदिश परिणाम होता है w₁v₂ + w₂v₁ में सदिशों का क्रॉस गुणनफल v₁ × v₂ जोड़ना। नॉर्म यूक्लिडीय लंबाई \(\sqrt{w^{2}+x^{2}+y^{2}+z^{2}}\) है, और संयुग्म केवल सदिश घटकों का चिह्न बदल देता है: q* = (w, −x, −y, −z)।
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$
$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$
$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$
$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$
हल किया हुआ उदाहरण
मान लें q1 = (1, 2, 3, 4) और q2 = (5, 6, 7, 8)। अदिश भाग है \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\)। i भाग है \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\)। j भाग है \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\)। k भाग है \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\)। अतः q1 × q2 = (−60, 12, 30, 24)।
क्वाटरनियन गुणन सारणी (i, j, k)
हर क्वाटरनियन गुणनफल आधार तत्वों 1, i, j, k के गुणनफलों में बदल जाता है। नीचे की सारणी में पंक्ति बायाँ गुणनखंड है और स्तंभ दायाँ गुणनखंड है।
| बायाँ × दायाँ | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
परिभाषित संबंध: \(i^2 = j^2 = k^2 = ijk = -1\)। इनसे \(ij = k\), \(jk = i\), \(ki = j\) तथा उलटे गुणनफल \(ji = -k\), \(kj = -i\), \(ik = -j\) प्राप्त होते हैं।
गुणन अक्रमविनिमेय क्यों है: i, j, k के भिन्न जोड़ों के लिए सारणी प्रतिसममित है। क्रम बदलने पर चिह्न बदल जाता है, इसलिए \(ij = -ji\), \(jk = -kj\) और \(ki = -ik\)। विकर्ण प्रविष्टियाँ सभी −1 हैं। इस चिह्न-परिवर्तन के कारण सामान्यतः \(q_1 q_2 \neq q_2 q_1\)। हैमिल्टन गुणनफल में गुणनखंडों का क्रम मायने रखता है।
नॉर्म, संयुग्मी और गुणनफल परिणामों की व्याख्या
- नॉर्म: \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\)। नॉर्म गुणक है: \(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\)।
- संयुग्मी: \(q^* = w - xi - yj - zk\)। किसी क्वाटरनियन को उसके संयुग्मी से गुणा करने पर एक वास्तविक संख्या मिलती है: \(q\,q^* = q^*q = \|q\|^2\)।
- व्युत्क्रम: \(q^{-1} = \dfrac{q^*}{\|q\|^2}\)। इकाई क्वाटरनियन (नॉर्म = 1) के लिए व्युत्क्रम केवल संयुग्मी होता है।
- इकाई क्वाटरनियन = 3D घूर्णन: इकाई अक्ष \(u = (u_x, u_y, u_z)\) के परितः कोण \(\theta\) का घूर्णन \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\) है। सदिश \(v\), जिसे शुद्ध क्वाटरनियन के रूप में लिखा गया है, \(v' = q\,v\,q^*\) द्वारा घुमाया जाता है।
- शुद्ध क्वाटरनियन: वह क्वाटरनियन जिसका \(w = 0\) हो, जैसे \(xi + yj + zk\)। इसका उपयोग 3D सदिशों को दर्शाने के लिए होता है।
- द्विआवरण (Double cover): \(q\) और \(-q\) एक ही घूर्णन को दर्शाते हैं। ये एक ही अभिविन्यास का वर्णन करने वाले दो अलग क्वाटरनियन हैं।
- घूर्णनों का संयोजन: परिपाटी \(v' = q\,v\,q^*\) के साथ, गुणनफल \(q_1 q_2\) पहले \(q_2\) और फिर \(q_1\) लागू करता है। कुछ पुस्तकालय विपरीत परिपाटी उपयोग करते हैं, इसलिए अपनी जाँच करें।
- पुनः सामान्यीकरण: कई क्रमिक गुणन के बाद, फ़्लोटिंग-पॉइंट राउंडिंग के कारण नॉर्म 1 से दूर खिसक जाता है। वैध घूर्णन बहाल करने के लिए \(q/\|q\|\) से विभाजित करें।
यदि गुणनफल का नॉर्म अपेक्षित न हो, तो जाँचें कि प्रत्येक इनपुट इकाई क्वाटरनियन है। गुणक गुण के अनुसार, दो इकाई क्वाटरनियनों के गुणनफल का नॉर्म राउंडिंग तक 1 होता है।
क्वाटरनियन शब्दावली
- क्वाटरनियन
- \(q = w + xi + yj + zk\) रूप की एक संख्या, जिसमें w, x, y, z वास्तविक गुणांक हैं। इकाइयाँ \(i^2 = j^2 = k^2 = ijk = -1\) को संतुष्ट करती हैं।
- अदिश (वास्तविक) भाग w
- 1 का गुणांक w। यह वह भाग है जिसमें i, j या k शामिल नहीं होते।
- सदिश (काल्पनिक) भाग (x, y, z)
- i, j और k के गुणांक, जिन्हें 3D सदिश माना जाता है।
- हैमिल्टन गुणनफल
- दो क्वाटरनियनों का साहचर्य किंतु अक्रमविनिमेय गुणनफल, जो आधार नियमों और वितरण गुण से बनता है। यही वह संक्रिया है जिसे यह कैलकुलेटर \(q_1 q_2\) के रूप में निकालता है।
- संयुग्मी
- \(q^* = w - xi - yj - zk\)। सदिश भाग का चिह्न बदल जाता है।
- नॉर्म (परिमाण)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\), यानी 4D सदिश के रूप में q की लंबाई।
- इकाई क्वाटरनियन
- वह क्वाटरनियन जिसका नॉर्म 1 है। इकाई क्वाटरनियन 3D घूर्णनों को दर्शाते हैं।
- शुद्ध क्वाटरनियन
- वह क्वाटरनियन जिसका अदिश भाग शून्य (\(w = 0\)) है। इसका उपयोग प्रायः 3D में किसी बिंदु या सदिश को दर्शाने के लिए होता है।
- व्युत्क्रम
- क्वाटरनियन \(q^{-1} = q^*/\|q\|^2\), जो \(q\,q^{-1} = 1\) को संतुष्ट करता है। यह हर शून्येतर क्वाटरनियन के लिए मौजूद होता है।
- अक्रमविनिमेयता
- सामान्यतः \(q_1 q_2 \neq q_2 q_1\), क्योंकि \(ij = -ji\) आदि। 3D में घूर्णन भी क्रमविनिमेय नहीं होते।
- जिम्बल लॉक
- ऑयलर-कोण प्रतिनिधित्व की एक विलक्षणता। जब दो घूर्णन अक्ष संरेखित हो जाते हैं (उदाहरण के लिए ±90° के पिच पर), तो एक स्वातंत्र्य की डिग्री खो जाती है। क्वाटरनियन इससे प्रभावित नहीं होते।
अक्सर पूछे जाने वाले प्रश्न
क्या क्वाटर्नियन गुणन क्रमविनिमेय होता है? नहीं। क्रॉस-प्रोडक्ट पद के कारण q1 × q2 सामान्यतः q2 × q1 से भिन्न होता है।
यूनिट क्वाटर्नियन क्या है? ऐसा क्वाटर्नियन जिसका नॉर्म 1 के बराबर हो। यूनिट क्वाटर्नियन 3D स्थान में शुद्ध घूर्णन को दर्शाते हैं।
मैं किसी सदिश को कैसे घुमाऊँ? सदिश को w = 0 वाले क्वाटर्नियन के रूप में लें और q · v · q* की गणना करें, जहाँ q घूर्णन को दर्शाने वाला यूनिट क्वाटर्नियन है।