什么是四元数计算器?
四元数是一种四维数,记作 \(q = w + xi + yj + zk\),其中 w 是标量部分(实部),(x, y, z) 是向量部分(虚部)。四元数广泛应用于三维计算机图形、机器人、航空航天和物理学等领域,用于表示旋转,可以有效避免欧拉角带来的万向锁问题。本计算器能够计算两个四元数的乘积,同时给出每个输入的模长以及第一个四元数的共轭。
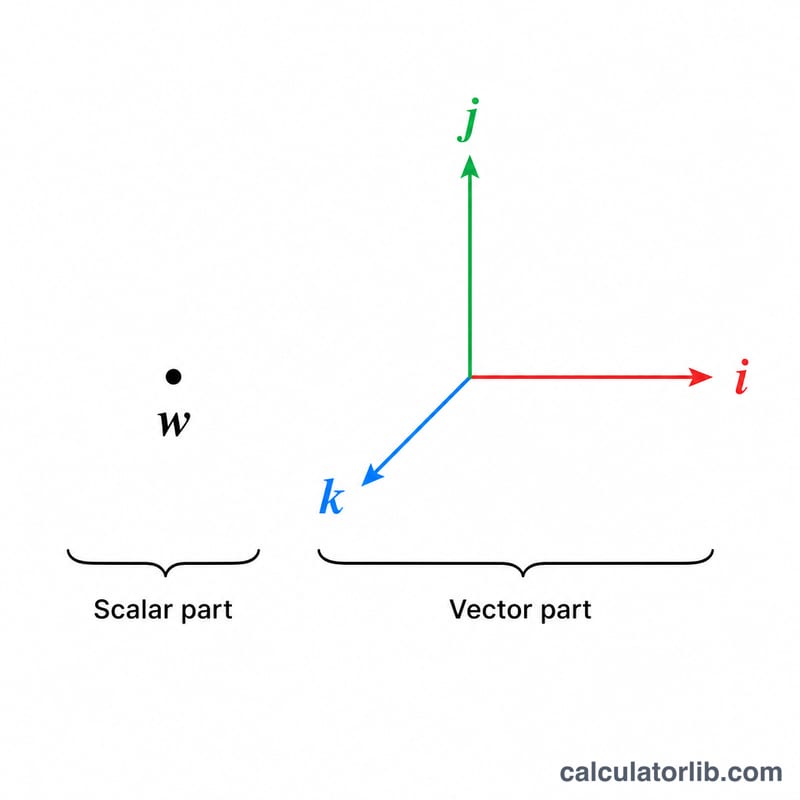
使用方法
分别为四元数 q1 和 q2 输入四个分量(w、x、y、z)。计算器会返回哈密顿积 \(q_1 \times q_2\)(一个新的四元数)、两个输入的模长(大小),以及 q1 的共轭。请注意,四元数乘法不满足交换律:一般情况下 \(q_1 \times q_2 \neq q_2 \times q_1\),因此运算顺序非常重要。
公式详解
哈密顿积由标量部分和向量部分共同构成。标量结果等于 w₁w₂ 减去两个向量部分的点积;向量结果等于 w₁v₂ + w₂v₁ 再加上叉积 v₁ × v₂。模长即欧几里得长度 \(\sqrt{w^{2}+x^{2}+y^{2}+z^{2}}\),而共轭只需将向量分量取反即可:\(q^{*} = (w, -x, -y, -z)\)。
$$\begin{gathered} q_1 q_2 = (w_1 w_2 - x_1 x_2 - y_1 y_2 - z_1 z_2) + (w_1 x_2 + x_1 w_2 + y_1 z_2 - z_1 y_2)\,i \\ + (w_1 y_2 - x_1 z_2 + y_1 w_2 + z_1 x_2)\,j + (w_1 z_2 + x_1 y_2 - y_1 x_2 + z_1 w_2)\,k \\[1.5em] \text{where}\quad \left\{ \begin{aligned} q_1 &= \text{w}_1 + \text{x}_1\,i + \text{y}_1\,j + \text{z}_1\,k \\ q_2 &= \text{w}_2 + \text{x}_2\,i + \text{y}_2\,j + \text{z}_2\,k \end{aligned} \right. \end{gathered}$$共轭与模长:
$$q_1^{*} = \text{w}_1 - \text{x}_1\,i - \text{y}_1\,j - \text{z}_1\,k$$$$\lVert q_1 \rVert = \sqrt{\text{w}_1^{2} + \text{x}_1^{2} + \text{y}_1^{2} + \text{z}_1^{2}}$$$$\lVert q_2 \rVert = \sqrt{\text{w}_2^{2} + \text{x}_2^{2} + \text{y}_2^{2} + \text{z}_2^{2}}$$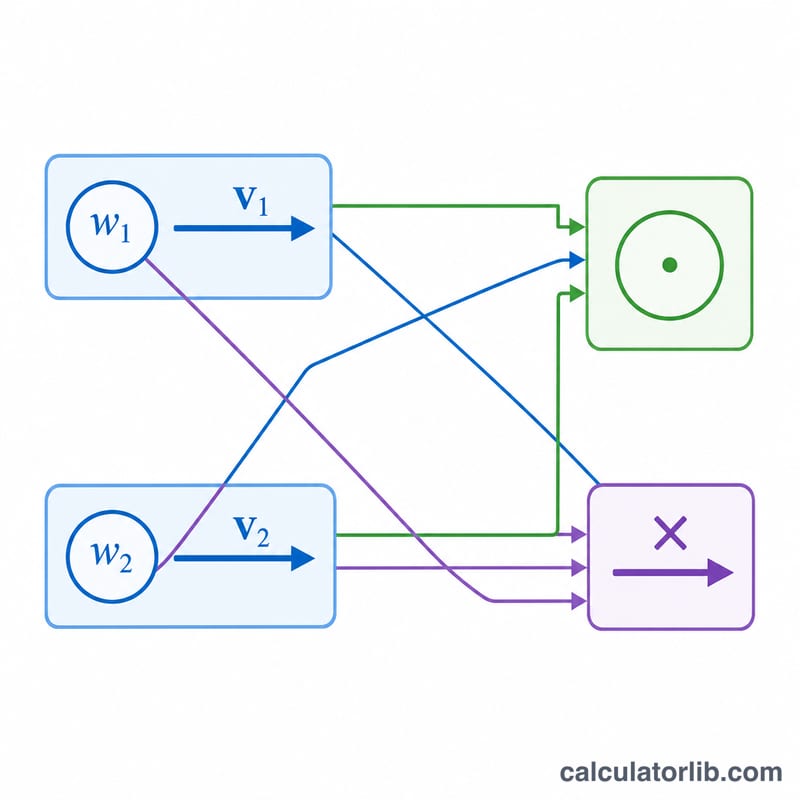
实例演算
设 \(q_1 = (1, 2, 3, 4)\),\(q_2 = (5, 6, 7, 8)\)。标量部分为 \(1\cdot5 - 2\cdot6 - 3\cdot7 - 4\cdot8 = 5 - 12 - 21 - 32 = -60\)。i 分量为 \(1\cdot6 + 2\cdot5 + 3\cdot8 - 4\cdot7 = 6 + 10 + 24 - 28 = 12\)。j 分量为 \(1\cdot7 - 2\cdot8 + 3\cdot5 + 4\cdot6 = 7 - 16 + 15 + 24 = 30\)。k 分量为 \(1\cdot8 + 2\cdot7 - 3\cdot6 + 4\cdot5 = 8 + 14 - 18 + 20 = 24\)。因此 \(q_1 \times q_2 = (-60, 12, 30, 24)\)。
四元数基乘法表(i、j、k)
每个四元数乘积都可以化为基元素 1、i、j、k 之间的乘积。在下表中,行为左因子,列为右因子。
| 左 × 右 | 1 | i | j | k |
|---|---|---|---|---|
| 1 | 1 | i | j | k |
| i | i | −1 | k | −j |
| j | j | −k | −1 | i |
| k | k | j | −i | −1 |
定义关系:\(i^2 = j^2 = k^2 = ijk = -1\)。由此可得 \(ij = k\)、\(jk = i\)、\(ki = j\),以及反序乘积 \(ji = -k\)、\(kj = -i\)、\(ik = -j\)。
为什么乘法不满足交换律:对于 i、j、k 中互不相同的两个元素,该表是反对称的。交换顺序会改变符号,因此 \(ij = -ji\)、\(jk = -kj\)、\(ki = -ik\)。对角线上的元素都是 −1。由于这种符号翻转,一般情况下 \(q_1 q_2 \neq q_2 q_1\)。在哈密顿乘积中,因子的顺序很重要。
理解范数、共轭与乘积结果
- 范数:\(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\)。范数具有乘法性:\(\|q_1 q_2\| = \|q_1\|\,\|q_2\|\)。
- 共轭:\(q^* = w - xi - yj - zk\)。一个四元数与其共轭相乘得到一个实数:\(q\,q^* = q^*q = \|q\|^2\)。
- 逆:\(q^{-1} = \dfrac{q^*}{\|q\|^2}\)。对于单位四元数(范数 = 1),其逆就是共轭。
- 单位四元数 = 三维旋转:绕单位轴 \(u = (u_x, u_y, u_z)\) 旋转角度 \(\theta\) 对应 \(q = \cos(\theta/2) + \sin(\theta/2)\,(u_x i + u_y j + u_z k)\)。将向量 \(v\) 写成纯四元数后,其旋转结果为 \(v' = q\,v\,q^*\)。
- 纯四元数:满足 \(w = 0\) 的四元数,例如 \(xi + yj + zk\)。它用于表示三维向量。
- 双覆盖:\(q\) 与 \(-q\) 表示同一个旋转。它们是描述同一方位的两个不同四元数。
- 旋转的复合:采用约定 \(v' = q\,v\,q^*\) 时,乘积 \(q_1 q_2\) 先作用 \(q_2\),再作用 \(q_1\)。有些库采用相反的约定,请检查您所用的库。
- 重新归一化:经过多次连续乘法后,浮点舍入误差会使范数偏离 1。用 \(q/\|q\|\) 除以范数,即可恢复为有效的旋转。
如果乘积的范数不符合预期,请检查每个输入是否为单位四元数。根据范数的乘法性,两个单位四元数的乘积的范数为 1(舍入误差范围内)。
四元数术语
- 四元数
- 形式为 \(q = w + xi + yj + zk\) 的数,其中 w、x、y、z 为实系数。基元满足 \(i^2 = j^2 = k^2 = ijk = -1\)。
- 标量(实)部 w
- 1 的系数 w。它是不含 i、j 或 k 的部分。
- 向量(虚)部 (x, y, z)
- i、j、k 的系数,视为三维向量。
- 哈密顿乘积
- 两个四元数的结合律成立但不满足交换律的乘积,由基本规则和分配律构成。本计算器将其计算为 \(q_1 q_2\)。
- 共轭
- \(q^* = w - xi - yj - zk\)。向量部分变号。
- 范数(模)
- \(\|q\| = \sqrt{w^2 + x^2 + y^2 + z^2}\),即 q 作为四维向量的长度。
- 单位四元数
- 范数为 1 的四元数。单位四元数表示三维旋转。
- 纯四元数
- 标量部分为零(\(w = 0\))的四元数。常用于表示三维空间中的点或向量。
- 逆
- 四元数 \(q^{-1} = q^*/\|q\|^2\),满足 \(q\,q^{-1} = 1\)。每个非零四元数都存在逆。
- 非交换性
- 一般情况下 \(q_1 q_2 \neq q_2 q_1\),因为 \(ij = -ji\) 等。三维旋转也不满足交换律。
- 万向节锁
- 欧拉角表示的一种奇异性。当两个旋转轴对齐时(例如俯仰角为 ±90°),会失去一个自由度。四元数不存在这一问题。
常见问题
四元数乘法满足交换律吗? 不满足。由于存在叉积项,\(q_1 \times q_2\) 通常不等于 \(q_2 \times q_1\)。
什么是单位四元数? 模长等于 1 的四元数。单位四元数可用来表示三维空间中的纯旋转。
如何旋转一个向量? 将该向量视为 w = 0 的四元数,然后计算 \(q \cdot v \cdot q^{*}\),其中 q 是编码旋转信息的单位四元数。