이 계산기로 무엇을 할 수 있나요
이 도구는 사인(sin), 코사인(cos), 탄젠트(tan), 코탄젠트(cot), 시컨트(sec), 코시컨트(csc) 등 6개 삼각함수의 값을 하나의 각도에 대해 계산해 줍니다. 함수를 고르고, 각도를 입력한 뒤, 각도의 단위(도, 라디안, 그라디안, 회전)를 선택하면 됩니다. 계산기는 입력한 각도를 라디안으로 변환한 다음 선택한 함수를 적용해, \(\sin(30^\circ) = 0.5\)처럼 보기 쉬운 식과 함께 수치 결과를 보여 줍니다.
사용 방법
1) 드롭다운에서 삼각함수를 선택합니다. 2) 각도 값을 입력합니다. 3) 각도 단위를 고릅니다. 결과는 입력과 동시에 바로 갱신됩니다. 만약 탄젠트나 시컨트를 90도에서, 또는 코탄젠트나 코시컨트를 0도에서 계산하면, 해당 지점에서 함수에 극점(0으로 나누는 상황)이 생기기 때문에 계산기는 정의되지 않음이라고 표시합니다.
공식 풀이
모든 함수는 사인과 코사인을 기본으로 만들어집니다.
$$F(\theta)=\{\sin\theta,\ \cos\theta,\ \tan\theta,\ \cot\theta,\ \sec\theta,\ \csc\theta\}$$먼저 각도를 라디안으로 변환합니다. 도 단위라면 \(\pi/180\)을, 라디안이라면 1을, 그라디안이라면 \(\pi/200\)을, 회전이라면 \(2\pi\)를 곱합니다.
$$\theta_{rad}=\text{angle}\times f,\quad f_{deg}=\frac{\pi}{180},\ f_{grad}=\frac{\pi}{200},\ f_{turn}=2\pi$$그런 다음 \(\sin\theta\)와 \(\cos\theta\)를 계산합니다. 이를 바탕으로 다음과 같이 됩니다.
$$\tan\theta=\frac{\sin\theta}{\cos\theta},\ \cot\theta=\frac{\cos\theta}{\sin\theta},\ \sec\theta=\frac{1}{\cos\theta},\ \csc\theta=\frac{1}{\sin\theta}$$부동소수점 연산에서는 코사인 값이 정확히 0으로 떨어지지 않기 때문에, 이 도구는 \(|\cos\theta|\) 또는 \(|\sin\theta|\)가 \(10^{-12}\)보다 작은 경우를 극점으로 간주해 "정의되지 않음"으로 표시합니다.
계산 예시
\(\tan(45^\circ)\)를 계산해 봅시다. 변환하면 다음과 같이 됩니다.
$$\theta = 45 \times \frac{\pi}{180} = 0.7853981634\ \text{rad}$$그러면 다음과 같이 되어 \(\tan(45^\circ) = 1\)입니다.
$$\tan\theta=\frac{\sin\theta}{\cos\theta}=\frac{0.7071067812}{0.7071067812}=1$$같은 방식으로 다음과 같이 됩니다.
$$\csc(30^\circ)=\frac{1}{\sin(30^\circ)}=\frac{1}{0.5}=2$$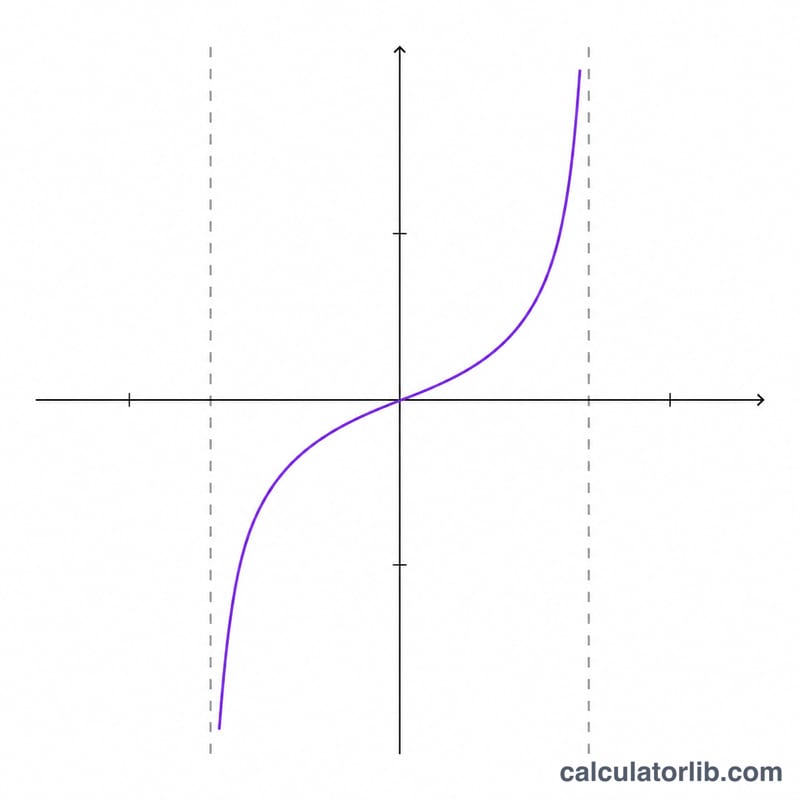
표준 각에서 여섯 가지 함수의 정확한 값
이 표는 표준 각에서 각 함수의 정확한 값을 보여 주며, 소수 값은 괄호 안에 소수점 넷째 자리까지 반올림하여 표시합니다. 역수 함수는 \(\cot\theta = \frac{\cos\theta}{\sin\theta}\), \(\sec\theta = \frac{1}{\cos\theta}\), \(\csc\theta = \frac{1}{\sin\theta}\)로 정의됩니다. 분모가 0이면 값은 정의되지 않음입니다. 이는 \(\cos\theta = 0\)인 경우(90°, 270°)에 탄젠트(tan)와 시컨트(sec)에서, 그리고 \(\sin\theta = 0\)인 경우(0°, 180°, 360°)에 코탄젠트(cot)와 코시컨트(csc)에서 발생합니다.
| 각도 | 라디안 | 사인(sin) | 코사인(cos) | 탄젠트(tan) | 코탄젠트(cot) | 시컨트(sec) | 코시컨트(csc) |
|---|---|---|---|---|---|---|---|
| 0° | \(0\) | 0 (0.0000) | 1 (1.0000) | 0 (0.0000) | 정의되지 않음 | 1 (1.0000) | 정의되지 않음 |
| 30° | \(\frac{\pi}{6}\) | \(\frac{1}{2}\) (0.5000) | \(\frac{\sqrt{3}}{2}\) (0.8660) | \(\frac{\sqrt{3}}{3}\) (0.5774) | \(\sqrt{3}\) (1.7321) | \(\frac{2\sqrt{3}}{3}\) (1.1547) | 2 (2.0000) |
| 45° | \(\frac{\pi}{4}\) | \(\frac{\sqrt{2}}{2}\) (0.7071) | \(\frac{\sqrt{2}}{2}\) (0.7071) | 1 (1.0000) | 1 (1.0000) | \(\sqrt{2}\) (1.4142) | \(\sqrt{2}\) (1.4142) |
| 60° | \(\frac{\pi}{3}\) | \(\frac{\sqrt{3}}{2}\) (0.8660) | \(\frac{1}{2}\) (0.5000) | \(\sqrt{3}\) (1.7321) | \(\frac{\sqrt{3}}{3}\) (0.5774) | 2 (2.0000) | \(\frac{2\sqrt{3}}{3}\) (1.1547) |
| 90° | \(\frac{\pi}{2}\) | 1 (1.0000) | 0 (0.0000) | 정의되지 않음 | 0 (0.0000) | 정의되지 않음 | 1 (1.0000) |
| 120° | \(\frac{2\pi}{3}\) | \(\frac{\sqrt{3}}{2}\) (0.8660) | \(-\frac{1}{2}\) (−0.5000) | \(-\sqrt{3}\) (−1.7321) | \(-\frac{\sqrt{3}}{3}\) (−0.5774) | −2 (−2.0000) | \(\frac{2\sqrt{3}}{3}\) (1.1547) |
| 135° | \(\frac{3\pi}{4}\) | \(\frac{\sqrt{2}}{2}\) (0.7071) | \(-\frac{\sqrt{2}}{2}\) (−0.7071) | −1 (−1.0000) | −1 (−1.0000) | \(-\sqrt{2}\) (−1.4142) | \(\sqrt{2}\) (1.4142) |
| 150° | \(\frac{5\pi}{6}\) | \(\frac{1}{2}\) (0.5000) | \(-\frac{\sqrt{3}}{2}\) (−0.8660) | \(-\frac{\sqrt{3}}{3}\) (−0.5774) | \(-\sqrt{3}\) (−1.7321) | \(-\frac{2\sqrt{3}}{3}\) (−1.1547) | 2 (2.0000) |
| 180° | \(\pi\) | 0 (0.0000) | −1 (−1.0000) | 0 (0.0000) | 정의되지 않음 | −1 (−1.0000) | 정의되지 않음 |
| 270° | \(\frac{3\pi}{2}\) | −1 (−1.0000) | 0 (0.0000) | 정의되지 않음 | 0 (0.0000) | 정의되지 않음 | −1 (−1.0000) |
| 360° | \(2\pi\) | 0 (0.0000) | 1 (1.0000) | 0 (0.0000) | 정의되지 않음 | 1 (1.0000) | 정의되지 않음 |
부호는 사분면에 따라 정해집니다. 제1사분면(0°~90°)에서는 여섯 함수가 모두 양수입니다. 제2사분면(90°~180°)에서는 사인(sin)과 코시컨트(csc)만 양수입니다. 제3사분면(180°~270°)에서는 탄젠트(tan)와 코탄젠트(cot)만 양수입니다. 제4사분면(270°~360°)에서는 코사인(cos)과 시컨트(sec)만 양수입니다. 모든 함수는 360°(\(2\pi\))마다 반복되며, 탄젠트와 코탄젠트는 180°(\(\pi\))마다 이미 반복됩니다.
부동소수점 연산(컴퓨터가 소수를 근사하여 계산하는 방식)에 대한 참고: \(\pi\)는 정확하게 저장할 수 없으므로, \(\cos 90°\)처럼 단순한 컴퓨터 계산은 정확히 0 대신 \(6.1 \times 10^{-17}\)과 같은 아주 작은 수를 반환합니다. 그 결과 \(\tan 90°\)가 매우 큰 유한한 수로 나올 수 있습니다. 이 계산기는 이러한 지점을 감지하여 정의되지 않음으로 표시하며, 이는 표의 정확한 값과 일치합니다.
각도 단위 변환: 도, 라디안, 그라디안, 회전
네 가지 단위는 모두 같은 회전을 서로 다른 눈금으로 측정한 것입니다. 한 바퀴는 360도, \(2\pi\) 라디안, 400그라디안(곤(gon)이라고도 함) 또는 1회전입니다. 라디안은 수학과 대부분의 프로그래밍 언어에서 쓰는 표준 단위입니다. 그라디안은 주로 측량에 쓰이며, 공학용 계산기에서는 GRAD 모드로 나타납니다.
| 도 | 라디안(정확한 값) | 라디안(소수) | 그라디안 | 회전 |
|---|---|---|---|---|
| 30° | \(\frac{\pi}{6}\) | 0.5236 | \(33\tfrac{1}{3}\) (33.3333) | \(\frac{1}{12}\) (0.0833) |
| 45° | \(\frac{\pi}{4}\) | 0.7854 | 50 | \(\frac{1}{8}\) (0.125) |
| 60° | \(\frac{\pi}{3}\) | 1.0472 | \(66\tfrac{2}{3}\) (66.6667) | \(\frac{1}{6}\) (0.1667) |
| 90° | \(\frac{\pi}{2}\) | 1.5708 | 100 | \(\frac{1}{4}\) (0.25) |
| 180° | \(\pi\) | 3.1416 | 200 | \(\frac{1}{2}\) (0.5) |
| 270° | \(\frac{3\pi}{2}\) | 4.7124 | 300 | \(\frac{3}{4}\) (0.75) |
| 360° | \(2\pi\) | 6.2832 | 400 | 1 |
변환 계수
변환하려면 "변환 전" 단위의 값에 표시된 계수를 곱합니다.
| 변환 전 | 변환 후 | 곱하는 값 | 근사 계수 |
|---|---|---|---|
| 도 | 라디안 | \(\frac{\pi}{180}\) | 0.0174533 |
| 라디안 | 도 | \(\frac{180}{\pi}\) | 57.2958 |
| 도 | 그라디안 | \(\frac{10}{9}\) | 1.11111 |
| 그라디안 | 도 | \(\frac{9}{10}\) | 0.9 |
| 도 | 회전 | \(\frac{1}{360}\) | 0.00277778 |
| 회전 | 도 | \(360\) | 360 |
| 라디안 | 그라디안 | \(\frac{200}{\pi}\) | 63.6620 |
| 그라디안 | 라디안 | \(\frac{\pi}{200}\) | 0.0157080 |
| 라디안 | 회전 | \(\frac{1}{2\pi}\) | 0.159155 |
| 회전 | 라디안 | \(2\pi\) | 6.28319 |
| 그라디안 | 회전 | \(\frac{1}{400}\) | 0.0025 |
| 회전 | 그라디안 | \(400\) | 400 |
예: 135°를 나머지 세 단위로 변환하면 다음과 같습니다.
$$135 \times \frac{\pi}{180} = \frac{3\pi}{4} \approx 2.3562\ \text{라디안}, \qquad 135 \times \frac{10}{9} = 150\ \text{그라디안}, \qquad \frac{135}{360} = 0.375\ \text{회전}$$함수를 계산하기 전에, 계산기는 입력값을 계수 \(k\)를 사용해 라디안으로 변환합니다. 도는 \(\pi/180\), 라디안은 1, 그라디안은 \(\pi/200\), 회전은 \(2\pi\)입니다. 따라서 90°, \(\pi/2\) 라디안, 100 그라디안, 0.25 회전은 모두 같은 결과를 줍니다.
사분면별 삼각함수의 부호와 각 축소
각 삼각함수의 부호는 각의 동경(终边)이 놓인 사분면에만 따라 결정됩니다. 기억법 ASTC("All Students Take Calculus", 모든 학생이 미적분을 배운다)는 제1사분면에서 반시계 방향으로 갈 때 양수가 되는 함수를 나열합니다: 전부(All), 사인(Sine, 그 역수인 코시컨트 포함), 탄젠트(Tangent, 코탄젠트 포함), 코사인(Cosine, 시컨트 포함).
| 사분면 | 각의 범위(도) | sin | cos | tan | cot | sec | csc | 기준각 \(\alpha\) |
|---|---|---|---|---|---|---|---|---|
| I | 0° ~ 90° | + | + | + | + | + | + | \(\alpha = \theta\) |
| II | 90° ~ 180° | + | − | − | − | − | + | \(\alpha = 180^\circ - \theta\) (또는 \(\pi - \theta\)) |
| III | 180° ~ 270° | − | − | + | + | − | − | \(\alpha = \theta - 180^\circ\) (또는 \(\theta - \pi\)) |
| IV | 270° ~ 360° | − | + | − | − | + | − | \(\alpha = 360^\circ - \theta\) (또는 \(2\pi - \theta\)) |
역수 함수는 항상 짝이 되는 함수와 같은 부호를 가집니다: sec는 cos의 부호, csc는 sin의 부호, cot는 tan의 부호를 가집니다. 각이 축 위에 정확히 놓인 경우(0°, 90°, 180°, 270°)는 사분면 사이에 있으므로, 그 점에서의 값은 0, ±1 또는 정의되지 않음(undefined)입니다.
주기
| 함수 | 주기(라디안) | 주기(도) | 주기(그레이드) | 주기(회전수) |
|---|---|---|---|---|
| sin, cos, sec, csc | \(2\pi\) | 360° | 400 | 1 |
| tan, cot | \(\pi\) | 180° | 200 | 0.5 |
각 축소
- 360°의 배수를 더하거나 빼서 각을 0° ~ 360° 범위로 줄입니다(tan와 cot의 경우 180°의 배수도 가능).
- 사분면을 확인하고 표를 사용하여 부호를 구합니다.
- 기준각 \(\alpha\)를 구하고 \(\alpha\)에서 함수를 계산한 뒤 부호를 적용합니다.
음의 각: \(\sin(-\theta) = -\sin\theta\), \(\cos(-\theta) = \cos\theta\), \(\tan(-\theta) = -\tan\theta\). 예: 210°는 기준각 30°를 가진 제III사분면에 있으므로, \(\sin 210^\circ = -\sin 30^\circ = -0.5\)입니다.
결과 해석: 치역, 정의역 및 극점
각 함수의 치역
- sin과 cos: 항상 닫힌 구간 \([-1, 1]\)에 있습니다.
- sec와 csc: −1과 1 사이의 값을 가질 수 없습니다. 값은 항상 \(|\text{값}| \ge 1\)을 만족합니다.
- tan와 cot: 임의의 실수 값을 가질 수 있습니다.
정의역 제한(극점)
역수 함수는 sin 또는 cos로 나누기 때문에, 일부 각에서는 유한한 값이 없습니다:
- tan와 sec는 \(\cos\theta = 0\)인 곳에서 정의되지 않습니다: \(\theta = 90^\circ + k\cdot 180^\circ\), 즉 \(\theta = \pi/2 + k\pi\)이며, \(k\)는 임의의 정수입니다(동등하게 100 + 200k 그레이드, 또는 0.25 + 0.5k 회전수).
- cot와 csc는 \(\sin\theta = 0\)인 곳에서 정의되지 않습니다: \(\theta = k\cdot 180^\circ\), 즉 \(\theta = k\pi\)(0, 200k 그레이드, 또는 0.5k 회전수).
- sin과 cos는 모든 각에서 정의됩니다.
극점 근처에서의 동작
극점 근처에서 값의 크기는 한없이 커지며, 극점에서의 수직선은 점근선이 됩니다. 90°에 아래쪽에서 접근하면 tan는 크고 양수이며, 위쪽에서 접근하면 크고 음수입니다. 예를 들어 \(\tan 89.9^\circ = 1/\tan 0.1^\circ \approx 572.96\)이고, \(\tan 89.99^\circ \approx 5729.6\)입니다. 따라서 결과가 매우 크다는 것은 보통 각이 극점에 매우 가깝다는 뜻이며, 무언가 잘못되었다는 뜻은 아닙니다.
음수 결과의 의미
음수 결과는 단순히 사분면을 반영합니다(부호표 참조): sin은 제III, IV사분면에서 음수이고, cos는 제II, III사분면에서, tan는 제II, IV사분면에서 음수입니다. 음수이거나 매우 큰 입력 각도도 유효하며, 함수의 주기에 의해 축소됩니다.
부동소수점 잡음
컴퓨터는 \(\pi\)를 근사적으로 저장하므로, 정확히 0이어야 할 결과가 아주 작은 수로 나타날 수 있습니다. 예를 들어 \(\cos 90^\circ\)는 0 대신 약 \(6.1\times10^{-17}\)로 계산되고, \(\sin 180^\circ\)는 약 \(1.2\times10^{-16}\)로 계산됩니다. 이들은 반올림 오차이며 0으로 읽어야 합니다. 같은 이유로 원시 연산에서는 \(\tan 90^\circ\)가 약 \(1.6\times10^{16}\)에 가깝게 나오게 됩니다. 극점을 인식하는 계산기는 극점에 이만큼 가까운 결과를 거대한 수가 아니라 정의되지 않음(undefined)으로 처리합니다.
핵심 용어와 항등식
- 단위원
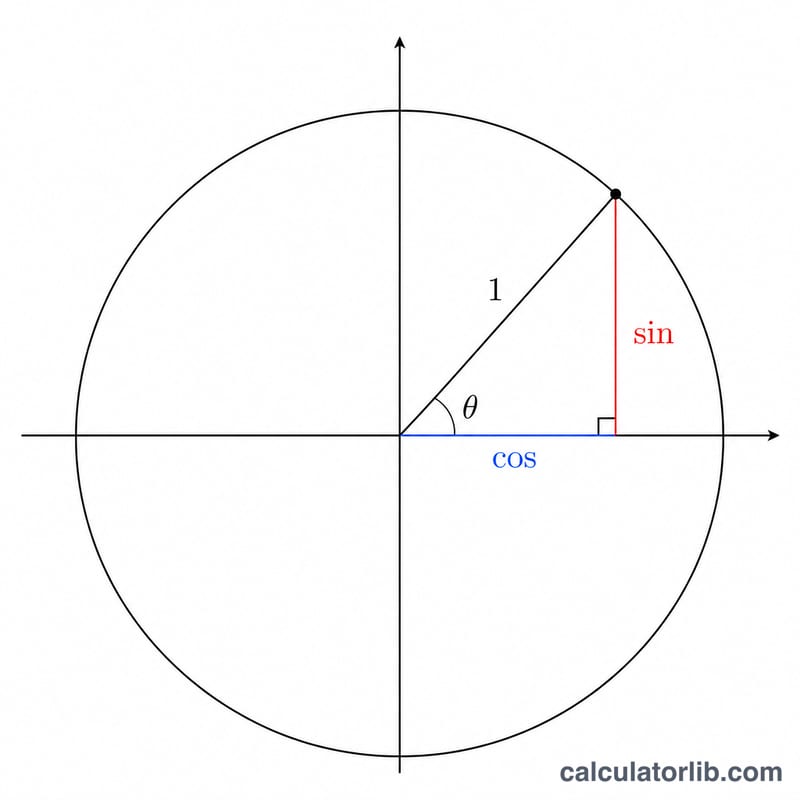
- 원점을 중심으로 하는 반지름 1인 원입니다. 양의 x축에서 반시계 방향으로 측정한 각 \(\theta\)에 대해, 원 위의 점은 \((\cos\theta, \sin\theta)\)이며, \(\tan\theta = \sin\theta/\cos\theta\)입니다.
- 역수 함수
- 곱하면 1이 되는 쌍입니다: \(\csc\theta = 1/\sin\theta\), \(\sec\theta = 1/\cos\theta\), \(\cot\theta = 1/\tan\theta = \cos\theta/\sin\theta\).
- 극점 / 점근선
- 0으로 나누어져 함수가 정의되지 않는 입력값으로, 그 근처에서 값이 한없이 커집니다(이전 절 참조).
- 주기
- 함수가 반복되는 가장 작은 양의 이동량입니다: sin, cos, sec, csc는 \(2\pi\), tan, cot는 \(\pi\)입니다.
- 라디안
- 원의 중심에서, 호의 길이가 반지름과 같은 호를 张는 각입니다. 한 바퀴는 \(2\pi\) 라디안이므로, \(180^\circ = \pi\) 라디안입니다.
- 그레이드(gon)
- 한 바퀴가 400그레이드인 단위이므로, 직각은 100그레이드이고 \(1\text{ grad} = \pi/200\) 라디안 = 0.9°입니다.
- 회전수
- 완전한 한 번의 회전입니다: 1회전 = 360° = 400 grad = \(2\pi\) 라디안.
- 기준각
- 각의 동경과 x축 사이의 예각입니다. \(\theta\)에서의 함수 값은 부호를 제외하고 기준각에서의 값과 같습니다.
계산기가 사용하는 단위 변환
각은 먼저 라디안으로 변환됩니다: \(\theta_{\text{rad}} = \text{angle} \times k\)이며, 도는 \(k = \pi/180\), 라디안은 1, 그레이드는 \(\pi/200\), 회전수는 \(2\pi\)입니다.
피타고라스 항등식
$$\sin^2\theta + \cos^2\theta = 1$$
$$1 + \tan^2\theta = \sec^2\theta$$
$$1 + \cot^2\theta = \csc^2\theta$$
두 번째 식은 \(\cos\theta \ne 0\)인 모든 곳에서 성립하고, 세 번째 식은 \(\sin\theta \ne 0\)인 모든 곳에서 성립합니다.
여함수 관계
$$\sin(90^\circ - \theta) = \cos\theta,\qquad \cos(90^\circ - \theta) = \sin\theta$$
$$\tan(90^\circ - \theta) = \cot\theta,\qquad \sec(90^\circ - \theta) = \csc\theta$$
라디안에서는 \(90^\circ\)를 \(\pi/2\)로 바꿉니다. 예: \(\sin 60^\circ = \cos 30^\circ \approx 0.8660\)입니다.
자주 묻는 질문
각 함수의 값 범위는 어떻게 되나요? sin과 cos는 항상 -1과 1 사이의 값을 가집니다. sec와 csc는 절댓값이 항상 1 이상입니다. tan과 cot는 모든 실수 값을 가질 수 있습니다.
왜 '정의되지 않음'이라고 나오나요? 탄젠트와 시컨트는 코사인이 0이 되는 곳(90도, 270도, …)에서 발산하고, 코탄젠트와 코시컨트는 사인이 0이 되는 곳(0도, 180도, …)에서 발산합니다. 이러한 극점에서는 함수에 유한한 값이 존재하지 않습니다.
회전(turn)이란 무엇인가요? 1회전은 한 바퀴를 완전히 도는 것으로, 360도 또는 \(2\pi\) 라디안과 같습니다. 회전 운동이나 주파수 관련 계산에서 편리하게 쓰입니다.