Что такое векторное произведение?
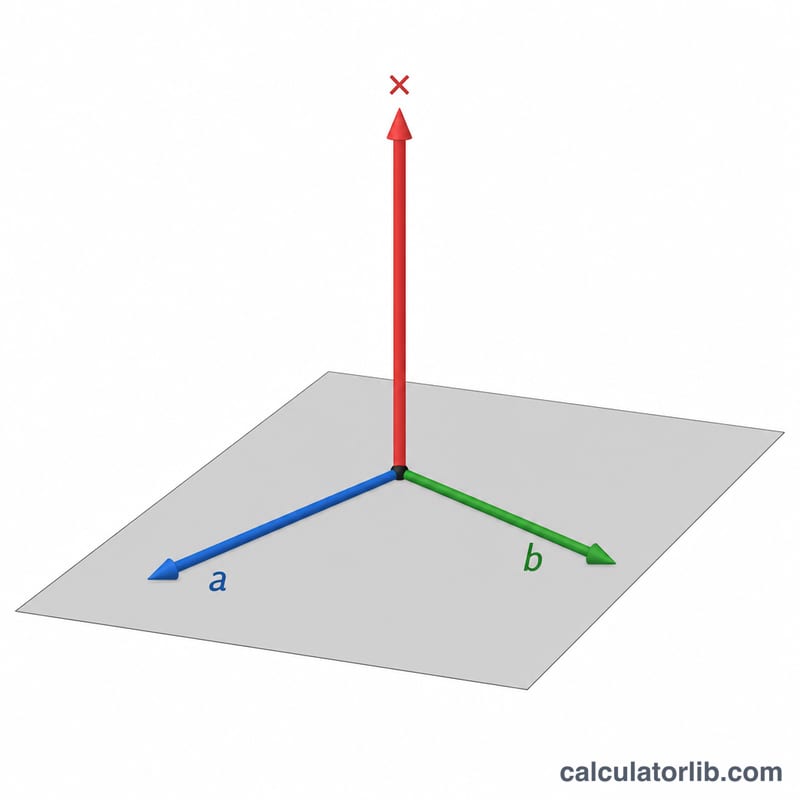
Векторное произведение двух трёхмерных векторов A и B даёт третий вектор, перпендикулярный (ортогональный) обоим исходным. Его широко применяют в физике, инженерии и компьютерной графике — для расчёта момента силы, момента импульса, нормалей к поверхности и осей вращения. В отличие от скалярного произведения, результатом которого является число, векторное произведение возвращает именно вектор.
Как пользоваться калькулятором
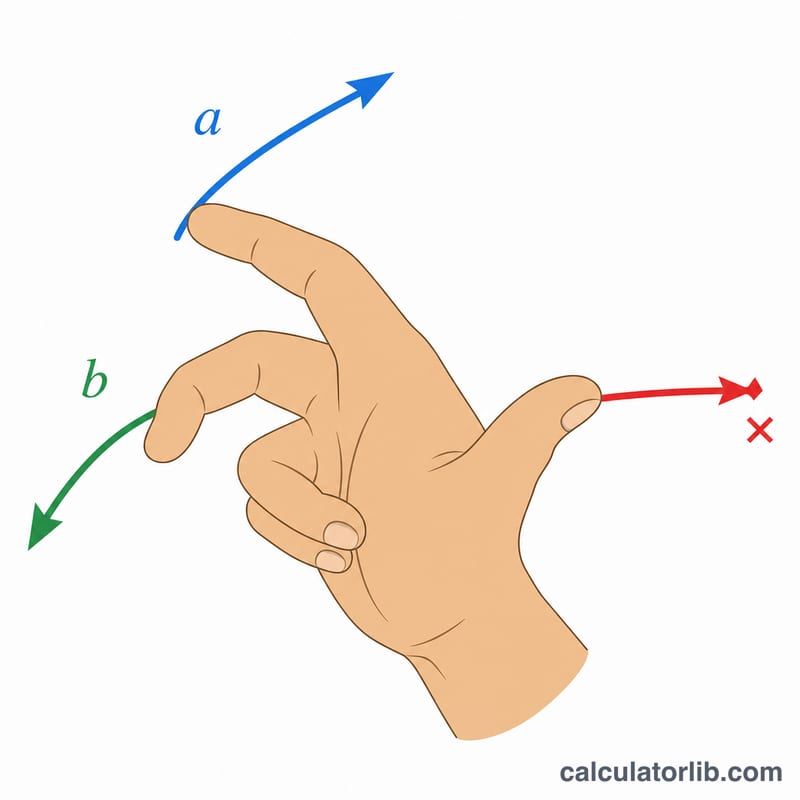
Введите координаты x, y и z для векторов A и B. Калькулятор выдаст три координаты векторного произведения \(A \times B\), а также длину (модуль) полученного вектора. Направление итогового вектора всегда определяется правилом правой руки.
Разбор формулы
Для A = (a₁, a₂, a₃) и B = (b₁, b₂, b₃):
$$\vec{A} \times \vec{B} = \begin{pmatrix} \text{A}_y\,\text{B}_z - \text{A}_z\,\text{B}_y \\[0.4em] \text{A}_z\,\text{B}_x - \text{A}_x\,\text{B}_z \\[0.4em] \text{A}_x\,\text{B}_y - \text{A}_y\,\text{B}_x \end{pmatrix}$$ Модуль равен $$\left\| \vec{A} \times \vec{B} \right\| = \sqrt{ C_x^{2} + C_y^{2} + C_z^{2} },$$ что также равно \(|A||B|\sin(\theta)\) — площади параллелограмма, построенного на векторах A и B.
Пример с решением
Пусть A = (1, 2, 3) и B = (4, 5, 6).
$$c_x = 2\cdot 6 - 3\cdot 5 = 12 - 15 = -3$$ $$c_y = 3\cdot 4 - 1\cdot 6 = 12 - 6 = 6$$ $$c_z = 1\cdot 5 - 2\cdot 4 = 5 - 8 = -3$$
Получаем \(A \times B = (-3, 6, -3)\) с модулем \(\sqrt{9 + 36 + 9} = \sqrt{54} \approx 7{,}348\).
Частые вопросы
Является ли векторное произведение коммутативным? Нет. \(A \times B = -(B \times A)\): если поменять векторы местами, направление результата меняется на противоположное.
А если векторы параллельны? Тогда векторное произведение равно нулевому вектору, поскольку \(\sin(0) = 0\).
Работает ли это для 2D? Векторное произведение определено для трёхмерных векторов. Для плоских (2D) векторов задайте координаты z равными 0 — у результата будет только координата z.
Интерпретация результата векторного произведения
Векторное произведение \(\vec{C} = \vec{A}\times\vec{B}\) двух трёхмерных векторов является другим вектором. В такой форме оно определено только в трёх измерениях. Калькулятор возвращает его три компоненты и его модуль.
Направление: правило правой руки
Направьте пальцы правой руки вдоль \(\vec{A}\), затем согните их в сторону \(\vec{B}\) по меньшему углу. Большой палец укажет направление \(\vec{C}\). Результат перпендикулярен плоскости, содержащей \(\vec{A}\) и \(\vec{B}\).
Модуль и площадь
$$|\vec{A}\times\vec{B}| = |\vec{A}|\,|\vec{B}|\sin\theta$$
Здесь \(\theta\) — угол между векторами, от 0° до 180°. Этот модуль равен площади параллелограмма, построенного на \(\vec{A}\) и \(\vec{B}\). Половина этой величины — площадь треугольника, сторонами которого являются эти два вектора.
Проверка ортогональности
Результат ортогонален обоим исходным векторам, поэтому \(\vec{A}\cdot\vec{C} = 0\) и \(\vec{B}\cdot\vec{C} = 0\). Вычисление этих скалярных произведений — быстрый способ обнаружить арифметические ошибки.
Нулевой результат
Если \(\vec{A}\times\vec{B} = \vec{0}\), то векторы параллельны или антипараллельны (коллинеарны, \(\sin\theta = 0\)), либо хотя бы один из них является нулевым вектором. В этом случае однозначного перпендикулярного направления не существует, а площадь параллелограмма равна нулю.
Порядок имеет значение
Векторное произведение антикоммутативно: \(\vec{B}\times\vec{A} = -(\vec{A}\times\vec{B})\). Перестановка множителей сохраняет модуль, но меняет направление на противоположное, поэтому каждая компонента меняет знак.
Пример с решением
Пусть \(\vec{A} = (1, 2, 3)\) и \(\vec{B} = (4, 5, 6)\).
$$\vec{C} = \begin{pmatrix} 2\cdot 6 - 3\cdot 5 \\ 3\cdot 4 - 1\cdot 6 \\ 1\cdot 5 - 2\cdot 4 \end{pmatrix} = \begin{pmatrix} -3 \\ 6 \\ -3 \end{pmatrix}$$
- Модуль: \(\sqrt{(-3)^2 + 6^2 + (-3)^2} = \sqrt{54} \approx\) 7.348, что равно площади параллелограмма.
- Площадь треугольника: \(\tfrac{1}{2}\sqrt{54} \approx 3.674\).
- Проверка: \(\vec{A}\cdot\vec{C} = -3 + 12 - 9 = 0\) и \(\vec{B}\cdot\vec{C} = -12 + 30 - 18 = 0\).
- При перестановке порядка: \(\vec{B}\times\vec{A} = (3, -6, 3)\).
Где это используется
- Крутящий момент: \(\vec{\tau} = \vec{r}\times\vec{F}\). Его модуль наибольший, когда сила перпендикулярна плечу рычага.
- Нормали к поверхностям: векторное произведение двух векторов рёбер многоугольника или треугольника даёт вектор нормали. Это используется в трёхмерной графике и геометрии. Чтобы получить единичную нормаль, разделите на модуль.
- Момент импульса: \(\vec{L} = \vec{r}\times\vec{p}\), где \(\vec{p}\) — линейный импульс.