์™ธ์  ๊ณ„์‚ฐ๊ธฐ

์™ธ์  ๊ณ„์‚ฐ๊ธฐ

์ธ๊ธฐ AI Skill PRO

๊ณ„์‚ฐ ์ž…๋ ฅ

๊ณต์‹

Aโ†’ร—Bโ†’=(AyBzโˆ’AzByAzBxโˆ’AxBzAxByโˆ’AyBx)\vec{A} \times \vec{B} = \begin{pmatrix} {{\text{A}_y}}\,{{\text{B}_z}} - {{\text{A}_z}}\,{{\text{B}_y}} \\[0.4em] {{\text{A}_z}}\,{{\text{B}_x}} - {{\text{A}_x}}\,{{\text{B}_z}} \\[0.4em] {{\text{A}_x}}\,{{\text{B}_y}} - {{\text{A}_y}}\,{{\text{B}_x}} \end{pmatrix}
๊ณ„์‚ฐ ๋‹จ๊ณ„ ๋ณด๊ธฐ (1)
  1. A ร— B์˜ ํฌ๊ธฐ

    โ€–Aโ†’ร—Bโ†’โ€–=Cx2+Cy2+Cz2\left\| \vec{A} \times \vec{B} \right\| = \sqrt{ C_x^{2} + C_y^{2} + C_z^{2} }

    ์„ฑ๋ถ„์ด Cx, Cy, Cz์ธ ์™ธ์  ๋ฒกํ„ฐ์˜ ํฌ๊ธฐ

์‚ฌ์šฉ ํ†ต๊ณ„

๊ด‘๊ณ 

๊ฒฐ๊ณผ

์™ธ์  A ร— B
(-3, 6, -3)
A์™€ B ๋ชจ๋‘์— ์ˆ˜์ง์ธ ๋ฒกํ„ฐ
i ์„ฑ๋ถ„ (x) -3
j ์„ฑ๋ถ„ (y) 6
k ์„ฑ๋ถ„ (z) -3
ํฌ๊ธฐ |A ร— B| 7.348469

์ด ํŽ˜์ด์ง€์˜ ์˜ค๋ฅ˜ ์‹ ๊ณ 

์™ธ์ ์ด๋ž€?

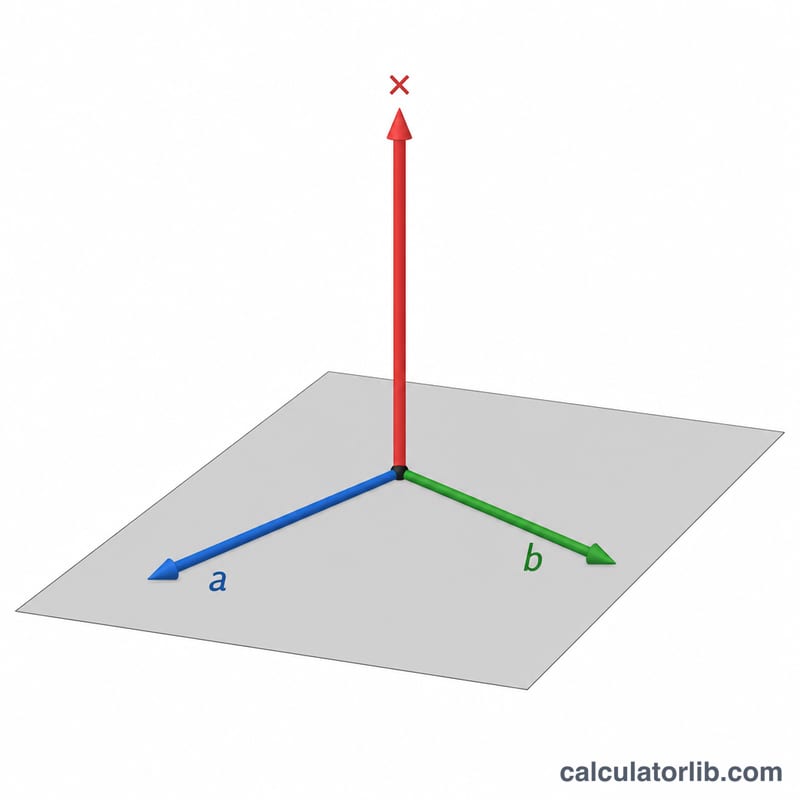
๋‘ 3์ฐจ์› ๋ฒกํ„ฐ A์™€ B์˜ ์™ธ์ ์€ ๋‘ ๋ฒกํ„ฐ ๋ชจ๋‘์— ์ˆ˜์ง(์ง๊ต)์ธ ๋˜ ํ•˜๋‚˜์˜ ๋ฒกํ„ฐ๋ฅผ ๋งŒ๋“ค์–ด๋ƒ…๋‹ˆ๋‹ค. ์™ธ์ ์€ ๋ฌผ๋ฆฌํ•™, ๊ณตํ•™, ์ปดํ“จํ„ฐ ๊ทธ๋ž˜ํ”ฝ์Šค ๋ถ„์•ผ์—์„œ ํ† ํฌ, ๊ฐ์šด๋™๋Ÿ‰, ๋ฉด์˜ ๋ฒ•์„  ๋ฒกํ„ฐ, ํšŒ์ „์ถ•์„ ๊ตฌํ•  ๋•Œ ํญ๋„“๊ฒŒ ์‚ฌ์šฉ๋ฉ๋‹ˆ๋‹ค. ์Šค์นผ๋ผ ๊ฐ’์„ ๊ฒฐ๊ณผ๋กœ ๋‚ด๋†“๋Š” ๋‚ด์ ๊ณผ ๋‹ฌ๋ฆฌ, ์™ธ์ ์˜ ๊ฒฐ๊ณผ๋Š” ๋ฒกํ„ฐ์ž…๋‹ˆ๋‹ค.

๋‘ 3D ๋ฒกํ„ฐ A์™€ B, ๊ทธ๋ฆฌ๊ณ  ๋‘˜ ๋ชจ๋‘์— ์ˆ˜์ง์ธ ์™ธ์  ๋ฒกํ„ฐ
์™ธ์  A ร— B๋Š” A์™€ B ๋ชจ๋‘์— ์ˆ˜์ง์ธ ๋ฒกํ„ฐ์ž…๋‹ˆ๋‹ค.

๊ณ„์‚ฐ๊ธฐ ์‚ฌ์šฉ๋ฒ•

๋ฒกํ„ฐ A์™€ ๋ฒกํ„ฐ B์˜ x, y, z ์„ฑ๋ถ„์„ ๊ฐ๊ฐ ์ž…๋ ฅํ•˜์„ธ์š”. ๊ณ„์‚ฐ๊ธฐ๋Š” A ร— B์˜ ์„ธ ์„ฑ๋ถ„๊ณผ ํ•จ๊ป˜ ๊ฒฐ๊ณผ ๋ฒกํ„ฐ์˜ ํฌ๊ธฐ๊นŒ์ง€ ํ•จ๊ป˜ ์•Œ๋ ค์ค๋‹ˆ๋‹ค. ๊ฒฐ๊ณผ ๋ฒกํ„ฐ์˜ ๋ฐฉํ–ฅ์€ ํ•ญ์ƒ ์˜ค๋ฅธ์† ๋ฒ•์น™์— ๋”ฐ๋ผ ๊ฒฐ์ •๋ฉ๋‹ˆ๋‹ค.

๊ณต์‹ ์„ค๋ช…

A = (aโ‚, aโ‚‚, aโ‚ƒ), B = (bโ‚, bโ‚‚, bโ‚ƒ)์ผ ๋•Œ:

$$\vec{A} \times \vec{B} = \begin{pmatrix} \text{A}_y\,\text{B}_z - \text{A}_z\,\text{B}_y \\[0.4em] \text{A}_z\,\text{B}_x - \text{A}_x\,\text{B}_z \\[0.4em] \text{A}_x\,\text{B}_y - \text{A}_y\,\text{B}_x \end{pmatrix}$$

A ร— B = (aโ‚‚bโ‚ƒ โˆ’ aโ‚ƒbโ‚‚, aโ‚ƒbโ‚ โˆ’ aโ‚bโ‚ƒ, aโ‚bโ‚‚ โˆ’ aโ‚‚bโ‚) ์ž…๋‹ˆ๋‹ค. ๊ทธ ํฌ๊ธฐ๋Š” \(\left\| \vec{A} \times \vec{B} \right\| = \sqrt{ C_x^{2} + C_y^{2} + C_z^{2} }\)์ด๋ฉฐ, ์ด๋Š” \(|A||B|\sin(\theta)\), ์ฆ‰ A์™€ B๊ฐ€ ์ด๋ฃจ๋Š” ํ‰ํ–‰์‚ฌ๋ณ€ํ˜•์˜ ๋„“์ด์™€๋„ ๊ฐ™์Šต๋‹ˆ๋‹ค.

๊ด‘๊ณ 
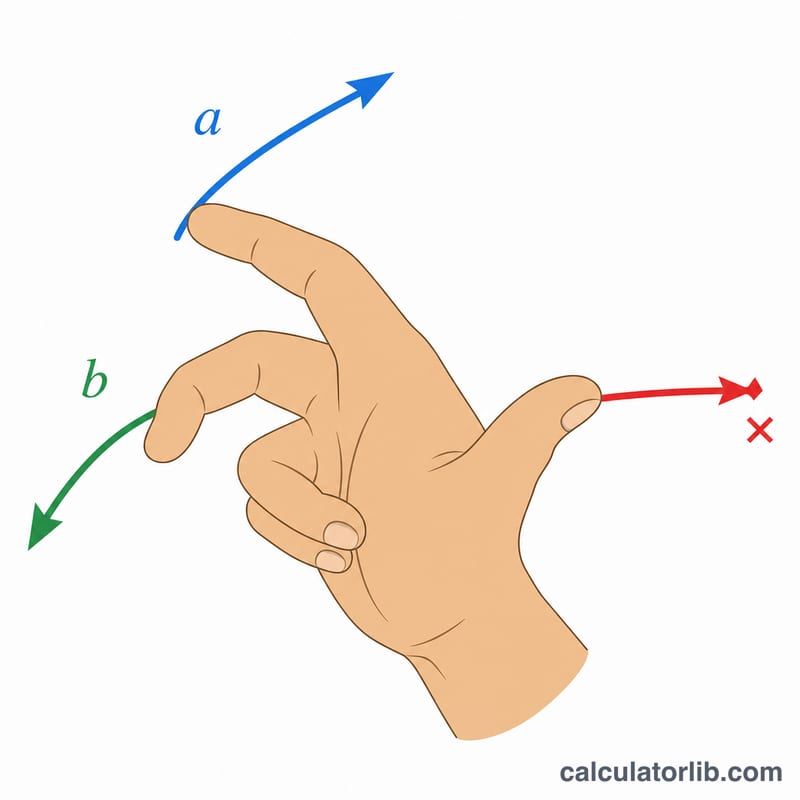
์˜ค๋ฅธ์† ๋ฒ•์น™: ์†๊ฐ€๋ฝ์ด ๋ฒกํ„ฐ A์—์„œ B๋กœ ๊ฐ๊ธฐ๊ณ  ์—„์ง€๊ฐ€ A ร— B ๋ฐฉํ–ฅ์„ ๊ฐ€๋ฆฌํ‚ด
์˜ค๋ฅธ์† ๋ฒ•์น™์œผ๋กœ A ร— B์˜ ๋ฐฉํ–ฅ์„ ์•Œ ์ˆ˜ ์žˆ์Šต๋‹ˆ๋‹ค.

ํ’€์ด ์˜ˆ์ œ

A = (1, 2, 3), B = (4, 5, 6)์ด๋ผ๊ณ  ํ•ฉ์‹œ๋‹ค.

$$C_x = 2\cdot6 - 3\cdot5 = 12 - 15 = -3$$$$C_y = 3\cdot4 - 1\cdot6 = 12 - 6 = 6$$$$C_z = 1\cdot5 - 2\cdot4 = 5 - 8 = -3$$

๋”ฐ๋ผ์„œ A ร— B = (โˆ’3, 6, โˆ’3)์ด๋ฉฐ, ๊ทธ ํฌ๊ธฐ๋Š” \(\sqrt{9 + 36 + 9} = \sqrt{54} \approx 7.348\) ์ž…๋‹ˆ๋‹ค.

๊ด‘๊ณ 

์™ธ์  ๊ฒฐ๊ณผ ํ•ด์„ํ•˜๊ธฐ

๋‘ 3์ฐจ์› ๋ฒกํ„ฐ์˜ ์™ธ์  \(\vec{C} = \vec{A}\times\vec{B}\)์€ ๋˜ ๋‹ค๋ฅธ ๋ฒกํ„ฐ์ž…๋‹ˆ๋‹ค. ์ด ํ˜•ํƒœ์˜ ์™ธ์ ์€ 3์ฐจ์›์—์„œ๋งŒ ์ •์˜๋ฉ๋‹ˆ๋‹ค. ๊ณ„์‚ฐ๊ธฐ๋Š” ์ด ๋ฒกํ„ฐ์˜ ์„ธ ์„ฑ๋ถ„๊ณผ ํฌ๊ธฐ๋ฅผ ๋ฐ˜ํ™˜ํ•ฉ๋‹ˆ๋‹ค.

๋ฐฉํ–ฅ: ์˜ค๋ฅธ์† ๋ฒ•์น™

์˜ค๋ฅธ์†์˜ ์†๊ฐ€๋ฝ์„ \(\vec{A}\) ๋ฐฉํ–ฅ์œผ๋กœ ํ–ฅํ•˜๊ฒŒ ํ•œ ๋‹ค์Œ, ์ž‘์€ ๊ฐ์„ ์ง€๋‚˜ \(\vec{B}\) ์ชฝ์œผ๋กœ ๊ฐ์•„ ์ค๋‹ˆ๋‹ค. ์—„์ง€์†๊ฐ€๋ฝ์ด ๊ฐ€๋ฆฌํ‚ค๋Š” ๋ฐฉํ–ฅ์ด \(\vec{C}\)์˜ ๋ฐฉํ–ฅ์ž…๋‹ˆ๋‹ค. ๊ฒฐ๊ณผ ๋ฒกํ„ฐ๋Š” \(\vec{A}\)์™€ \(\vec{B}\)๋ฅผ ํฌํ•จํ•˜๋Š” ํ‰๋ฉด์— ์ˆ˜์ง์ž…๋‹ˆ๋‹ค.

ํฌ๊ธฐ์™€ ๋„“์ด

$$|\vec{A}\times\vec{B}| = |\vec{A}|\,|\vec{B}|\sin\theta$$

์—ฌ๊ธฐ์„œ \(\theta\)๋Š” ๋‘ ๋ฒกํ„ฐ ์‚ฌ์ด์˜ ๊ฐ์œผ๋กœ, 0ยฐ์—์„œ 180ยฐ๊นŒ์ง€์ž…๋‹ˆ๋‹ค. ์ด ํฌ๊ธฐ๋Š” \(\vec{A}\)์™€ \(\vec{B}\)๊ฐ€ ์ด๋ฃจ๋Š” ํ‰ํ–‰์‚ฌ๋ณ€ํ˜•์˜ ๋„“์ด์™€ ๊ฐ™์Šต๋‹ˆ๋‹ค. ๊ทธ ์ ˆ๋ฐ˜์€ ๋‘ ๋ฒกํ„ฐ๋ฅผ ๋ณ€์œผ๋กœ ํ•˜๋Š” ์‚ผ๊ฐํ˜•์˜ ๋„“์ด์ž…๋‹ˆ๋‹ค.

์ง๊ต์„ฑ ๊ฒ€์‚ฐ

๊ฒฐ๊ณผ ๋ฒกํ„ฐ๋Š” ๋‘ ์ž…๋ ฅ ๋ฒกํ„ฐ ๋ชจ๋‘์— ์ง๊ตํ•˜๋ฏ€๋กœ \(\vec{A}\cdot\vec{C} = 0\)์ด๊ณ  \(\vec{B}\cdot\vec{C} = 0\)์ž…๋‹ˆ๋‹ค. ์ด ๋‚ด์ ๋“ค์„ ๊ณ„์‚ฐํ•ด ๋ณด๋ฉด ์‚ฐ์ˆ  ์‹ค์ˆ˜๋ฅผ ๋น ๋ฅด๊ฒŒ ์ฐพ์•„๋‚ผ ์ˆ˜ ์žˆ์Šต๋‹ˆ๋‹ค.

์˜๋ฒกํ„ฐ ๊ฒฐ๊ณผ

\(\vec{A}\times\vec{B} = \vec{0}\)์ด๋ฉด ๋‘ ๋ฒกํ„ฐ๋Š” ํ‰ํ–‰ํ•˜๊ฑฐ๋‚˜ ๋ฐ˜ํ‰ํ–‰(ํ•œ ์ง์„  ์œ„์— ์žˆ์Œ, \(\sin\theta = 0\))ํ•˜๊ฑฐ๋‚˜, ๋‘˜ ์ค‘ ํ•˜๋‚˜๊ฐ€ ์˜๋ฒกํ„ฐ์ž…๋‹ˆ๋‹ค. ์ด ๊ฒฝ์šฐ ์œ ์ผํ•œ ์ˆ˜์ง ๋ฐฉํ–ฅ์ด ์—†์œผ๋ฉฐ ํ‰ํ–‰์‚ฌ๋ณ€ํ˜•์˜ ๋„“์ด๋Š” 0์ž…๋‹ˆ๋‹ค.

์ˆœ์„œ๊ฐ€ ์ค‘์š”ํ•ฉ๋‹ˆ๋‹ค

์™ธ์ ์€ ๋ฐ˜๊ตํ™˜์ ์ž…๋‹ˆ๋‹ค: \(\vec{B}\times\vec{A} = -(\vec{A}\times\vec{B})\). ์ž…๋ ฅ์˜ ์ˆœ์„œ๋ฅผ ๋ฐ”๊พธ๋ฉด ํฌ๊ธฐ๋Š” ๊ฐ™์ง€๋งŒ ๋ฐฉํ–ฅ์ด ๋ฐ˜๋Œ€๊ฐ€ ๋˜๋ฏ€๋กœ, ๋ชจ๋“  ์„ฑ๋ถ„์˜ ๋ถ€ํ˜ธ๊ฐ€ ๋ฐ”๋€๋‹ˆ๋‹ค.

ํ’€์ด ์˜ˆ์ œ

\(\vec{A} = (1, 2, 3)\)์ด๊ณ  \(\vec{B} = (4, 5, 6)\)์ด๋ผ๊ณ  ํ•ฉ์‹œ๋‹ค.

$$\vec{C} = \begin{pmatrix} 2\cdot 6 - 3\cdot 5 \\ 3\cdot 4 - 1\cdot 6 \\ 1\cdot 5 - 2\cdot 4 \end{pmatrix} = \begin{pmatrix} -3 \\ 6 \\ -3 \end{pmatrix}$$

  • ํฌ๊ธฐ: \(\sqrt{(-3)^2 + 6^2 + (-3)^2} = \sqrt{54} \approx\) 7.348, ์ด๊ฒƒ์ด ํ‰ํ–‰์‚ฌ๋ณ€ํ˜•์˜ ๋„“์ด์ž…๋‹ˆ๋‹ค.
  • ์‚ผ๊ฐํ˜• ๋„“์ด: \(\tfrac{1}{2}\sqrt{54} \approx 3.674\).
  • ๊ฒ€์‚ฐ: \(\vec{A}\cdot\vec{C} = -3 + 12 - 9 = 0\)์ด๊ณ  \(\vec{B}\cdot\vec{C} = -12 + 30 - 18 = 0\).
  • ์ˆœ์„œ๋ฅผ ๋ฐ”๊พผ ๊ฒฝ์šฐ: \(\vec{B}\times\vec{A} = (3, -6, 3)\).

ํ™œ์šฉ ๋ถ„์•ผ

  • ํ† ํฌ: \(\vec{\tau} = \vec{r}\times\vec{F}\). ํž˜์ด ํŒ”์˜ ๊ธธ์ด(์ง€๋ ›๋Œ€ ํŒ”)์— ์ˆ˜์ง์ผ ๋•Œ ํฌ๊ธฐ๊ฐ€ ๊ฐ€์žฅ ํฝ๋‹ˆ๋‹ค.
  • ํ‘œ๋ฉด ๋ฒ•์„ : ๋‹ค๊ฐํ˜•์ด๋‚˜ ์‚ผ๊ฐํ˜•์˜ ๋‘ ๋ชจ์„œ๋ฆฌ ๋ฒกํ„ฐ์˜ ์™ธ์ ์€ ๋ฒ•์„  ๋ฒกํ„ฐ๋ฅผ ์ค๋‹ˆ๋‹ค. ์ด๋Š” 3D ๊ทธ๋ž˜ํ”ฝ๊ณผ ๊ธฐํ•˜ํ•™์—์„œ ์‚ฌ์šฉ๋ฉ๋‹ˆ๋‹ค. ํฌ๊ธฐ๋กœ ๋‚˜๋ˆ„๋ฉด ๋‹จ์œ„ ๋ฒ•์„  ๋ฒกํ„ฐ๊ฐ€ ๋ฉ๋‹ˆ๋‹ค.
  • ๊ฐ์šด๋™๋Ÿ‰: \(\vec{L} = \vec{r}\times\vec{p}\), ์—ฌ๊ธฐ์„œ \(\vec{p}\)๋Š” ์„ ์šด๋™๋Ÿ‰์ž…๋‹ˆ๋‹ค.

์ž์ฃผ ๋ฌป๋Š” ์งˆ๋ฌธ

์™ธ์ ์€ ๊ตํ™˜๋ฒ•์น™์ด ์„ฑ๋ฆฝํ•˜๋‚˜์š”? ์•„๋‹™๋‹ˆ๋‹ค. \(\vec{A} \times \vec{B} = -(\vec{B} \times \vec{A})\)๋กœ, ์ˆœ์„œ๋ฅผ ๋ฐ”๊พธ๋ฉด ๋ฐฉํ–ฅ์ด ๋ฐ˜๋Œ€๊ฐ€ ๋ฉ๋‹ˆ๋‹ค.

๋‘ ๋ฒกํ„ฐ๊ฐ€ ํ‰ํ–‰ํ•˜๋ฉด ์–ด๋–ป๊ฒŒ ๋˜๋‚˜์š”? \(\sin(0) = 0\)์ด๋ฏ€๋กœ ์™ธ์ ์€ ์˜๋ฒกํ„ฐ๊ฐ€ ๋ฉ๋‹ˆ๋‹ค.

2์ฐจ์›์—์„œ๋„ ์“ธ ์ˆ˜ ์žˆ๋‚˜์š”? ์™ธ์ ์€ 3์ฐจ์› ๋ฒกํ„ฐ์— ๋Œ€ํ•ด ์ •์˜๋ฉ๋‹ˆ๋‹ค. 2์ฐจ์› ๋ฒกํ„ฐ์˜ ๊ฒฝ์šฐ z ์„ฑ๋ถ„์„ 0์œผ๋กœ ๋‘๋ฉด ๋˜๋ฉฐ, ๊ทธ ๊ฒฐ๊ณผ๋Š” z ์„ฑ๋ถ„๋งŒ ๊ฐ–๊ฒŒ ๋ฉ๋‹ˆ๋‹ค.

์ตœ์ข… ์—…๋ฐ์ดํŠธ:

์ˆ˜ํ•™ ๋ฐ ํ†ต๊ณ„ ์ธ๊ธฐ ๊ณ„์‚ฐ๊ธฐ

์ˆ˜ํ•™ ๋ฐ ํ†ต๊ณ„ ๊ณ„์‚ฐ๊ธฐ ์ „์ฒด ๋ณด๊ธฐ