この計算ツールでできること
このツールは、極座標表現で書かれた複素数(絶対値 \(r\)(モジュラスとも呼びます)と偏角 \(\theta\)(偏角・アーギュメント))を、直交座標表現 \(x + yi\) に変換します。極座標表現は \(r\cdot e^{\theta i}\) や \(r\angle\theta\) と表記されることが多く、工学・物理・信号処理などの分野では、おなじみの \(x + yi\) 形式に戻して計算する場面が頻繁にあります。
使い方
絶対値 \(r\) と偏角 \(\theta\) を入力します。\(\theta\) の単位はラジアン(初期設定)か度のどちらかを選んでください。「度」を選んだ場合、ツール内部で \(\pi/180\) を掛けてラジアンに変換したうえで、実部・虚部を計算し、\(x + yi\) 形式の式として組み立てます。
計算式の解説
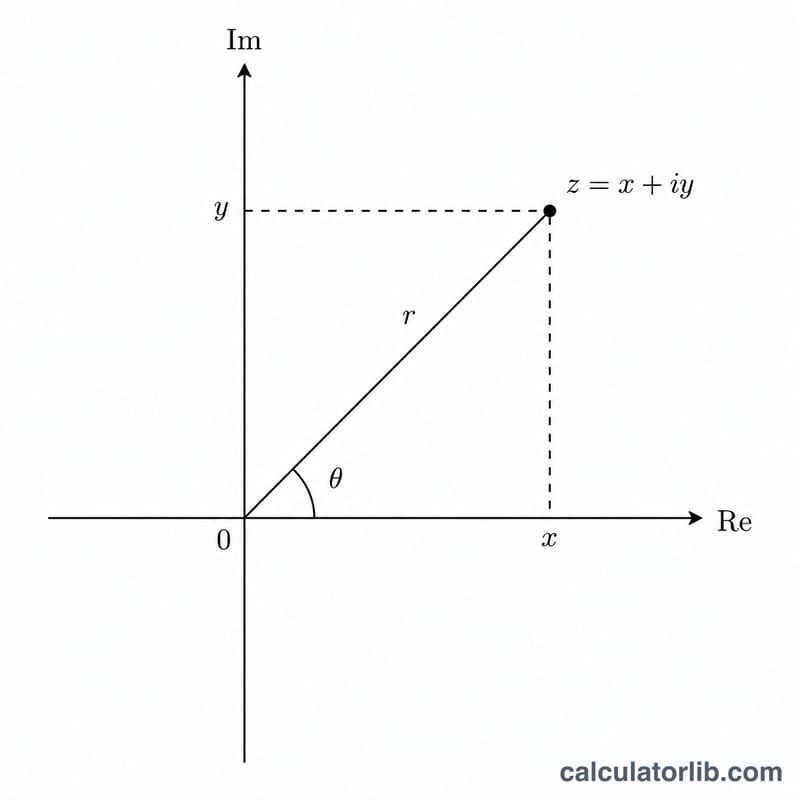
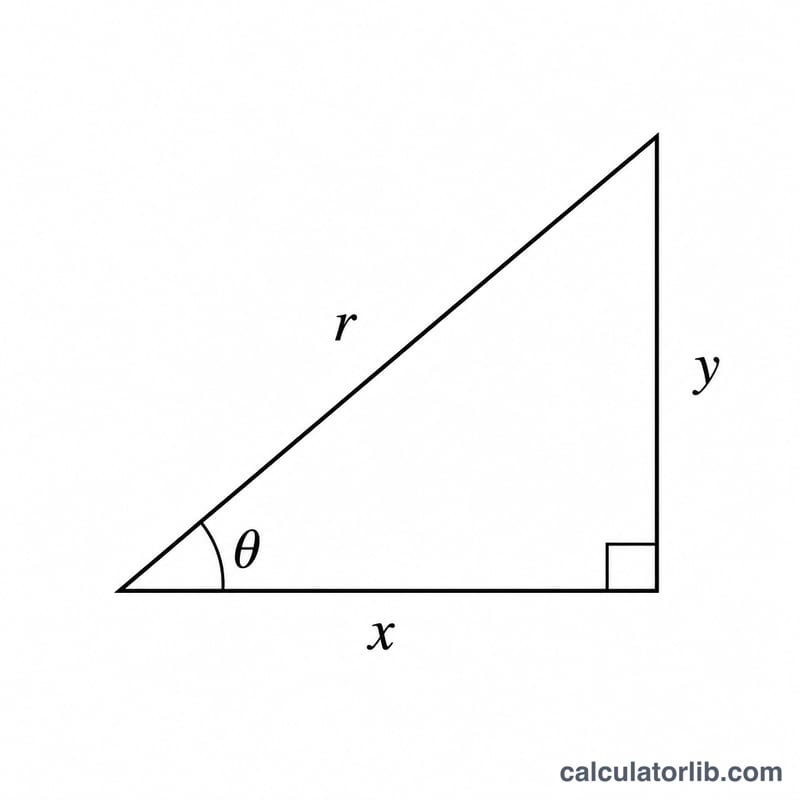
複素平面上で、原点からの距離が \(r\)、正の実軸から測った角度が \(\theta\) の点の座標は次のように表せます。
$$x = r\cdot\cos\theta \quad \text{および} \quad y = r\cdot\sin\theta$$
このとき複素数は \(z = x + y\cdot i\) となります。なお、逆方向の関係式(参考)は \(r = \sqrt{x^2 + y^2}\)、\(\theta = \arctan(y / x)\) ですが、本ツールは極座標 → 直交座標の順方向の変換のみを行います。
計算例
ラジアンで \(r = 2\)、\(\theta = \pi/3\) のとき、\(x = 2\cdot\cos(\pi/3) = 2\cdot 0.5 = 1\)、\(y = 2\cdot\sin(\pi/3) = 2\cdot 0.8660254 = 1.7320508\) となり、結果は \(1 + 1.7320508076\,i\) です。
度で計算する場合、\(r = 5\)、\(\theta = 30^\circ\) とすると、まず \(30\cdot\pi/180 = 0.5235988\) rad に変換します。次に \(x = 5\cdot\cos = 4.330127019\)、\(y = 5\cdot\sin = 2.5\) となり、結果は \(4.330127019 + 2.5\,i\) です。
主要な角度:極座標から直交座標への基準値
単位の大きさ(r = 1)の場合、変換は x = cos θ、y = sin θ です。その他の大きさの場合は、x と y の両方に r を掛けます。小数は小数点以下4桁に丸めています。
| 度 | ラジアン | cos θ(厳密値) | cos θ(小数) | sin θ(厳密値) | sin θ(小数) | x + yi(r = 1) |
|---|---|---|---|---|---|---|
| 0° | 0 | 1 | 1 | 0 | 0 | 1 + 0i |
| 30° | π/6 | √3/2 | 0.8660 | 1/2 | 0.5 | 0.8660 + 0.5i |
| 45° | π/4 | √2/2 | 0.7071 | √2/2 | 0.7071 | 0.7071 + 0.7071i |
| 60° | π/3 | 1/2 | 0.5 | √3/2 | 0.8660 | 0.5 + 0.8660i |
| 90° | π/2 | 0 | 0 | 1 | 1 | 0 + 1i |
| 120° | 2π/3 | −1/2 | −0.5 | √3/2 | 0.8660 | −0.5 + 0.8660i |
| 135° | 3π/4 | −√2/2 | −0.7071 | √2/2 | 0.7071 | −0.7071 + 0.7071i |
| 150° | 5π/6 | −√3/2 | −0.8660 | 1/2 | 0.5 | −0.8660 + 0.5i |
| 180° | π | −1 | −1 | 0 | 0 | −1 + 0i |
| 270° | 3π/2 | 0 | 0 | −1 | −1 | 0 − 1i |
| 360° | 2π | 1 | 1 | 0 | 0 | 1 + 0i |
拡大縮小の例:r = 2、60°(π/3)の場合、r = 1 の行を 2 倍して x = 2 × 0.5 = 1、y = 2 × 0.8660 = 1.7321(正確には √3)となり、z ≈ 1 + 1.7321i となります。
複素数平面上での結果の解釈
計算機は z = x + yi を返します。ここで \(x = r\cos\theta\) は実部(横軸)、\(y = r\sin\theta\) は虚部(縦軸)です。
角度による象限(r > 0 の場合)
| 角度 θ | x の符号 | y の符号 | 位置 |
|---|---|---|---|
| 0° から 90°(0 から π/2) | + | + | 第1象限 |
| 90° から 180°(π/2 から π) | − | + | 第2象限 |
| 180° から 270°(π から 3π/2) | − | − | 第3象限 |
| 270° から 360°(3π/2 から 2π) | + | − | 第4象限 |
ちょうど 0°、90°、180°、270° の角度は軸上に位置し(x または y のどちらかがゼロ)、いずれの象限にも属しません。
知っておくと便利な事実
- 周期性:2π(360°)だけ異なる角度は、余弦と正弦が繰り返すため、同じ複素数になります。例えば、30°、390°、−330° はすべて同じ x + yi を与えます。
- 負の r:負の大きさは、角度に π(180°)を加えることと同等です。そのため \((-r, \theta)\) は \((r, \theta + \pi)\) と同じ点になります。これは原点を通して点を反転させるもので、x と y の符号がともに変わります。
- 大きさは保存される:\(|z| = \sqrt{x^2 + y^2} = r\)(r ≥ 0 の場合)なので、点は常に原点を中心とする半径 r の円上にあります。
- 浮動小数点の誤差:cos(π/2) や sin(π) のように本来ゼロであるべき値は、1e-16 付近の微小な数(例:6.1e-17)として表示されることがあります。これは近似的な π を用いた計算による丸めの誤差であり、実際の非ゼロ成分ではないので、0 として扱ってください。
- 単位:角度の単位が入力と一致していることを確認してください。90 をラジアンとして入力すると、90 度として入力した場合とは大きく異なる結果になります。
よくある質問
\(r = 0\) のときはどうなりますか? 偏角に関わらず \(x\) も \(y\) も 0 になるため、結果は 0(原点)になります。
\(r\) は負の値でもよいですか? はい。負の \(r\) も有効で、点を原点を中心に反転させることになり、偏角に \(\pi\) を加えるのと同じ結果になります。
なぜラジアンか度かを選ぶ必要があるのですか? 三角関数はラジアンで計算されるためです。「度」を選ぶと、まず角度に \(\pi/180\) を掛けてから計算するので、正しい答えが得られます。